

En bref
Gemini 4 Argon est un modèle de pointe généraliste, pas un modèle de robotique, mais le 13 octobre 2026 Google a publié un article sur la robotique à son sujet, et le modèle est devenu disponible en général dans l'API Gemini le même jour. Google annonce 87 % sur le test de raisonnement physique ERQA, devant Claude Opus 5.5 à 82,3 % et GPT-6 Astra à 81,0 %, et montre Argon écrivant des simulations physiques, étiquetant des vidéos de robots et pilotant un Spot de Boston Dynamics.
Le hic, c'est la place d'Argon dans la pile technique. C'est un planificateur et un rédacteur de code que l'on appelle par API, et il ne prend pas en charge la Live API : ce n'est donc pas le modèle de votre boucle de contrôle en temps réel. Ce rôle revient à Gemini Robotics 2 et à ses endpoints ER 2. Mon avis : utilisez Argon avant que le robot bouge (simulation, étiquetage de données, code de planification) et ER 2 pendant qu'il bouge.
Je construis des intégrations et des API chez eesel, donc je lis la documentation des modèles comme un intégrateur : qu'accepte l'endpoint, que facture-t-il, que ne peut-il pas faire. La même idée de répéter avant de toucher au réel explique pourquoi le coéquipier IA de helpdesk d'eesel est testé sur vos anciens tickets avant de répondre à un ticket en direct.
Que dit Google qu'Argon fait pour les robots ?
L'article sur la robotique de Google, signé de l'ingénieur principal Kanishka Rao, présente Argon comme « un modèle de raisonnement physique généraliste » et regroupe les démos en quatre tâches : contrôle de robot, Real2Sim (transformer des images réelles en simulation physique), compréhension physique de la vidéo, et recherche et auto-amélioration. Rien n'y indique qu'Argon serait un nouveau cerveau de robot ; cela ressemble plutôt à un modèle de pointe tourné vers un nouveau domaine. Il est utile autour du robot.
Le chiffre phare est ERQA, un test de questions physiques et spatiales dans des scènes 3D. Le graphique de Google est sans outils, sur 400 questions, et Argon est en tête.
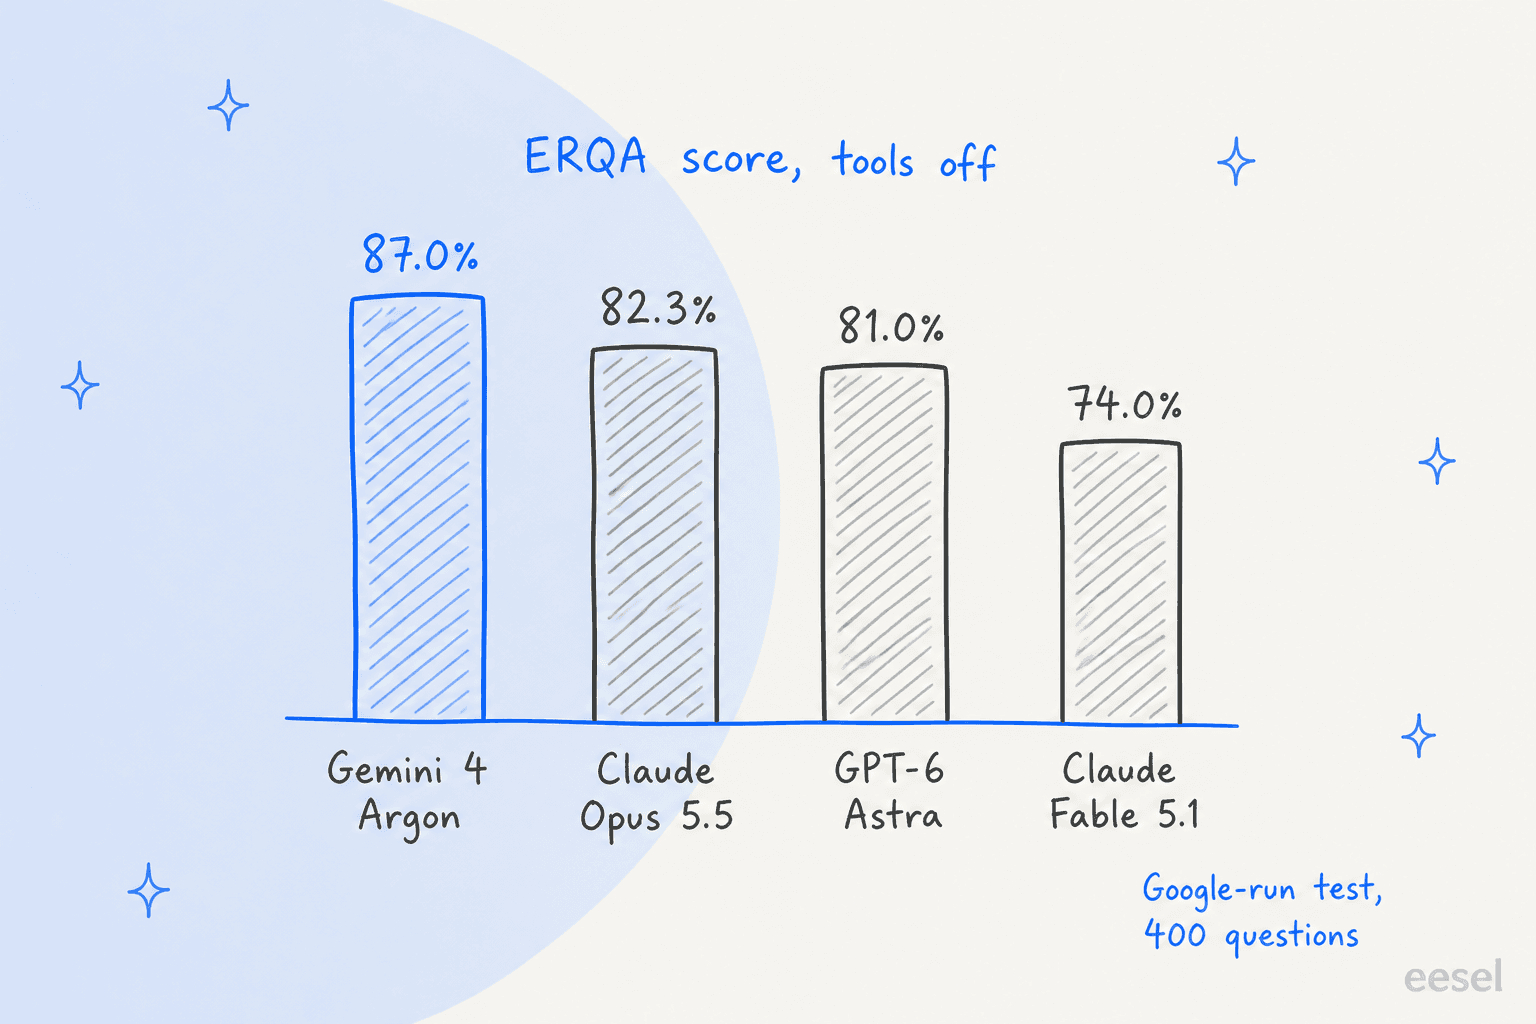
Le graphique ERQA de Google pour Gemini 4 Argon, redessiné avec les mêmes quatre scores.
Deux précautions avant de citer ce graphique. Il vient de Google, donc considérez-le comme une affirmation du fournisseur tant que personne ne l'a reproduit. Et il n'est pas comparable à la barre ERQA de la page Gemini Robotics ER 2, qui montre ER 2 à 78,5 % face à un autre ensemble de comparaison, dont Opus 5 à 67,2 %. Des listes de modèles différentes et un protocole de test différent empêchent de soustraire un chiffre de l'autre. Si vous choisissez entre Argon et ER 2 sur ce seul chiffre, vous devinez.
Le score vidéo est l'autre chiffre qui compte pour les robots. Sur LVBench, un test de compréhension de vidéo longue, le tableau d'Argon de Google indique 91,7 %, contre 87,5 % pour GPT-6 Astra, 83,7 % pour Claude Opus 5.5 et 79,7 % pour Claude Fable 5.1.
Quelles tâches de robotique Argon accomplit-il réellement ?
J'ai parcouru chaque démo de l'article et de la page DeepMind. Le schéma est constant : Argon écrit du code, construit des simulations et juge des vidéos (la même idée de vision agentique que Google pousse depuis les premiers modèles Gemini), et le robot physique intervient en aval de ce travail.
- Cornhole sur un humanoïde. Lors d'un test interne, Argon a regardé une vidéo de cornhole, cartographié l'espace, déduit les mouvements articulaires de tout le corps et écrit le code de simulation. Sur l'humanoïde Apollo d'Apptronik, le robot a réussi
7tirs consécutifs. Google appelle ce pipeline « Video-to-Sim-to-Real » et affirme qu'il transforme des semaines de modélisation en simulation en quelques heures. - Spot et une poubelle à pédale. Argon contrôle un Spot de Boston Dynamics (pattes à 12 degrés de liberté, bras à 6 degrés de liberté). Il construit un jumeau numérique MuJoCo de la poubelle et s'y entraîne avant d'appuyer sur la vraie pédale.
- Données de simulation pour un VLA. À partir d'une seule photo d'une vraie table de travail, Argon a construit un jumeau MuJoCo calibré et collecté plus de
4 500épisodes aléatoires. Google affirme que cela a fait passer le taux de réussite d'un vrai robot de56 %à75 %et réduit le temps d'exécution de35 sà24 s. - Étiquetage vidéo. Avec 136 secondes d'un robot ALOHA 2 à deux bras pliant un renard en origami, Argon a produit une hiérarchie d'étiquettes à quatre niveaux : 1 objectif, 6 sous-tâches, 17 primitives au niveau du contact, plus un contrôle qualité qui garde la progression stable pendant les maladresses.
- Fonction de valeur. Sur un épisode de 60 secondes de tri d'anneaux, il a découpé la trajectoire en
28segments avec une progression positive, neutre ou négative. - Auto-amélioration sur un bras à 6 degrés de liberté. Une tâche de saisie et de dépose sur un bras SO-101 est passée de
58,9 sà22,9 spuis17,4 sen trois itérations d'essais et d'auto-réflexion. - Reproductions d'articles scientifiques. Un prompt par article, soit
68bacs à sable MuJoCo WebAssembly interactifs.
Deux témoignages de partenaires sur la page DeepMind appuient le volet vidéo. Andrew Carr, chief scientist de Cartwheel, explique qu'après l'intégration de Gemini 4 dans son moteur de reconstruction 3D, le temps d'exécution a été divisé par près de 100 et l'usage de tokens réduit de 90 % sur leurs benchmarks. Roboflow indique qu'Argon s'est classé premier dans ses évaluations de détection d'objets, sur des images de fabrication, de logistique et aériennes. Ce sont deux témoignages de partenaires publiés par Google : lisez-les comme des affirmations, pas comme des audits.
Argon ou Gemini Robotics ER 2 : où se situe chacun ?
Google sépare sa gamme robotique en un modèle moteur et un modèle de raisonnement, une conception très différente d'un modèle généraliste comme Gemini 3.8 Flash. Gemini Robotics 2 est le modèle vision-langage-action qui transforme l'entrée caméra en commande moteur, et ER 2 est le planificateur qui le surplombe. L'aperçu ER dans la documentation liste le raisonnement spatial, la vision agentique, l'orchestration de tâches, la progression vidéo et un endpoint de streaming. Tous les exemples de code y utilisent gemini-robotics-er-2-preview. Argon n'apparaît pas du tout dans la documentation robotique.
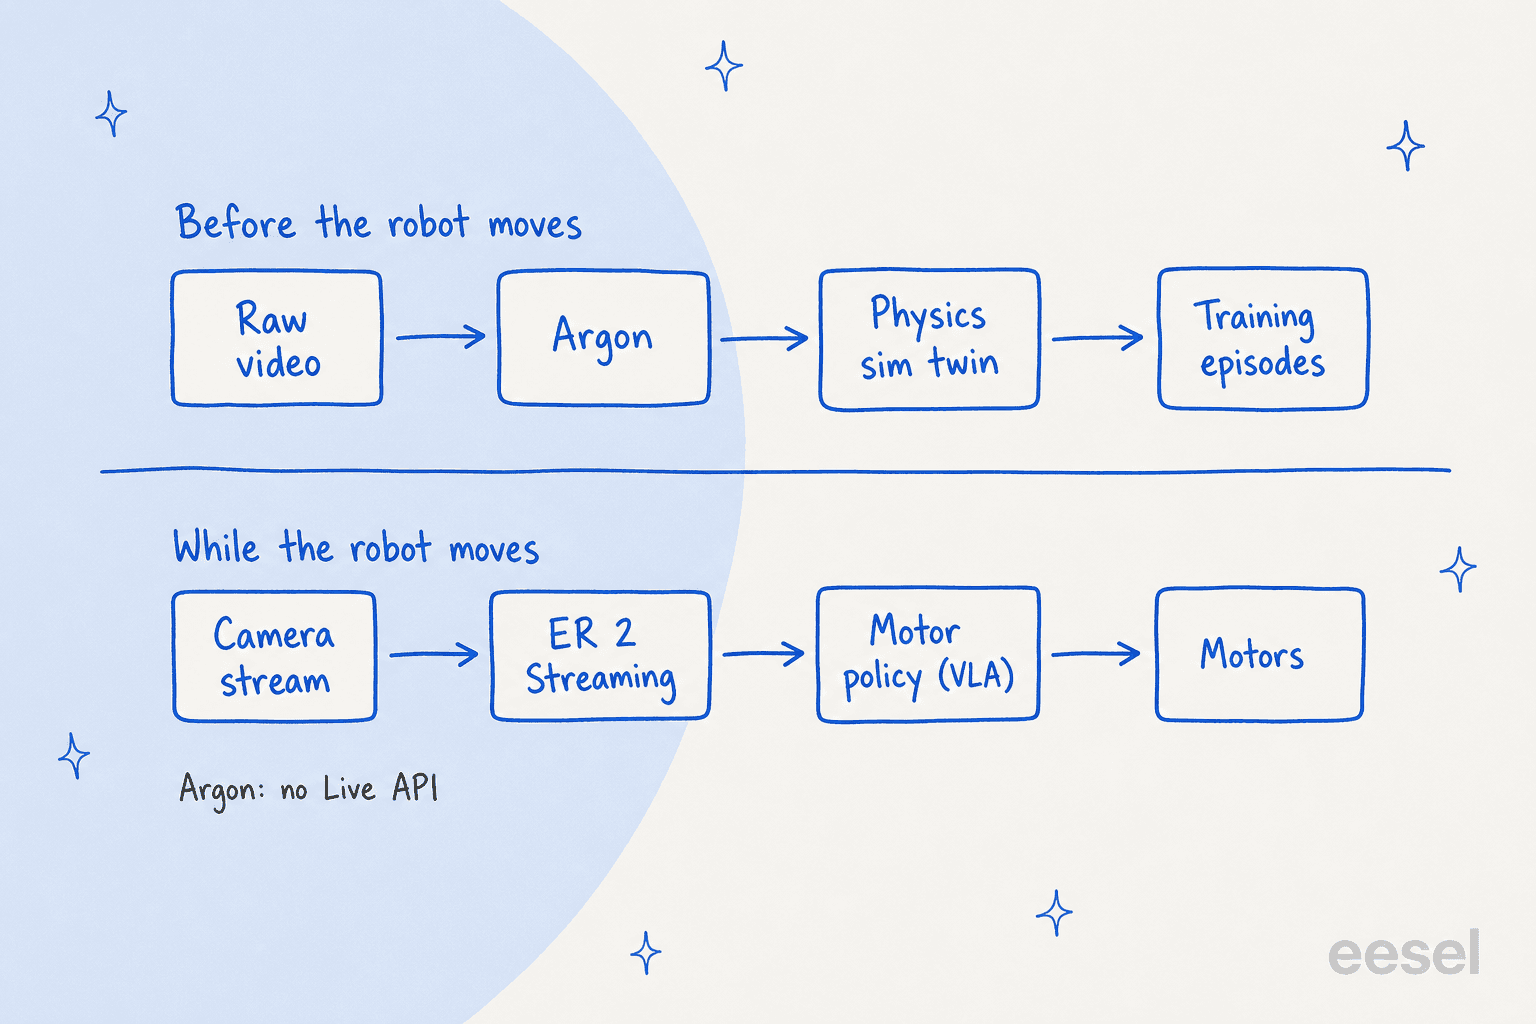
La répartition pratique, tirée de la documentation et non de mon opinion : la page du modèle Argon indique que la Live API n'est pas prise en charge, tandis que l'endpoint gemini-robotics-er-2-streaming-preview existe pour les agents robotiques en streaming temps réel.
| Tâche | À utiliser | Pourquoi |
|---|---|---|
| Transformer une vidéo de robot ou d'humain en simulation physique | Argon | Code, raisonnement 3D et vidéo longue dans un seul modèle, selon les démos de Google |
| Étiqueter ou noter de longs épisodes de robot | Argon (ou ER 2 pour les clips courts) | Le mode vidéo agentique réduit les tokens vidéo jusqu'à 88 % sur les longues séquences |
| Écrire du code de contrôle ou d'entraînement dans une longue session | Argon | Contexte unifié de 1M et jusqu'à 1M tokens en sortie avec décodage long |
| Agent temps réel qui diffuse caméra et audio en streaming | ER 2 Streaming | Construit sur la Live API ; Argon ne la prend pas en charge |
| Détection de réussite et contrôles de progression pendant l'exécution | ER 2 | Dispose de la classification de progression vidéo comme capacité nommée |
| Planification qui passe la main à une politique motrice | ER 2 | Google le décrit comme la couche qui confie l'exécution motrice à un VLA |
| Modèle sur le robot sans réseau | Ni l'un ni l'autre | L'option embarquée de Google est Gemini Robotics On-Device 2 |
Une particularité sur ER 2 : la documentation indique qu'il repose sur Gemini 3.5 Flash, et le journal des modifications de l'API liste désormais gemini-3.5-flash comme obsolète et redirigé vers Gemini 3.6 Flash. Je n'ai trouvé aucune déclaration sur ce que cela signifie pour ER 2, donc je ne présumerais rien. ER 1.6, l'ancien endpoint robotique, a été arrêté le 31 août.
Que peut faire l'API d'Argon qui compte pour la robotique ?
Le guide de Gemini 4 Argon donne la fiche technique, et quelques lignes comptent plus pour les équipes de robotique que les benchmarks.
- Une fenêtre unique de
1 048 576tokens partagée entre l'entrée, la réflexion et la sortie, avec trois niveaux de réflexion (low,medium,high). - Décodage long jusqu'à
1Mtokens en sortie, exécuté en arrière-plan par étapes de 64K maximum, ce qui convient aux longs programmes de simulation ou de contrôle. - Vidéo en entrée, texte en sortie. Les entrées sont texte, image, vidéo, audio et PDF ; la sortie est uniquement du texte.
- Appel de fonctions, exécution de code, sorties structurées et utilisation d'ordinateur en préversion, ce sur quoi s'appuient les intégrations d'API d'agents IA, et ce dont une plateforme d'agents API-first ou un serveur MCP a besoin pour brancher un modèle sur vos propres outils.
- La vidéo par défaut est à 1 image par seconde. C'est suffisant pour l'étiquetage et mauvais pour tout ce qui doit réagir. Le mode vidéo agentique est optionnel et, selon Google, il convient mieux aux séquences de plus de 5 à 10 minutes ; pour les clips de moins de 5 minutes, Google recommande le réglage statique par défaut.
Le calcul de tokens vidéo de Google est d'environ 100 tokens par seconde en résolution par défaut et 300 en haute résolution. D'après mon calcul, une heure en haute résolution représente environ 1,08 M de tokens, ce qui ne tient pas dans la fenêtre d'Argon en une seule requête. Prévoyez des clips ou le mode agentique.
Que coûte Argon pour un projet de robotique ?
Argon coûte 2 $ en entrée et 10 $ en sortie par million de tokens jusqu'au 30 novembre 2026, puis 4 $ et 20 $ à partir du 1er décembre, selon la page de tarifs de l'API Gemini. L'entrée en cache coûte 0,10 $, puis 0,20 $, et seul le cache implicite est disponible. La sortie inclut les tokens de réflexion, ce qui compte parce qu'un long raisonnement sur une tâche de simulation sera surtout facturé en sortie. Pour toute la gamme, voir le guide des tarifs Gemini. Le détail complet d'Argon se trouve dans le guide des tarifs d'Argon.
| Endpoint | Entrée / sortie par 1M, lancement | Entrée / sortie par 1M, ensuite | Offre gratuite |
|---|---|---|---|
| Argon, standard | 2 $ / 10 $ (jusqu'au 30 nov. 2026) | 4 $ / 20 $ (à partir du 1er déc. 2026) | Non |
| Argon, batch ou flex | 1 $ / 5 $ | 2 $ / 10 $ | Non |
| Argon, priority | 3,60 $ / 18 $ | 7,20 $ / 36 $ | Non |
| ER 2 preview, standard | 1 $ / 5 $ (jusqu'au 31 déc. 2026) | 2 $ / 10 $ (à partir du 1er janv. 2027) | Oui |
| ER 2 preview, batch | 0,50 $ / 2,50 $ | 1 $ / 5 $ | Non |
| ER 2 streaming preview | 1 $ / 5 $ | 2 $ / 10 $ | Oui |
Le décalage de dates est le point à anticiper. Le prix d'Argon double un mois avant celui d'ER 2 : pendant presque tout décembre, vous payez Argon le double alors qu'ER 2 est encore au tarif de lancement.
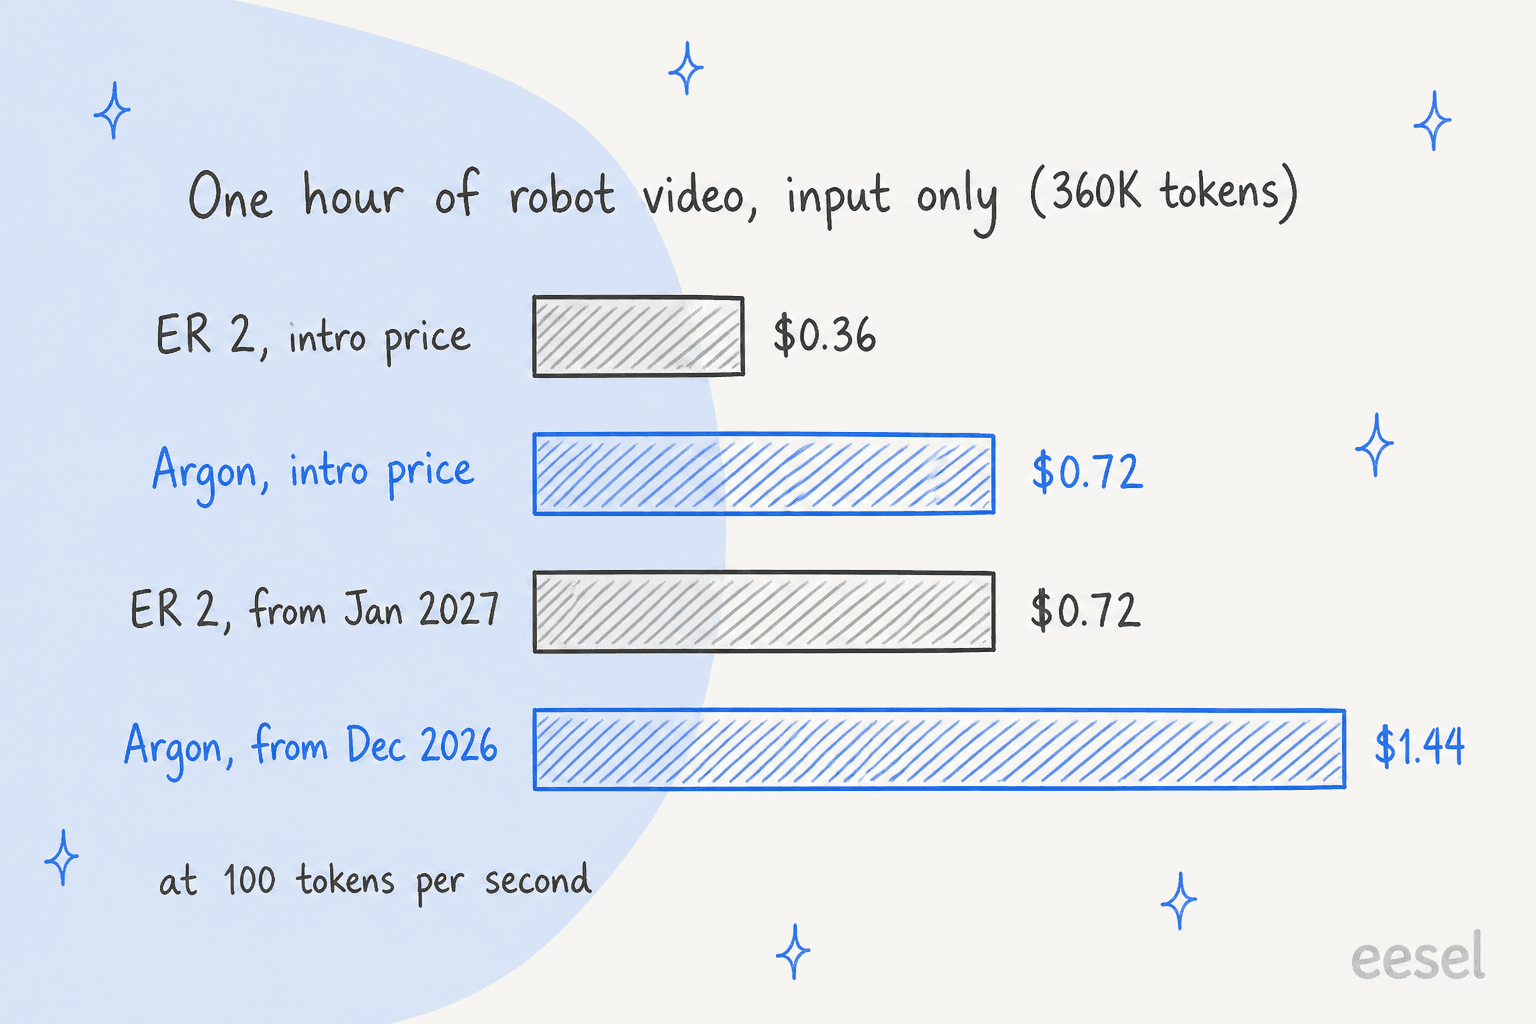
Coût en entrée seule d'une heure de vidéo en résolution par défaut, d'après le débit de tokens et les pages de prix de Google.
Voici un exemple chiffré. Imaginons que vous étiquetiez 1 000 épisodes de robot de 136 secondes, la durée du clip d'origami de Google. À 100 tokens par seconde, cela fait 13 600 tokens en entrée chacun, soit 13,6 M au total. J'ai supposé 4 000 tokens en sortie par épisode, réflexion comprise, donc 4 M en sortie. Ce chiffre de sortie est mon hypothèse, pas un chiffre de Google.
| Option | Prix de lancement | Prix ensuite |
|---|---|---|
| Argon, standard | 67,20 $ | 134,40 $ |
| Argon, batch | 33,60 $ | 67,20 $ |
| ER 2, standard | 33,60 $ | 67,20 $ |
| ER 2, batch | 16,80 $ | 33,60 $ |
Le coût n'est pas l'enjeu ici ; il est faible dans tous les cas. L'enjeu, c'est que Google ne publie aucun résultat d'ER 2 ou d'Argon pour cette tâche d'étiquetage sur les mêmes images : l'option la moins chère étiquette peut-être aussi bien, peut-être pas. Passez 50 clips dans les deux et comparez avant de vous engager sur 1 000.
Que disent les développeurs de robots ?
Le fil Hacker News a atteint 201 points. Les commentaires les plus utiles se répartissent en deux camps : un bricoleur qui l'a essayé sur un vrai robot, et un débat sur l'endroit où le modèle doit tourner.
"I am very new to robots and recently decided to go crazy and buy a humanoid from Unitree. I've spent a while building some tools in order to integrate LLMs with vision capabilities that can control the robot motion in a simple manner... and while I saw Opus and Astra crashing against tables, beds and surfaces (yeah, my LIDAR data isn't being used yet), Argon 4 takes a lot of precautions to avoid crashing against walls and other objects!"

C'est l'anecdote d'un amateur sur un robot sans lidar : un point de données, pas un benchmark. Elle concorde cependant avec l'histoire du raisonnement spatial, et le débat Gemini contre Claude porte surtout sur ce genre de ressenti à l'usage.
Sur la question du déploiement, un commentateur soutenait que la plupart des applications n'ont besoin que d'un lien vers un centre de données :
"I think for 95%+ of applications.. you just need a link to a data center anywhere. My assumption is the hardware will have one/several smaller models running on it for locomotion, balance, etc. Then the hardware 'phones home' for decision making and planning."
Cela correspond à la façon dont Google répartit le travail, et à la manière dont les modèles spécialisés par domaine s'associent en général à un planificateur plus gros : un planificateur cloud comme Argon ou ER 2 au-dessus, une politique plus légère près des moteurs. Un autre commentateur, jacquesm, a répliqué que la robotique se situe à « the worst possible intersection point » entre budget énergétique, taille de modèle et coût, ce qui est le meilleur argument en faveur d'On-Device 2 plutôt que d'un modèle hébergé.
Ce que je n'ai pas pu vérifier
Je n'ai pas fait tourner Argon sur un robot, et je tiens à être clair sur les limites de cet article.
- Tous les résultats de robotique viennent de Google. La partie de cornhole est décrite comme un test interne. Le résultat de simulation de
56 %à75 %n'a ni liste de tâches publique ni code que j'aie pu rejouer. - Aucun chiffre de latence. Je n'en ai trouvé aucun dans l'article sur la robotique ni dans la documentation de l'API, ce qui laisse en suspens la question d'une boucle de contrôle fermée sur Argon. Les démos de contrôle de Google fonctionnent pas à pas, sur plusieurs tours.
- Aucune comparaison Argon contre ER 2 avec le même protocole. Les deux graphiques ERQA utilisent des listes de modèles différentes, comme expliqué plus haut.
- Je n'ai pas appelé l'API aujourd'hui. Le journal des modifications et la page du modèle listent
gemini-4-argoncomme en disponibilité générale depuis le 13 octobre. Le billet de lancement de Google dit que les développeurs y accèdent via AI Studio et la plateforme Gemini, tandis que l'article sur la robotique précise que l'application AI Studio est réservée aux abonnés Google AI Ultra : vérifiez donc votre propre compte. - Sécurité. Le billet de lancement de Google décrit des garde-fous contre les usages malveillants, comme le cyber et le biologique, et je n'ai trouvé aucune consigne de sécurité propre aux robots. Tout ce qui bouge près de personnes demande ses propres tests.
Par où commencer ?
Si j'étais une équipe de robotique cette semaine, je procéderais dans cet ordre.
- Choisissez d'abord la tâche hors ligne. Real2Sim et l'étiquetage vidéo sont les deux endroits où les démos d'Argon sont les plus concrètes et où une mauvaise réponse vous coûte une heure, pas un bras cassé.
- Répétez en simulation. La démo Spot de Google s'entraîne dans MuJoCo avant de toucher la vraie pédale. Adoptez cette habitude, quel que soit le modèle.
- Gardez ER 2 pour la boucle. Si vous avez besoin de streaming, de détection de réussite ou d'orchestration multi-robots, commencez par les endpoints que Google documente pour cela, et lisez l'analyse de Gemini Robotics 2.
- Faites un duel de 50 clips entre Argon et ER 2 sur vos propres images, puis chiffrez le gagnant en batch.
- Regardez les alternatives. Si vous utilisez déjà un autre modèle de pointe, comme Kimi K3 ou Opus 5.5, le guide des alternatives à Argon et l'avis indépendant montrent où il perd, surtout en programmation centrée sur le terminal. Voir aussi les tarifs d'Opus 5.5 et les tarifs de GPT-6 Astra, les tarifs de Fable 5.1 et les alternatives à Opus 5.5 si vous comparez les coûts.
Essayer eesel
Argon est de l'infrastructure : un modèle que vous branchez sur votre propre pile robotique. eesel est l'employé. Si la file qui vous préoccupe est le support client de votre entreprise de robotique, le coéquipier IA de helpdesk d'eesel rejoint votre helpdesk existant, apprend de vos documents et de vos anciens tickets, et s'entraîne sur ces tickets avant de répondre à un ticket en direct, la même habitude de simulation avant le réel dont parle cet article. Vous pouvez commencer gratuitement, et il fonctionne avec le meilleur modèle du moment : un meilleur Gemini plus tard sera une mise à niveau, pas une reconstruction. Le guide de l'employé IA explique comment cette idée de prêt à travailler s'étend à d'autres métiers. Si vous préférez d'abord voir, lisez le guide des coéquipiers IA.

La vue d'activité d'eesel : chaque action du coéquipier IA sur un ticket est consignée et filtrable, ce qui vous permet de vérifier avant d'élargir son périmètre.
Questions fréquentes
Gemini 4 Argon peut-il piloter un robot ?
Gemini 4 Argon est-il meilleur que Gemini Robotics ER 2 ?
Combien coûte Gemini 4 Argon pour un projet de robotique ?
Gemini 4 Argon est-il disponible dans l'API Gemini ?
gemini-4-argon est en disponibilité générale depuis le 13 octobre 2026, uniquement en offre payante, sans offre gratuite. L'article sur la robotique précise que l'application AI Studio est réservée aux abonnés Google AI Ultra : votre accès dépend donc de la façon dont vous vous connectez. Le guide de base de Gemini 4 Argon couvre le lancement.