

O que o Google diz que o Argon faz pelos robôs?
O post de robótica do Google, escrito pelo engenheiro principal Kanishka Rao, apresenta o Argon como "a general-purpose physical reasoning model" e agrupa as demos em quatro tarefas: controle de robôs, Real2Sim (transformar filmagens reais em uma simulação de física), compreensão física de vídeo e pesquisa e autoaperfeiçoamento. Nada ali diz que o Argon é um novo cérebro de robô, e a leitura é mais a de um modelo de fronteira sendo apontado para um novo campo. O texto diz que o Argon é útil ao redor do robô.
O número principal é o ERQA, um teste de perguntas físicas e espaciais em cenas 3D. O gráfico do Google é sem ferramentas, com 400 perguntas, e o Argon lidera.
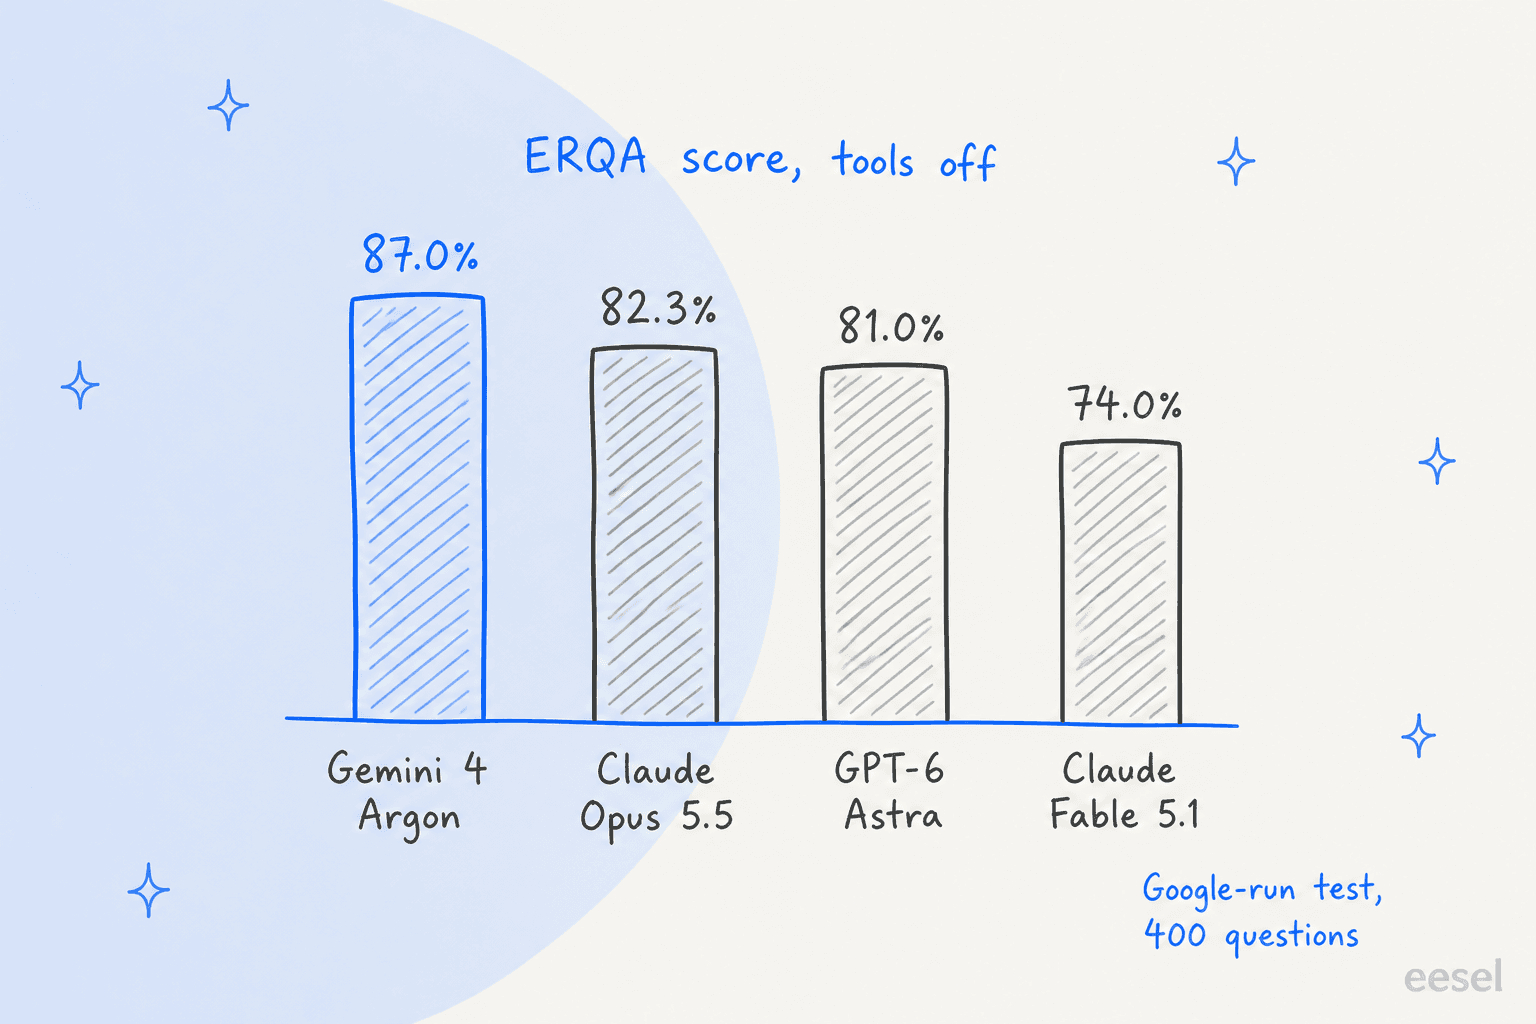
O gráfico de ERQA do próprio Google para o Gemini 4 Argon, redesenhado com as mesmas quatro pontuações.
Duas ressalvas antes de citar esse gráfico. Ele foi executado pelo Google, então trate-o como uma afirmação do fornecedor até alguém repeti-lo. E ele não é comparável à barra de ERQA na página do Gemini Robotics ER 2, que mostra o ER 2 com 78,5% contra um conjunto de comparação diferente, incluindo o Opus 5 com 67,2%. Listas de modelos diferentes e um ambiente de teste diferente significam que você não pode subtrair um número do outro. Se você escolher entre Argon e ER 2 só por esse número, estará chutando.
A pontuação de vídeo é a outra que importa para robôs. No LVBench, um teste de compreensão de vídeo longo, a tabela do Argon do Google lista 91,7%, contra 87,5% do GPT-6 Astra, 83,7% do Claude Opus 5.5 e 79,7% do Claude Fable 5.1.
Quais tarefas de robô o Argon realmente faz?
Passei por todas as demos do post e da página da DeepMind. O padrão é consistente: o Argon escreve código, constrói simulações e avalia vídeo (a mesma ideia de visão agêntica que o Google defende desde modelos Gemini anteriores), e o robô físico vem depois desse trabalho.
- Cornhole com um humanoide. Em um teste interno, o Argon assistiu a um vídeo de cornhole, mapeou o espaço, calculou os movimentos de articulação do corpo inteiro e escreveu o código da simulação. No humanoide Apollo, da Apptronik, o robô acertou
7arremessos consecutivos. O Google chama o pipeline de "Video-to-Sim-to-Real" e diz que ele transforma semanas de modelagem de simulação em horas. - Spot e uma lixeira com pedal. O Argon controla um Boston Dynamics Spot (pernas de 12 DoF, braço de 6 DoF). Ele constrói um gêmeo digital da lixeira no MuJoCo e pratica ali antes de pisar no pedal real.
- Dados de simulação para um VLA. A partir de uma foto de uma bancada real, o Argon construiu um gêmeo MuJoCo calibrado e coletou mais de
4.500episódios randomizados. O Google diz que isso elevou a taxa de sucesso de um robô real de56%para75%e reduziu o tempo de conclusão de35spara24s. - Rotulagem de vídeo. Dados 136 segundos de um robô bimanual ALOHA 2 dobrando uma raposa de origami, o Argon produziu uma hierarquia de rótulos em quatro níveis: 1 objetivo, 6 subtarefas, 17 primitivas em nível de contato, além de um controle de qualidade que mantém o progresso estável durante as falhas.
- Função de valor. Em um episódio de 60 segundos de separação de anéis, ele dividiu a trajetória em
28segmentos com progresso positivo, neutro ou negativo. - Autoaperfeiçoamento em um braço de 6 DoF. Uma tarefa de pegar e colocar em um braço SO-101 foi de
58,9spara22,9se depois17,4sao longo de três iterações de tentativa e autorreflexão. - Reproduções de artigos científicos. Um prompt por artigo,
68sandboxes interativos de MuJoCo em WebAssembly.
Duas declarações de parceiros na página da DeepMind reforçam o lado do vídeo. O cientista-chefe da Cartwheel, Andrew Carr, diz que, depois de conectar o Gemini 4 ao seu motor de reconstrução 3D, o tempo de execução caiu quase 100x e o uso de tokens caiu 90% nos benchmarks deles. A Roboflow diz que o Argon ficou em primeiro lugar em suas avaliações de detecção de objetos, em imagens de manufatura, logística e aéreas. Ambas são declarações de parceiros publicadas pelo Google, então leia-as como afirmações, não como auditorias.
Argon ou Gemini Robotics ER 2: onde cada um se encaixa?
O Google divide sua linha de robótica em um modelo motor e um modelo de raciocínio, um desenho bem diferente de um modelo geral como o Gemini 3.8 Flash. O Gemini Robotics 2 é o modelo visão-linguagem-ação que transforma a entrada da câmera em controle motor, e o ER 2 é o planejador acima dele. A visão geral do ER na documentação lista raciocínio espacial, visão agêntica, orquestração de tarefas, progresso em vídeo e um endpoint de streaming. Todos os exemplos de código ali usam gemini-robotics-er-2-preview. O Argon não aparece na documentação de robótica.
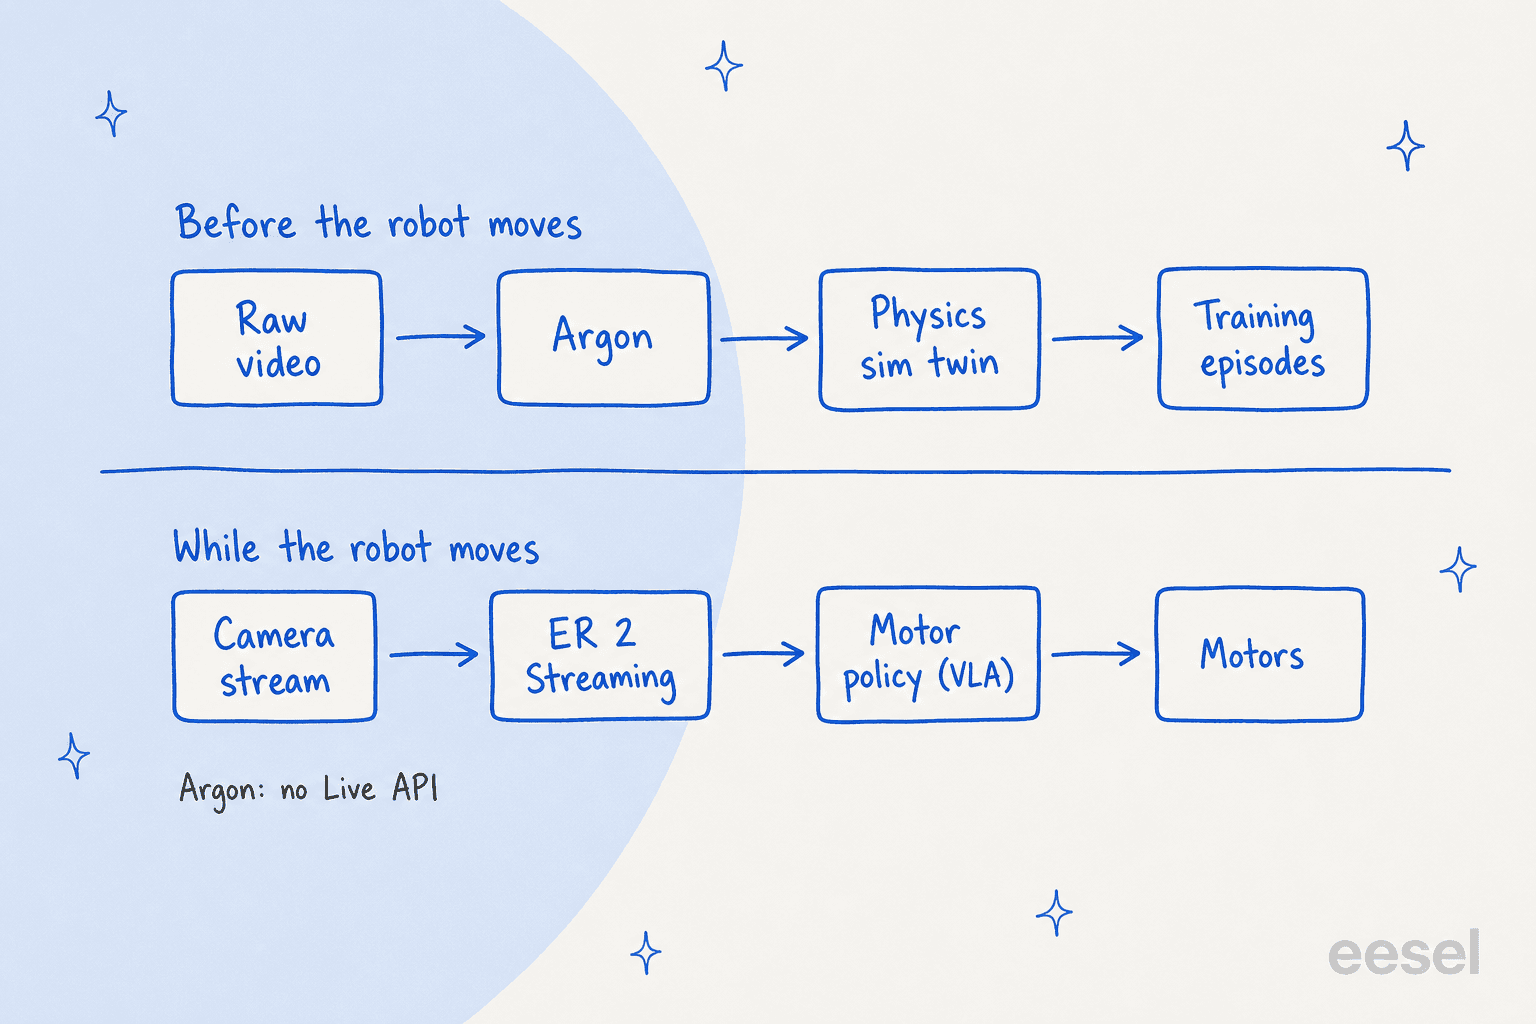
A divisão prática, vinda da documentação e não da minha opinião: a página do modelo Argon lista a Live API como não suportada, enquanto o endpoint gemini-robotics-er-2-streaming-preview existe para agentes robóticos de streaming em tempo real.
| Tarefa | Use | Por quê |
|---|---|---|
| Transformar vídeo de robô ou de humano em simulação de física | Argon | Código, raciocínio 3D e vídeo longo em um só modelo, segundo as demos do Google |
| Rotular ou pontuar episódios longos de robô | Argon (ou ER 2 para clipes curtos) | O modo de vídeo agêntico reduz em até 88% os tokens de vídeo em gravações longas |
| Escrever código de controle ou de treinamento em uma sessão longa | Argon | Contexto unificado de 1M e até 1M de tokens de saída com decodificação longa |
| Agente em tempo real que transmite câmera e áudio | ER 2 Streaming | Construído sobre a Live API; o Argon não a suporta |
| Detecção de sucesso e verificações de progresso durante a execução | ER 2 | Tem classificação de progresso em vídeo como capacidade nomeada |
| Planejamento que repassa para uma política motora | ER 2 | O Google o descreve como a camada que entrega a execução motora a um VLA |
| Modelo no robô sem rede | Nenhum dos dois | A opção on-device do Google é o Gemini Robotics On-Device 2 |
Uma ressalva sobre o ER 2: a documentação diz que ele é baseado no Gemini 3.5 Flash, e o changelog da API agora lista o gemini-3.5-flash como descontinuado e redirecionado para o Gemini 3.6 Flash. Não encontrei nenhuma declaração sobre o que isso significa para o ER 2, então não presumiria nada. O ER 1.6, o endpoint de robótica mais antigo, foi desligado em 31 de agosto.
O que a API do Argon oferece que importa para robótica?
O guia do Gemini 4 Argon traz a ficha técnica, e algumas linhas dela importam mais para quem constrói robótica do que os benchmarks.
- Uma janela de
1.048.576tokens compartilhada entre entrada, raciocínio e saída, com três níveis de raciocínio (low,medium,high). - Decodificação longa até
1Mde tokens de saída, executada como execução em segundo plano em saltos de até 64K, o que serve para programas longos de simulação ou controle. - Vídeo na entrada, texto na saída. As entradas são texto, imagem, vídeo, áudio e PDF; a saída é apenas texto.
- Chamada de funções, execução de código, saídas estruturadas e uso de computador em preview, que é o que as integrações de API de agentes de IA exigem, e o que uma plataforma de agentes API-first ou um servidor MCP precisa para conectar um modelo às suas próprias ferramentas.
- O vídeo padrão é de 1 quadro por segundo. Isso é bom para rotulagem e ruim para qualquer coisa reativa. O modo de vídeo agêntico é opcional e o Google diz que é melhor para gravações acima de 5 a 10 minutos; para clipes com menos de 5 minutos, recomenda o padrão estático.
A conta de tokens de vídeo do Google é de aproximadamente 100 tokens por segundo em resolução padrão e 300 em alta. Pela minha aritmética, uma hora em alta resolução dá cerca de 1,08M de tokens, o que não cabe na janela do Argon em uma única requisição. Planeje usar clipes ou o modo agêntico.
Quanto o Argon custa para trabalho com robôs?
O Argon custa $2 de entrada e $10 de saída por milhão de tokens até 30 de novembro de 2026, depois $4 e $20 a partir de 1º de dezembro, segundo a página de preços da API do Gemini. A entrada em cache custa $0,10, subindo para $0,20, e apenas com cache implícito. A saída inclui tokens de raciocínio, o que importa porque uma execução longa de raciocínio em uma tarefa de simulação será cobrada em grande parte como saída. Para a linha completa, veja o guia de preços do Gemini. O detalhamento completo do Argon está no guia de preços do Argon.
| Endpoint | Entrada / saída por 1M, promocional | Entrada / saída por 1M, depois | Camada gratuita |
|---|---|---|---|
| Argon, padrão | $2 / $10 (até 30 nov 2026) | $4 / $20 (a partir de 1 dez 2026) | Não |
| Argon, batch ou flex | $1 / $5 | $2 / $10 | Não |
| Argon, priority | $3,60 / $18 | $7,20 / $36 | Não |
| ER 2 preview, padrão | $1 / $5 (até 31 dez 2026) | $2 / $10 (a partir de 1 jan 2027) | Sim |
| ER 2 preview, batch | $0,50 / $2,50 | $1 / $5 | Não |
| ER 2 streaming preview | $1 / $5 | $2 / $10 | Sim |
A diferença de datas é o ponto a planejar. O preço do Argon dobra um mês antes do do ER 2, então, durante a maior parte de dezembro, você paga o dobro pelo Argon enquanto o ER 2 ainda está na tarifa promocional.
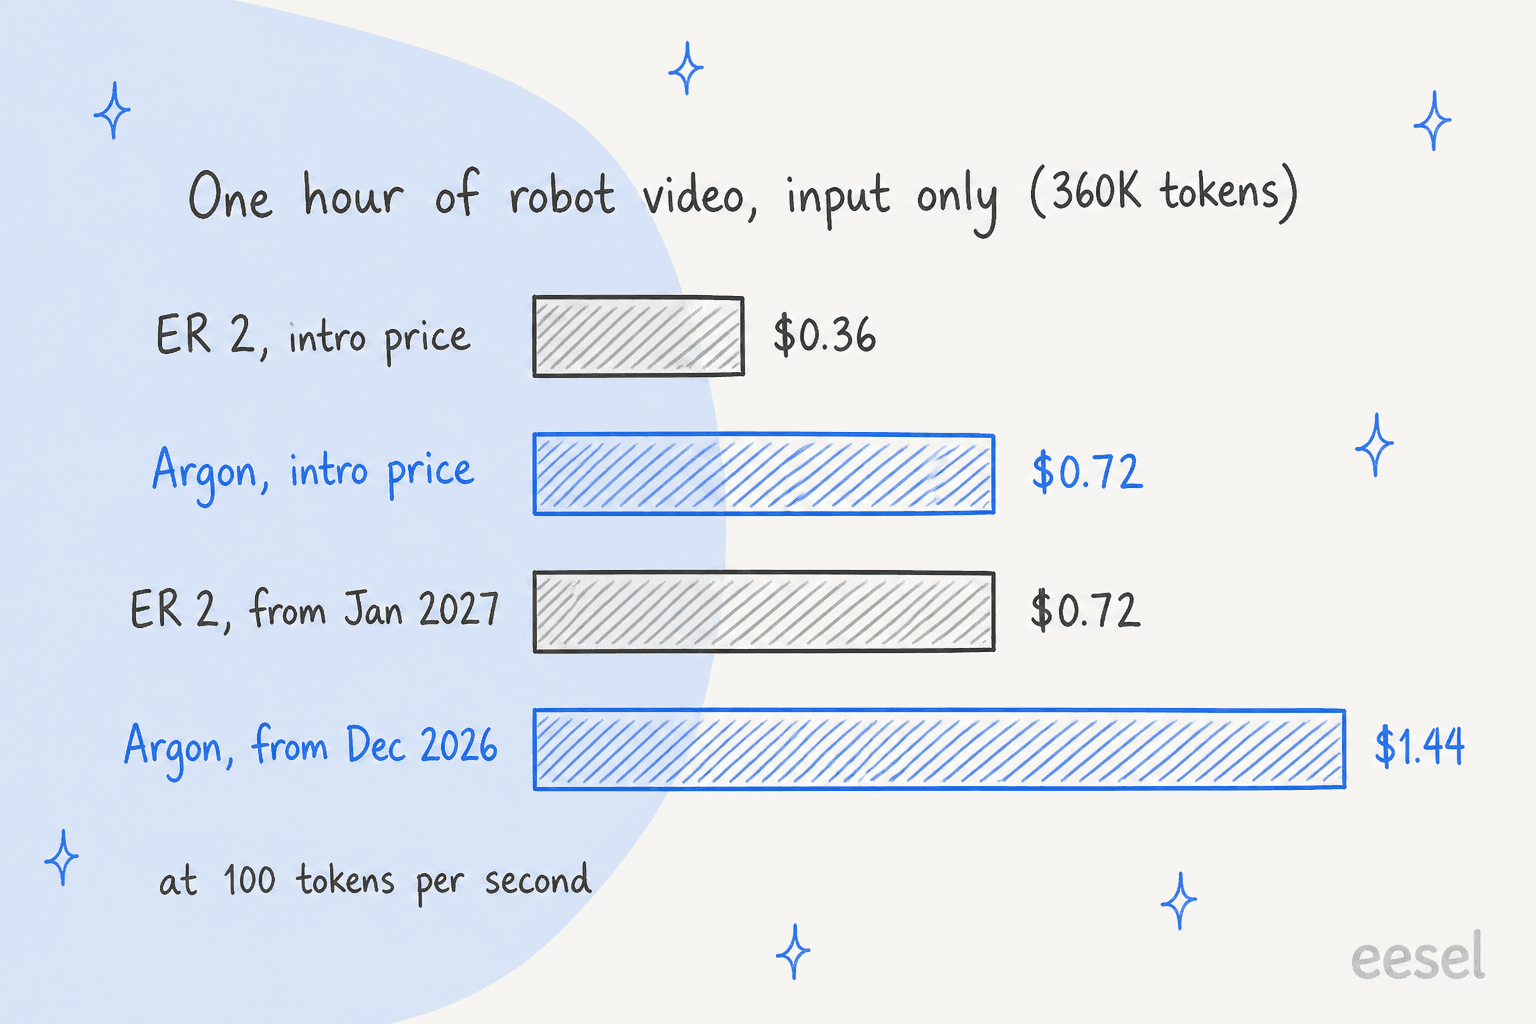
Custo apenas de entrada de uma hora de vídeo em resolução padrão, a partir da taxa de tokens e das páginas de preços do Google.
Aqui vai um exemplo prático. Digamos que você rotule 1.000 episódios de robô de 136 segundos, a duração do clipe de origami do Google. A 100 tokens por segundo, são 13.600 tokens de entrada cada, ou 13,6M no total. Presumi 4.000 tokens de saída por episódio, incluindo raciocínio, ou seja, 4M de saída. Esse valor de saída é uma suposição minha, não um número do Google.
| Rota | Preço promocional | Preço depois |
|---|---|---|
| Argon, padrão | $67,20 | $134,40 |
| Argon, batch | $33,60 | $67,20 |
| ER 2, padrão | $33,60 | $67,20 |
| ER 2, batch | $16,80 | $33,60 |
O custo não é o ponto aqui; é pequeno em qualquer caso. O ponto é que o Google não publica nenhum resultado do ER 2 ou do Argon para essa tarefa de rotulagem nas mesmas filmagens, então a rota mais barata pode ou não rotular tão bem. Passe 50 clipes pelos dois e compare antes de se comprometer com 1.000.
O que dizem os desenvolvedores de robôs sobre ele?
A conversa no Hacker News chegou a 201 pontos. Os comentários mais úteis se dividem em dois grupos: um entusiasta que testou em um robô real e um debate sobre onde o modelo deve rodar.
"I am very new to robots and recently decided to go crazy and buy a humanoid from Unitree. I've spent a while building some tools in order to integrate LLMs with vision capabilities that can control the robot motion in a simple manner... and while I saw Opus and Astra crashing against tables, beds and surfaces (yeah, my LIDAR data isn't being used yet), Argon 4 takes a lot of precautions to avoid crashing against walls and other objects!"

É a anedota de um amador, em um robô, sem lidar, então é um ponto de dados, não um benchmark. Ela combina com a história do raciocínio espacial, e o debate Gemini vs Claude gira, em sua maior parte, em torno desse tipo de sensação de uso real.
Sobre a questão da implantação, um comentarista argumentou que a maioria das aplicações só precisa de um link para um data center:
"I think for 95%+ of applications.. you just need a link to a data center anywhere. My assumption is the hardware will have one/several smaller models running on it for locomotion, balance, etc. Then the hardware 'phones home' for decision making and planning."
Isso combina com a forma como o Google divide o trabalho, e com a forma como modelos específicos de domínio costumam se combinar com um planejador maior: um planejador na nuvem como o Argon ou o ER 2 em cima, uma política mais leve perto dos motores. Outro comentarista, jacquesm, rebateu que a robótica fica no "the worst possible intersection point" entre orçamento de energia, tamanho do modelo e custo, o que é o argumento mais forte a favor do On-Device 2 em vez de um modelo hospedado.
O que não consegui verificar
Não rodei o Argon em um robô, e quero ser claro sobre os limites deste post.
- Todo resultado de robótica é do Google. A rodada de cornhole é descrita como um teste interno. O resultado de simulação de
56%para75%não tem lista pública de tarefas nem código que eu possa reexecutar. - Nenhum número de latência. Não encontrei nenhum no post de robótica nem na documentação da API, o que torna um loop de controle fechado no Argon uma questão em aberto. As demos de controle do próprio Google rodam passo a passo, ao longo de vários turnos.
- Nenhuma comparação Argon versus ER 2 no mesmo ambiente de teste. Os dois gráficos de ERQA usam listas de modelos diferentes, como visto acima.
- Não chamei a API hoje. O changelog e a página do modelo listam o
gemini-4-argoncomo disponível para todos a partir de 13 de outubro. O post de lançamento do Google diz que os desenvolvedores o recebem pelo AI Studio e pela plataforma Gemini, enquanto o post de robótica diz que o app AI Studio é para assinantes do Google AI Ultra, então confira sua própria conta. - Segurança. O post de lançamento do Google descreve salvaguardas contra uso indevido, como ciber e bio, e não encontrei orientação de segurança específica para robôs. Qualquer coisa que se mova perto de pessoas precisa dos próprios testes.
Por onde eu começaria?
Se eu fosse uma equipe de robótica nesta semana, faria nesta ordem.
- Escolha primeiro a tarefa offline. Real2Sim e rotulagem de vídeo são os dois lugares em que as demos do Argon são mais concretas e uma resposta errada custa uma hora, não um braço quebrado.
- Ensaie em simulação. A própria demo do Spot do Google pratica no MuJoCo antes de tocar no pedal real. Copie esse hábito, seja qual for o modelo.
- Deixe o ER 2 para o loop. Se você precisa de streaming, detecção de sucesso ou orquestração de vários robôs, comece pelos endpoints que o Google documenta para isso e leia a análise do Gemini Robotics 2.
- Faça uma disputa de 50 clipes entre Argon e ER 2 usando suas próprias filmagens e depois calcule o preço do vencedor no batch.
- Confira as alternativas. Se você já usa outro modelo de fronteira, como o Kimi K3 ou o Opus 5.5, o guia de alternativas ao Argon e a análise independente mostram onde ele perde, principalmente em programação pesada de terminal. Veja também os preços do Opus 5.5 e os preços do GPT-6 Astra, os preços do Fable 5.1 e as alternativas ao Opus 5.5 se você estiver pesando custos.
Experimente a eesel
O Argon é infraestrutura: um modelo que você conecta à sua própria pilha de robótica. A eesel é o funcionário. Se a fila que preocupa você é o suporte ao cliente da sua própria empresa de robótica, o colega de IA para helpdesk da eesel entra no seu helpdesk atual, aprende com seus documentos e tickets antigos e é ensaiado nesses tickets antes de responder um ao vivo, o mesmo hábito de simular antes do real de que este post trata. Você pode começar de graça, e ele funciona com o melhor modelo de cada mês, então um Gemini melhor no futuro é uma atualização, não uma reconstrução. O guia de funcionário de IA mostra como essa ideia de já chegar pronto para trabalhar se estende a outras funções. Se preferir ver antes, leia o guia de colegas de IA.

A visão de atividade da eesel: cada ação que o colega de IA realiza em um ticket é registrada e filtrável, para que você possa revisar antes de ampliar o escopo dele.
Perguntas frequentes
O Gemini 4 Argon consegue controlar um robô?
O Gemini 4 Argon é melhor que o Gemini Robotics ER 2?
Quanto custa o Gemini 4 Argon para trabalho com robótica?
O Gemini 4 Argon está disponível na API do Gemini?
gemini-4-argon como disponível para todos a partir de 13 de outubro de 2026, apenas no plano pago, sem camada gratuita. O post de robótica diz que o app AI Studio é para assinantes do Google AI Ultra, então seu acesso depende de como você faz login. O guia base do Gemini 4 Argon cobre o lançamento.