

Was sagt Google, was Argon für Roboter leistet?
Googles Robotik-Beitrag, geschrieben von Principal Engineer Kanishka Rao, beschreibt Argon als "a general-purpose physical reasoning model" und gruppiert die Demos in vier Aufgaben: Robotersteuerung, Real2Sim (echtes Filmmaterial in eine Physiksimulation umwandeln), physikalisches Verständnis von Video sowie Forschung und Selbstverbesserung. Nichts darin sagt, dass Argon ein neues Roboter-Gehirn ist; es liest sich eher wie ein Frontier-Modell, das auf ein neues Feld angesetzt wird. Es heißt, Argon sei rund um den Roboter nützlich.
Die Kernzahl ist ERQA, ein Test mit physikalischen und räumlichen Fragen in 3D-Szenen. Googles Diagramm gilt ohne Tools und mit 400 Fragen, und Argon führt.
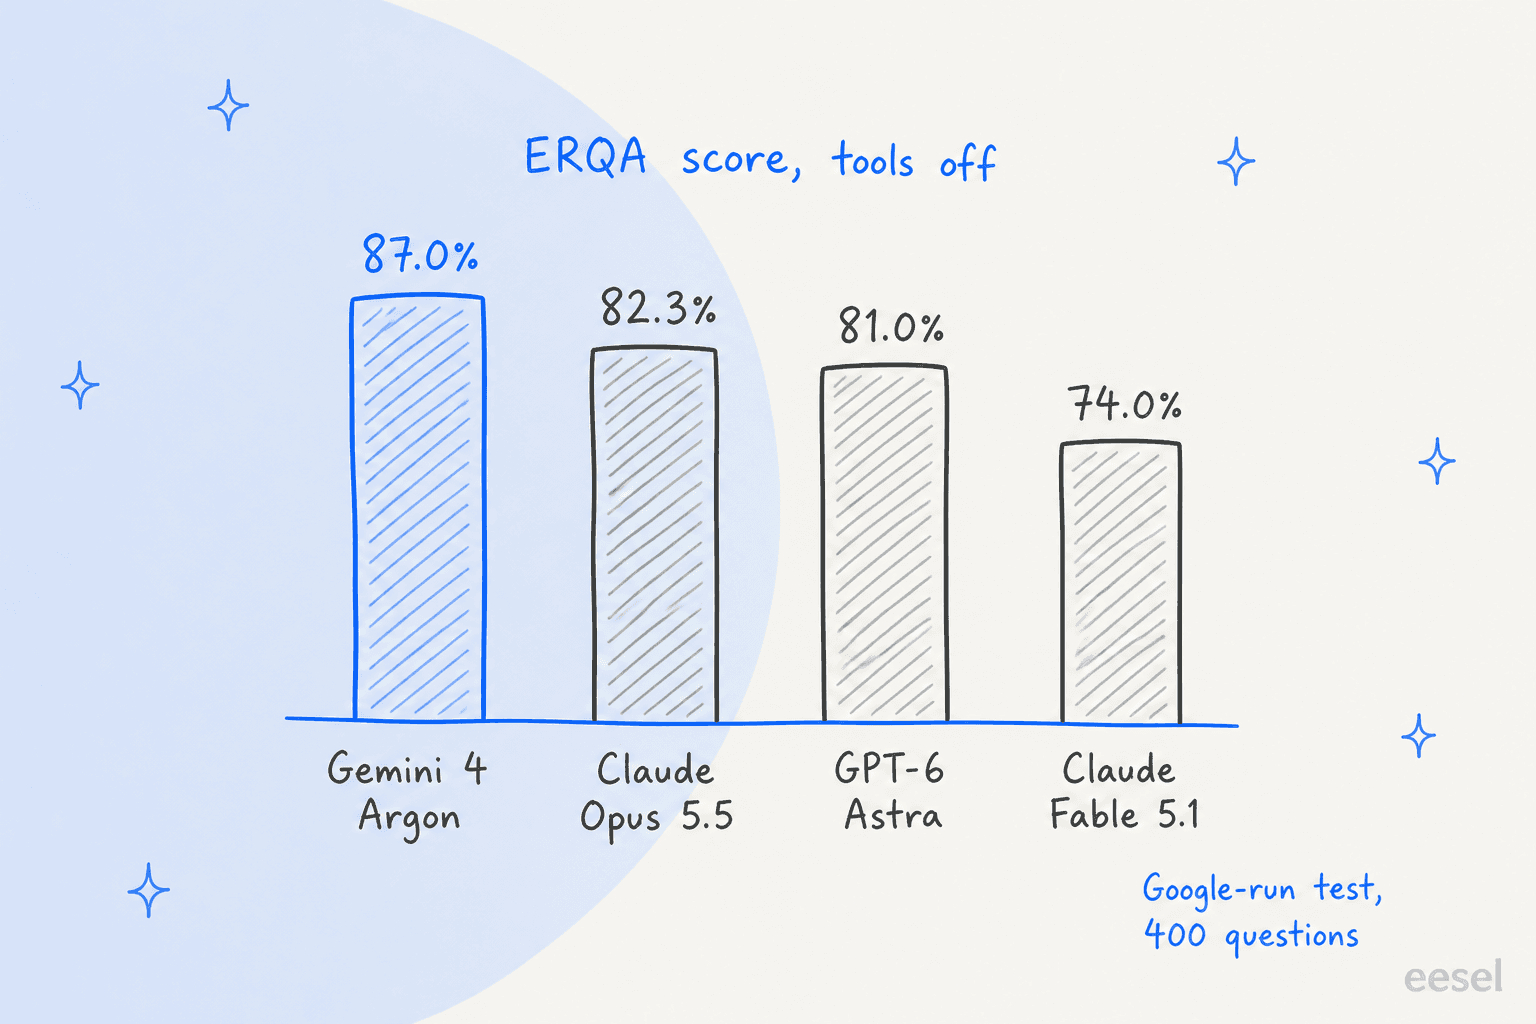
Googles eigenes ERQA-Diagramm für Gemini 4 Argon, mit denselben vier Werten neu gezeichnet.
Zwei Vorbehalte, bevor Sie dieses Diagramm zitieren. Es stammt von Google selbst, behandeln Sie es also als Herstelleraussage, bis jemand es wiederholt. Und es ist nicht vergleichbar mit dem ERQA-Balken auf der Gemini Robotics ER 2 Seite, der ER 2 mit 78,5 % gegenüber einem anderen Vergleichsset zeigt, darunter Opus 5 mit 67,2 %. Unterschiedliche Modelllisten und eine andere Testumgebung bedeuten, dass Sie die eine Zahl nicht von der anderen abziehen können. Wenn Sie sich allein anhand dieser Zahl zwischen Argon und ER 2 entscheiden, raten Sie.
Der Videowert ist der andere, der für Roboter zählt. Bei LVBench, einem Test für das Verständnis langer Videos, nennt Googles Argon-Tabelle 91,7 %, gegenüber 87,5 % für GPT-6 Astra, 83,7 % für Claude Opus 5.5 und 79,7 % für Claude Fable 5.1.
Welche Roboter-Aufgaben erledigt Argon tatsächlich?
Ich bin jede Demo im Beitrag und auf der DeepMind-Seite durchgegangen. Das Muster ist durchgängig: Argon schreibt Code, baut Simulationen und beurteilt Video (dieselbe Idee des agentischen Sehens, die Google seit früheren Gemini-Modellen verfolgt), und der physische Roboter steht diesen Arbeiten nachgelagert.
- Cornhole mit einem Humanoiden. In einem internen Test sah Argon ein Cornhole-Video, kartierte den Raum, erarbeitete Ganzkörper-Gelenkbewegungen und schrieb den Simulationscode. Beim Humanoiden Apollo von Apptronik versenkte der Roboter
7Würfe in Folge. Google nennt die Pipeline "Video-to-Sim-to-Real" und sagt, sie verkürze Wochen an Simulationsmodellierung auf Stunden. - Spot und ein Mülleimer mit Fußpedal. Argon steuert einen Boston Dynamics Spot (Beine mit 12 Freiheitsgraden, Arm mit 6). Es baut einen MuJoCo-Digital-Twin des Mülleimers und übt dort, bevor es auf das echte Pedal tritt.
- Simulationsdaten für ein VLA. Aus einem einzigen Foto einer echten Tischplatte baute Argon einen kalibrierten MuJoCo-Twin und sammelte
4.500+randomisierte Episoden. Laut Google stieg dadurch die Erfolgsquote eines echten Roboters von56 %auf75 %, und die Dauer sank von35 sauf24 s. - Video-Labeling. Aus 136 Sekunden, in denen ein beidarmiger ALOHA-2-Roboter einen Origami-Fuchs faltet, erzeugte Argon eine Label-Hierarchie mit vier Ebenen: 1 Ziel, 6 Teilaufgaben, 17 Primitives auf Kontaktebene, plus eine Qualitätskontrolle, die den Fortschritt bei Fehlgriffen konstant hält.
- Wertfunktion. Bei einer 60-sekündigen Episode zum Sortieren von Ringen teilte es die Trajektorie in
28Segmente mit positivem, neutralem oder negativem Fortschritt. - Selbstverbesserung an einem Arm mit 6 Freiheitsgraden. Eine Pick-and-Place-Aufgabe an einem SO-101-Arm sank über drei Iterationen aus Versuch und Selbstreflexion von
58,9 sauf22,9 sund dann auf17,4 s. - Reproduktion von Papern. Ein Prompt pro Paper,
68interaktive MuJoCo-WebAssembly-Sandboxes.
Zwei Partneraussagen auf der DeepMind-Seite stützen die Videoseite. Andrew Carr, Chief Scientist bei Cartwheel, sagt, dass nach der Einbindung von Gemini 4 in die 3D-Rekonstruktions-Engine die Laufzeit in ihren Benchmarks um fast das 100-Fache und der Token-Verbrauch um 90 % sank. Roboflow sagt, Argon habe in seinen Objekterkennungs-Evaluierungen den ersten Platz belegt, bei Aufnahmen aus Fertigung, Logistik und Luftbildern. Beides sind von Google veröffentlichte Partneraussagen, lesen Sie sie also als Behauptungen, nicht als Audits.
Argon oder Gemini Robotics ER 2: Wo sitzt was?
Google teilt seine Robotik-Linie in ein Motor-Modell und ein Reasoning-Modell auf, ein ganz anderes Design als bei einem allgemeinen Modell wie Gemini 3.8 Flash. Gemini Robotics 2 ist das Vision-Language-Action-Modell, das Kamerabilder in Motorsteuerung übersetzt, und ER 2 ist der Planer darüber. Die ER-Übersicht in der Dokumentation nennt räumliches Denken, agentisches Sehen, Aufgabenorchestrierung, Videofortschritt und einen Streaming-Endpunkt. Jedes Codebeispiel dort verwendet gemini-robotics-er-2-preview. Argon taucht in der Robotik-Dokumentation überhaupt nicht auf.
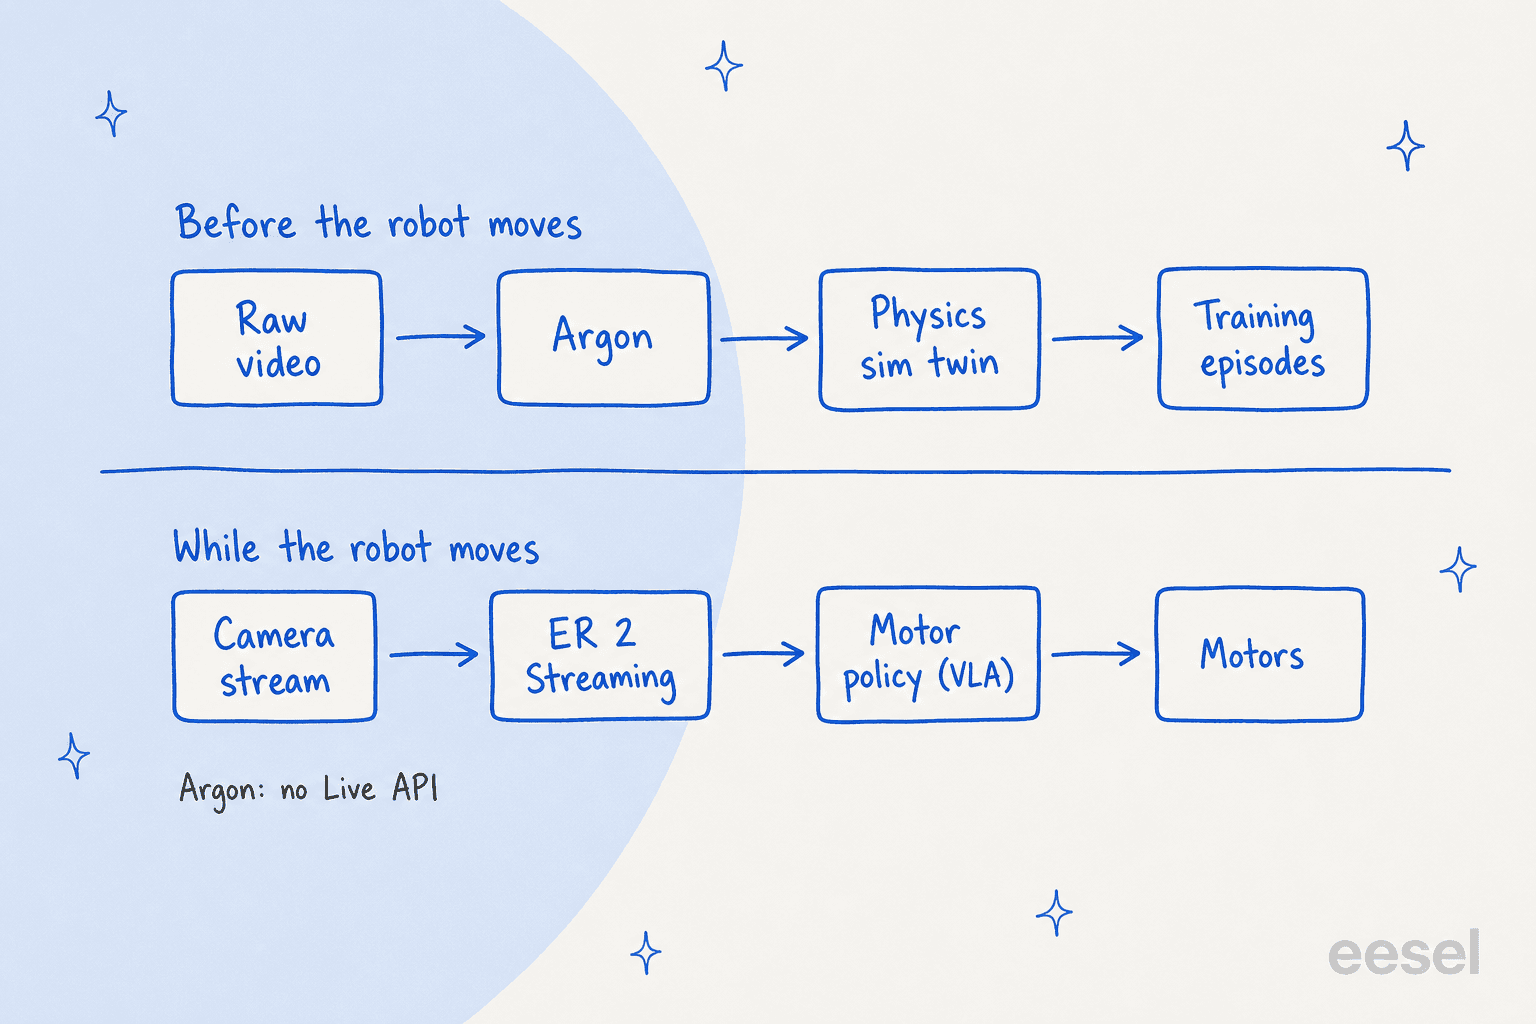
Die praktische Aufteilung, aus der Dokumentation und nicht aus meiner Meinung: Die Argon-Modellseite führt die Live API als nicht unterstützt, während der Endpunkt gemini-robotics-er-2-streaming-preview für Echtzeit-Streaming-Roboteragenten existiert.
| Aufgabe | Greifen Sie zu | Warum |
|---|---|---|
| Roboter- oder Menschenvideo in eine Physiksimulation umwandeln | Argon | Code, 3D-Reasoning und langes Video in einem Modell, laut Googles Demos |
| Lange Roboter-Episoden labeln oder bewerten | Argon (oder ER 2 für kurze Clips) | Der agentische Videomodus senkt die Video-Tokens bei langem Material um bis zu 88 % |
| Steuer- oder Trainingscode in einer langen Session schreiben | Argon | 1M einheitlicher Kontext und bis zu 1M Output-Tokens mit langem Decode |
| Echtzeit-Agent, der Kamera und Audio streamt | ER 2 Streaming | Auf der Live API aufgebaut; Argon unterstützt sie nicht |
| Erfolgserkennung und Fortschrittsprüfung während des Laufs | ER 2 | Hat Videofortschritts-Klassifizierung als benannte Fähigkeit |
| Planung, die an eine Motor-Policy übergibt | ER 2 | Google beschreibt es als die Schicht, die die Motorausführung an ein VLA übergibt |
| Modell auf dem Roboter ohne Netzwerk | Keines von beiden | Googles On-Device-Option ist Gemini Robotics On-Device 2 |
Eine Besonderheit bei ER 2: Die Dokumentation sagt, es baue auf Gemini 3.5 Flash auf, und der API-Changelog führt gemini-3.5-flash inzwischen als veraltet und auf Gemini 3.6 Flash umgeleitet. Ich habe keine Aussage dazu gefunden, was das für ER 2 bedeutet, daher würde ich in keine Richtung etwas annehmen. ER 1.6, der ältere Robotik-Endpunkt, wurde am 31. August abgeschaltet.
Was kann die API von Argon, das für Robotik zählt?
Der Gemini 4 Argon Leitfaden liefert das Datenblatt, und einige Zeilen davon sind für Robotik-Entwickler wichtiger als die Benchmarks.
- Ein einziges Fenster von
1.048.576Tokens, geteilt von Input, Denken und Output, mit drei Denkstufen (low,medium,high). - Langer Decode bis
1MOutput-Tokens, als Hintergrundausführung in Schritten von bis zu 64K, was für lange Simulations- oder Steuerprogramme passt. - Video rein, Text raus. Eingaben sind Text, Bild, Video, Audio und PDF; die Ausgabe ist nur Text.
- Function Calling, Code-Ausführung, strukturierte Ausgaben und Computer Use in der Preview, worauf sich KI-Agenten-API-Integrationen stützen und was eine API-First-Agentenplattform oder ein MCP-Server braucht, um ein Modell an Ihre eigenen Tools anzubinden.
- Standardmäßig 1 Bild pro Sekunde bei Video. Das ist für Labeling in Ordnung und für alles Reaktive schlecht. Der agentische Videomodus ist optional, und laut Google eignet er sich am besten für Material über 5 bis 10 Minuten; für Clips unter 5 Minuten empfiehlt es den statischen Standard.
Googles Video-Token-Rechnung liegt bei etwa 100 Tokens pro Sekunde in Standardauflösung und 300 in hoher Auflösung. Nach meiner Rechnung sind eine Stunde in hoher Auflösung etwa 1,08 Mio. Tokens, was nicht in einer einzigen Anfrage in Argons Fenster passt. Planen Sie mit Clips oder dem agentischen Modus.
Was kostet Argon für Roboter-Arbeit?
Argon kostet laut Preisseite der Gemini API bis zum 30. November 2026 2 $ Input und 10 $ Output pro Million Tokens, ab dem 1. Dezember dann 4 $ und 20 $. Gecachter Input kostet 0,10 $, steigend auf 0,20 $, und es gibt nur implizites Caching. Der Output enthält Denk-Tokens, was wichtig ist, weil ein langer Reasoning-Lauf bei einer Simulationsaufgabe größtenteils als Output abgerechnet wird. Für die breitere Palette siehe den Gemini-Preisleitfaden. Die vollständige Argon-Aufschlüsselung steht im Argon-Preisleitfaden.
| Endpunkt | Input / Output pro 1 Mio., Einführung | Input / Output pro 1 Mio., später | Kostenlose Stufe |
|---|---|---|---|
| Argon, Standard | 2 $ / 10 $ (bis 30. Nov. 2026) | 4 $ / 20 $ (ab 1. Dez. 2026) | Nein |
| Argon, Batch oder Flex | 1 $ / 5 $ | 2 $ / 10 $ | Nein |
| Argon, Priority | 3,60 $ / 18 $ | 7,20 $ / 36 $ | Nein |
| ER 2 Preview, Standard | 1 $ / 5 $ (bis 31. Dez. 2026) | 2 $ / 10 $ (ab 1. Jan. 2027) | Ja |
| ER 2 Preview, Batch | 0,50 $ / 2,50 $ | 1 $ / 5 $ | Nein |
| ER 2 Streaming Preview | 1 $ / 5 $ | 2 $ / 10 $ | Ja |
Der Datumsversatz ist das, worauf Sie planen sollten. Argons Preis verdoppelt sich einen Monat vor dem von ER 2, sodass Sie für den Großteil des Dezembers für Argon das Doppelte zahlen, während ER 2 noch im Einführungspreis ist.
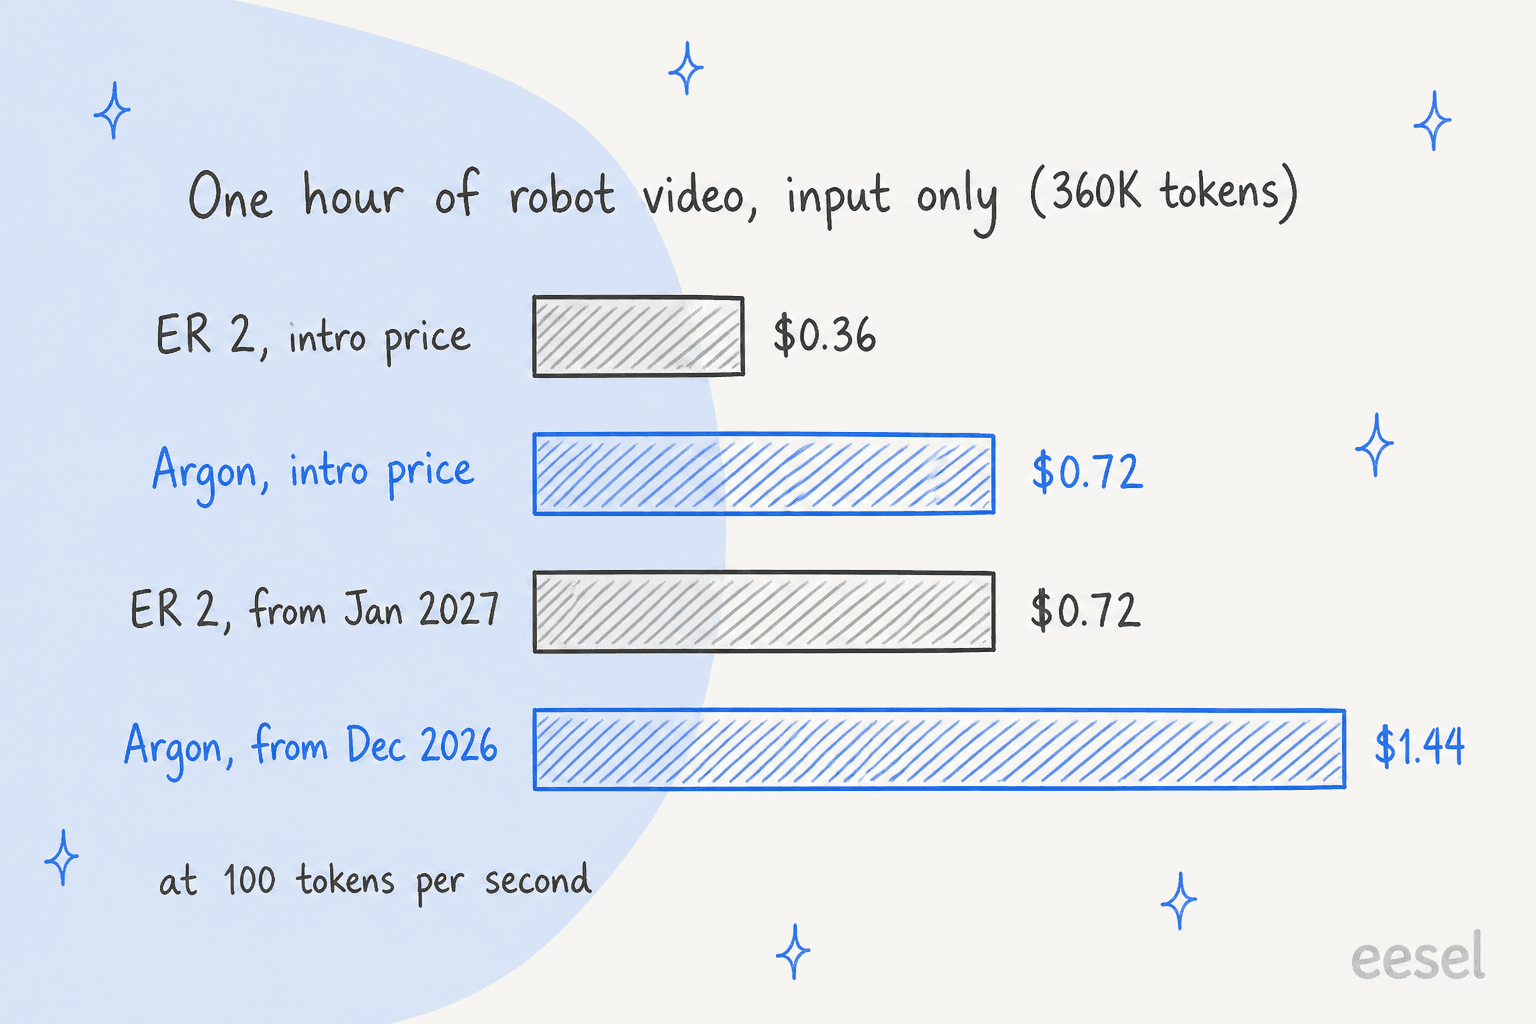
Reine Input-Kosten für eine Stunde Video in Standardauflösung, aus Googles Token-Rate und Preisseiten.
Hier ein durchgerechnetes Beispiel. Angenommen, Sie labeln 1.000 Roboter-Episoden von 136 Sekunden, der Länge von Googles Origami-Clip. Bei 100 Tokens pro Sekunde sind das je 13.600 Input-Tokens, insgesamt 13,6M. Ich habe 4.000 Output-Tokens pro Episode inklusive Denken angenommen, also 4M Output. Diese Output-Zahl ist meine Annahme, keine Google-Zahl.
| Route | Einführungspreis | Späterer Preis |
|---|---|---|
| Argon, Standard | 67,20 $ | 134,40 $ |
| Argon, Batch | 33,60 $ | 67,20 $ |
| ER 2, Standard | 33,60 $ | 67,20 $ |
| ER 2, Batch | 16,80 $ | 33,60 $ |
Die Kosten sind hier nicht die Geschichte; sie sind so oder so klein. Die Geschichte ist, dass Google für diese Labeling-Aufgabe auf demselben Material kein Ergebnis für ER 2 oder Argon veröffentlicht, sodass die günstigere Route vielleicht genauso gut labelt, vielleicht auch nicht. Lassen Sie 50 Clips durch beide laufen und vergleichen Sie, bevor Sie sich auf 1.000 festlegen.
Was sagen Roboter-Entwickler dazu?
Der Hacker-News-Thread erreichte 201 Punkte. Die nützlichsten Kommentare teilen sich in zwei Lager: ein Tüftler, der es an einem echten Roboter ausprobiert hat, und eine Debatte darüber, wo das Modell laufen sollte.
"I am very new to robots and recently decided to go crazy and buy a humanoid from Unitree. I've spent a while building some tools in order to integrate LLMs with vision capabilities that can control the robot motion in a simple manner... and while I saw Opus and Astra crashing against tables, beds and surfaces (yeah, my LIDAR data isn't being used yet), Argon 4 takes a lot of precautions to avoid crashing against walls and other objects!"

Das ist die Anekdote eines Hobbyisten mit einem Roboter ohne Lidar, also ein Datenpunkt, kein Benchmark. Sie passt aber zur Geschichte vom räumlichen Denken, und die Debatte Gemini vs Claude dreht sich meist um genau dieses Gefühl aus der echten Nutzung.
Zur Frage des Einsatzorts argumentierte ein Kommentator, dass die meisten Anwendungen nur eine Verbindung zu einem Rechenzentrum brauchen:
"I think for 95%+ of applications.. you just need a link to a data center anywhere. My assumption is the hardware will have one/several smaller models running on it for locomotion, balance, etc. Then the hardware 'phones home' for decision making and planning."
Das deckt sich damit, wie Google die Arbeit aufteilt, und wie domänenspezifische Modelle generell mit einem größeren Planer zusammenspielen: oben ein Cloud-Planer wie Argon oder ER 2, nahe an den Motoren eine leichtere Policy. Ein anderer Kommentator, jacquesm, hielt dagegen, Robotik liege am "the worst possible intersection point" von Strombudget, Modellgröße und Kosten, was das stärkste Argument für On-Device 2 gegenüber einem gehosteten Modell ist.
Was ich nicht überprüfen konnte
Ich habe Argon nicht auf einem Roboter laufen lassen, und ich möchte die Grenzen dieses Beitrags klar benennen.
- Jedes Robotik-Ergebnis stammt von Google. Der Cornhole-Lauf wird als interner Test beschrieben. Für das Simulationsergebnis von
56 %auf75 %gibt es keine öffentliche Aufgabenliste und keinen Code, den ich erneut hätte ausführen können. - Keine Latenzangabe. Ich habe weder im Robotik-Beitrag noch in der API-Dokumentation eine gefunden, was eine geschlossene Steuerschleife auf Argon zu einer offenen Frage macht. Googles eigene Steuer-Demos laufen Schritt für Schritt über mehrere Durchgänge.
- Kein Vergleich von Argon und ER 2 in derselben Testumgebung. Die beiden ERQA-Diagramme nutzen unterschiedliche Modelllisten, wie oben beschrieben.
- Ich habe die API heute nicht aufgerufen. Der Changelog und die Modellseite führen
gemini-4-argonab dem 13. Oktober als allgemein verfügbar. Googles Launch-Beitrag sagt, Entwickler erhielten es über AI Studio und die Gemini-Plattform, während der Robotik-Beitrag sagt, die AI-Studio-App sei für Abonnenten von Google AI Ultra, prüfen Sie also Ihr eigenes Konto. - Sicherheit. Googles Launch-Beitrag beschreibt Schutzmaßnahmen gegen Missbrauch wie Cyber und Bio, und ich habe keine robotikspezifischen Sicherheitshinweise gefunden. Alles, was sich in der Nähe von Menschen bewegt, braucht eigene Tests.
Wo würde ich anfangen?
Wäre ich diese Woche ein Robotik-Team, würde ich in dieser Reihenfolge vorgehen.
- Zuerst die Offline-Aufgabe wählen. Real2Sim und Video-Labeling sind die beiden Stellen, an denen Argons Demos am konkretesten sind und eine falsche Antwort Sie eine Stunde kostet, nicht einen kaputten Arm.
- In der Simulation proben. Googles eigene Spot-Demo übt in MuJoCo, bevor sie das echte Pedal berührt. Übernehmen Sie diese Gewohnheit, egal welches Modell Sie nutzen.
- ER 2 für die Schleife behalten. Wenn Sie Streaming, Erfolgserkennung oder Multi-Roboter-Orchestrierung brauchen, beginnen Sie mit den Endpunkten, die Google dafür dokumentiert, und lesen Sie die Aufschlüsselung zu Gemini Robotics 2.
- Einen Vergleich mit 50 Clips durchführen mit Argon und ER 2 an Ihrem eigenen Material, und dann den Gewinner per Batch kalkulieren.
- Die Alternativen prüfen. Wenn Sie bereits ein anderes Frontier-Modell nutzen, etwa Kimi K3 oder Opus 5.5, zeigen der Leitfaden zu Argon-Alternativen und der unabhängige Test, wo es verliert, meist bei Terminal-lastigem Coding. Siehe auch Opus 5.5 Preise und GPT-6 Astra Preise, Fable 5.1 Preise sowie die Opus 5.5 Alternativen, wenn Sie die Kosten abwägen.
eesel ausprobieren
Argon ist Infrastruktur: ein Modell, das Sie in Ihren eigenen Roboter-Stack einbinden. eesel ist der Mitarbeiter. Wenn die Warteschlange, die Ihnen Sorgen macht, der Kundensupport Ihres eigenen Robotik-Unternehmens ist, stößt eesels KI-Helpdesk-Teammate zu Ihrem bestehenden Helpdesk, lernt aus Ihren Dokumenten und vergangenen Tickets und wird an diesen Tickets geprobt, bevor er ein Live-Ticket beantwortet, dieselbe Gewohnheit von erst Simulation, dann Realität, um die es in diesem Beitrag geht. Sie können kostenlos starten, und es funktioniert mit dem Modell, das in diesem Monat das beste ist, sodass ein besseres Gemini später ein Upgrade statt eines Neuaufbaus ist. Der Leitfaden zum KI-Mitarbeiter zeigt, wie sich diese Idee der sofortigen Einsatzbereitschaft auf andere Aufgaben ausweitet. Wenn Sie es lieber zuerst sehen möchten, lesen Sie den Leitfaden zu KI-Teammates.

eesels Aktivitätsansicht: Jede Aktion, die der KI-Teammate an einem Ticket ausführt, wird protokolliert und ist filterbar, sodass Sie prüfen können, bevor Sie seinen Aufgabenbereich erweitern.
Häufig gestellte Fragen
Kann Gemini 4 Argon einen Roboter steuern?
Ist Gemini 4 Argon besser als Gemini Robotics ER 2?
Was kostet Gemini 4 Argon für Robotik-Arbeit?
Ist Gemini 4 Argon in der Gemini API verfügbar?
gemini-4-argon ab dem 13. Oktober 2026 als allgemein verfügbar, nur im kostenpflichtigen Tarif und ohne kostenlose Stufe. Laut Robotik-Beitrag ist die AI-Studio-App für Abonnenten von Google AI Ultra gedacht, Ihr Zugang hängt also davon ab, wie Sie sich anmelden. Der Basis-Leitfaden zu Gemini 4 Argon behandelt den Launch.