

¿Qué dice Google que hace Argon por los robots?
El artículo de robótica de Google, escrito por el ingeniero principal Kanishka Rao, presenta a Argon como "a general-purpose physical reasoning model" y agrupa las demos en cuatro tareas: control de robots, Real2Sim (convertir metraje real en una simulación física), comprensión física del vídeo, e investigación y automejora. Nada en él dice que Argon sea un nuevo cerebro de robot, y se lee más bien como un modelo de frontera orientado a un campo nuevo. Dice que Argon es útil alrededor del robot.
La cifra principal es ERQA, una prueba de preguntas físicas y espaciales en escenas 3D. El gráfico de Google es sin herramientas, con 400 preguntas, y Argon lidera.
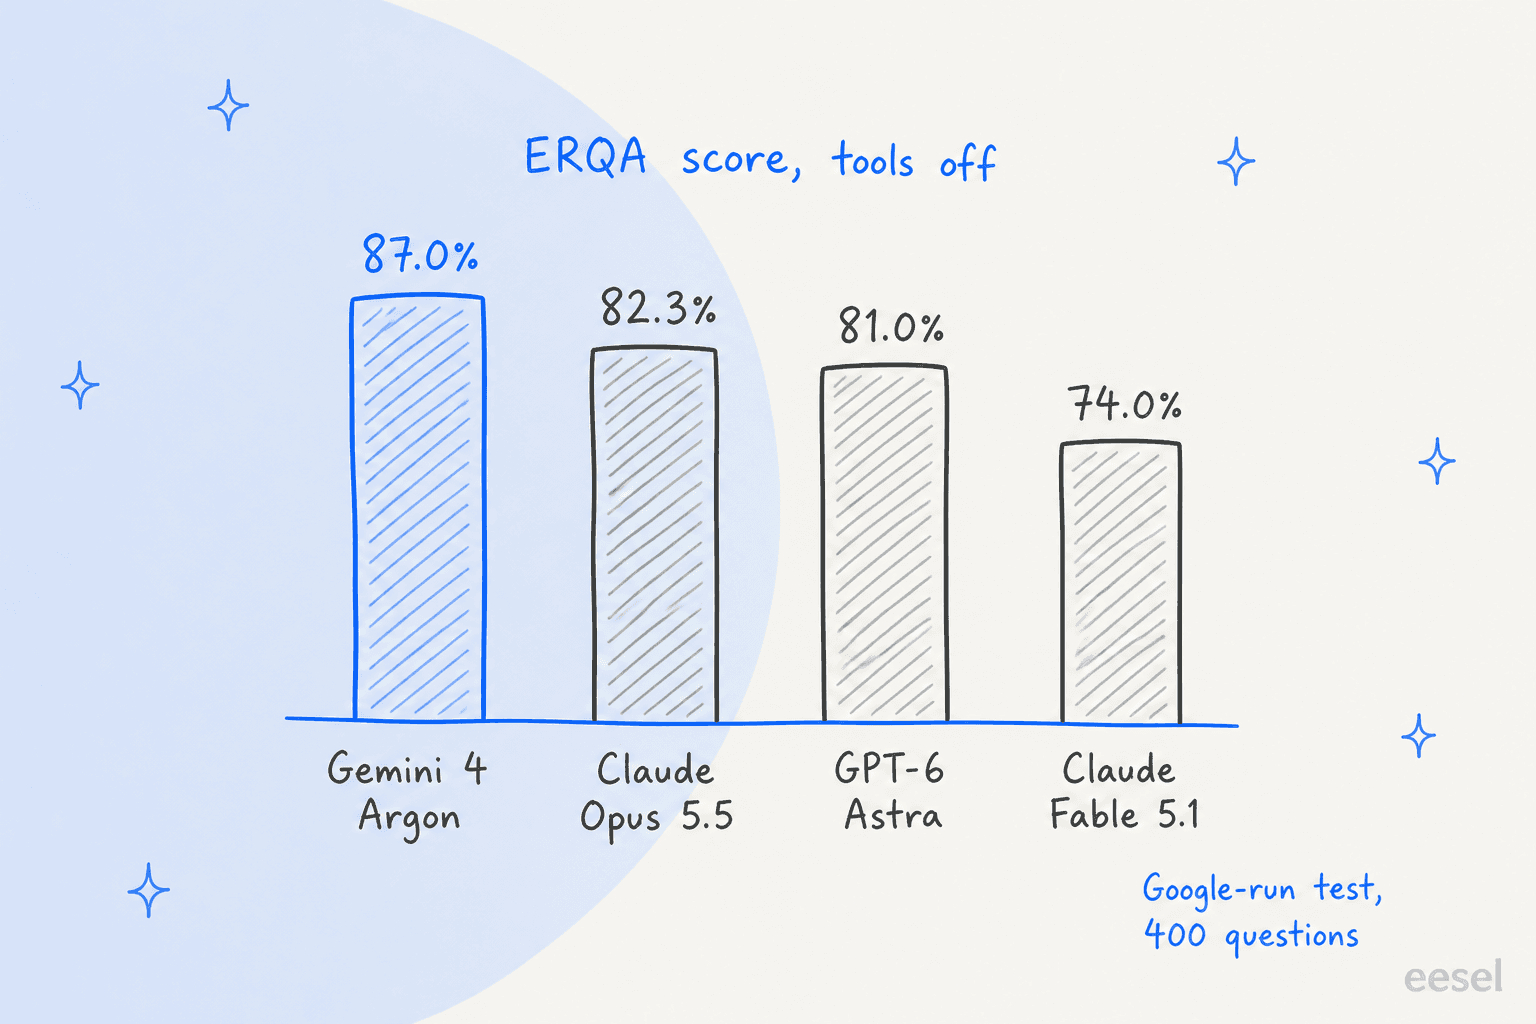
El gráfico ERQA de Google para Gemini 4 Argon, redibujado con las mismas cuatro puntuaciones.
Dos advertencias antes de citar ese gráfico. Lo ha ejecutado Google, así que trátalo como una afirmación del proveedor hasta que alguien lo repita. Y no es comparable con la barra ERQA de la página de Gemini Robotics ER 2, que muestra a ER 2 con 78,5% frente a un conjunto de comparación distinto, incluido Opus 5 con 67,2%. Listas de modelos distintas y un entorno de prueba distinto significan que no puedes restar una cifra de la otra. Si eliges entre Argon y ER 2 solo por este número, estás adivinando.
La puntuación de vídeo es la otra que importa para los robots. En LVBench, una prueba de comprensión de vídeo largo, la tabla de Argon de Google indica 91,7%, frente a 87,5% de GPT-6 Astra, 83,7% de Claude Opus 5.5 y 79,7% de Claude Fable 5.1.
¿Qué tareas de robots hace realmente Argon?
Revisé todas las demos del artículo y de la página de DeepMind. El patrón es coherente: Argon escribe código, construye simulaciones y juzga vídeo (la misma idea de visión agéntica que Google impulsa desde modelos Gemini anteriores), y el robot físico queda después de ese trabajo.
- Cornhole con un humanoide. En una prueba interna, Argon vio un vídeo de cornhole, mapeó el espacio, dedujo los movimientos articulares de todo el cuerpo y escribió el código de simulación. Con el humanoide Apollo de Apptronik, el robot encestó
7tiros consecutivos. Google llama a la canalización "Video-to-Sim-to-Real" y dice que convierte semanas de modelado de simulación en horas. - Spot y un cubo con pedal. Argon controla un Spot de Boston Dynamics (patas de 12 grados de libertad, brazo de 6). Construye un gemelo digital MuJoCo del cubo y practica ahí antes de pisar el pedal real.
- Datos de simulación para un VLA. A partir de una sola foto de una mesa real, Argon construyó un gemelo MuJoCo calibrado y recogió más de
4,500episodios aleatorizados. Google dice que esto elevó la tasa de éxito de un robot real de56%a75%y redujo el tiempo de ejecución de35sa24s. - Etiquetado de vídeo. Con 136 segundos de un robot bimanual ALOHA 2 doblando un zorro de papiroflexia, Argon produjo una jerarquía de etiquetas de cuatro niveles: 1 objetivo, 6 subtareas, 17 primitivas a nivel de contacto, además de un control de calidad que mantiene el progreso plano durante los fallos.
- Función de valor. En un episodio de 60 segundos de clasificación de anillos, dividió la trayectoria en
28segmentos con progreso positivo, neutro o negativo. - Automejora en un brazo de 6 grados de libertad. Una tarea de coger y colocar en un brazo SO-101 pasó de
58.9sa22.9sy a17.4sen tres iteraciones de prueba y autorreflexión. - Reproducciones de artículos científicos. Un prompt por artículo,
68entornos interactivos de MuJoCo WebAssembly.
Dos declaraciones de socios en la página de DeepMind respaldan la parte de vídeo. Andrew Carr, científico jefe de Cartwheel, dice que tras conectar Gemini 4 a su motor de reconstrucción 3D, el tiempo de ejecución cayó casi 100 veces y el uso de tokens bajó un 90% en sus pruebas. Roboflow dice que Argon quedó primero en sus evaluaciones de detección de objetos, en imágenes de manufactura, logística y aéreas. Ambas son declaraciones de socios publicadas por Google, así que léelas como afirmaciones, no como auditorías.
Argon o Gemini Robotics ER 2: ¿dónde encaja cada uno?
Google divide su línea de robótica en un modelo motor y un modelo de razonamiento, un diseño muy distinto al de un modelo general como Gemini 3.8 Flash. Gemini Robotics 2 es el modelo de visión-lenguaje-acción que convierte la entrada de cámara en control motor, y ER 2 es el planificador que está por encima. La descripción general de ER en la documentación lista razonamiento espacial, visión agéntica, orquestación de tareas, progreso en vídeo y un endpoint de streaming. Todos los ejemplos de código allí usan gemini-robotics-er-2-preview. Argon no aparece en absoluto en la documentación de robótica.
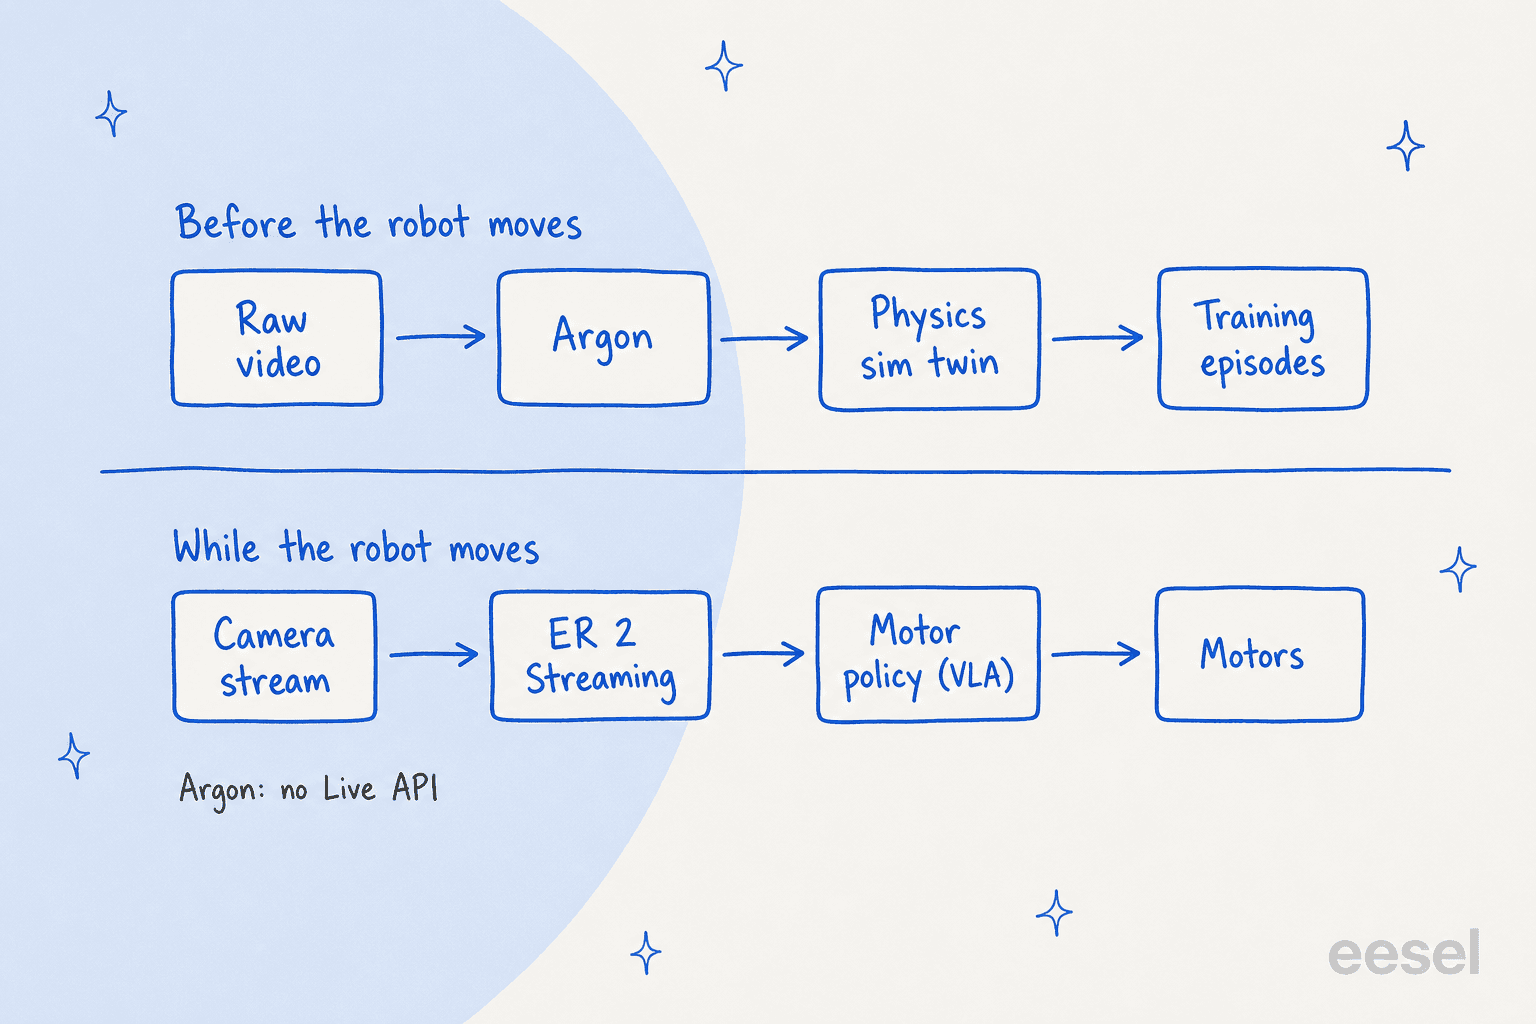
La división práctica, según la documentación y no mi opinión: la página del modelo Argon lista la Live API como no admitida, mientras que el endpoint gemini-robotics-er-2-streaming-preview existe para agentes robóticos de streaming en tiempo real.
| Tarea | Qué usar | Por qué |
|---|---|---|
| Convertir vídeo de robot o humano en una simulación física | Argon | Código, razonamiento 3D y vídeo largo en un solo modelo, según las demos de Google |
| Etiquetar o puntuar episodios largos de robots | Argon (o ER 2 para clips cortos) | El modo de vídeo agéntico reduce los tokens de vídeo hasta un 88% en metraje largo |
| Escribir código de control o entrenamiento en una sesión larga | Argon | Contexto unificado de 1M y hasta 1M tokens de salida con decodificación larga |
| Agente en tiempo real que transmite cámara y audio | ER 2 Streaming | Construido sobre la Live API; Argon no la admite |
| Detección de éxito y comprobaciones de progreso durante la ejecución | ER 2 | Tiene la clasificación de progreso en vídeo como capacidad con nombre |
| Planificación que pasa el control a una política motora | ER 2 | Google lo describe como la capa que entrega la ejecución motora a un VLA |
| Modelo en el robot sin red | Ninguno | La opción en el dispositivo de Google es Gemini Robotics On-Device 2 |
Una peculiaridad de ER 2: la documentación dice que se basa en Gemini 3.5 Flash, y el registro de cambios de la API ahora lista gemini-3.5-flash como obsoleto y redirigido a Gemini 3.6 Flash. No encontré ninguna declaración sobre qué significa eso para ER 2, así que no asumiría nada en ningún sentido. ER 1.6, el endpoint de robótica anterior, se cerró el 31 de agosto.
¿Qué puede hacer la API de Argon que importe para robótica?
La guía de Gemini 4 Argon ofrece la hoja de especificaciones, y algunas de sus líneas importan más a los desarrolladores de robótica que los benchmarks.
- Una ventana de
1,048,576tokens compartida entre entrada, razonamiento y salida, con tres niveles de razonamiento (low,medium,high). - Decodificación larga hasta
1Mde tokens de salida, ejecutada como ejecución en segundo plano en tramos de hasta 64K, lo que sirve para programas largos de simulación o control. - Vídeo de entrada, texto de salida. Las entradas son texto, imagen, vídeo, audio y PDF; la salida es solo texto.
- Function calling, ejecución de código, salidas estructuradas y uso de ordenador en vista previa, que es en lo que se apoyan las integraciones de API de agentes de IA, y lo que una plataforma de agentes API-first o un servidor MCP necesita para conectar un modelo a tus propias herramientas.
- El vídeo predeterminado es de 1 fotograma por segundo. Está bien para etiquetar y mal para cualquier cosa reactiva. El modo de vídeo agéntico es opcional y Google dice que es mejor para metraje de más de 5 a 10 minutos; para clips de menos de 5 minutos recomienda el valor estático predeterminado.
El cálculo de tokens de vídeo de Google es de aproximadamente 100 tokens por segundo con resolución predeterminada y 300 con resolución alta. Según mis cuentas, una hora en resolución alta son unos 1,08M de tokens, que no cabe en la ventana de Argon en una sola solicitud. Planifica con clips o con el modo agéntico.
¿Cuánto cuesta Argon para trabajo de robótica?
Argon cuesta $2 de entrada y $10 de salida por millón de tokens hasta el 30 de noviembre de 2026, y después $4 y $20 desde el 1 de diciembre, según la página de precios de la API de Gemini. La entrada en caché cuesta $0.10, y sube a $0.20, y es solo caché implícita. La salida incluye los tokens de razonamiento, lo cual importa porque una ejecución larga de razonamiento en una tarea de simulación se facturará sobre todo como salida. Para el resto de la gama, consulta la guía de precios de Gemini. El desglose completo de Argon está en la guía de precios de Argon.
| Endpoint | Entrada / salida por 1M, lanzamiento | Entrada / salida por 1M, después | Nivel gratuito |
|---|---|---|---|
| Argon, estándar | $2 / $10 (hasta 30 nov 2026) | $4 / $20 (desde 1 dic 2026) | No |
| Argon, batch o flex | $1 / $5 | $2 / $10 | No |
| Argon, priority | $3.60 / $18 | $7.20 / $36 | No |
| ER 2 preview, estándar | $1 / $5 (hasta 31 dic 2026) | $2 / $10 (desde 1 ene 2027) | Sí |
| ER 2 preview, batch | $0.50 / $2.50 | $1 / $5 | No |
| ER 2 streaming preview | $1 / $5 | $2 / $10 | Sí |
El desfase de fechas es lo que hay que tener en cuenta. El precio de Argon se duplica un mes antes que el de ER 2, así que durante casi todo diciembre pagas el doble por Argon mientras ER 2 sigue con su tarifa de lanzamiento.
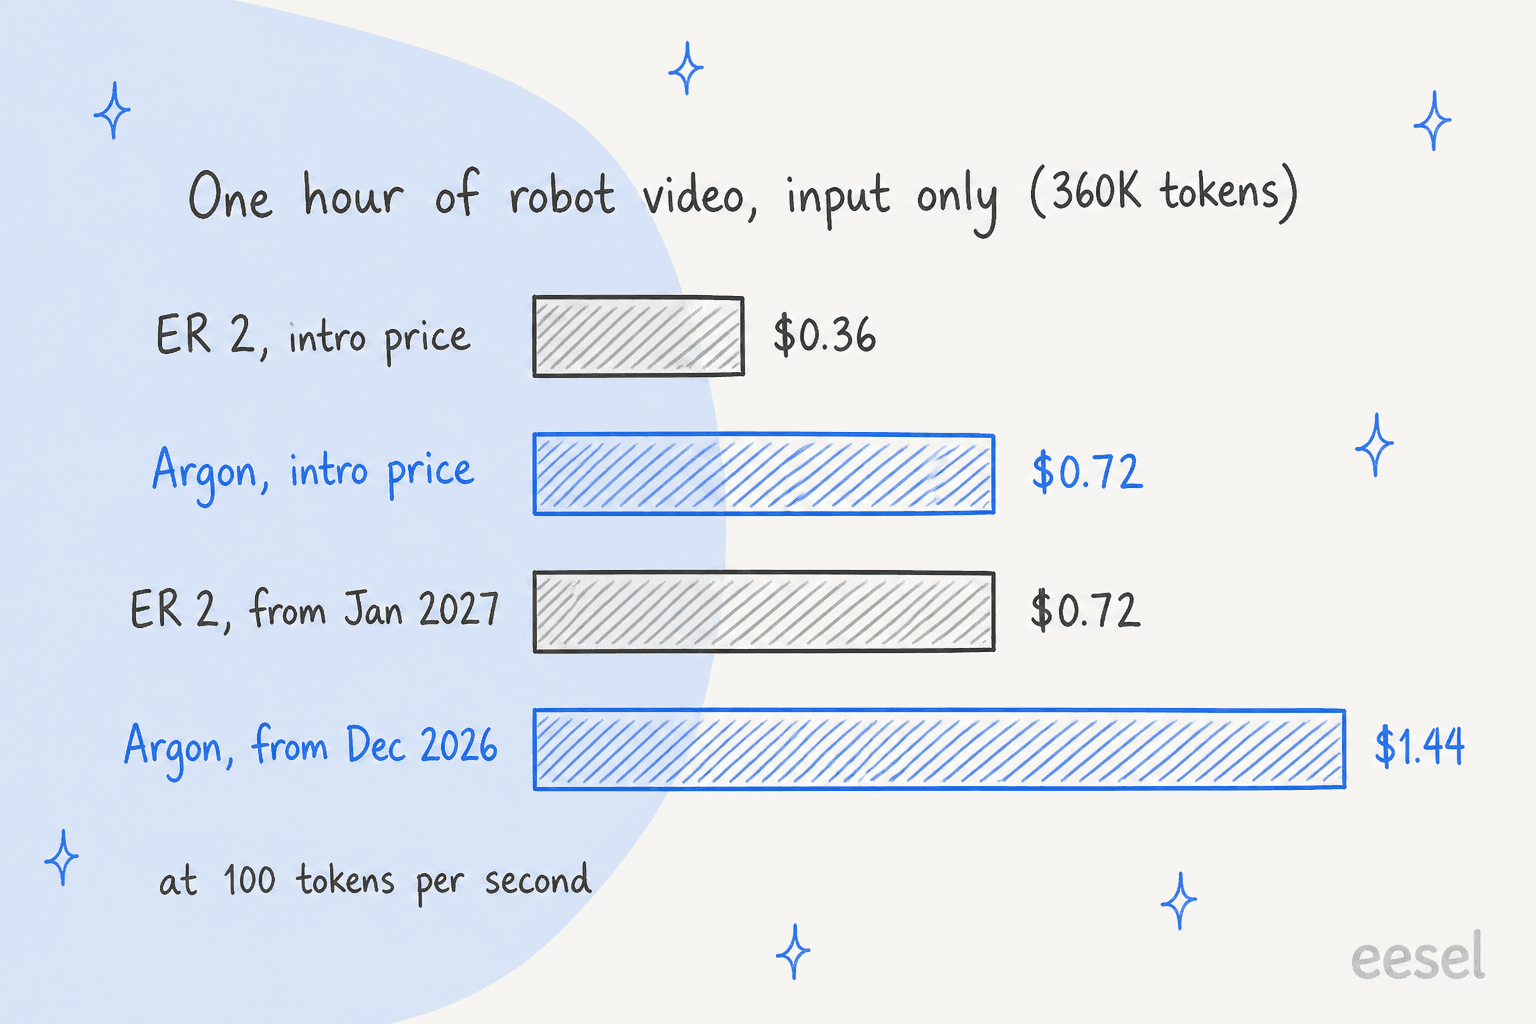
Coste solo de entrada de una hora de vídeo con resolución predeterminada, a partir de la tasa de tokens y las páginas de precios de Google.
Aquí va un ejemplo práctico. Supón que etiquetas 1.000 episodios de robot de 136 segundos, la duración del clip de papiroflexia de Google. A 100 tokens por segundo son 13,600 tokens de entrada cada uno, o 13.6M en total. Asumí 4,000 tokens de salida por episodio incluyendo el razonamiento, es decir, 4M de salida. Esa cifra de salida es una suposición mía, no un número de Google.
| Ruta | Precio de lanzamiento | Precio posterior |
|---|---|---|
| Argon, estándar | $67.20 | $134.40 |
| Argon, batch | $33.60 | $67.20 |
| ER 2, estándar | $33.60 | $67.20 |
| ER 2, batch | $16.80 | $33.60 |
El coste no es lo importante aquí; es pequeño en cualquier caso. Lo importante es que Google no publica ningún resultado de ER 2 ni de Argon para esta tarea de etiquetado con el mismo metraje, así que la ruta más barata puede etiquetar igual de bien o no. Pasa 50 clips por ambos y compara antes de comprometer los 1.000.
¿Qué dicen los desarrolladores de robots?
El hilo de Hacker News llegó a 201 puntos. Los comentarios más útiles se dividen en dos grupos: un aficionado que lo probó con un robot real y un debate sobre dónde debería ejecutarse el modelo.
"I am very new to robots and recently decided to go crazy and buy a humanoid from Unitree. I've spent a while building some tools in order to integrate LLMs with vision capabilities that can control the robot motion in a simple manner... and while I saw Opus and Astra crashing against tables, beds and surfaces (yeah, my LIDAR data isn't being used yet), Argon 4 takes a lot of precautions to avoid crashing against walls and other objects!"

Es una anécdota de un aficionado con un robot y sin lidar, así que es un dato, no un benchmark. Sí encaja con la historia del razonamiento espacial, y el debate Gemini vs Claude gira sobre todo en torno a este tipo de sensación de uso real.
Sobre la cuestión del despliegue, un comentarista sostuvo que la mayoría de las aplicaciones solo necesitan un enlace a un centro de datos:
"I think for 95%+ of applications.. you just need a link to a data center anywhere. My assumption is the hardware will have one/several smaller models running on it for locomotion, balance, etc. Then the hardware 'phones home' for decision making and planning."
Eso coincide con cómo reparte Google el trabajo, y con cómo los modelos específicos de dominio se suelen combinar con un planificador mayor: un planificador en la nube como Argon o ER 2 arriba, una política más ligera cerca de los motores. Otro comentarista, jacquesm, replicó que la robótica está en "the worst possible intersection point" de presupuesto de energía, tamaño del modelo y coste, que es el argumento más fuerte a favor de On-Device 2 frente a un modelo alojado.
Lo que no pude verificar
No ejecuté Argon en un robot, y quiero ser claro sobre los límites de este artículo.
- Todos los resultados de robótica son de Google. La partida de cornhole se describe como una prueba interna. El resultado de simulación de
56%a75%no tiene lista pública de tareas ni código que pueda repetir. - Sin cifra de latencia. No encontré ninguna en el artículo de robótica ni en la documentación de la API, lo que deja abierta la cuestión de un bucle de control cerrado con Argon. Las demos de control de Google funcionan paso a paso a lo largo de varios turnos.
- Sin comparación de Argon contra ER 2 en el mismo entorno de prueba. Los dos gráficos ERQA usan listas de modelos distintas, como se vio antes.
- Hoy no llamé a la API. El registro de cambios y la página del modelo listan
gemini-4-argoncomo disponible de forma general desde el 13 de octubre. El artículo de lanzamiento de Google dice que los desarrolladores lo obtienen a través de AI Studio y la plataforma Gemini, mientras que el artículo de robótica dice que la app de AI Studio es para suscriptores de Google AI Ultra, así que comprueba tu propia cuenta. - Seguridad. El artículo de lanzamiento de Google describe salvaguardas contra usos indebidos como los ciberataques y lo biológico, y no encontré orientación de seguridad específica para robots. Cualquier cosa que se mueva cerca de personas necesita sus propias pruebas.
¿Por dónde empezaría?
Si fuera un equipo de robótica esta semana, lo haría en este orden.
- Elige primero la tarea offline. Real2Sim y el etiquetado de vídeo son los dos lugares donde las demos de Argon son más concretas y una respuesta incorrecta te cuesta una hora, no un brazo roto.
- Ensaya en simulación. La propia demo de Spot de Google practica en MuJoCo antes de tocar el pedal real. Copia ese hábito, uses el modelo que uses.
- Reserva ER 2 para el bucle. Si necesitas streaming, detección de éxito u orquestación de varios robots, empieza con los endpoints que Google documenta para ello, y lee el análisis de Gemini Robotics 2.
- Haz una comparativa de 50 clips con Argon y ER 2 usando tu propio metraje, y luego calcula el precio del ganador en batch.
- Revisa las alternativas. Si ya usas otro modelo de frontera, como Kimi K3 o Opus 5.5, la guía de alternativas a Argon y la reseña independiente cubren dónde pierde, sobre todo en programación centrada en terminal. Consulta también los precios de Opus 5.5 y los precios de GPT-6 Astra, los precios de Fable 5.1 y las alternativas a Opus 5.5 si estás comparando costes.
Prueba eesel
Argon es infraestructura: un modelo que conectas a tu propia pila de robótica. eesel es el empleado. Si la cola que te preocupa es el soporte al cliente de tu propia empresa de robótica, el compañero de IA para helpdesk de eesel se une a tu helpdesk actual, aprende de tus documentos y tickets pasados, y se ensaya con esos tickets antes de responder uno en vivo, el mismo hábito de simulación antes de lo real del que trata este artículo. Puedes empezar gratis, y funciona con el mejor modelo de cada mes, así que un Gemini mejor más adelante es una mejora y no una reconstrucción. La guía de empleado de IA explica cómo esa idea de estar listo para trabajar se extiende a otros puestos. Si prefieres verlo primero, lee la guía de compañeros de IA.

La vista de actividad de eesel: cada acción que el compañero de IA realiza en un ticket queda registrada y se puede filtrar, para que puedas revisar antes de ampliar su alcance.
Preguntas frecuentes
¿Puede Gemini 4 Argon controlar un robot?
¿Es Gemini 4 Argon mejor que Gemini Robotics ER 2?
¿Cuánto cuesta Gemini 4 Argon para trabajo de robótica?
¿Está Gemini 4 Argon disponible en la API de Gemini?
gemini-4-argon como disponible de forma general desde el 13 de octubre de 2026, solo en el nivel de pago y sin nivel gratuito. El artículo de robótica indica que la app de AI Studio es para suscriptores de Google AI Ultra, así que tu acceso depende de cómo inicies sesión. La guía base de Gemini 4 Argon cubre el lanzamiento.