

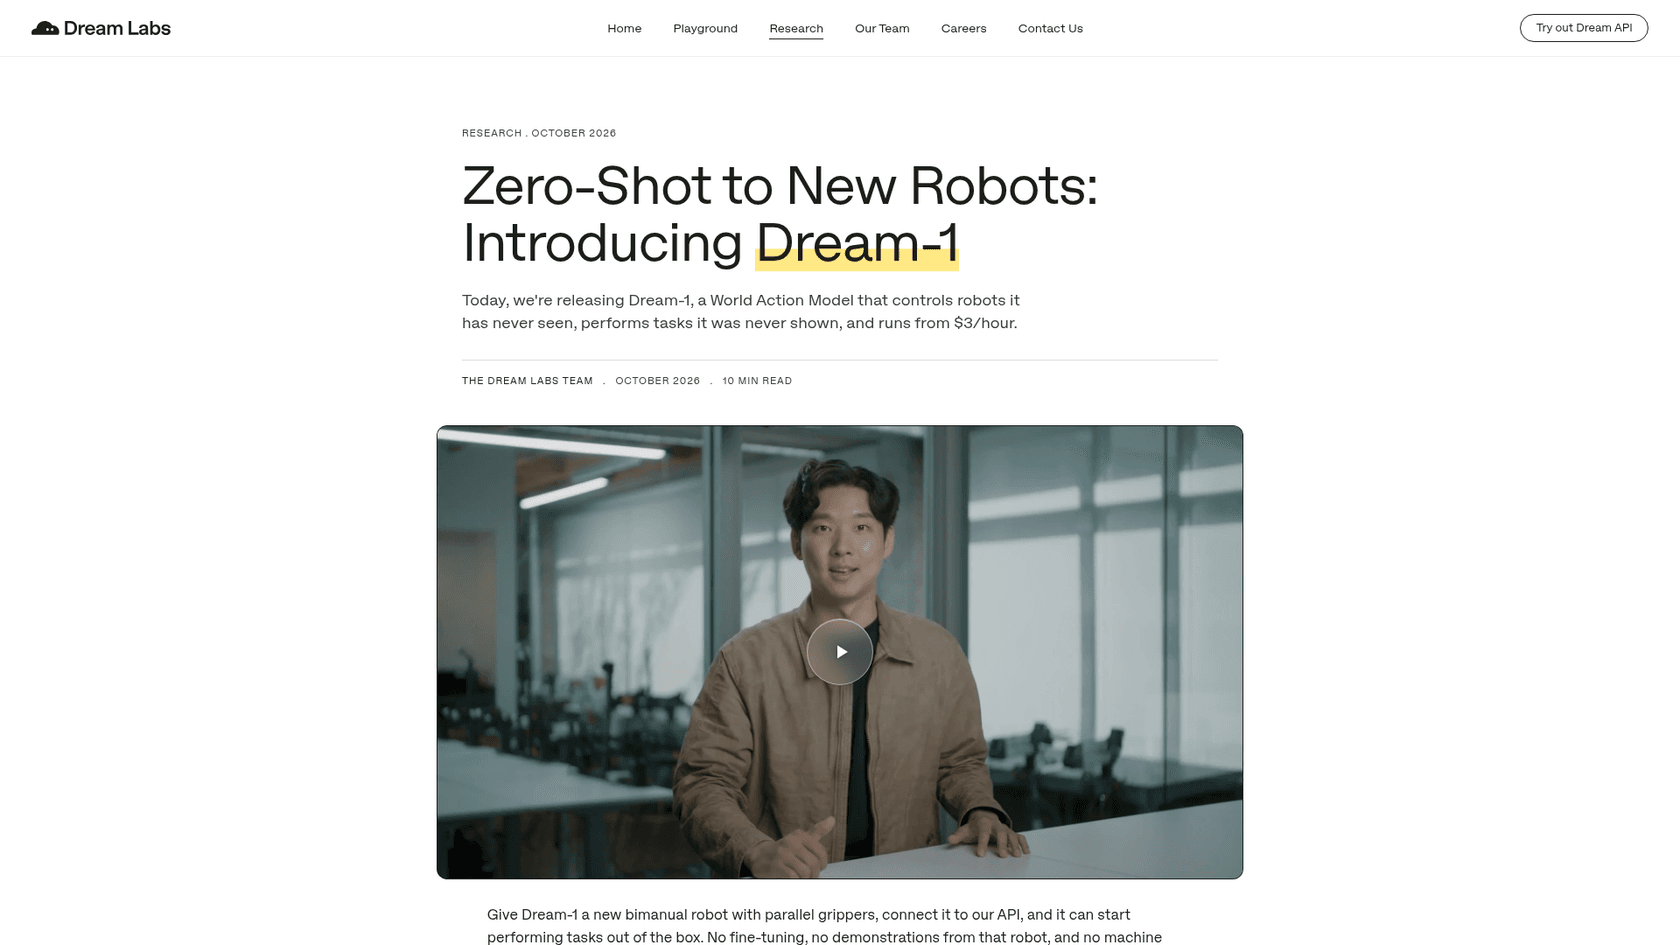
Dream-1 es un cerebro robótico que usted alquila por horas. Dream Labs lo lanzó el 19 de octubre de 2026 como una API pública que controla robots de dos brazos con pinzas paralelas, incluyendo robots en los que nunca fue entrenado, por $3 la hora ($2 para el modelo más ligero Dream-1-flash). Usted envía imágenes de cámara, las posiciones de los brazos y una tarea en inglés sencillo. El sistema devuelve los siguientes 1,6 segundos de movimiento.
Las cifras principales son reales, al igual que la advertencia. En un benchmark independiente de Robocurve, obtuvo una puntuación de 59 frente a 48 de Claude Opus 5.5 y Gemini 4 Argon. Sin embargo, las propias tablas de Dream Labs muestran una tasa de éxito de tarea completa del 40% en el mejor de los casos en su robot doméstico, y del 6% en el uso de herramientas. Su CEO lo califica como "una beta de investigación". Es un gran paso para aficionados y pequeños fabricantes de robots, pero todavía no es un trabajador de almacén.
Si su trabajo es software, no brazos robóticos, la versión útil de esta idea ya existe. Un modelo de robot es infraestructura; eesel es el empleado: compañeros de IA listos para trabajar para su mesa de ayuda y su blog. Una empresa de automatización industrial utiliza uno para poner una respuesta borrador en cada ticket de soporte de ingeniería antes de que una persona lo abra.
¿Qué es Dream-1 de Dream Labs?
Dream-1 es un modelo fundacional de robótica que Dream Labs describe como un "World Action Model" (modelo de acción del mundo). En palabras sencillas, aprendió cómo cambian las escenas a partir de videos y luego vincula ese conocimiento con los movimientos de los brazos robóticos. La publicación de lanzamiento resume la propuesta: bríndele un nuevo robot de dos brazos con pinzas paralelas, conéctelo a la API y comenzará a realizar tareas "de inmediato", sin ajuste fino ni demostraciones de ese robot.
Me dedico a construir agentes de IA en eesel, por lo que cuando leo publicaciones de lanzamiento como esta, me surge una pregunta específica: qué recibe realmente el modelo y qué entrega. La respuesta de Dream-1 es alentadoramente concreta. La página de inicio indica que usted "envía imágenes de cámara, el estado actual del robot y una tarea", y Dream-1 "devuelve las acciones que su robot necesita para ejecutarla". Es la misma estructura que una llamada a herramientas de un LLM, del tipo que los agentes de IA hacen todo el día, excepto que la salida son ángulos de articulación en lugar de texto.
El alcance actual es deliberadamente estrecho. Dream Labs afirma que Dream-1 "es una política de manipulación para robots bimanuales con pinzas paralelas", lo que significa dos brazos, cada uno con una pinza simple de dos dedos. Los robots móviles y las manos diestras figuran como trabajo futuro. Esa limitación es importante en relación con todo lo que se expone a continuación, ya que la mayoría de los resultados impresionantes ocurren dentro de este marco.
Lanzaron el producto en un mes bastante concurrido. Los cerebros robóticos son la carrera de modelos de frontera de este año, con el S1 de Skild AI aprendiendo tareas de un solo video y Google impulsando Gemini 4 Argon para robótica. Lo que Dream Labs añadió es la parte que la mayoría de esos lanzamientos no tienen: una API pública con un precio por hora.
¿Cómo funciona un World Action Model?
Un World Action Model predice cómo se verán los próximos fotogramas de video y qué deberían hacer los brazos en un solo paso. La premisa de Dream Labs es que "controlar un robot e imaginar lo que ese robot hará son el mismo problema". Cada robot se presenta al modelo de la misma manera: como píxeles.
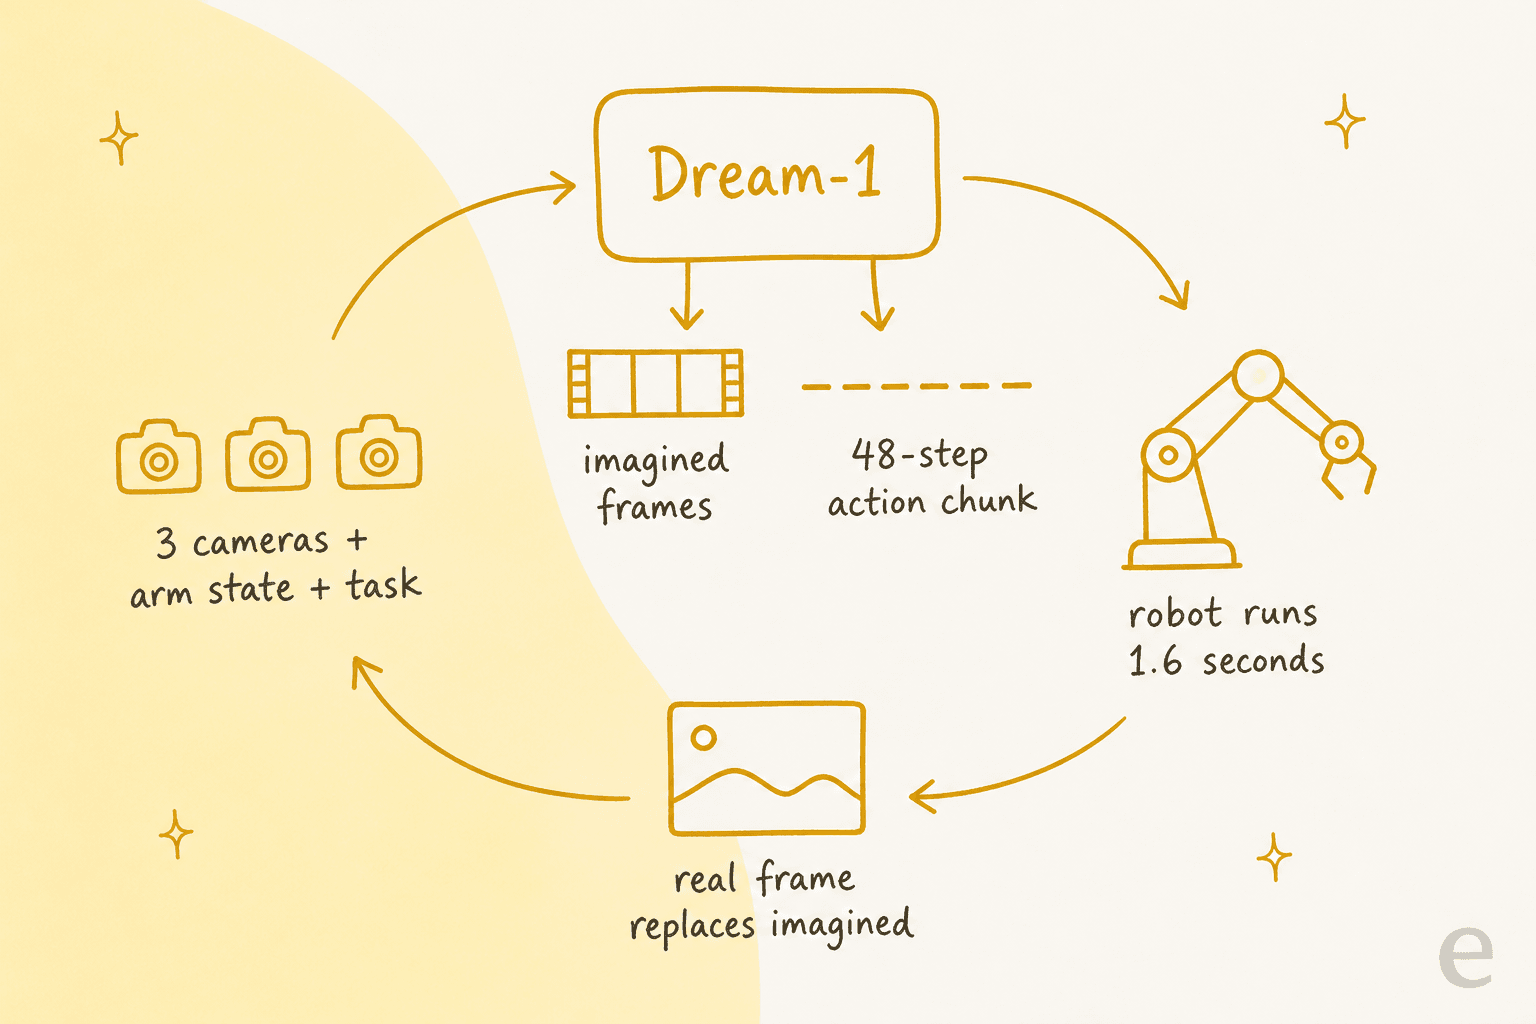
Este es el bucle tal como lo expone la página de investigación:
- Observar. Se alimentan tres cámaras: una vista de la cabeza y una vista de la muñeca por brazo. Se añade el estado del brazo y el texto de la tarea.
- Predecir. El modelo genera conjuntamente "fotogramas imaginados" del futuro cercano y un bloque de acciones para los brazos.
- Actuar. El robot ejecuta el bloque. Cada llamada a la API cubre 1,6 segundos de movimiento.
- Corregir. El fotograma real de la cámara reemplaza al imaginado y el bucle se ejecuta de nuevo.
La parte ingeniosa es el formato de la acción. Dream-1 puede emitir ángulos de articulación para robots que conoce, pero también puede emitir poses del efector final: dónde debe estar cada pinza y si está abierta o cerrada. Cualquier robot de dos brazos con pinza paralela comparte ese lenguaje, y su propio solucionador de cinemática inversa (IK), la matemática que convierte "pon la pinza aquí" en ángulos de motor, realiza la traducción. Dream Labs admite abiertamente que este es también un punto débil: el rendimiento zero-shot (sin entrenamiento previo) "depende en parte del solucionador IK de su robot".
La idea no es nueva para este equipo. Los fundadores publicaron DreamZero en febrero de 2026, el artículo que introdujo los World Action Models. DreamZero ejecutaba un modelo de difusión de video de 14 mil millones de parámetros a 7 Hz y se adaptaba al robot YAM con 30 minutos de datos. Esas son las cifras de DreamZero, no las de Dream-1, y Dream Labs no ha publicado el tamaño de Dream-1.
¿Qué robots puede controlar Dream-1?
Dream-1 fue entrenado únicamente en un robot, el I2RT YAM, y Dream Labs probó hasta dónde llega esta transferencia. La respuesta: 27 robots no vistos en simulación y 4 robots reales no vistos, puntuados en relación con el YAM al 100%.
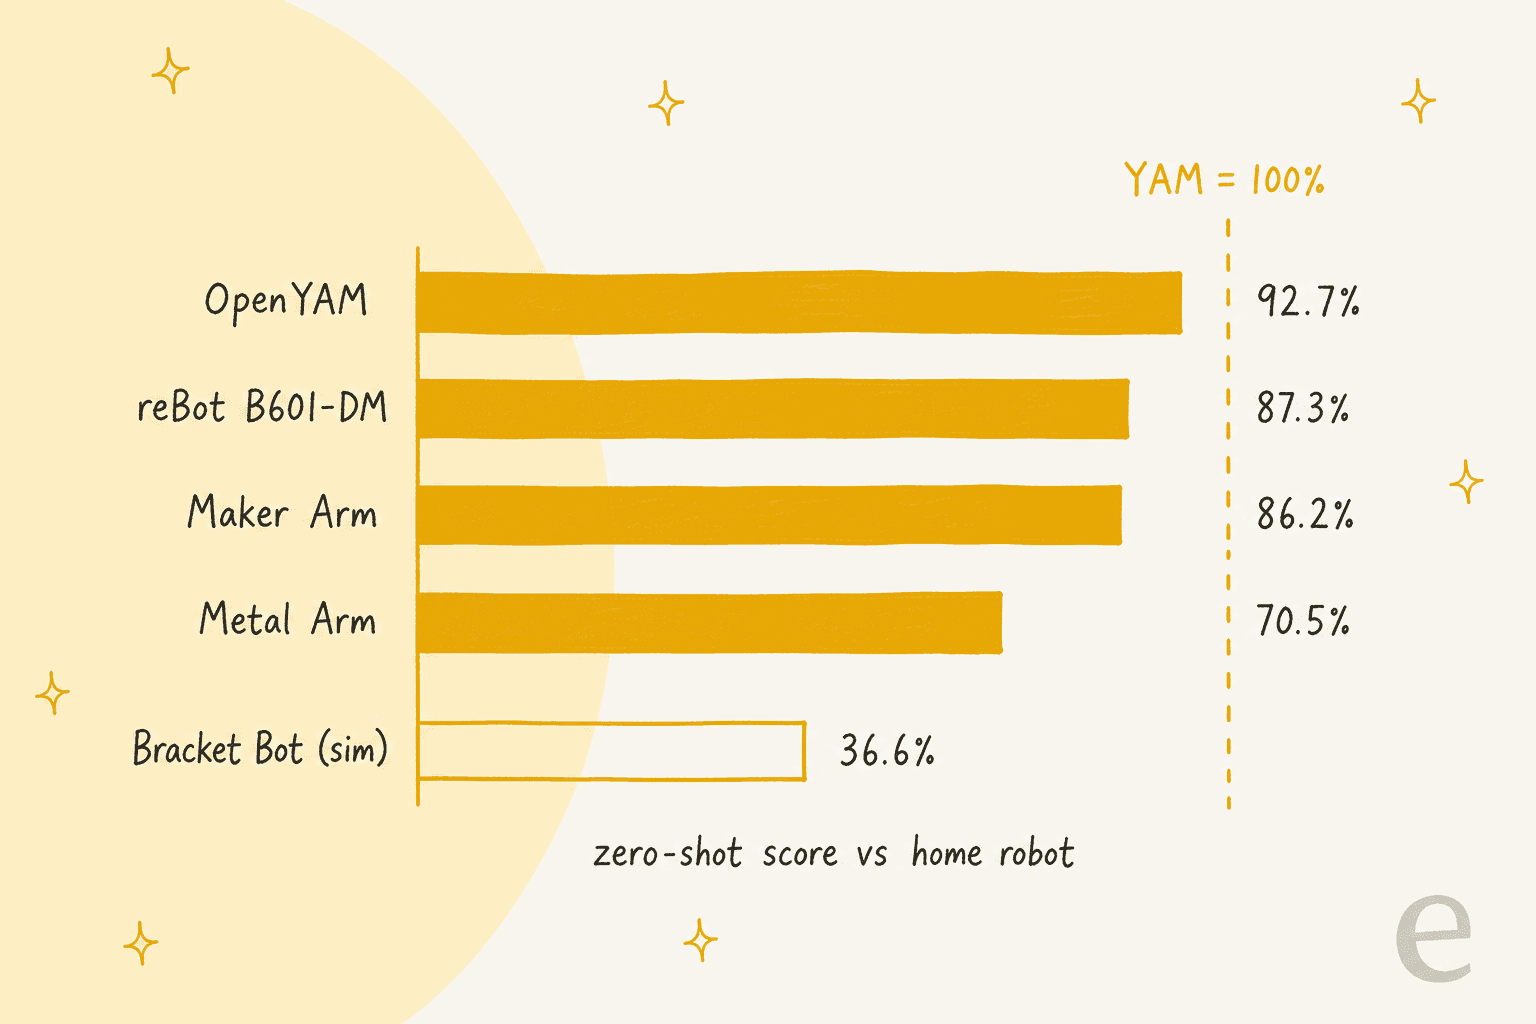
Los resultados en robots reales se ejecutaron en puntos de control anteriores de Dream-1 que nunca vieron esos robots, según la publicación de lanzamiento:
| Robot real (nunca entrenado) | Puntuación vs YAM |
|---|---|
| OpenYAM | 92,7% |
| reBot B601-DM | 87,3% |
| Maker Arm | 86,2% |
| Metal Arm | 70,5% |
En simulación, la dispersión es mayor. El PiPER de dos brazos mantuvo el 91,2% de la puntuación del YAM, mientras que Bracket Bot cayó al 36,6%. En medio se encuentran robots de investigación conocidos como ALOHA (63,1%), el PR2 de 18 años (73,8%), un par de brazos UR5e (69,8%) y el SO-101 (54,2%), compatible con Hugging Face. Cada robot simulado recibió 300 despliegues: 150 para probar si sigue instrucciones y 150 en tareas que no había visto.
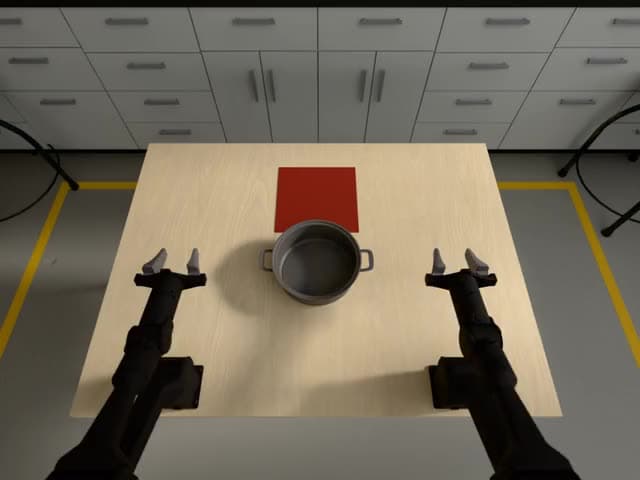
Mi lectura es que cuanto más se aleja un robot de la forma del YAM, más cae la puntuación. No es una crítica, es lo que cabría esperar, y Dream Labs publica las filas malas junto a las buenas. Un detalle divertido de un investigador de Dream Labs, Jeremy Collins: Dream-1 "nunca se ha entrenado en un solo fotograma de simulación", por lo que incluso los resultados de la simulación son una forma de transferencia de lo real a lo simulado.
¿Qué tan bueno es Dream-1, realmente?
Es mejor que los modelos de IA de propósito general en el control de robots, pero aún está muy lejos de ser confiable. Ambas partes de esa afirmación provienen de cifras que la propia Dream Labs publicó, lo cual respeto.
Empecemos con la parte positiva. Robocurve, una corporación de beneficio público que mide las capacidades robóticas, evaluó Dream-1 antes del lanzamiento en su benchmark RoboDojo-RC Tier 1, con 120 intentos en el mundo real por configuración.
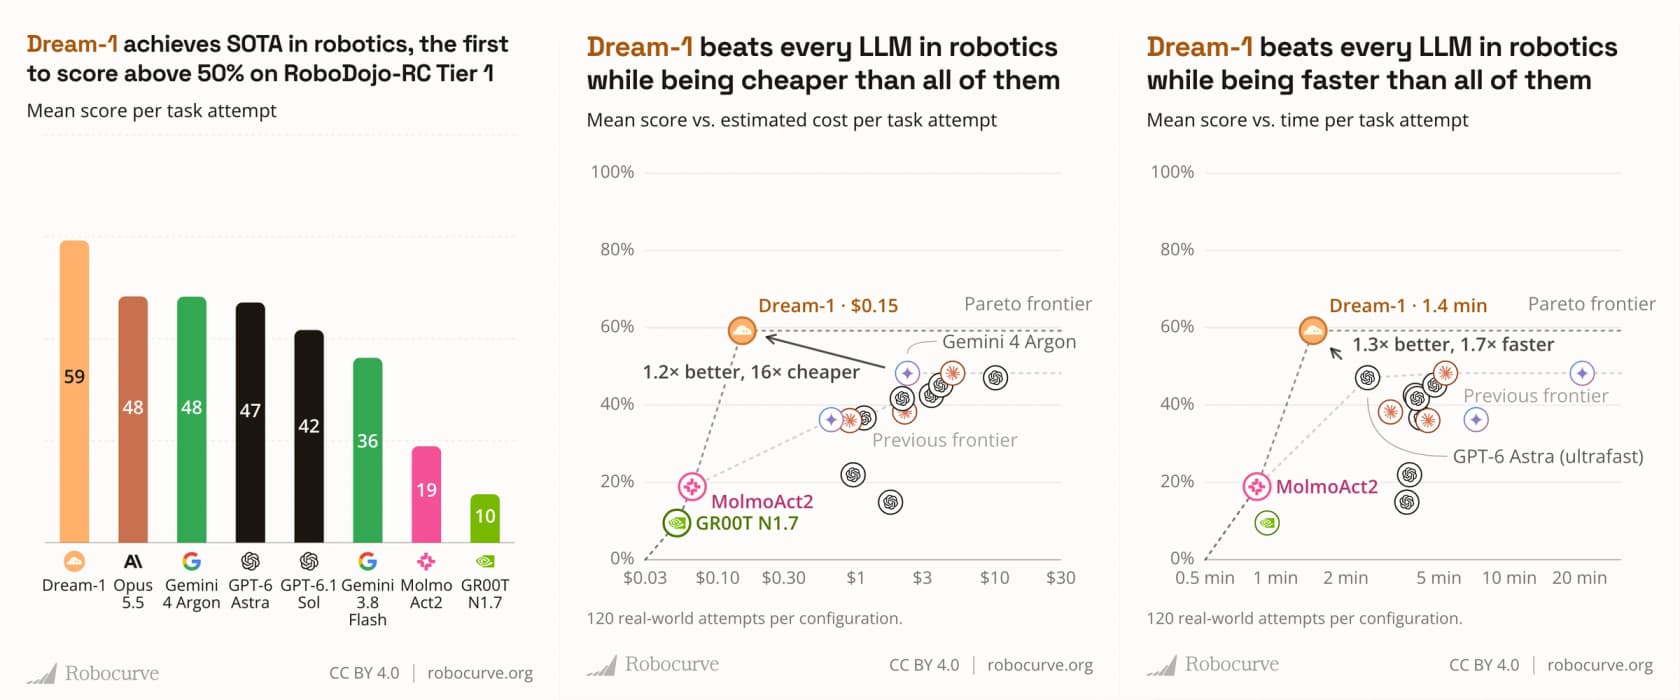
| Modelo en RoboDojo-RC Tier 1 | Puntuación media por intento |
|---|---|
| Dream-1 | 59 |
| Claude Opus 5.5 | 48 |
| Gemini 4 Argon | 48 |
| GPT-6 Astra | 47 |
| GPT-6.1 Sol | 42 |
| Gemini 3.8 Flash | 36 |
| MolmoAct2 | 19 |
| GR00T N1.7 | 10 |
La publicación de lanzamiento añade que Dream-1 cuesta 16 veces menos por intento de tarea que Gemini 4 Argon y se ejecuta 1,7 veces más rápido que GPT-6 Astra. Su argumento es que los LLM "sobresalen en la planificación", pero los robots "aún requieren un Sistema 1 general y rápido para actuar". Ese enfoque es justo: un LLM de frontera pensando en cada agarre es lento y costoso, como se puede ver en el precio de Gemini 4 Argon.
Ahora, la parte honesta. En su propio robot doméstico, Dream Labs informa de las tasas de éxito total por tipo de tarea, y son bastante bajas.
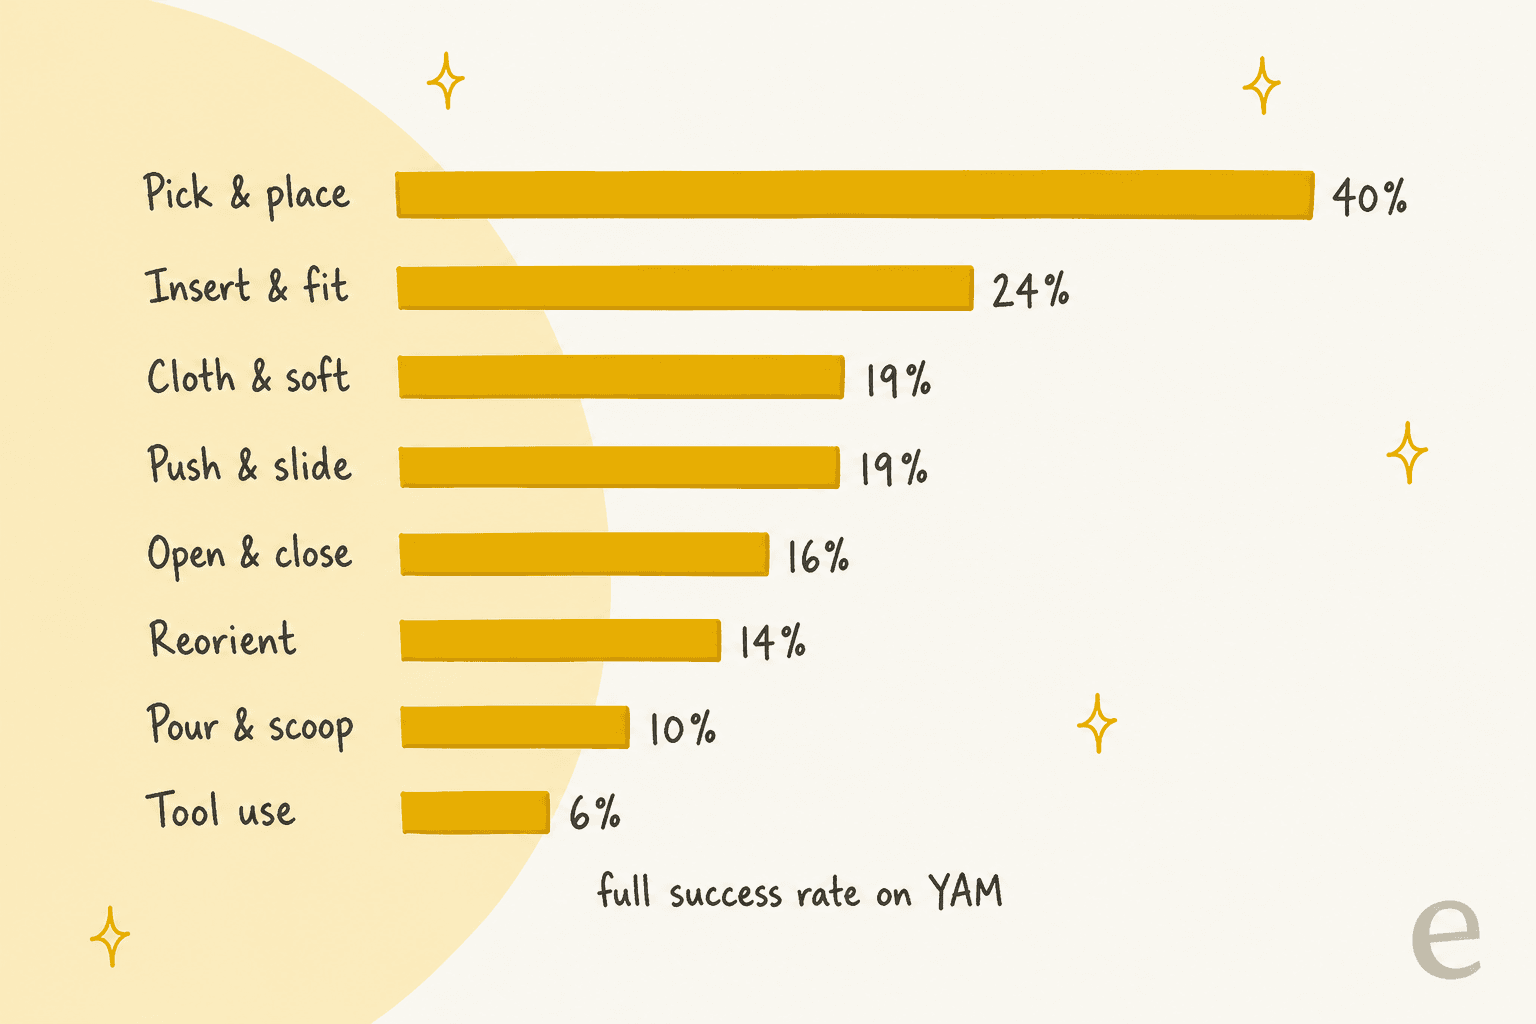
Una tasa de éxito del 40% en recoger y colocar significa que el robot termina el trabajo menos de la mitad de las veces en la categoría más fácil. Las "puntuaciones de progreso" (crédito parcial) son más altas, del 42% al 69%, por lo que el brazo suele llegar a algún punto útil antes de fallar. Dream Labs lo dice claramente: "La robótica no se resolverá el primer día".
La crítica más aguda en Hacker News provino de un comentarista que miró más allá de las demostraciones:
"Si observas lo que realmente demuestran, la generalización de la incorporación zero-shot se limita a controlar pinzas de dos dedos en dos brazos estacionarios. Las incorporaciones son todas muy similares, y cuando son ligeramente diferentes (incluso simplemente reemplazando dos dedos por cinco), ya no pueden hacer zero-shot".
Es un punto válido y coincide con la propia declaración de alcance de Dream Labs. La pregunta es si "dos brazos, dos dedos" es un nicho o un mercado. Dream Labs apuesta a que es un mercado: afirma que una configuración de dos brazos cuesta ahora "tan solo $2.000", y que el Microduck de $399 de Hugging Face vendió más de 10.000 unidades en cuatro días.
¿Cuánto cuesta Dream-1?
Dream-1 cuesta $3 por hora de tiempo de ejecución del robot, y Dream-1-flash cuesta $2 por hora. La publicación de lanzamiento de Dream Labs hace los cálculos: cada llamada devuelve 1,6 segundos de acciones, por lo que una hora son 2.250 llamadas, o aproximadamente $0,0013 por acción para Dream-1 y $0,0009 para flash.
| Artículo | eesel AI | Dream-1 | Dream-1-flash |
|---|---|---|---|
| Precio base | $0,40 por ticket/chat | $3 por hora de robot | $2 por hora de robot |
| Unidad de facturación | Por sesión / Post ($4) | 2.250 llamadas por hora | 2.250 llamadas por hora |
| Precio por acción/llamada | N/D | ~$0,0013 | ~$0,0009 |
| Turno de 8 horas | N/D | $24 | $16 |
| Prueba gratuita | $50 (sin mínimos) | Cantidad no publicada | Cantidad no publicada |
| Ajuste fino (Fine-tuning) | Incluido | $200 por trabajo | $200 por trabajo |
Las filas de turno y mensuales son mis propios cálculos a partir de las tarifas por hora de Dream Labs. El precio del ajuste fino proviene de la plataforma para desarrolladores, que indica que un trabajo cuesta $200 "al momento de escribir esto", toma de 4 a 5,5 horas y factura los modelos ajustados a la misma tarifa que el modelo base. Otros detalles de facturación de la misma consola incluyen:
- Créditos prepagados. Usted recarga entre
$5y$10.000, con un límite de gasto mensual opcional. Solo se facturan las solicitudes exitosas. - Crédito gratuito. Añadir una tarjeta desbloquea crédito gratuito para probar Dream-1; el importe no se ha publicado.
- Sin reembolsos sobre el crédito no utilizado, y Dream Labs califica el servicio como una "vista previa de investigación beta experimental".
Lo que me gusta de este precio es que está en la unidad en la que piensa un constructor de robots. Un precio por token, como el que pagaría por GPT-6 Astra o Claude Opus 5.5, le obliga a adivinar cuántos tokens cuesta un agarre. Una tarifa por hora le permite comparar con el coste por hora de una persona haciendo la misma tarea, que es exactamente la comparación que Dream Labs quiere que usted haga: "usted se queda con todo lo que supere el coste por hora".
¿Cómo se utiliza realmente Dream-1?
Hay tres puertas y solo una de ellas requiere un robot. La página de inicio de Dream Labs enumera la Dream API, el ajuste fino y un Robot Playground.
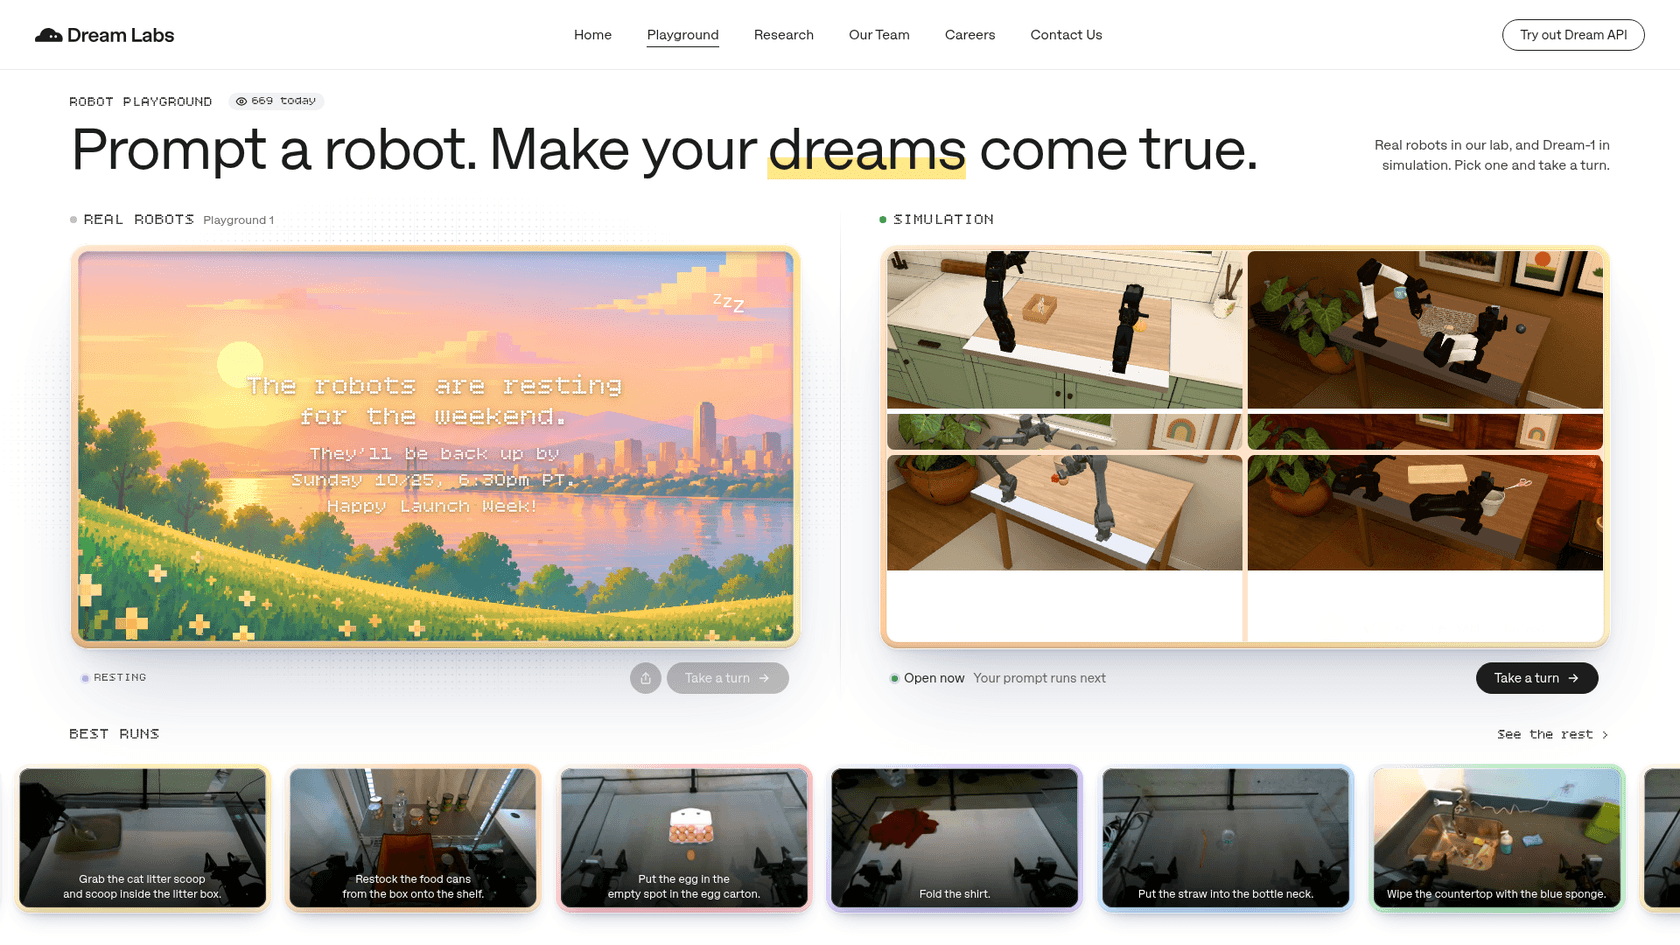
El playground es la forma más rápida de formarse una opinión. Usted escribe una tarea y un robot real en el laboratorio de San Francisco de Dream Labs, o uno simulado, toma un turno. Los primeros probadores en Hacker News obtuvieron resultados mixtos: uno informó que "poner la corona en la taza" fue "parcialmente exitoso", y otro descubrió que "lanzar el bloque fuera de la mesa" no se ejecutaba en absoluto.
La API es un cliente de Python. La publicación de lanzamiento muestra la estructura: crear un DreamClient con su clave, elegir el punto de control dreamlabs/dream-1, enviar una observación y llamar a get_action() en un bucle. Detrás de eso, la documentación de la consola describe los fotogramas de la cámara en base64 más el estado del brazo que entran, y las 48 filas de acciones que regresan por llamada. Una actualización del equipo añade un pequeño "Sistema 0", una red de 100.000 parámetros que se ejecuta en la CPU del robot para suavizar esos bloques, reduciendo el lag a unos 75 ms.
El ajuste fino es para robots que el sistema zero-shot no cubre. Usted carga demostraciones y luego Dream Labs le entrega un ID de modelo. Los ejemplos son bastante pequeños: 5 minutos de datos marcaron la diferencia en Maker Arm y reBot, mientras que un robot Dexmate con manos diestras necesitó 77 minutos. En 12 robots asociados, el ajuste fino elevó la puntuación de seguimiento de instrucciones en 10, con saltos significativos como AI Worker, que pasó del 44% al 84%. Dos empeoraron: Bracket Bot (del 32% al 31%) y Unitree R1 (del 42% al 31%).
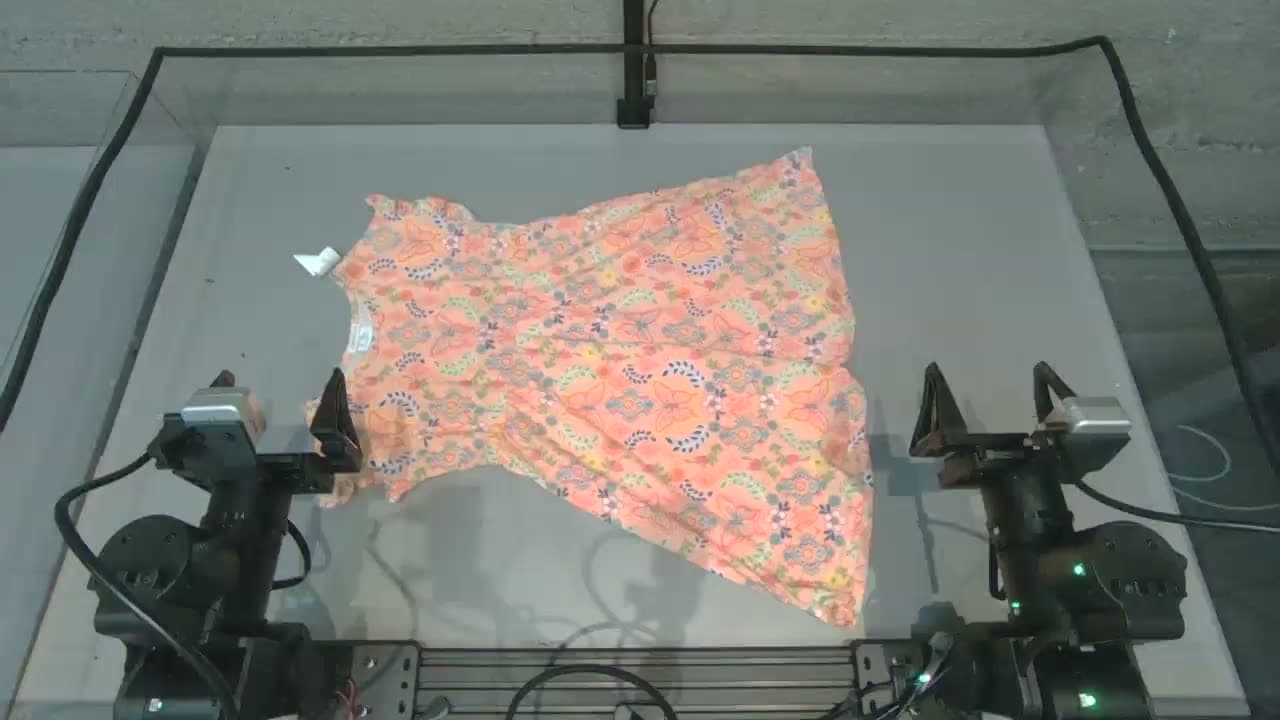
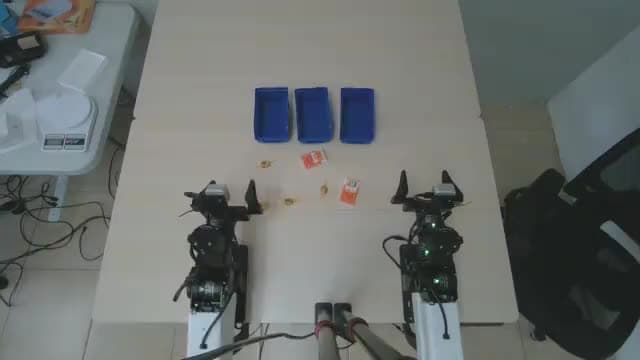
Dream Labs también llevó a cabo una beta con 12 centros externos, incluidos Hugging Face en París, Scale AI en San Francisco y AgiBot en Shanghái. Los videos de demostración están acelerados de 4 a 8 veces, lo cual es importante recordar cuando parecen tan fluidos.
¿Quién está detrás de Dream Labs?
Dream Labs es un equipo pequeño en San Francisco con un gran pedigrí en NVIDIA. Sus cuatro cofundadores, según el inversor Kindred Ventures, son:
| Persona | Rol | Experiencia |
|---|---|---|
| Joel Jang | CEO | Dirigió el esfuerzo de modelos de mundo para GR00T de NVIDIA; acuñó el término "World Action Models" |
| Yunhao Ge | CTO | Dirigió el trabajo de modelos de video de GR00T; ayudó a construir NVIDIA Cosmos |
| Scott Reed | Científico Jefe | Ocho años en DeepMind, dirigió Gato; dirigió GR00T N1 |
| You Liang Tan | Director de Producto | Open Robotics (ROS 2); dirigió el trabajo de código abierto de GR00T |
La empresa salió del anonimato con una ronda semilla de $90M el día del lanzamiento, liderada por B Capital con Kindred Ventures, además de Wing VC, Unusual Ventures, SV Angel y el CTO de Hugging Face, Thomas Wolf, entre otros. La nota de inversión de Wing VC destaca que el equipo se adapta a nuevos robots con "solo cinco minutos" de datos. La página del equipo muestra a una docena de personas, con exalumnos de NVIDIA, Google DeepMind, Ai2, Toyota Research Institute, Stanford, Berkeley y Georgia Tech.
Hay una ironía curiosa en la tabla del benchmark: GR00T N1.7, el modelo de NVIDIA en el que trabajaron varios fundadores, obtuvo un 10. Sin embargo, es un trabajo diferente. GR00T consiste en pesos abiertos que usted ejecuta por su cuenta; Dream-1 es una API alojada.
¿Cómo se compara Dream-1 con otros modelos de robots?
La diferencia real de Dream-1 no es la puntuación, sino el modelo de acceso. La mayoría de los cerebros robóticos rivales son pesos abiertos que usted aloja o sistemas cerrados que no puede comprar.
| Modelo | Fabricante | Pesos | Cómo acceder | Precio público |
|---|---|---|---|---|
| eesel AI | eesel | Cerrados | API / Web | $0,40/ticket, prueba $50 |
| Dream-1 | Dream Labs | Cerrados | API pública | $3/h, flash $2/h |
| pi0 / pi0.5 | Physical Intelligence | Abiertos | Alojamiento propio | Su cómputo |
| GR00T N1.7 | NVIDIA | Abiertos, Apache 2.0 | Alojamiento propio | Su cómputo |
| Gemini Robotics 2 | Google DeepMind | Cerrados | Lista de espera | No es público |
| Helix | Figure AI | Cerrados | Solo en el humanoide de Figure | No se vende por separado |
| SmolVLA | Hugging Face | Abiertos | Alojamiento propio | Su cómputo |
| S1 | Skild AI | Cerrados | Socios comerciales | No es público |
Un comentarista de Hacker News resumió la diferencia de acceso de forma clara, comparándolo con la oferta de Physical Intelligence:
"la API de Physical Intelligence requiere un ajuste fino para la tarea/robot, mientras que el modelo Dream-1 ofrece una API que puede realizar zero-shot (con grandes limitaciones, por supuesto, pero sigue siendo genial)".
Si usted tiene GPUs e ingenieros en robótica, los modelos abiertos como pi0 o GR00T le dan un mayor control. Si tiene un kit de brazo de $2.000 y un fin de semana, Dream-1 es el camino más corto desde "sacarlo de la caja" hasta "ha movido un plátano", que es la audiencia que Dream Labs dice buscar: "consumidores, prosumidores y equipos pequeños, no empresas".
¿Qué dice la gente sobre Dream-1?
La reacción se divide según una línea predecible: los constructores están entusiasmados con la API, mientras que los veteranos de la automatización no se sienten impresionados por las demostraciones. El CEO Joel Jang mismo ajustó las expectativas el día del lanzamiento:
"Dream-1 es todavía una beta de investigación y cometerá errores".
El escepticismo más punzante provino de alguien que afirmó haber trabajado en automatización de fabricación y almacenes:
"Todo en esta página me parece que ha sido optimizado para los inversores, no para los clientes. ¿Por qué citarían un juguete literal como un ejemplo principal de trabajo de automatización?".
Y una opinión más moderada de un educador de OpenCV, que se acerca a mi propia visión:
"Me gustaría saber dónde se rompe esa transferencia: espacios de trabajo desconocidos, cinemática inversa deficiente y nuevos diseños de pinzas. ... Las demostraciones seleccionadas y aceleradas no son una prueba de confiabilidad. No he ejecutado Dream-1 yo mismo".
Mi opinión es que Dream Labs hizo bien las cosas menos glamurosas. Publicó sus tasas de fallo y fijó el precio por hora, además de permitir que extraños controlaran un robot real a través de Internet. La pregunta abierta es la confiabilidad en tareas reales, largas y desordenadas, y nada en el lanzamiento la responde aún. Es mejor esperar a resultados independientes fuera de la familia YAM antes de construir un producto sobre él.
Lo que significa Dream-1 si usted no construye robots
La frase más interesante de todo el lanzamiento provino de un investigador de Dream Labs: "Un modelo como Dream-1 pronto será una llamada a herramientas para los LLM". Así lo afirma Jeremy Collins en X, y describe hacia dónde se dirige la IA en ambos lados de la pantalla. Un planificador inteligente decide qué hacer y un modelo rápido y especializado lo ejecuta.
Dream-1 es la infraestructura en esa imagen. Dream Labs lo dice claramente: "Somos el cerebro, no el cuerpo". Alguien todavía tiene que construir el cuerpo y conectarlo, para luego asignarle un trabajo. Para el trabajo de software, ese "alguien" no tiene por qué ser su equipo de ingeniería. eesel es el empleado en lugar del motor: usted contrata a un compañero listo para trabajar en un puesto definido, ya sea hoy el compañero de mesa de ayuda de IA o el escritor de blogs de IA, y llega con las integraciones y el contexto de la empresa para ese rol. Profundizo en esa división en este explicativo sobre el empleado de IA.

También es el uso más relevante para las personas que construyen robots. Las empresas de hardware reciben preguntas de soporte técnico sobre cableado, ajustes y también configuraciones. Una empresa de automatización industrial puso su biblioteca técnica detrás de un chat de eesel, una forma de búsqueda de documentación con IA que responde solo a partir de sus documentos y enlaza la fuente. En cada nuevo ticket de soporte, el compañero de eesel deja una respuesta borrador con un nivel de confianza como nota interna, y un ingeniero la edita y la envía. eesel nunca escribe a un cliente por su cuenta en ese caso. Su gerente de documentación dijo que eesel tenía "una prueba de concepto construida utilizando nuestros propios materiales de producto" desde la primera llamada.
Y si le gusta la idea de la "llamada a herramientas", eesel ya funciona así para el software. El CLI de eesel le permite ejecutar al mismo compañero desde una terminal: compruebe sus ejecuciones recientes con eesel activity, apruebe o deniegue acciones pendientes con eesel approvals, o edite sus reglas permanentes con eesel instructions. Cada comando imprime un JSON, permite realizar una prueba de soporte con --dry-run, y los agentes de programación como Claude Code pueden controlarlo directamente, incluso a través del servidor MCP de eesel. Es el mismo patrón de "el planificador llama al ejecutor", sin los brazos robóticos.
Los robots que recogen los platos al primer intento están llegando, tal vez más pronto de lo que sugiere la cifra del 40%. Un compañero de IA que despeja su cola de soporte ya está aquí, y mi recopilación de los mejores compañeros de IA muestra cómo se comparan las opciones. Pruebe eesel gratis, con una prueba de $50 y sin mínimos mensuales, y vea lo que un compañero de equipo puede hacer con su última semana de tickets.
Preguntas frecuentes
¿Qué es Dream-1 de Dream Labs?
Dream-1 es un modelo fundamental de robótica de Dream Labs, lanzado el 19 de octubre de 2026. Dream Labs lo denomina World Action Model (modelo de acción del mundo): predice video y acciones robóticas conjuntamente, y puede controlar robots de dos brazos con pinzas paralelas en los que nunca fue entrenado, a través de una API pública. Se sitúa en la misma categoría nueva que S1 de Skild AI y Gemini Robotics 2.
¿Cuánto cuesta Dream-1?
Dream Labs fija el precio de Dream-1 en $3 por hora de tiempo de ejecución del robot y el modelo más ligero Dream-1-flash en $2 por hora. Cada llamada devuelve 1,6 segundos de acciones, por lo que una hora equivale a 2.250 llamadas. El ajuste fino (fine-tuning) en su propio robot es un pago aparte de $200 por trabajo. En comparación, los modelos de lenguaje a los que superó en el benchmark de Robocurve tienen un precio por token, como el precio de Gemini 4 Argon.
¿Con qué robots funciona Dream-1 de Dream Labs?
De forma predeterminada, Dream-1 se dirige a robots bimanuales con pinzas paralelas. Fue entrenado en el I2RT YAM, y Dream Labs reporta resultados zero-shot en 27 robots no vistos en simulación y cuatro reales, incluyendo OpenYAM, reBot B601-DM, Maker Arm y Metal Arm. Las manos diestras y los robots móviles necesitan ajuste fino o están todavía en la hoja de ruta, a diferencia de los actores enfocados en humanoides como Figure AI.
¿Es Dream-1 mejor que Gemini o Claude para controlar robots?
En el benchmark RoboDojo-RC Tier 1 de Robocurve, Dream-1 obtuvo una puntuación de 59 frente a 48 de Claude Opus 5.5 y Gemini 4 Argon, con un coste estimado de $0,15 por intento de tarea. Eso es una ventaja real, pero 59 es una puntuación media por intento, no una tasa de éxito, y las propias tasas de éxito total de Dream Labs en su robot doméstico alcanzan un máximo del 40% (recoger y colocar) y caen al 6% en el uso de herramientas.
¿Puedo probar Dream-1 sin tener un robot?
Sí. Dream Labs opera un Robot Playground público donde usted escribe una instrucción y un robot real en su laboratorio de San Francisco, o uno simulado, intenta ejecutarla. La consola de desarrollador también tiene un sandbox en el navegador con un YAM simulado. Es una idea similar de probar antes de construir a la de Project Genie de Google para modelos de mundo.
¿Reemplaza Dream-1 a los agentes de IA para el trabajo empresarial como el soporte al cliente?
No. Dream-1 es un modelo del mundo físico que mueve brazos robóticos, y sus creadores lo llaman una beta de investigación. Los trabajos de software, como responder tickets de soporte, son una categoría separada, donde los compañeros de IA listos para trabajar como eesel ya funcionan en mesas de ayuda en vivo. Consulte estos ejemplos de agentes de IA para ver qué gestionan los agentes de software hoy en día.