

要約
Dream-1は、時間貸しで利用できるロボットの脳です。 Dream Labsは2026年10月19日、平行グリッパーを持つ双腕ロボットを駆動する公開APIとしてこれをリリースしました。トレーニングに使用していない未知のロボットでも、1時間あたり3ドル(軽量なDream-1-flashの場合は2ドル)で動作可能です。カメラ画像、アームの位置、そしてタスクを自然な英語で送信すると、次の1.6秒間の動作が返されます。
注目すべき数値は本物ですが、注意点もあります。 Robocurveによる独立したベンチマークでは、Claude Opus 5.5やGemini 4 Argonの48に対し、59というスコアを記録しました。しかし、Dream Labs自身のデータによると、自社ロボットでの完全なタスク成功率は最高でも40%、工具の使用に至っては6%です。CEOはこれを「リサーチ・ベータ版」と呼んでおり、愛好家や小規模なロボットメーカーにとっては大きな一歩ですが、まだ倉庫作業員を代替できるレベルではありません。
もしあなたの業務がロボットのアームではなくソフトウェアに関するものなら、 このアイデアの実用版はすでに存在します。ロボットモデルがインフラであるのに対し、eesel AIは「従業員」です。ヘルプデスクやブログ向けに即戦力となるAIチームメイトを提供しており、数分で稼働可能です。ある産業オートメーション企業では、エンジニアがチケットを開く前に、すべてのエンジニアリング・サポート・チケットに回答案を作成するためにeeselを活用しています。
Dream LabsのDream-1とは何でしょうか
Dream-1は、Dream Labsが「ワールド・アクション・モデル(World Action Model)」と表現するロボット基盤モデルです。簡単に言えば、ビデオからシーンがどのように変化するかを学習し、その理解をロボットのアームの動きに結びつけています。リリース記事では、その狙いをこうまとめています。平行グリッパーを備えた新しい双腕ロボットを用意してAPIに接続すれば、ファインチューニングやそのロボットによる実演なしで、すぐにタスクを開始できるというものです。
私はeeselでAIエージェントを構築することを仕事にしているため、このようなリリース記事を読むときは、モデルが実際に何を受け取り、何を返すのかという一点に注目します。Dream-1の回答は驚くほど具体的です。ホームページには、「カメラ画像、ロボットの現在の状態、およびタスク」を送信すると、Dream-1が「ロボットがそれを実行するために必要なアクションを返す」と記載されています。これは、AIエージェントが日常的に行っているLLMのツール・呼び出し(Tool Call)と同じ形式ですが、出力がテキストではなく関節の角度である点が異なります。
現時点での適用範囲は意図的に絞り込まれています。Dream Labsによると、Dream-1は「平行グリッパーを備えたバイマニュアル(双腕)ロボットのためのマニピュレーション・ポリシー」であり、単純な2本の指を持つアームが対象です。移動ロボットや器用な多指ハンドについては、今後の課題として挙げられています。この限定的な範囲が重要であり、以下で述べる印象的な結果のほとんどはこの範囲内での話です。
今月は非常に活発な月でした。ロボットの脳は今年のフロンティア・モデル競争の場となっており、1つの動画からタスクを学習するSkild AIのS1や、Googleが推進するロボティクス向けのGemini 4 Argonなどが登場しています。Dream Labsが加えたのは、他にはない「時間あたりの料金設定がある公開API」という要素です。
ワールド・アクション・モデルはどのように機能するのでしょうか
ワールド・アクション・モデルは、次の数フレームのビデオがどのようになるか、そしてアームが何をすべきかを一段階で予測します。Dream Labsの見解は、「ロボットを制御することと、そのロボットが何をするかを想像することは、同じ問題である」というものです。すべてのロボットは、モデルに対してピクセル(画像)という共通の形式で提示されます。
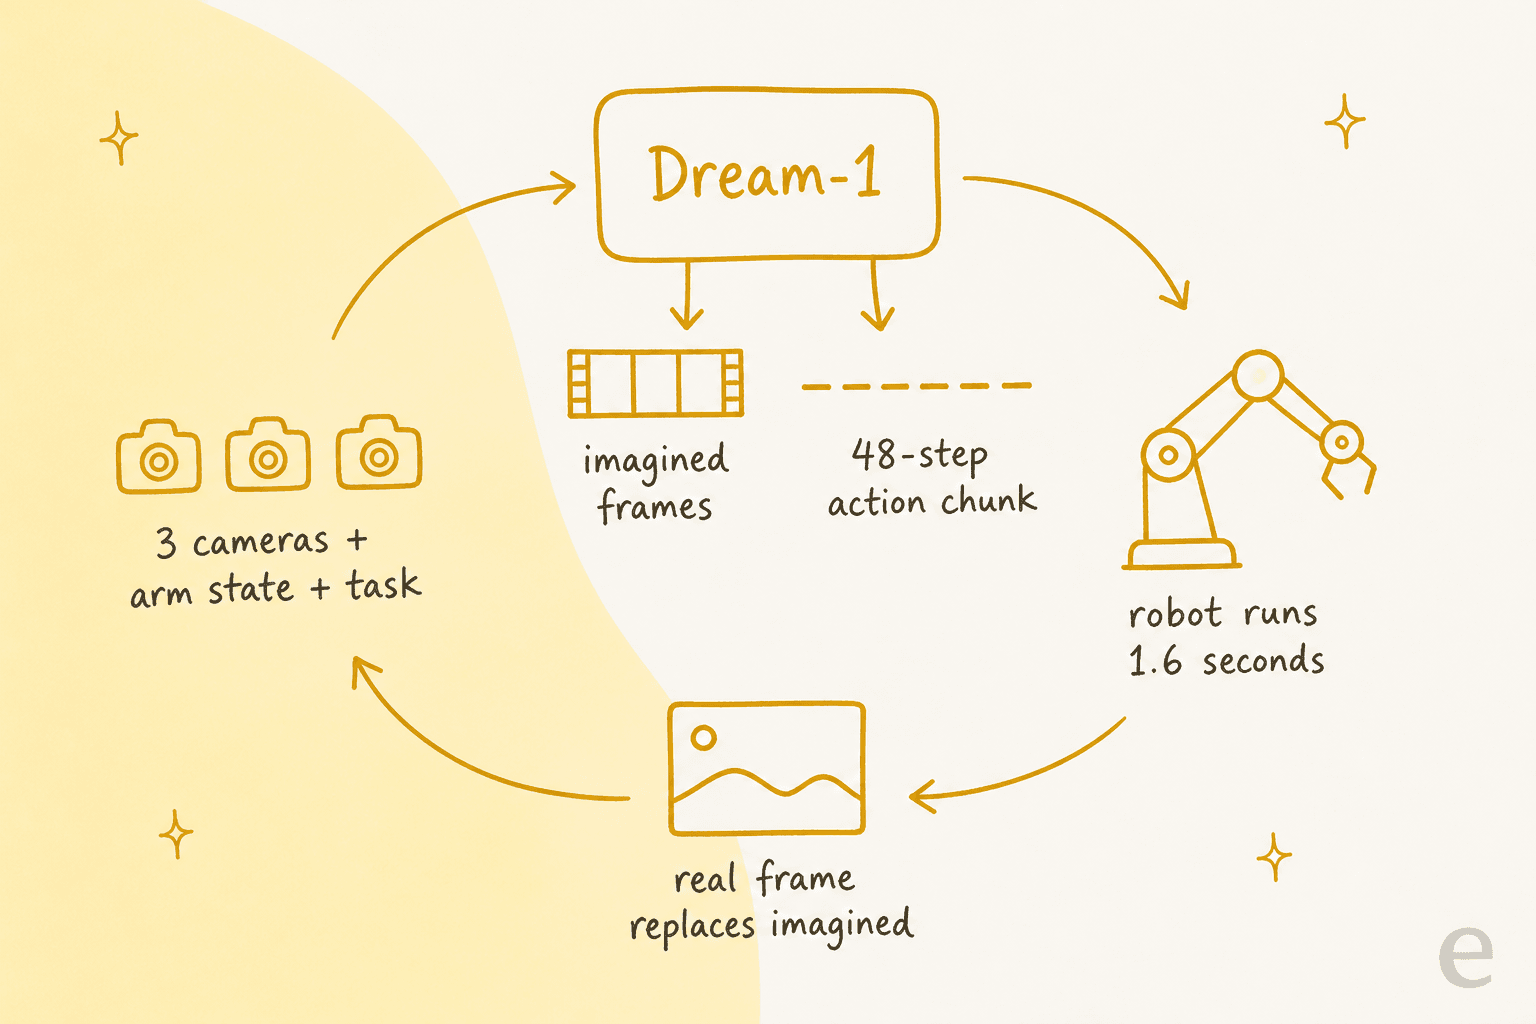
リサーチ・ページで解説されているループは以下の通りです。
- 観察(Observe): 頭部からの視点1つと、各アームの首元からの視点2つの、計3つのカメラ映像を入力します。これにアームの状態とタスクのテキストを加えます。
- 予測(Predict): モデルは、近い将来の「予測フレーム」と、アームのための一連のアクション(アクション・チャンク)を共同で生成します。
- 実行(Act): ロボットがアクション・チャンクを実行します。1回のAPI呼び出しで1.6秒間の動作をカバーします。
- 修正(Correct): 実際のカメラフレームが予測されたフレームに置き換わり、再びループが回ります。
巧妙なのはアクションの形式です。Dream-1は、既知のロボットに対して関節角度を出力することもできますが、「エンドエフェクタ(手先)のポーズ」、つまり各グリッパーがどこにあり、開いているか閉じているかという情報を出力することもできます。平行グリッパーを持つ双腕ロボットであれば、この言語を共有できます。そして、各ロボット固有の逆運動学(IK)ソルバー(「グリッパーをここに置く」という指示をモーターの角度に変換する計算式)が翻訳を行います。Dream Labsは、これが弱点でもあることを認めており、ゼロショットの性能は「ロボットのIKソルバーにある程度依存する」としています。
このアイデアはこのチームにとって新しいものではありません。創業者たちは2026年2月に、ワールド・アクション・モデルを導入した論文DreamZeroを発表しています。DreamZeroは140億パラメータのビデオ拡散モデルを7Hzで実行し、30分間のデータでYAMロボットに適応しました。これらはDreamZeroの数値であり、Dream LabsはDream-1のモデルサイズを公表していません。
Dream-1はどのロボットを制御できるのでしょうか
Dream-1は「I2RT YAM」という1種類のロボットのみでトレーニングされましたが、Dream Labsはこの学習内容がどこまで転用可能かをテストしました。その結果は、シミュレーション上の27種類の未知のロボットと、4種類の実機ロボットで動作し、YAMのスコアを100%とした相対的な評価が行われました。
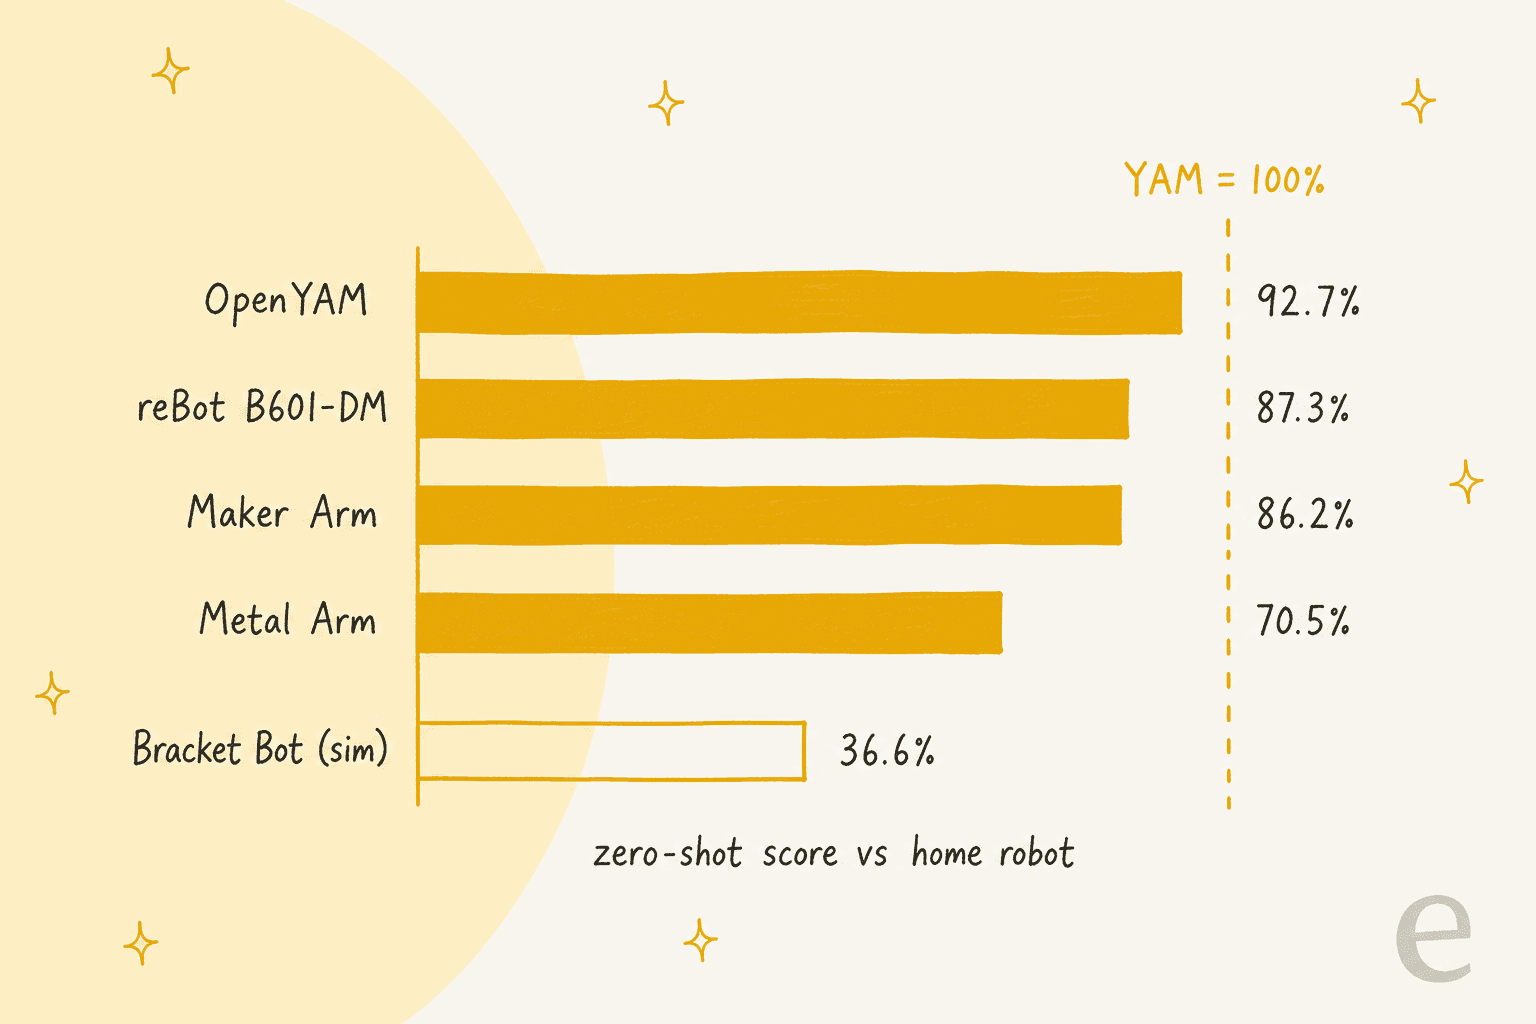
リリース記事によると、実機ロボットでの結果は、それらのロボットを一度も見たことがない初期のDream-1チェックポイントを使用して得られたものです。
| 実機ロボット(未学習) | YAMに対するスコア |
|---|---|
| OpenYAM | 92.7% |
| reBot B601-DM | 87.3% |
| Maker Arm | 86.2% |
| Metal Arm | 70.5% |
シミュレーションでは、結果の幅がより広くなっています。双腕のPiPERはYAMのスコアの91.2%を維持しましたが、Bracket Botは36.6%まで落ち込みました。その中間には、ALOHA(63.1%)、18年前のPR2(73.8%)、UR5eのアームのペア(69.8%)、Hugging Faceと親和性の高いSO-101(54.2%)などの有名な研究用ロボットが位置しています。各シミュレーション・ロボットについて300回の試行が行われ、150回は指示に従うかどうかのテスト、残りの150回は見たことのないタスクへの対応テストでした。
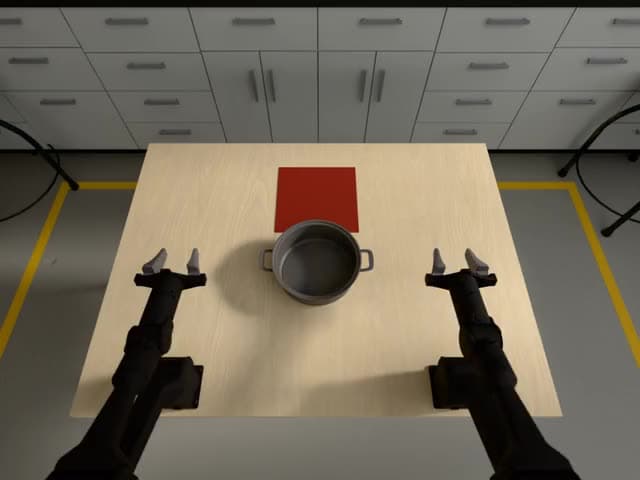
私の見解では、ロボットの形状がYAMから離れれば離れるほど、スコアは低下します。これは当然の結果であり、Dream Labsが良い結果だけでなく、悪い結果も並べて公表している点は評価できます。Dream Labsの研究者であるジェレミー・コリンズ氏が明かした興味深い詳細によると、Dream-1は「シミュレーションのフレームを一度も学習していない」ため、シミュレーションでの結果も一種の実環境からシミュレーションへの転移(real-to-sim transfer)であると言えます。
Dream-1の実力はどれほどでしょうか
汎用AIモデルによるロボット制御よりは優れていますが、信頼性にはまだ遠く及びません。この一文の両方の事実は、Dream Labs自身が公表した数値に基づいており、その透明性は尊重に値します。
まずは良い点から見ていきましょう。ロボティクスの能力を測定する公益法人であるRobocurveは、リリースの前にDream-1を「RoboDojo-RC Tier 1」ベンチマークで評価しました。各設定につき120回の実世界での試行が行われました。
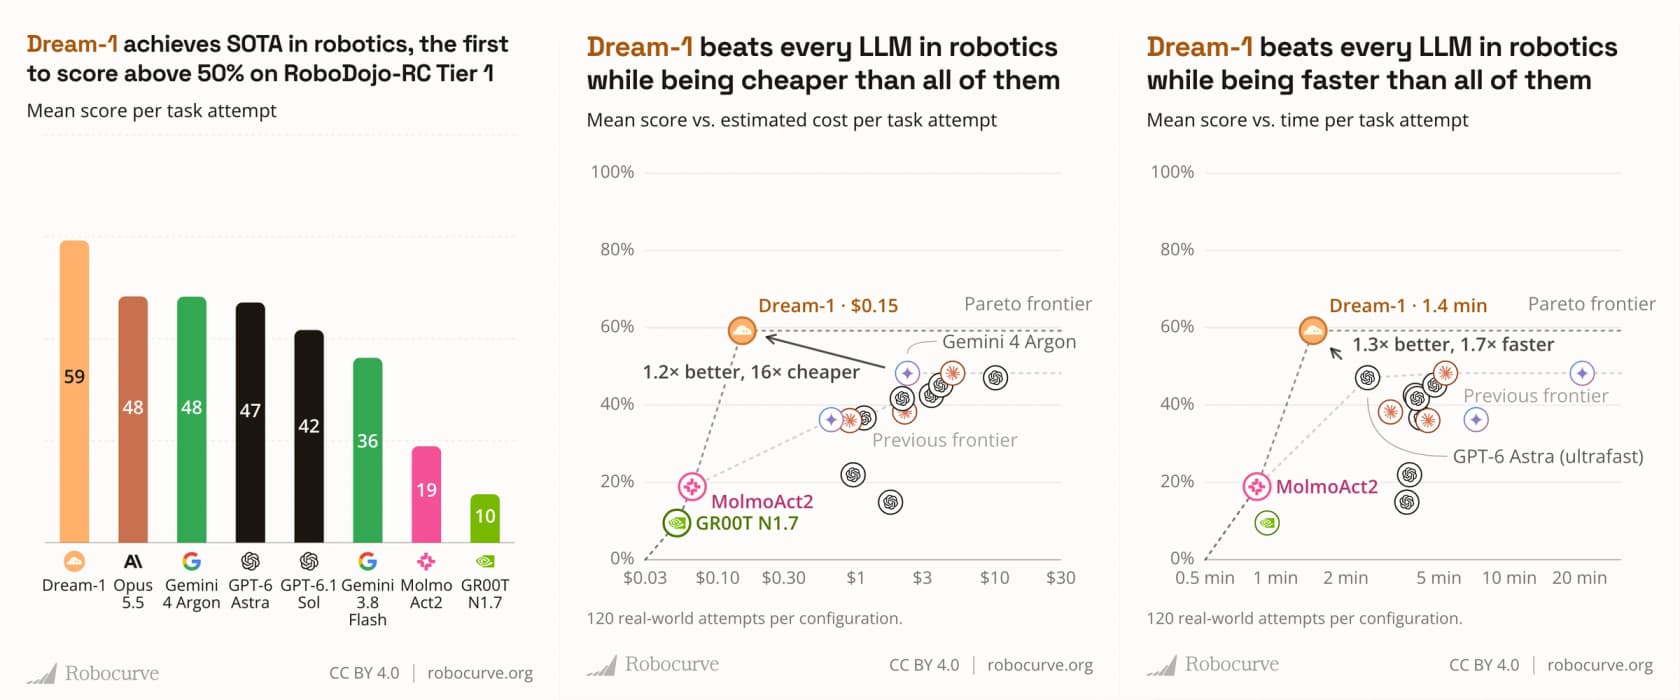
| RoboDojo-RC Tier 1におけるモデル | 試行ごとの平均スコア |
|---|---|
| Dream-1 | 59 |
| Claude Opus 5.5 | 48 |
| Gemini 4 Argon | 48 |
| GPT-6 Astra | 47 |
| GPT-6.1 Sol | 42 |
| Gemini 3.8 Flash | 36 |
| MolmoAct2 | 19 |
| GR00T N1.7 | 10 |
リリース記事では、Dream-1はGemini 4 Argonと比較して、タスク試行あたりのコストが16分の1であり、GPT-6 Astraよりも1.7倍速く動作すると付け加えられています。LLMは「計画を立てる」ことには長けていますが、ロボットには「迅速で一般的な行動を司るシステム1が必要である」という彼らの主張は妥当です。最先端のLLMにすべての動作を考えさせるのは遅くて高価であり、それはGemini 4 Argonの価格設定からも明らかです。
次に、率直な現状についても見てみましょう。Dream Labsが自社ロボットで報告したタスク別の完全成功率は、かなり低いものです。
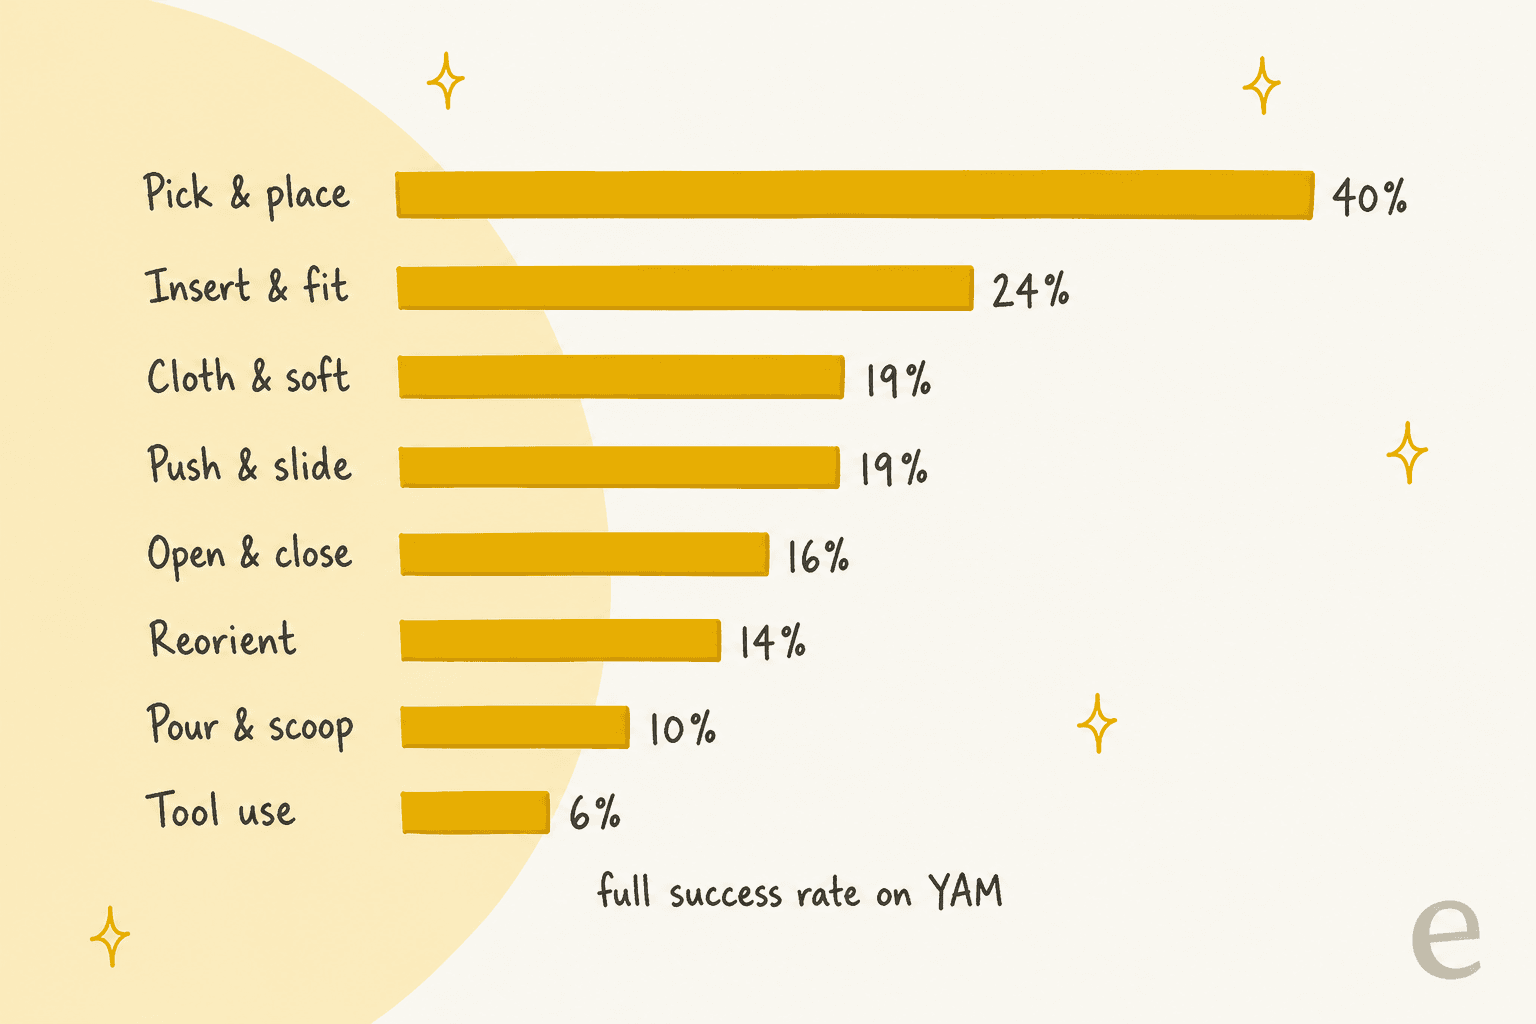
ピック・アンド・プレースで成功率40%ということは、最も簡単なカテゴリーでさえ、半分以上の確率で失敗することを意味します。「進捗スコア(部分点)」は42%から69%と高くなっており、アームは失敗する前に何らかの有用な動きはしていることが分かります。Dream Labsは「ロボティクスが初日に解決されることはない」と正直に述べています。
Hacker Newsでの最も鋭い批判は、デモの先にあるものを見抜いたコメントでした。
「デモをよく見ると、ゼロショットの身体化一般化は、2本の固定されたアームで2本指のグリッパーを制御することに限定されています。身体の構成はどれも非常に似ており、わずかに異なる場合(2本指を5本指に替えるなど)は、もはやゼロショットでは対応できなくなっています。」
これは公正な指摘であり、Dream Labs自身のスコープ定義とも一致します。問題は、「2本のアーム、2本の指」という構成がニッチなのか、それとも市場なのかという点です。Dream Labsはそれが市場であると賭けています。現在、双腕のセットアップは「わずか2,000ドル」で可能であり、Hugging Faceの399ドルのMicroduckは4日間で10,000ユニット以上売れたと言及しています。
Dream-1の費用はいくらでしょうか
Dream-1の料金はロボットの稼働1時間あたり3ドル、Dream-1-flashは1時間あたり2ドルです。Dream Labsのリリース記事の計算によると、1回の呼び出しで1.6秒のアクションが返されるため、1時間は2,250回分になります。つまり、Dream-1では1アクションあたり約0.0013ドル、flashでは約0.0009ドルとなります。
| 項目 | eesel AI | Dream-1 | Dream-1-flash |
|---|---|---|---|
| 基本料金 | $0.40/チケット・チャット | $3/時 | $2/時 |
| その他の料金 | $4.00/ブログ記事 | $200/ファインチューニング | $200/ファインチューニング |
| 初回特典 | $50分無料トライアル | 不明 | 不明 |
上記の表のeesel AIについては、月額最低料金やプラットフォーム手数料なしで利用可能です。Dream-1の8時間シフトや月額の行は、時間料金からの推計です。ファインチューニングの価格は開発者プラットフォームによるもので、執筆時点で1回200ドル、所要時間は約4時間から5.5時間、ファインチューニング済みモデルの利用料は基本モデルと同じです。その他の詳細は以下の通りです。
- プリペイド・クレジット: 5ドルから10,000ドルの間でチャージし、オプションで月間上限を設定できます。成功したリクエストのみに課金されます。
- 無料クレジット: カードを登録するとDream-1を試すための無料クレジットが付与されますが、額は公開されていません。
- 返金不可: 未使用のクレジットの返金はできず、Dream Labsはこのサービスを「実験的なベータ・リサーチ・プレビュー」と呼んでいます。
この価格設定で良いと感じるのは、ロボット開発者が考える単位(時間)になっていることです。GPT-6 AstraやClaude Opus 5.5のようなトークン単位の課金では、グリップ一つに何トークンかかるかを推測しなければなりません。時間単価であれば、同じ作業を人が行う場合の時給と比較しやすくなります。これこそが、Dream Labsが意図している比較です。
Dream-1は実際にどのように使うのでしょうか
利用には3つの入り口があり、そのうちロボットが必要なのは1つだけです。Dream Labsのホームページには、Dream API、ファインチューニング、そしてロボット・プレイグラウンドが掲載されています。
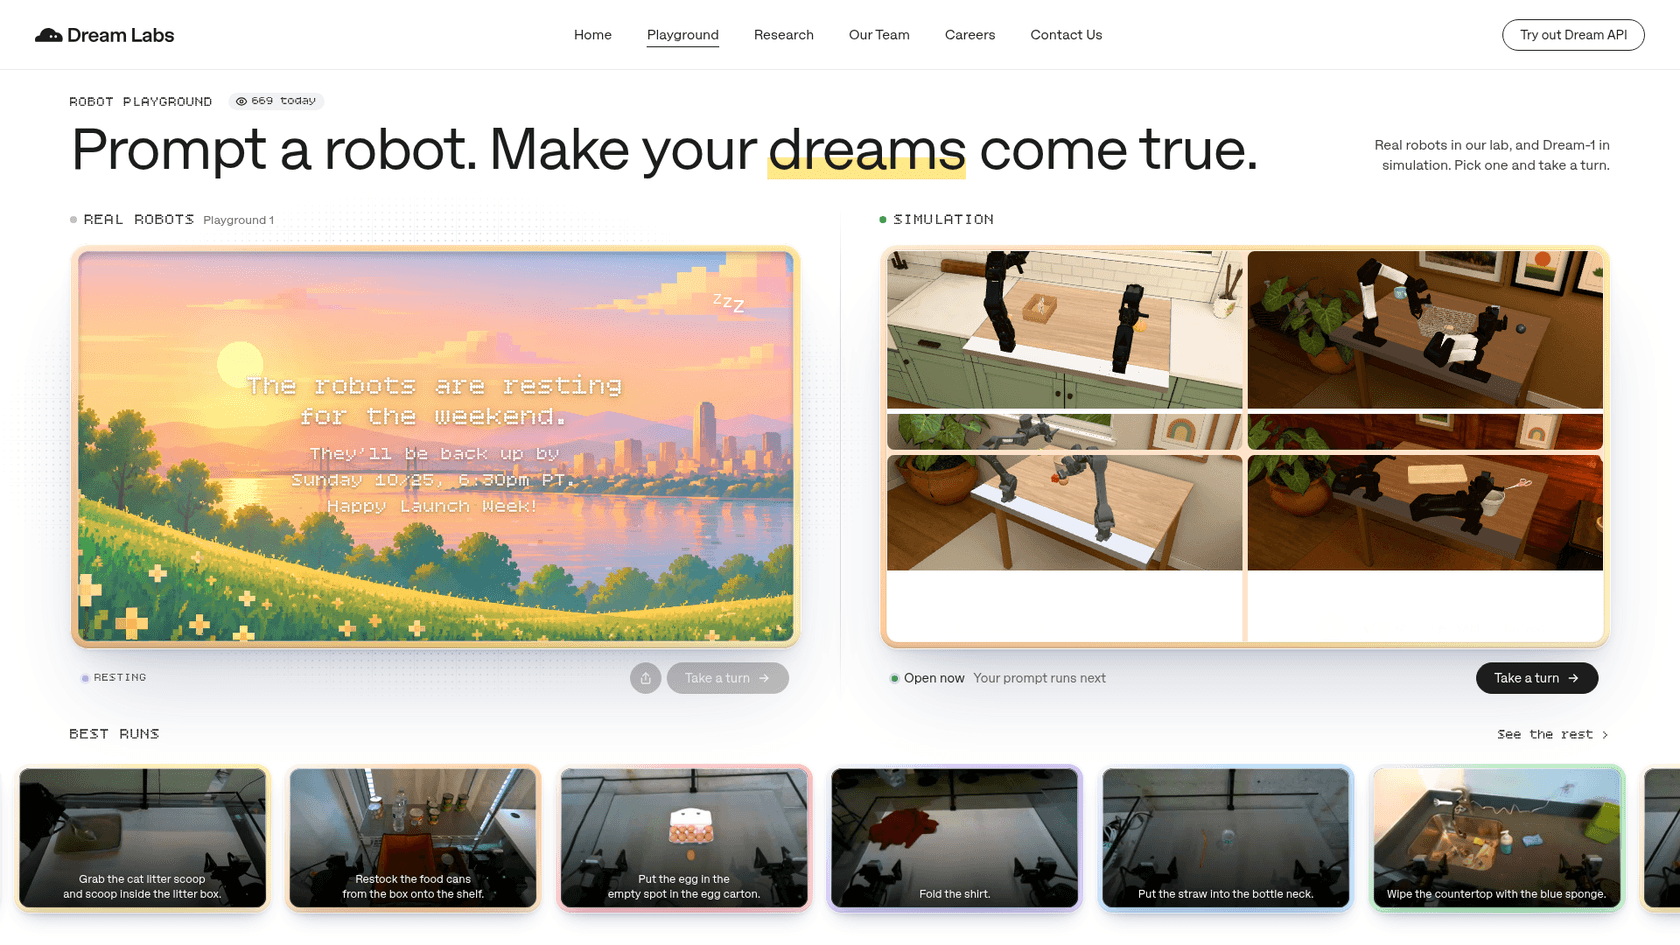
プレイグラウンドは、最も早く感触を掴む方法です。タスクを入力すると、サンフランシスコにある実機ロボット、またはシミュレーション上のロボットが動作します。Hacker Newsの初期のテスターによる結果はまちまちで、「カップに王冠を乗せる」というタスクは「部分的に成功」し、「テーブルからブロックを投げる」タスクは全く実行されなかったという報告がありました。
APIはPythonクライアントとして提供されます。リリース記事に示された形式では、キーを使用して DreamClient を作成し、チェックポイント dreamlabs/dream-1 を選択して、観察データを送信し、ループ内で get_action() を呼び出します。その裏側では、base64形式のカメラフレームとアームの状態が送信され、1回の呼び出しにつき48行のアクションが返されます。チームによる続報では、ロボットのCPU上で動作してこれらのアクションを滑らかにし、遅延を約75ミリ秒に抑える10万パラメータの「System 0」ネットワークについても触れられています。
ファインチューニングは、ゼロショットでは対応できないロボットのためのものです。実演データをアップロードすると、モデルIDが付与されます。必要なデータ量は比較的少なく、Maker ArmやreBotでは5分間のデータで効果が見られ、器用なハンドを持つDexmateロボットでは77分間のデータが必要でした。12のパートナー企業のロボットにおいて、ファインチューニングは10台で指示遂行スコアを向上させ、AI Workerでは44%から84%へと大幅に上昇しました。一方で、Bracket Bot(32%から31%)とUnitree R1(42%から31%)の2台は悪化しました。
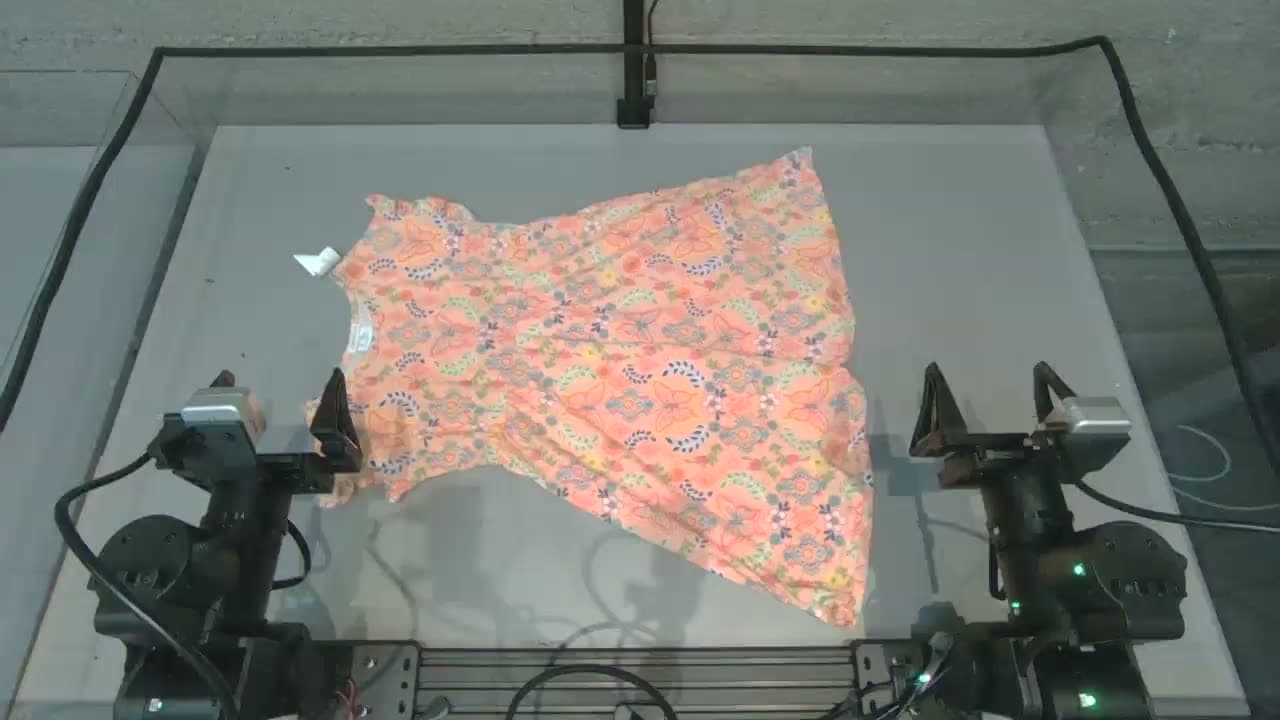
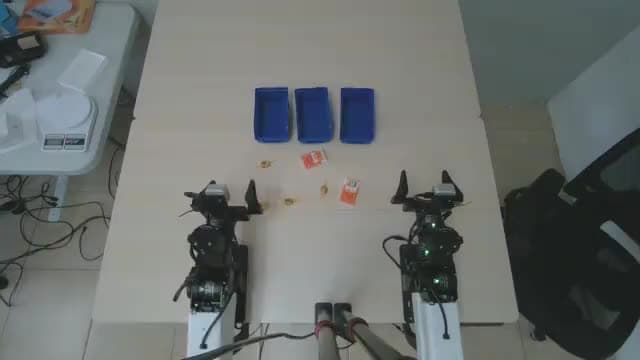
Dream Labsは、パリのHugging Face、サンフランシスコのScale AI、上海のAgiBotなど、外部の12拠点でベータテストも実施しました。デモ動画は4倍から8倍に倍速されており、非常に滑らかに見える際にはその点を念頭に置く必要があります。
Dream Labsの背後にいるのは誰でしょうか
Dream Labsはサンフランシスコにある小規模なチームですが、NVIDIA出身の強力なメンバーが揃っています。投資家であるKindred Venturesによると、4人の共同創設者は以下の通りです。
| 氏名 | 役割 | 経歴 |
|---|---|---|
| Joel Jang | CEO | NVIDIAのGR00Tにおけるワールドモデル開発を主導。「World Action Model」の命名者 |
| Yunhao Ge | CTO | GR00Tのビデオモデル開発を主導。NVIDIA Cosmosの構築を支援 |
| Scott Reed | チーフ・サイエンティスト | DeepMindに8年間在籍し、Gatoを主導。NVIDIAにてGR00T N1を主導 |
| You Liang Tan | CPO | Open Robotics (ROS 2) 出身。GR00Tのオープンソース化を主導 |
同社はリリース当日、B Capitalが主導し、Kindred Ventures、Wing VC、Unusual Ventures、SV Angel、そしてHugging FaceのCTOであるThomas Wolf氏らが参加した9,000万ドルのシードラウンドを発表し、ステルス状態を脱しました。Wing VCの投資メモでは、「わずか5分」のデータで新しいロボットに適応するチームの能力が強調されています。チーム紹介ページには約12名が掲載されており、NVIDIA、Google DeepMind、Ai2、トヨタ・リサーチ・インスティテュート、スタンフォード大学、バークレー校、ジョージア工科大学などの出身者が名を連ねています。
ベンチマーク表には皮肉な結果も見られます。創設者たちの多くが関わったNVIDIAのモデルであるGR00T N1.7のスコアは「10」でした。しかし、役割が異なります。GR00Tは自身で実行するオープンウェイト・モデルであるのに対し、Dream-1はホストされたAPIサービスです。
Dream-1を他のロボットモデルと比較するとどうなるのでしょうか
Dream-1の真の違いはスコアではなく、アクセスのモデルにあります。競合するロボットの脳の多くは、自分でホストする必要があるオープンウェイトか、あるいは購入できないクローズドなシステムのいずれかです。
| モデル | 開発元 | 重み(Weights) | アクセス方法 | 公開価格 |
|---|---|---|---|---|
| eesel AI | eesel | クローズド | 即利用可能なWeb/API | チケットあたり$0.40 |
| Dream-1 | Dream Labs | クローズド | 公開API | $3/時(flash $2/時) |
| pi0 / pi0.5 | Physical Intelligence | オープン | 自社GPUでホスト | 自社の計算リソース |
| GR00T N1.7 | NVIDIA | オープン | 自社でホスト | 自社の計算リソース |
| Gemini Robotics 2 | Google DeepMind | クローズド | ウェイトリスト制 | 非公開 |
| Helix | Figure AI | クローズド | Figureのロボット専用 | 単体販売なし |
| SmolVLA | Hugging Face | オープン | ノートPC等で自社ホスト | 自社の計算リソース |
| S1 | Skild AI | クローズド | 商用パートナー限定 | 非公開 |
Hacker Newsのあるコメントは、Physical Intelligenceのサービスと比較して、このアクセスの違いを端的に説明しています。
「Physical IntelligenceのAPIはタスクやロボットごとのファインチューニングを必要とするが、Dream-1のモデルは(もちろん大きな制限はあるものの)ゼロショットで動作するAPIを提供している点が非常にクールだ。」
GPUとロボット工学エンジニアを抱えているなら、pi0やGR00Tのようなオープンモデルの方が自由度は高くなります。もし、2,000ドルのアームキットと週末の時間があるなら、Dream-1は「箱を開けてからバナナを動かすまで」の最短経路となります。これは、Dream Labsがターゲットとしている「企業ではなく、消費者、プロシューマー、そして小規模なチーム」という層に合致しています。
Dream-1について人々は何と言っているのでしょうか
反応は予想通り二分されています。開発者たちはAPIに興奮していますが、オートメーションのベテランたちはデモに冷ややかです。CEOのジョエル・ジャン氏は、リリース当日に自ら期待値を調整しました。
「Dream-1はまだリサーチ・ベータ版であり、間違いを犯すこともあります。」
―― Joel Jang氏、X
最も辛辣な疑念は、製造や倉庫のオートメーションに従事してきたという人物から寄せられました。
「このページのすべてが、顧客ではなく投資家向けに最適化されているように感じます。なぜオートメーションの代表例として、文字通り『おもちゃ』を引用するのでしょうか?」
OpenCVの教育者による、より冷静な意見は私の考えに近いものです。
「未知の作業空間、不十分なIK、新しいグリッパー設計など、どの時点で転移が機能しなくなるのかを知りたい。……厳選され倍速されたデモは信頼性のテストにはならない。私はまだDream-1を自分で動かしていない。」
私の考えでは、Dream Labsは派手さのない部分を正しく実行しました。失敗率を公表し、時間あたりの料金を設定し、インターネット経由で他人が実機ロボットを動かせるようにしました。未解決の問題は、長く、煩雑な、現実のタスクにおける信頼性であり、リリース時の情報ではまだ答えが出ていません。YAMファミリー以外の独立した結果を待ってから、製品を構築することをお勧めします。
ロボットを開発していない人にとってDream-1が意味すること
このリリース全体で最も興味深い一文は、Dream Labsのある研究者が述べた「Dream-1のようなモデルは、すぐにLLMのツール・呼び出しになるだろう」という言葉です。これはジェレミー・コリンズ氏のXの投稿であり、画面の内外を問わず、AIが向かっている方向を示しています。スマートなプランナーが何をすべきかを決定し、高速で特化したモデルがそれを実行するという構図です。
この図式において、Dream-1はインフラです。Dream Labsは「私たちは脳であり、体ではない」と明言しています。誰かが体を作り、配線し、仕事を与えなければなりません。ソフトウェアの仕事において、その「誰か」はあなたの会社のエンジニアチームである必要はありません。eesel AIはエンジンのようなものではなく、従業員そのものです。特定の仕事のために即戦力のチームメイトを雇うことができ、現在はAIヘルプデスク・チームメイトやAIブログライターが利用可能です。これらは、その役割に必要な統合機能や企業のコンテキストを備えた状態で導入されます。この違いについては、こちらのAI従業員の解説で詳しく説明しています。

これは、ロボットを開発している人々にとっても最も関連性の高い活用法です。ハードウェア企業には、配線、設定、構成に関する技術的なサポートの質問が寄せられます。ある産業オートメーション企業は、自社の技術ライブラリをeeselチャットに接続しました。これは、自社のドキュメントのみに基づいて回答し、ソースへのリンクを提示するAIドキュメント検索の一種です。新しいサポートチケットが届くたびに、eeselのチームメイトが回答案を内部メモとして作成し、エンジニアがそれを確認・編集して送信します。このプロセスで、eeselが顧客に直接返信することはありません。その企業のドキュメント担当マネージャーは、最初の打ち合わせから「自社の製品資料を使用して構築された概念実証(PoC)」ができていたと語っています。
「ツール・呼び出し」というアイデアがお好きなら、eeselはすでにソフトウェアでそのように機能しています。eesel CLIを使用すると、ターミナルから同じチームメイトを実行できます。eesel activity で最近の実行状況を確認し、eesel approvals で保留中のアクションを承認または拒否し、eesel instructions でルールを編集できます。すべてのコマンドはJSONを出力し、--dry-run でのサポート書き出しも可能です。Claude Codeのようなコーディング・エージェントは、eeselのMCPサーバーを介してこれらを直接操作できます。これは、ロボットアームこそありませんが、「プランナーが実行者を呼び出す」というのと同じパターンです。
一度の試行で食器を片付けるロボットは、40%という数字が示唆するよりも早く実現するかもしれません。一方で、サポートのキューを片付けるAIチームメイトはすでにここにあります。最高のAIチームメイトのまとめで、選択肢を比較してみてください。ぜひeesel AIを無料でお試しいただき、直近1週間のチケットでチームメイトが何ができるかを確認してください。
よくある質問
Dream LabsのDream-1とは何ですか?
Dream-1は、2026年10月19日にリリースされたDream Labsのロボット基盤モデルです。Dream Labsはこれを「ワールド・アクション・モデル(World Action Model)」と呼んでいます。ビデオとロボットのアクションを同時に予測し、公開APIを通じて、トレーニングに使用していない平行グリッパー付きの双腕ロボットを制御できます。これはSkild AIのS1やGemini Robotics 2と同じ新しいカテゴリーに属します。
Dream-1の利用料金はいくらですか?
Dream Labsは、Dream-1の価格をロボットの稼働1時間あたり3ドル、軽量版のDream-1-flashを1時間あたり2ドルに設定しています。1回の呼び出しで1.6秒分のアクションが返されるため、1時間は2,250回分に相当します。独自のロボットへのファインチューニングは1回200ドルです。比較として、RobocurveベンチマークでDream-1が上回った言語モデルは、Gemini 4 Argonの価格のように、トークンごとに課金されます。
Dream-1はどのロボットで使用できますか?
Dream-1は標準で、平行グリッパーを備えた双腕(バイマニュアル)ロボットを対象としています。I2RT YAMでトレーニングされており、シミュレーション上の27種類の未知のロボットと、OpenYAM、reBot B601-DM、Maker Arm、Metal Armを含む4種類の実機ロボットでゼロショットの結果が報告されています。器用な多指ハンドや移動ロボットにはファインチューニングが必要か、あるいはFigure AIのような人型優先のプレーヤーとは異なり、今後のロードマップに含まれています。
Dream-1は、ロボットの制御においてGeminiやClaudeよりも優れていますか?
RobocurveのRoboDojo-RC Tier 1ベンチマークにおいて、Dream-1は、1タスクあたり推定0.15ドルのコストで、Claude Opus 5.5やGemini 4 Argonの48に対し、59というスコアを記録しました。これは確かなリードですが、59は試行ごとの平均スコアであり、成功率ではありません。Dream Labs自身の自社ロボットでの完全成功率は、ピック・アンド・プレース(つまんで配置)で最高40%、工具の使用では6%にとどまっています。
ロボットを持っていなくてもDream-1を試せますか?
はい、可能です。Dream Labsは公開の「ロボット・プレイグラウンド(Robot Playground)」を運営しており、プロンプトを入力すると、サンフランシスコのラボにある実機ロボットやシミュレーション上のロボットがタスクを試行します。開発者コンソールには、シミュレーションされたYAMを備えたブラウザ・サンドボックスもあります。これは、Googleのワールドモデル向けProject Genieと同様の、構築前に試せるアイデアです。
Dream-1は、カスタマーサポートなどのビジネス業務向けのAIエージェントに取って代わるものですか?
いいえ、異なります。Dream-1はロボットの腕を動かす物理世界のモデルであり、開発者はこれをリサーチ・ベータ版と呼んでいます。サポートチケットへの回答などのソフトウェア業務は別のカテゴリーであり、eeselのような即戦力のAIチームメイトがすでに実際のヘルプデスクで稼働しています。今日のソフトウェアエージェントが何を処理できるかについては、これらのAIエージェントの事例をご覧ください。