

Dream-1 est un cerveau robotique que vous louez à l'heure. Dream Labs l'a lancé le 19 octobre 2026 sous la forme d'une API publique qui pilote des robots à deux bras munis de pinces parallèles, y compris des robots sur lesquels il n'a jamais été entraîné, pour 3 $ l'heure (2 $ pour la version plus légère Dream-1-flash). Vous envoyez des images de caméra, les positions des bras et une tâche en anglais simple. Il renvoie les 1,6 secondes de mouvement suivantes.
Les chiffres annoncés sont réels, tout comme les limites. Sur un benchmark indépendant de Robocurve, il a obtenu un score de 59 contre 48 pour Claude Opus 5.5 et Gemini 4 Argon. Cependant, les propres tableaux de Dream Labs montrent un taux de réussite totale de 40 % au mieux sur son robot domestique, et seulement 6 % pour l'utilisation d'outils. Son PDG le qualifie de « bêta de recherche ». C'est une étape importante pour les passionnés et les petits fabricants de robots, mais pas encore un travailleur d'entrepôt.
Si votre travail concerne les logiciels et non les bras articulés, la version utile de cette idée existe déjà. Un modèle robotique est une infrastructure ; eesel AI est l'employé. Il propose des coéquipiers IA prêts à l'emploi pour votre helpdesk et votre blog. Le tarif d'eesel AI est de 0,40 $ par ticket ou session de chat et de 4,00 $ par article de blog, avec un essai gratuit de 50 $ (sans minimum mensuel ni frais de plateforme). Une entreprise d'automatisation industrielle en utilise un pour rédiger une ébauche de réponse sur chaque ticket de support technique avant même qu'un humain ne l'ouvre.
Qu'est-ce que le Dream-1 de Dream Labs ?
Le Dream-1 est un modèle de fondation robotique que Dream Labs décrit comme un « World Action Model ». En termes simples, il a appris comment les scènes changent à partir de vidéos, puis il lie cette compréhension aux mouvements des bras du robot. L' article de lancement résume l'argumentaire : donnez-lui un nouveau robot à deux bras avec des pinces parallèles, connectez-le à l'API, et il commence à accomplir des tâches « dès la sortie de la boîte », sans réglage fin ni démonstrations préalables de ce robot.
Je conçois des agents IA pour gagner ma vie chez eesel, donc quand je lis des annonces comme celle-ci, je me pose une question spécifique : qu'est-ce que le modèle reçoit réellement et qu'est-ce qu'il renvoie ? La réponse de Dream-1 est particulièrement concrète. La page d'accueil indique que vous « envoyez des images de caméra, l'état actuel du robot et une tâche », et Dream-1 « renvoie les actions que votre robot doit exécuter ». C'est la même structure qu'un appel d'outil LLM, le genre de choses que les agents IA font toute la journée, sauf que la sortie correspond à des angles d'articulation au lieu de texte.
Le champ d'application actuel est délibérément restreint. Dream Labs précise que Dream-1 « est une politique de manipulation pour les robots bimanuels avec pinces parallèles », ce qui signifie deux bras, chacun doté d'une simple pince à deux doigts. Les robots mobiles et les mains expertes sont répertoriés comme des travaux futurs. Cette précision est importante pour la suite, car la plupart des résultats impressionnants se situent dans ce cadre.
Ce lancement intervient durant un mois très chargé. Les cerveaux robotiques sont la nouvelle course aux modèles de pointe de cette année, avec notamment le S1 de Skild AI qui apprend des tâches à partir d'une seule vidéo et Google qui promeut Gemini 4 Argon pour la robotique. Ce que Dream Labs a ajouté, c'est l'élément qui manque à la plupart de ces lancements : une API publique avec un prix à l'heure.
Comment fonctionne un World Action Model ?
Un World Action Model prédit l'apparence des prochaines images vidéo et ce que les bras doivent faire, en une seule étape. La vision de Dream Labs est que « contrôler un robot et imaginer ce que ce robot va faire sont le même problème ». Chaque robot se présente au modèle de la même manière : sous forme de pixels.
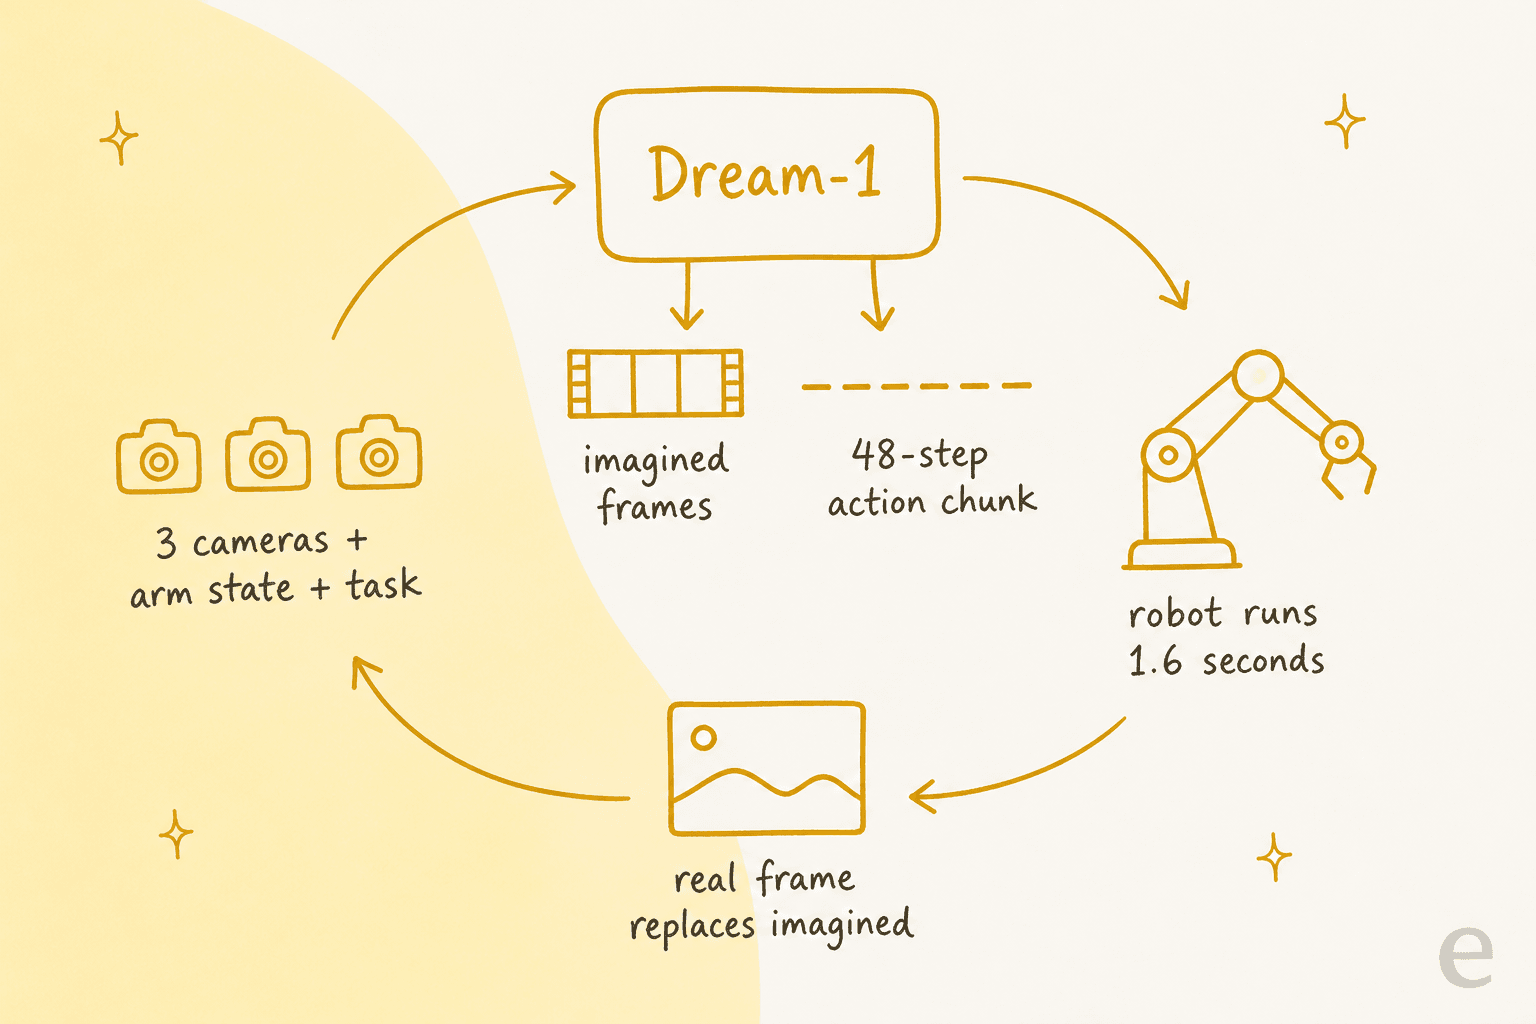
Voici le fonctionnement de la boucle tel que détaillé sur la page de recherche :
- Observer. Trois caméras alimentent le système : une vue de tête et une vue de poignet par bras. On y ajoute l'état du bras et le texte de la tâche.
- Prédire. Le modèle génère conjointement des « images imaginées » du futur proche et un bloc d'actions pour les bras.
- Agir. Le robot exécute le bloc. Chaque appel API couvre 1,6 seconde de mouvement.
- Corriger. L'image réelle de la caméra remplace l'image imaginée, et la boucle recommence.
L'astuce réside dans le format d'action. Dream-1 peut produire des angles d'articulation pour les robots qu'il connaît, mais il peut aussi produire des poses d'effecteurs terminaux : l'emplacement souhaité pour chaque pince et son état (ouvert ou fermé). Tout robot à deux bras muni de pinces parallèles partage ce langage, et son propre solveur de cinématique inverse (IK), l'algorithme mathématique qui transforme « place la pince ici » en angles de moteur, assure la traduction. Dream Labs admet franchement que c'est aussi un point faible : les performances zero-shot « dépendent en partie du solveur IK de votre robot ».
L'idée n'est pas nouvelle pour cette équipe. Les fondateurs ont publié DreamZero en février 2026, l'article qui a introduit les World Action Models. DreamZero faisait tourner un modèle de diffusion vidéo de 14 milliards de paramètres à 7 Hz et s'adaptait au robot YAM avec seulement 30 minutes de données. Ce sont les chiffres de DreamZero, pas ceux de Dream-1, et Dream Labs n'a pas publié la taille de ce dernier.
Quels robots Dream-1 peut-il contrôler ?
Dream-1 a été entraîné sur un seul robot, l'I2RT YAM, et Dream Labs a testé jusqu'où ce transfert pouvait aller. La réponse : 27 robots inédits en simulation et 4 robots réels inédits, avec des scores calculés par rapport au YAM (référence à 100 %).
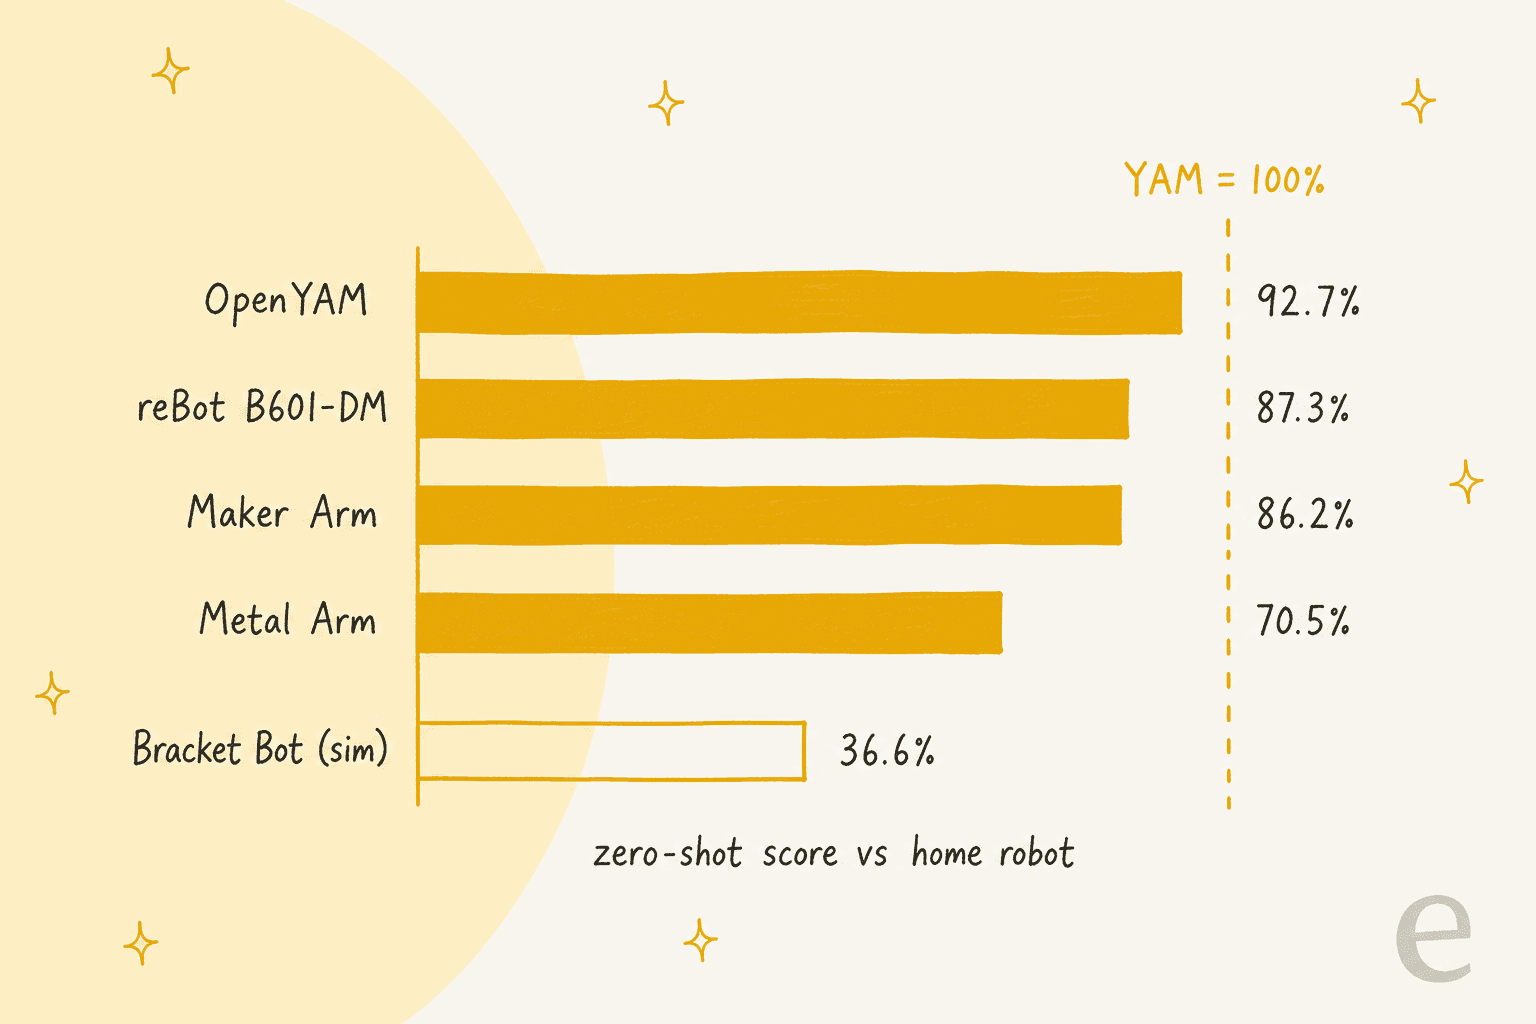
Les résultats sur robots réels ont été obtenus avec des versions antérieures de Dream-1 qui n'avaient jamais vu ces machines, selon l' annonce officielle :
| Robot réel (jamais entraîné) | Score par rapport au YAM |
|---|---|
| OpenYAM | 92,7 % |
| reBot B601-DM | 87,3 % |
| Maker Arm | 86,2 % |
| Metal Arm | 70,5 % |
En simulation, l'écart est plus important. Le PiPER à deux bras a conservé 91,2 % du score du YAM, tandis que le Bracket Bot est tombé à 36,6 %. Entre les deux se trouvent des robots de recherche familiers comme ALOHA (63,1 %), le vénérable PR2 de 18 ans (73,8 %), une paire de bras UR5e (69,8 %) et le SO-101 (54,2 %), compatible avec Hugging Face. Chaque robot simulé a fait l'objet de 300 tests : 150 pour vérifier s'il suivait les instructions et 150 sur des tâches jamais vues.
Mon analyse est que plus un robot s'éloigne de la forme du YAM, plus le score diminue. Ce n'est pas une critique, c'est ce à quoi on peut s'attendre, et Dream Labs publie les mauvais résultats à côté des bons. Un détail amusant partagé par Jeremy Collins, chercheur chez Dream Labs : Dream-1 « n'a jamais été entraîné sur une seule image de simulation », donc même les résultats en sim sont une forme de transfert du réel vers la simulation.
Quelle est l'efficacité réelle de Dream-1 ?
Il est meilleur que les modèles d'IA polyvalents pour le contrôle robotique, tout en restant loin d'être fiable. Ces deux constats proviennent de chiffres publiés par Dream Labs lui-même, ce qui est respectable.
Commençons par le point positif. Robocurve, une entreprise à mission mesurant les capacités robotiques, a évalué Dream-1 avant son lancement sur son benchmark RoboDojo-RC Tier 1, avec 120 tentatives réelles par configuration.
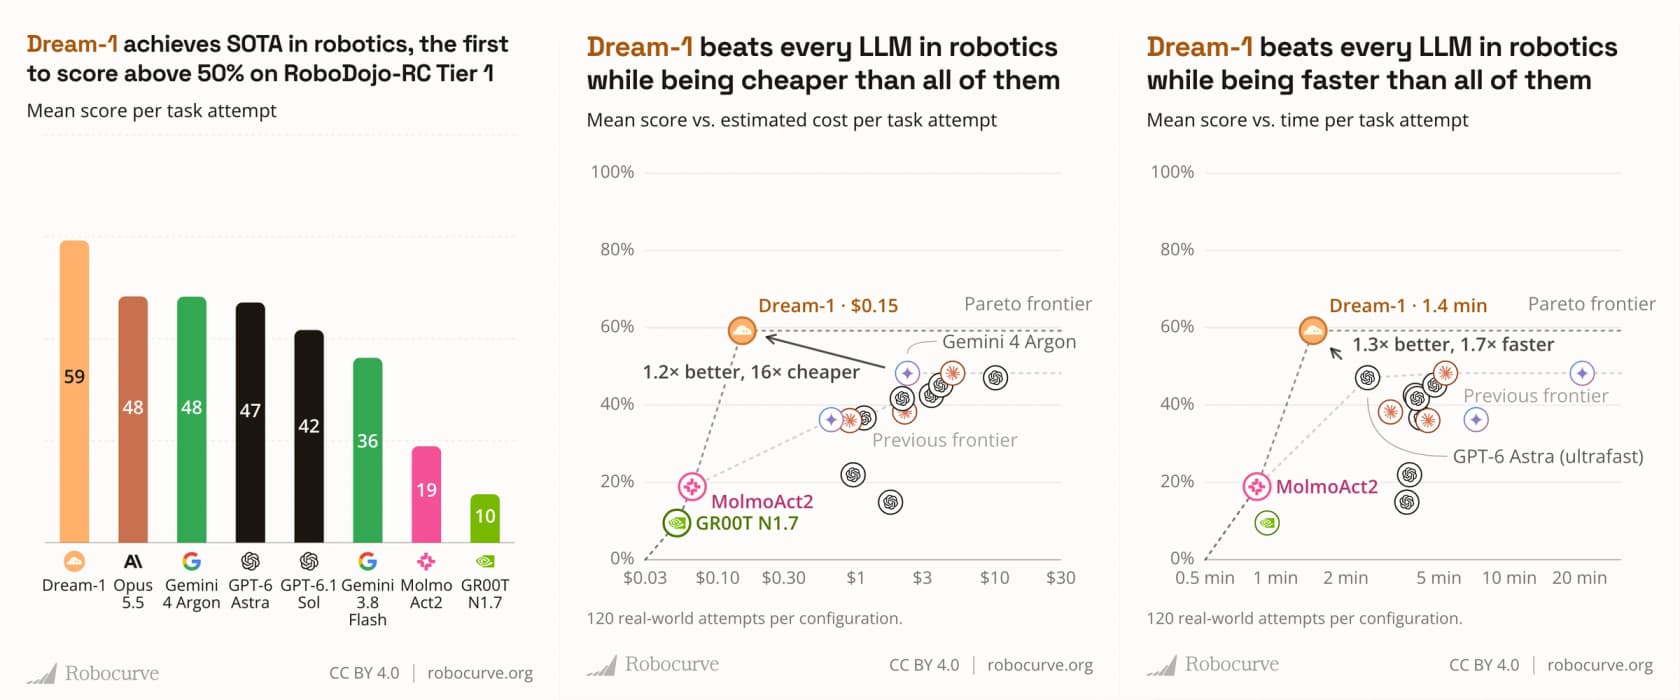
| Modèle sur RoboDojo-RC Tier 1 | Score moyen par tentative |
|---|---|
| Dream-1 | 59 |
| Claude Opus 5.5 | 48 |
| Gemini 4 Argon | 48 |
| GPT-6 Astra | 47 |
| GPT-6.1 Sol | 42 |
| Gemini 3.8 Flash | 36 |
| MolmoAct2 | 19 |
| GR00T N1.7 | 10 |
L' article de lancement ajoute que Dream-1 coûte 16 fois moins cher par tentative de tâche que Gemini 4 Argon et s'exécute 1,7 fois plus vite que GPT-6 Astra. L'argument est que les LLM « excellent dans la planification », mais que les robots « nécessitent toujours un Système 1 généraliste et rapide pour agir ». Ce cadrage est juste : un LLM de pointe qui réfléchit à chaque mouvement de pince est lent et coûteux, comme on peut le voir avec les tarifs de Gemini 4 Argon.
Passons maintenant à la part de vérité. Sur son propre robot, Dream Labs rapporte des taux de réussite totale par type de tâche, et ils sont assez bas.
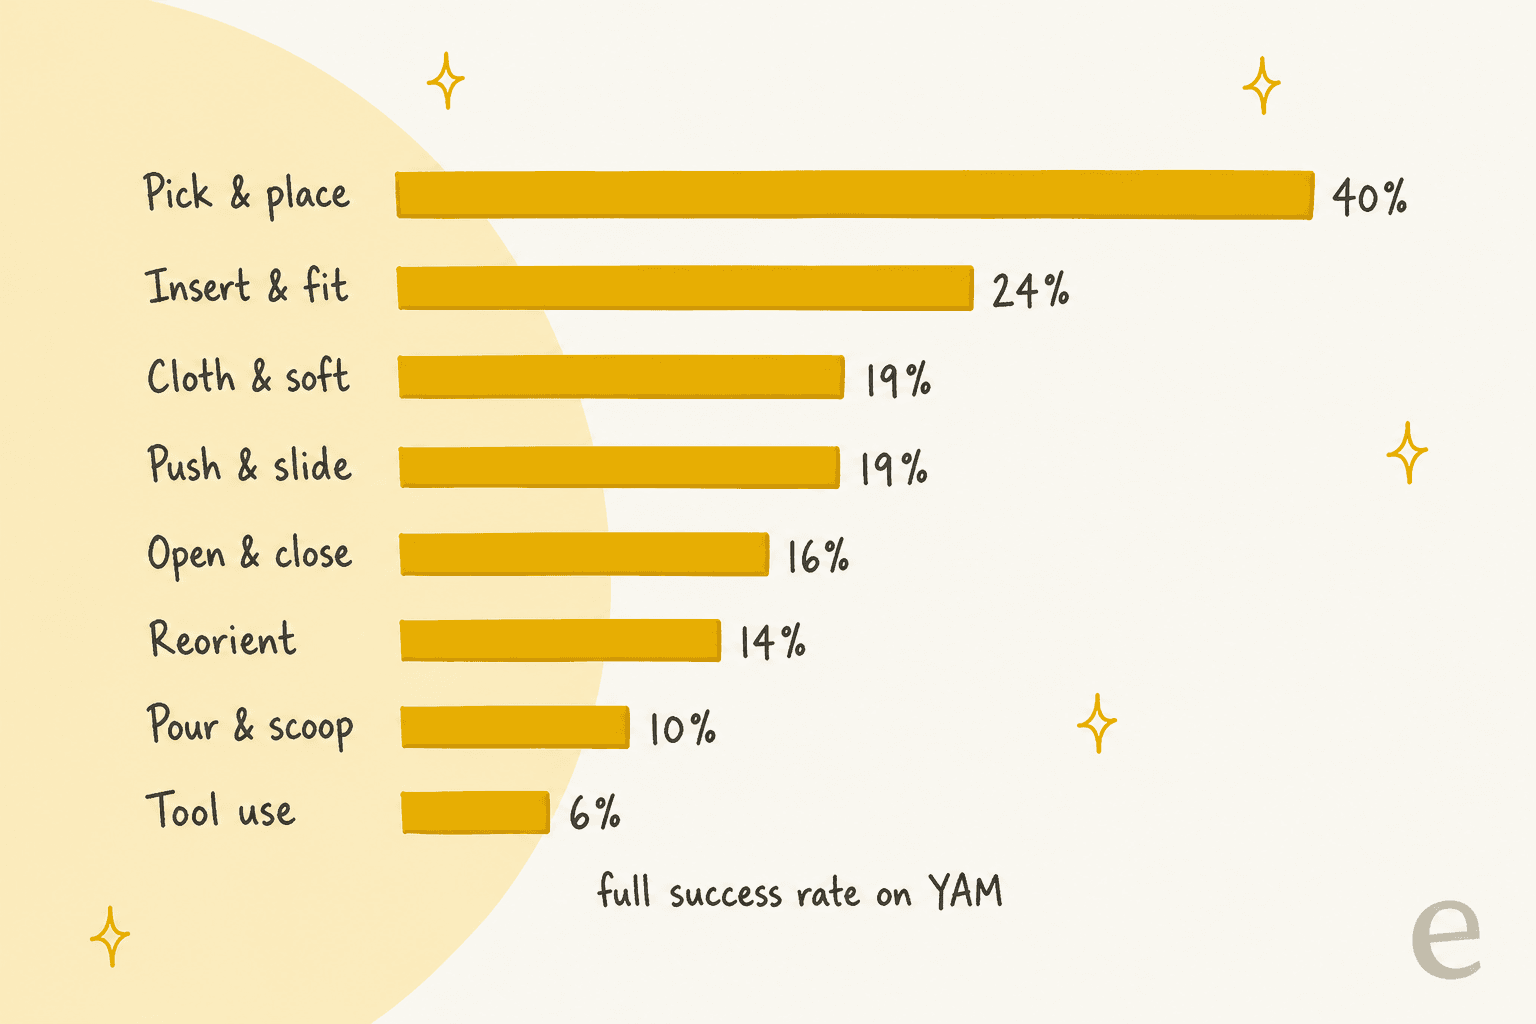
Un taux de réussite de 40 % pour la prise et la dépose signifie que le robot termine le travail moins d'une fois sur deux dans la catégorie la plus facile. Les « scores de progression » (crédit partiel) sont plus élevés, allant de 42 % à 69 %, ce qui indique que le bras fait généralement quelque chose d'utile avant d'échouer. Dream Labs le dit clairement : « La robotique ne sera pas résolue en un jour ».
La critique la plus vive sur Hacker News est venue d'un intervenant qui a regardé au-delà des démonstrations :
« Si vous regardez ce qu'ils démontrent réellement, la généralisation de l'incarnation zero-shot se limite au contrôle de pinces à deux doigts sur deux bras fixes. Les incarnations sont toutes très similaires, et dès qu'elles diffèrent légèrement (même en remplaçant simplement deux doigts par cinq), le zero-shot ne fonctionne plus. »

C'est un point pertinent, qui correspond à la déclaration de portée de Dream Labs. La question est de savoir si « deux bras, deux doigts » est une niche ou un marché. Dream Labs parie sur un marché : il affirme qu'une installation à deux bras coûte désormais « seulement 2 000 $ » et que le Microduck de Hugging Face à 399 $ s'est vendu à plus de 10 000 unités en quatre jours.
Combien coûte Dream-1 ?
Dream-1 coûte 3 $ par heure de temps de fonctionnement du robot, et Dream-1-flash coûte 2 $ par heure. L' article de lancement de Dream Labs fait le calcul : chaque appel renvoie 1,6 seconde d'actions, donc une heure représente 2 250 appels, soit environ 0,0013 $ par action pour Dream-1 et 0,0009 $ pour la version flash.
| Élément | Dream-1 | Dream-1-flash |
|---|---|---|
| Prix par heure de temps robot | 3 $ | 2 $ |
| Appels par heure (1,6 s chacun) | 2 250 | 2 250 |
| Prix par appel d'action | ~0,0013 $ | ~0,0009 $ |
| Un shift de 8 heures | 24 $ | 16 $ |
| 8 heures/jour, 22 jours | 528 $ | 352 $ |
| Réglage fin sur votre robot | 200 $ par opération | 200 $ par opération |
Les lignes concernant le shift et le coût mensuel sont mes propres calculs basés sur les tarifs horaires de Dream Labs. Le prix du réglage fin provient de la plateforme de développement, qui indique qu'une opération coûte 200 $ « au moment de la rédaction », dure environ 4 à 5,5 heures, et que les modèles ajustés sont facturés au même tarif que le modèle de base. Quelques autres détails de facturation issus de la même console :
- Crédits prépayés. Vous rechargez entre 5 $ et 10 000 $, avec une limite de dépenses mensuelles facultative. Seules les requêtes réussies sont facturées.
- Crédit gratuit. L'ajout d'une carte débloque un crédit gratuit pour essayer Dream-1 (le montant n'est pas publié).
- Aucun remboursement sur les crédits non utilisés, et Dream Labs qualifie le service d'« aperçu de recherche bêta expérimental ».
Ce que j'apprécie dans cette tarification, c'est qu'elle utilise l'unité de mesure d'un constructeur de robots. Un prix au jeton, comme ce que vous paieriez pour GPT-6 Astra ou Claude Opus 5.5, vous oblige à deviner combien de jetons coûte une saisie. Un tarif horaire vous permet de comparer avec le coût horaire d'une personne effectuant la même tâche, ce qui est précisément la comparaison que Dream Labs souhaite induire : « vous gardez tout ce qui dépasse le coût horaire ».
Comment utilise-t-on concrètement Dream-1 ?
Il existe trois points d'entrée, dont un seul nécessite un robot. La page d'accueil de Dream Labs propose l'API Dream, le réglage fin et un Robot Playground.
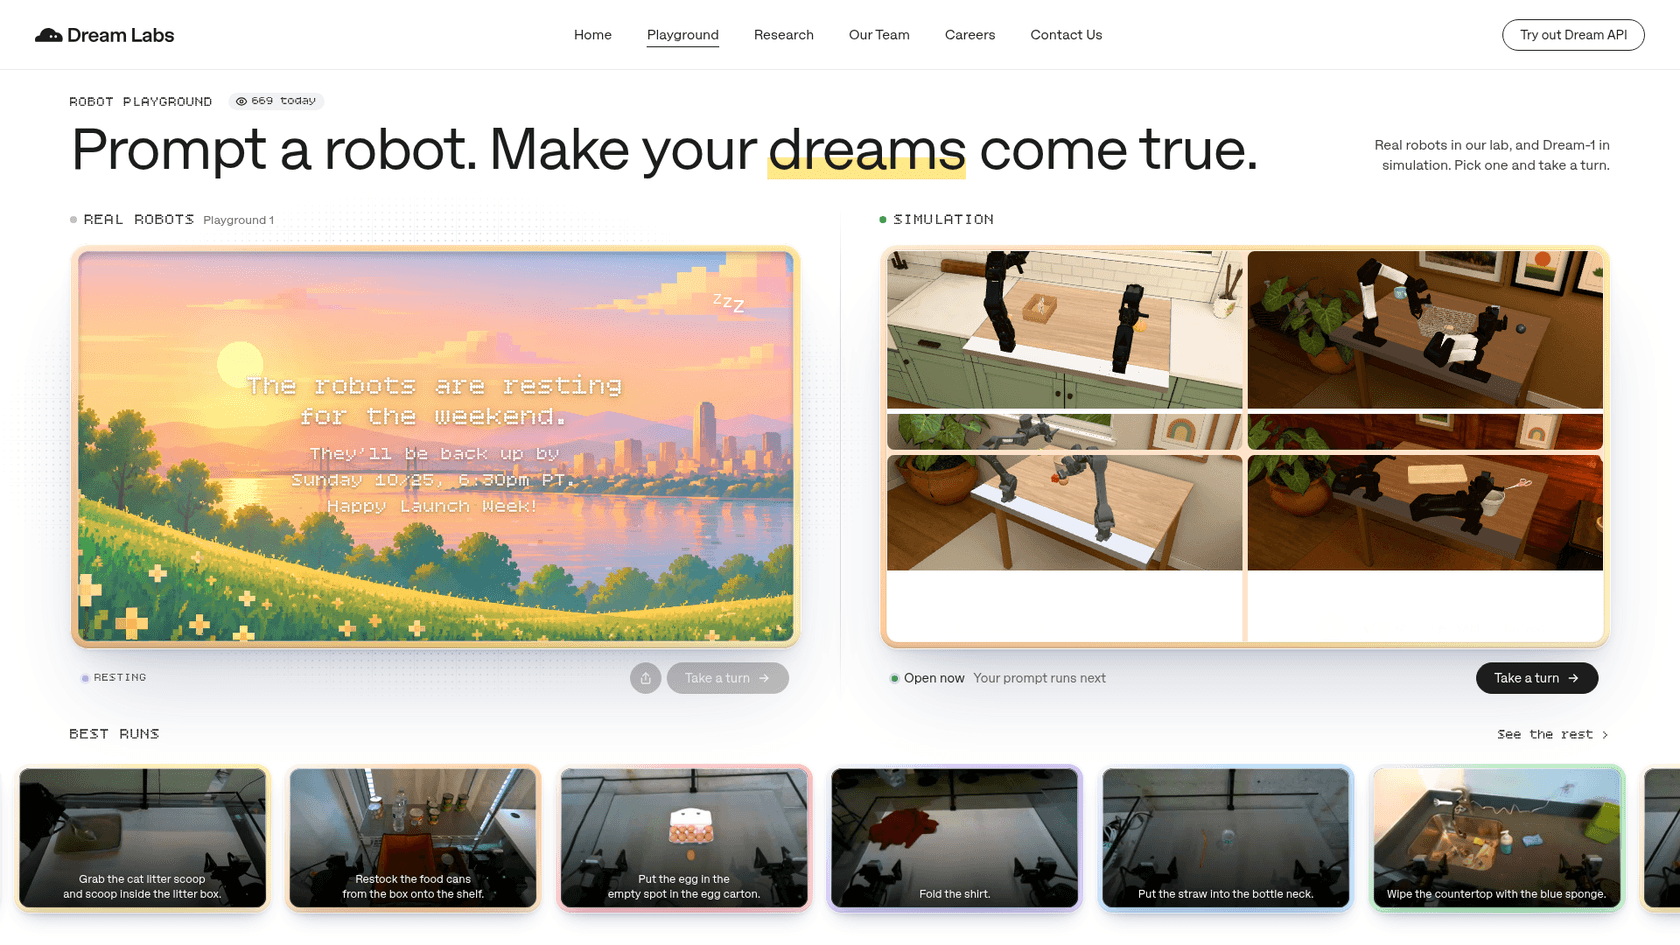
Le terrain de jeu (playground) est le moyen le plus rapide de se faire une opinion. Vous tapez une tâche, et un vrai robot dans le labo de San Francisco, ou un robot simulé, tente de l'exécuter. Les premiers testeurs sur Hacker News ont obtenu des résultats mitigés : l'un a rapporté que « poser la couronne sur la tasse » était « partiellement réussi », et un autre a constaté que « jeter le bloc hors de la table » ne fonctionnait pas du tout.
L'API est un client Python. L'article de lancement montre la structure : créez un DreamClient avec votre clé, choisissez le point de contrôle dreamlabs/dream-1, envoyez une observation et appelez get_action() dans une boucle. En coulisses, la documentation décrit des images de caméra en base64 ainsi que l'état des bras en entrée, et 48 lignes d'actions renvoyées par appel. Un suivi de l'équipe mentionne un minuscule « Système 0 », un réseau de 100 000 paramètres qui tourne sur le processeur du robot pour lisser ces blocs d'actions, réduisant la latence à environ 75 ms.
Le réglage fin (fine-tuning) est destiné aux robots que le zero-shot ne couvre pas. Vous téléchargez des démonstrations, puis Dream Labs vous fournit un identifiant de modèle. Les exemples sont assez modestes : 5 minutes de données ont permis d'améliorer les résultats sur le Maker Arm et le reBot, tandis qu'un robot Dexmate aux mains expertes a nécessité 77 minutes. Sur 12 robots partenaires, le réglage fin a amélioré le score de suivi d'instructions pour 10 d'entre eux, avec des bonds spectaculaires comme l'AI Worker passant de 44 % à 84 %. Deux ont vu leurs performances baisser : le Bracket Bot (32 % à 31 %) et l'Unitree R1 (42 % à 31 %).
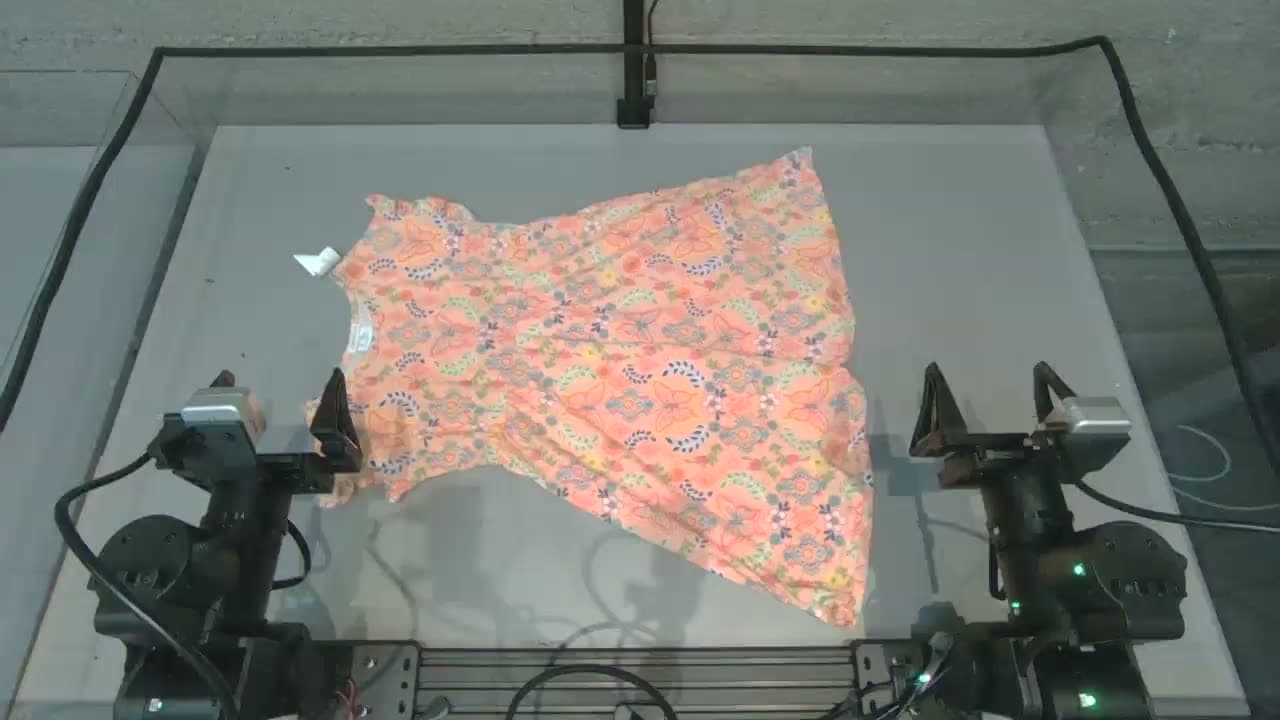
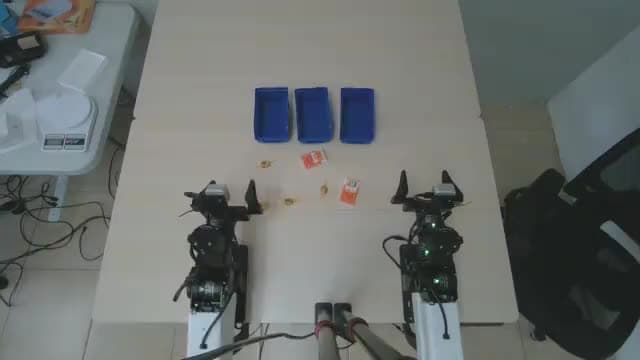
Dream Labs a également mené une phase bêta avec 12 sites externes, dont Hugging Face à Paris, Scale AI à San Francisco et AgiBot à Shanghai. Les vidéos de démonstration sont accélérées de 4 à 8 fois, ce qu'il ne faut pas oublier lorsqu'on les trouve si fluides.
Qui est derrière Dream Labs ?
Dream Labs est une petite équipe basée à San Francisco avec un solide pedigree chez NVIDIA. Ses quatre cofondateurs, selon l'investisseur Kindred Ventures, sont :
| Personne | Rôle | Parcours |
|---|---|---|
| Joel Jang | PDG | A dirigé l'effort sur les modèles du monde pour GR00T chez NVIDIA ; a inventé le terme « World Action Models » |
| Yunhao Ge | Directeur Technique | A dirigé le travail sur les modèles vidéo de GR00T ; a aidé à construire NVIDIA Cosmos |
| Scott Reed | Scientifique en chef | Huit ans chez DeepMind, a dirigé Gato et GR00T N1 |
| You Liang Tan | Directeur Produit | Open Robotics (ROS 2) ; a dirigé les travaux open-source de GR00T |
L'entreprise est sortie de l'ombre avec une levée de fonds d'amorçage de 90 millions de dollars le jour du lancement, menée par B Capital avec Kindred Ventures, ainsi que Wing VC, Unusual Ventures, SV Angel et Thomas Wolf, CTO de Hugging Face. La note d'investissement de Wing VC souligne la capacité de l'équipe à s'adapter à de nouveaux robots avec « seulement cinq minutes » de données. La page de l'équipe présente une douzaine de personnes, issues de NVIDIA, Google DeepMind, Ai2, Toyota Research Institute, Stanford, Berkeley et Georgia Tech.
On note une ironie amusante dans le tableau de référence : GR00T N1.7, le modèle de NVIDIA sur lequel plusieurs fondateurs ont travaillé, a obtenu un score de 10. Le travail est cependant différent : GR00T propose des poids ouverts que vous hébergez vous-même, tandis que Dream-1 est une API hébergée.
Comment Dream-1 se compare-t-il aux autres modèles robotiques ?
La réelle différence de Dream-1 n'est pas son score, mais son modèle d'accès. La plupart des cerveaux robotiques concurrents sont soit des poids ouverts que vous devez héberger, soit des systèmes fermés inaccessibles à l'achat.
| Modèle | Créateur | Poids | Accès | Prix public |
|---|---|---|---|---|
| Dream-1 | Dream Labs | Fermés | API publique | 3 $/h, flash 2 $/h |
| pi0 / pi0.5 | Physical Intelligence | Ouverts | Auto-hébergement sur vos GPU | Votre puissance de calcul |
| GR00T N1.7 | NVIDIA | Ouverts, Apache 2.0 | Auto-hébergement | Votre puissance de calcul |
| Gemini Robotics 2 | Google DeepMind | Fermés | Liste d'attente (modèle d'action) | Non public |
| Helix | Figure AI | Fermés | Uniquement sur l'humanoïde Figure | Pas vendu séparément |
| SmolVLA | Hugging Face | Ouverts | Auto-hébergement, tourne sur PC portable | Votre puissance de calcul |
| S1 | Skild AI | Fermés | Partenaires commerciaux | Non public |
Un intervenant sur Hacker News a résumé cette différence d'accès en comparant l'offre avec celle de Physical Intelligence :
« l'API de Physical Intelligence nécessite un réglage fin pour la tâche/le robot alors que le modèle Dream-1 propose une API capable de faire du zero-shot (avec de grandes limites bien sûr, mais c'est quand même cool). »
Si vous disposez de GPU et d'ingénieurs en robotique, les modèles ouverts comme pi0 ou GR00T vous offrent un contrôle accru. Si vous avez un kit de bras à 2 000 $ et un week-end devant vous, Dream-1 est le chemin le plus court entre le déballage et le moment où « il déplace une banane », ce qui correspond au public visé par Dream Labs : « les consommateurs, les pro-sommateurs et les petites équipes, pas les grandes entreprises ».
Ce que l'on dit de Dream-1
Les réactions se divisent de manière prévisible : les constructeurs sont enthousiasmés par l'API, tandis que les vétérans de l'automatisation restent de marbre devant les démos. Le PDG Joel Jang a lui-même tempéré les attentes le jour du lancement :
« Dream-1 est encore une version bêta de recherche, et il fera des erreurs. »
Le scepticisme le plus marqué est venu de quelqu'un affirmant avoir travaillé dans l'automatisation manufacturière et logistique :
« Tout dans cette page me semble avoir été optimisé pour les investisseurs, pas pour les clients. Pourquoi citeraient-ils un littéral jouet comme exemple phare d'un travail d'automatisation ? »
Et un avis plus mesuré d'un formateur OpenCV, proche de ma propre vision :
« J'aimerais savoir où ce transfert s'arrête : espaces de travail inconnus, IK médiocre et nouvelles conceptions de pinces. (...) Des démos sélectionnées et accélérées ne constituent pas un test de fiabilité. Je n'ai pas testé Dream-1 moi-même. »
Mon avis est que Dream Labs a bien géré les aspects les moins glorieux. Ils ont publié leurs taux d'échec, fixé un prix à l'heure et permis à des inconnus de piloter un vrai robot via Internet. La question en suspens reste la fiabilité sur des tâches longues, complexes et réelles, et rien dans le lancement n'y répond encore. Mieux vaut attendre des résultats indépendants hors de la famille YAM avant de construire un produit dessus.
Ce que Dream-1 signifie si vous ne construisez pas de robots
La phrase la plus intéressante de tout le lancement vient d'un chercheur de Dream Labs : « Un modèle comme Dream-1 sera bientôt un appel d'outil pour les LLM ». C'est Jeremy Collins sur X qui l'affirme, et cela décrit la direction que prend l'IA des deux côtés de l'écran. Un planificateur intelligent décide de ce qu'il faut faire, et un modèle rapide et spécialisé l'exécute.
Dans ce schéma, Dream-1 est l'infrastructure. Dream Labs le dit clairement : « Nous sommes le cerveau, pas le corps ». Quelqu'un doit encore construire le corps et le câbler, puis l'orienter vers une tâche. Pour le travail logiciel, ce « quelqu'un » n'a pas besoin d'être votre équipe d'ingénieurs. eesel AI est l'employé plutôt que le moteur : vous embauchez un coéquipier prêt à l'emploi pour un poste défini, dès aujourd'hui, qu'il s'agisse d'un coéquipier de helpdesk IA ou d'un rédacteur de blog IA. Il arrive avec les intégrations et le contexte de l'entreprise nécessaires à ce rôle. J'approfondis cette distinction dans cet article sur l' employé IA.

C'est également l'usage le plus pertinent pour ceux qui construisent des robots. Les entreprises de matériel reçoivent des questions de support technique sur le câblage, les réglages et les configurations. Une entreprise d'automatisation industrielle a placé sa bibliothèque technique derrière un chat eesel, une forme de recherche documentaire par IA qui répond uniquement à partir de ses documents et lie la source. Sur chaque nouveau ticket de support, le coéquipier eesel laisse une ébauche de réponse avec un niveau de confiance sous forme de note interne, qu'un ingénieur édite et envoie. Dans ce cas, eesel n'écrit jamais directement au client. Leur responsable de la documentation a déclaré qu'eesel avait « une preuve de concept construite à partir de nos propres supports produits » dès le premier appel.
De plus, si vous aimez l'idée de l'« appel d'outil », eesel fonctionne déjà ainsi pour les logiciels. Le CLI d'eesel vous permet de piloter le même coéquipier depuis un terminal : vérifiez ses exécutions récentes avec eesel activity, approuvez ou refusez les actions en attente avec eesel approvals, ou modifiez ses règles permanentes avec eesel instructions. Chaque commande affiche du JSON, permet de tester le support avec --dry-run, et des agents de codage comme Claude Code peuvent le piloter directement, notamment via le serveur MCP d'eesel. C'est le même modèle « le planificateur appelle l'exécutant », les bras robotiques en moins.
Des robots capables de débarrasser la table du premier coup arrivent, peut-être plus tôt que ne le suggère le chiffre de 40 %. Un coéquipier IA qui vide votre file d'attente de support est déjà là, et mon comparatif des meilleurs coéquipiers IA montre comment les options se positionnent. Essayez eesel AI gratuitement (avec un essai de 50 $ sans engagement) et voyez ce qu'un coéquipier peut faire avec vos tickets de la semaine dernière. Chaque session de chat ou ticket coûte ensuite seulement 0,40 $, et la rédaction d'un article de blog revient à 4,00 $, sans frais de plateforme cachés.
Foire aux questions
Qu'est-ce que le Dream-1 de Dream Labs ?
Le Dream-1 est un modèle de fondation robotique de Dream Labs, lancé le 19 octobre 2026. Dream Labs l'appelle un World Action Model (Modèle d'Action du Monde) : il prédit simultanément la vidéo et les actions du robot, et peut contrôler des robots à deux bras avec des pinces parallèles sur lesquels il n'a jamais été entraîné, via une API publique. Il appartient à la même nouvelle catégorie que le S1 de Skild AI et le Gemini Robotics 2.
Combien coûte le Dream-1 ?
Dream Labs fixe le prix du Dream-1 à 3 $ par heure de fonctionnement du robot et celui du modèle plus léger Dream-1-flash à 2 $ par heure. Chaque appel renvoie 1,6 seconde d'actions, une heure correspond donc à 2 250 appels. Le réglage fin (fine-tuning) sur votre propre robot coûte 200 $ par opération. À titre de comparaison, les modèles de langage qu'il a battus sur le benchmark Robocurve sont facturés au jeton (token), comme le tarif de Gemini 4 Argon.
Avec quels robots le Dream-1 de Dream Labs fonctionne-t-il ?
Par défaut, le Dream-1 cible les robots bimanuels dotés de pinces parallèles. Il a été entraîné sur l'I2RT YAM, et Dream Labs rapporte des résultats zero-shot sur 27 robots inédits en simulation et quatre robots réels, dont l'OpenYAM, le reBot B601-DM, le Maker Arm et le Metal Arm. Les mains expertes et les robots mobiles nécessitent un réglage fin ou sont encore en cours de développement, contrairement aux acteurs privilégiant les humanoïdes comme Figure AI.
Le Dream-1 est-il meilleur que Gemini ou Claude pour contrôler des robots ?
Sur le benchmark RoboDojo-RC Tier 1 de Robocurve, le Dream-1 a obtenu un score de 59 contre 48 pour Claude Opus 5.5 et Gemini 4 Argon, pour un coût estimé à 0,15 $ par tentative de tâche. C'est une avance réelle, mais 59 est un score moyen par tentative, pas un taux de réussite. Les taux de réussite totale de Dream Labs sur son propre robot plafonnent à 40 % (prise et dépose) et tombent à 6 % pour l'utilisation d'outils.
Puis-je essayer le Dream-1 sans posséder de robot ?
Oui. Dream Labs propose un Robot Playground public où vous saisissez une commande et un vrai robot dans son laboratoire de San Francisco, ou un robot simulé, tente de l'exécuter. La console de développement dispose également d'un bac à sable (sandbox) sur navigateur avec un YAM simulé. C'est un concept similaire au Project Genie de Google pour les modèles du monde : essayer avant de construire.
Le Dream-1 remplace-t-il les agents IA pour le travail de bureau comme le support client ?
Non. Le Dream-1 est un modèle du monde physique qui déplace des bras articulés, et ses créateurs le qualifient de version bêta de recherche. Les tâches logicielles comme répondre aux tickets de support constituent une catégorie distincte, où des coéquipiers IA prêts à l'emploi comme eesel fonctionnent déjà sur des helpdesks en direct. Consultez ces exemples d'agents IA pour voir ce que les agents logiciels gèrent aujourd'hui.