

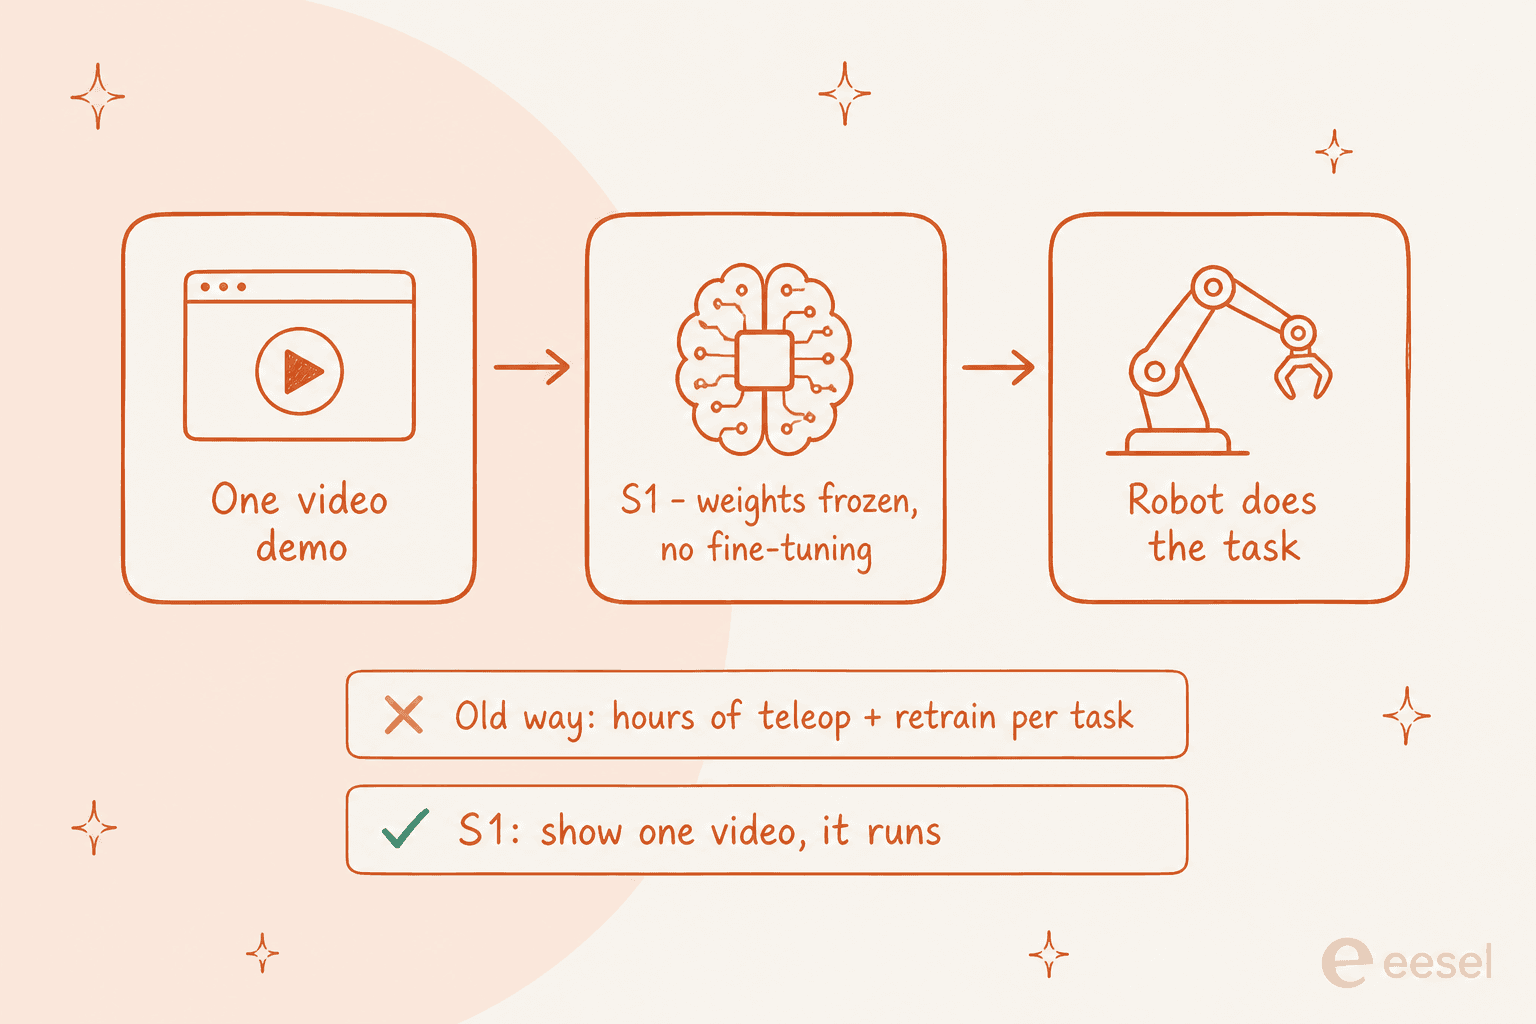
S1 de Skild AI es un modelo fundacional de robótica que aprende una tarea totalmente nueva a partir de una sola demostración en video, sin reentrenamiento ni ajuste fino. Muéstrale un video de una tarea que nunca ha visto y la ejecuta, en tareas de hasta diez minutos de duración. Ese es todo el planteamiento, y es una ruptura real con la forma en que se han construido hasta ahora las políticas de robots.
La cifra clave: en tareas inéditas de horizonte largo, el aprendizaje en contexto de S1 alcanza un 66 % de éxito por paso frente al 9 % de un modelo guiado por lenguaje entrenado con los mismos datos, y una demostración en video equivale aproximadamente a 380 demostraciones de teleoperación recogidas a mano. Skild lo presenta como el "momento GPT-3" de la robótica.
La pega: todas las cifras hasta ahora provienen de los benchmarks internos de Skild, y S1 no es un producto que se pueda comprar. Es una demostración de capacidades de un laboratorio con una financiación enorme (una ronda nueva de 1.400 M$ con una valoración de unos 14.000 M$). Merece que se lo tome en serio y que se vea si aguanta fuera de un laboratorio controlado. Si necesitas IA que haga trabajo real hoy, eso sigue estando en el software, que es donde entran los compañeros de equipo de IA de eesel.
Qué es realmente S1 de Skild
Skild AI es un laboratorio de robótica de Pittsburgh que construye lo que llama un cerebro robótico "omni-bodied": un único modelo pensado para controlar cualquier robot en cualquier tarea. Su eslogan es literalmente "Any robot. Any task. One brain." S1 es el primer gran modelo lanzado bajo esa bandera, anunciado a finales de agosto de 2026.
Esta es la parte importante. La mayoría de las políticas de robots de hoy son especialistas. Para que un robot haga un trabajo nuevo, los equipos recopilan horas de datos específicos de la tarea y luego ajustan un modelo con ellos. S1 se salta eso. Le das un solo video de la tarea, ese video entra en el contexto del modelo y el robot realiza la tarea con exactamente los mismos pesos que se distribuyeron. En palabras de Skild: "no fine-tuning, no post-training. The same model weights produced every example shown in this blog."
Si te suena, es el mismo truco que lograron los grandes modelos de lenguaje. Un chatbot moderno no se reentrena cada vez que le preguntas algo nuevo; describes la tarea en el prompt y la resuelve. Skild sostiene que la robótica ha estado "atascada en la era BERT", donde cada nueva habilidad todavía necesita su propio entrenamiento, y que S1 es el salto al prompting. Yo construyo agentes de IA para ganarme la vida, y el paso de "reentrenar por tarea" a "mostrárselo una vez" es la idea más importante de todo el anuncio, así que conviene detenerse en cómo funciona.
La cifra que todos citan: 66 % frente a 9 %
Skild realizó un estudio controlado para defender su tesis. Entrenó dos modelos con datos, arquitectura y cómputo idénticos, que solo diferían en cómo se especificaba la tarea: uno era un aprendiz en contexto guiado con un video, el otro una política condicionada por lenguaje guiada con texto. Luego escaló los datos de entrenamiento de 1.000 a 100.000 horas y midió el éxito en tareas de horizonte largo (de 4 a 8 minutos cada una).
En tareas que los modelos habían visto durante el entrenamiento, ambos rindieron bien a escala: S1 llegó al 96 % frente al 89 % de la versión guiada por lenguaje. La brecha dramática aparece en tareas inéditas.
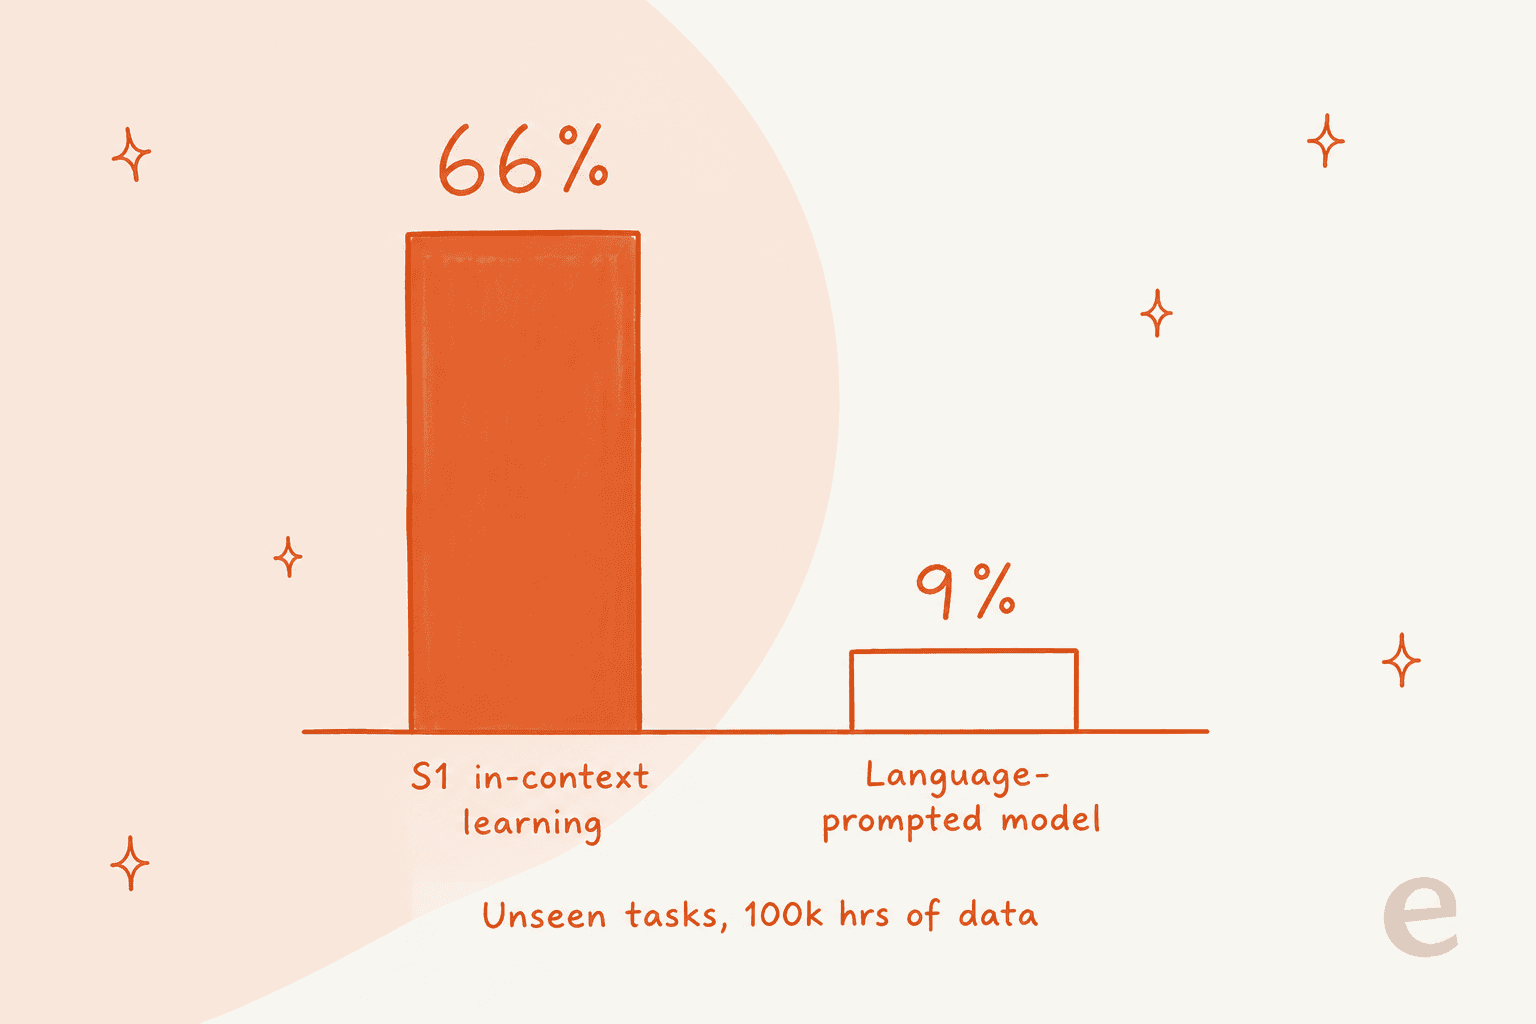
Con 100.000 horas de datos, el modelo guiado por lenguaje logró solo un 9 % en tareas que nunca había visto, según el propio estudio de Skild. El aprendizaje en contexto de S1 alcanzó el 66 %, casi siete veces mejor, y la brecha creció con los datos. La explicación de Skild es intuitiva si lo piensas un momento: el lenguaje es una forma tosca de describir una habilidad física realmente nueva. "Dale la vuelta al panqueque" no le dice a un robot cómo se siente el movimiento, pero un video lo muestra directamente. En tareas nuevas, una demostración transmite información que una frase no puede.
Hay una segunda estadística que pesa mucho. Skild también preguntó cuántas demostraciones recogidas a mano necesitaría un modelo ajustado para igualar lo que S1 obtiene de un video. La respuesta: una sola demostración en contexto vale unas 380 demostraciones de teleoperación, que requirieron de 50 a 100 horas de teleoperación para reunirse. Es el argumento de eficiencia en una línea.
Cómo se "enseña" realmente a S1
La demostración no tiene por qué venir del propio robot. Puede ser un video humano egocéntrico: alguien haciendo la tarea con una cámara puesta. S1 tiene que traducir esa demostración humana a su propio cuerpo y a la escena que tiene delante, lo que implica deducir de forma implícita la intención de la persona, qué objetos importan y cuánto de la tarea está hecho.
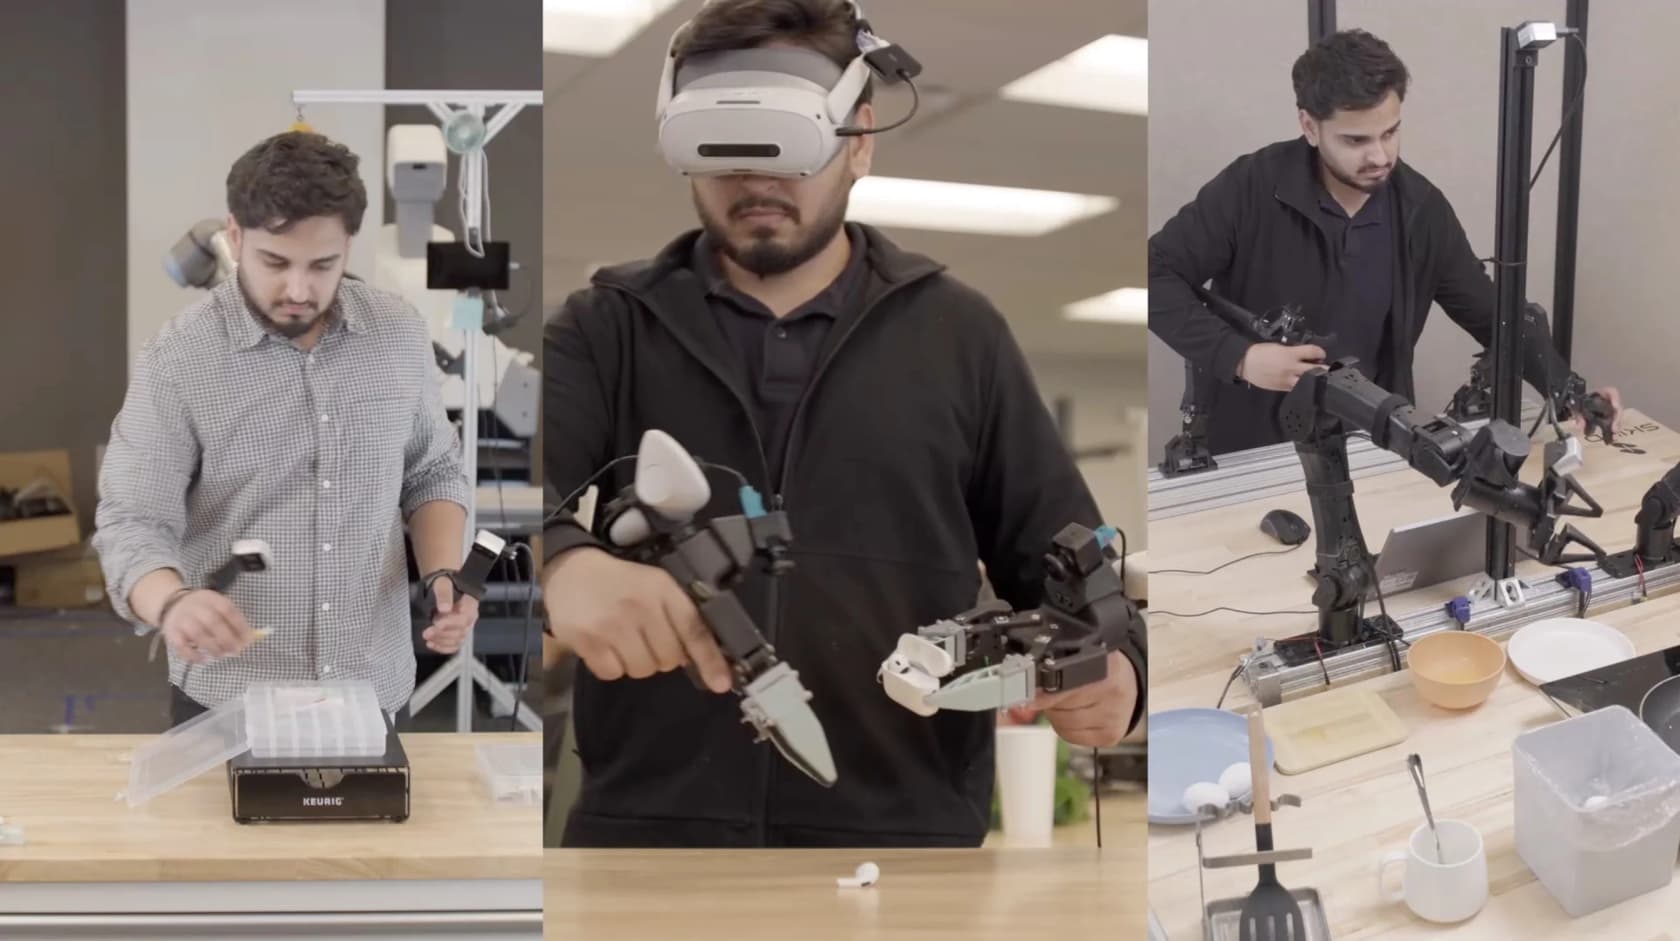
Por dentro, esto es metaaprendizaje. El preentrenamiento es el "bucle exterior" que enseña al modelo a aprender de una demostración; en tiempo de ejecución, el video impulsa un "bucle interior" que adapta el comportamiento sin tocar un solo peso. Ese mecanismo es lo que convierte una demostración puntual en una política que funciona.
El comportamiento que surgió de este entrenamiento es lo realmente interesante, porque Skild dice que nunca recogió datos específicamente para ello. S1 se recupera de sus propios errores y reintenta en lugar de seguir adelante a ciegas. Muestra un sentido común básico: si la demostración riega una planta con una regadera pero en la mesa solo hay una taza, S1 usa la taza. Y corrige demostraciones defectuosas, tratando el video como "a specification of the goal, not a trajectory to reproduce". Un robot que mejora un ejemplo humano descuidado hace algo más que imitar.
Cómo se ve en la práctica
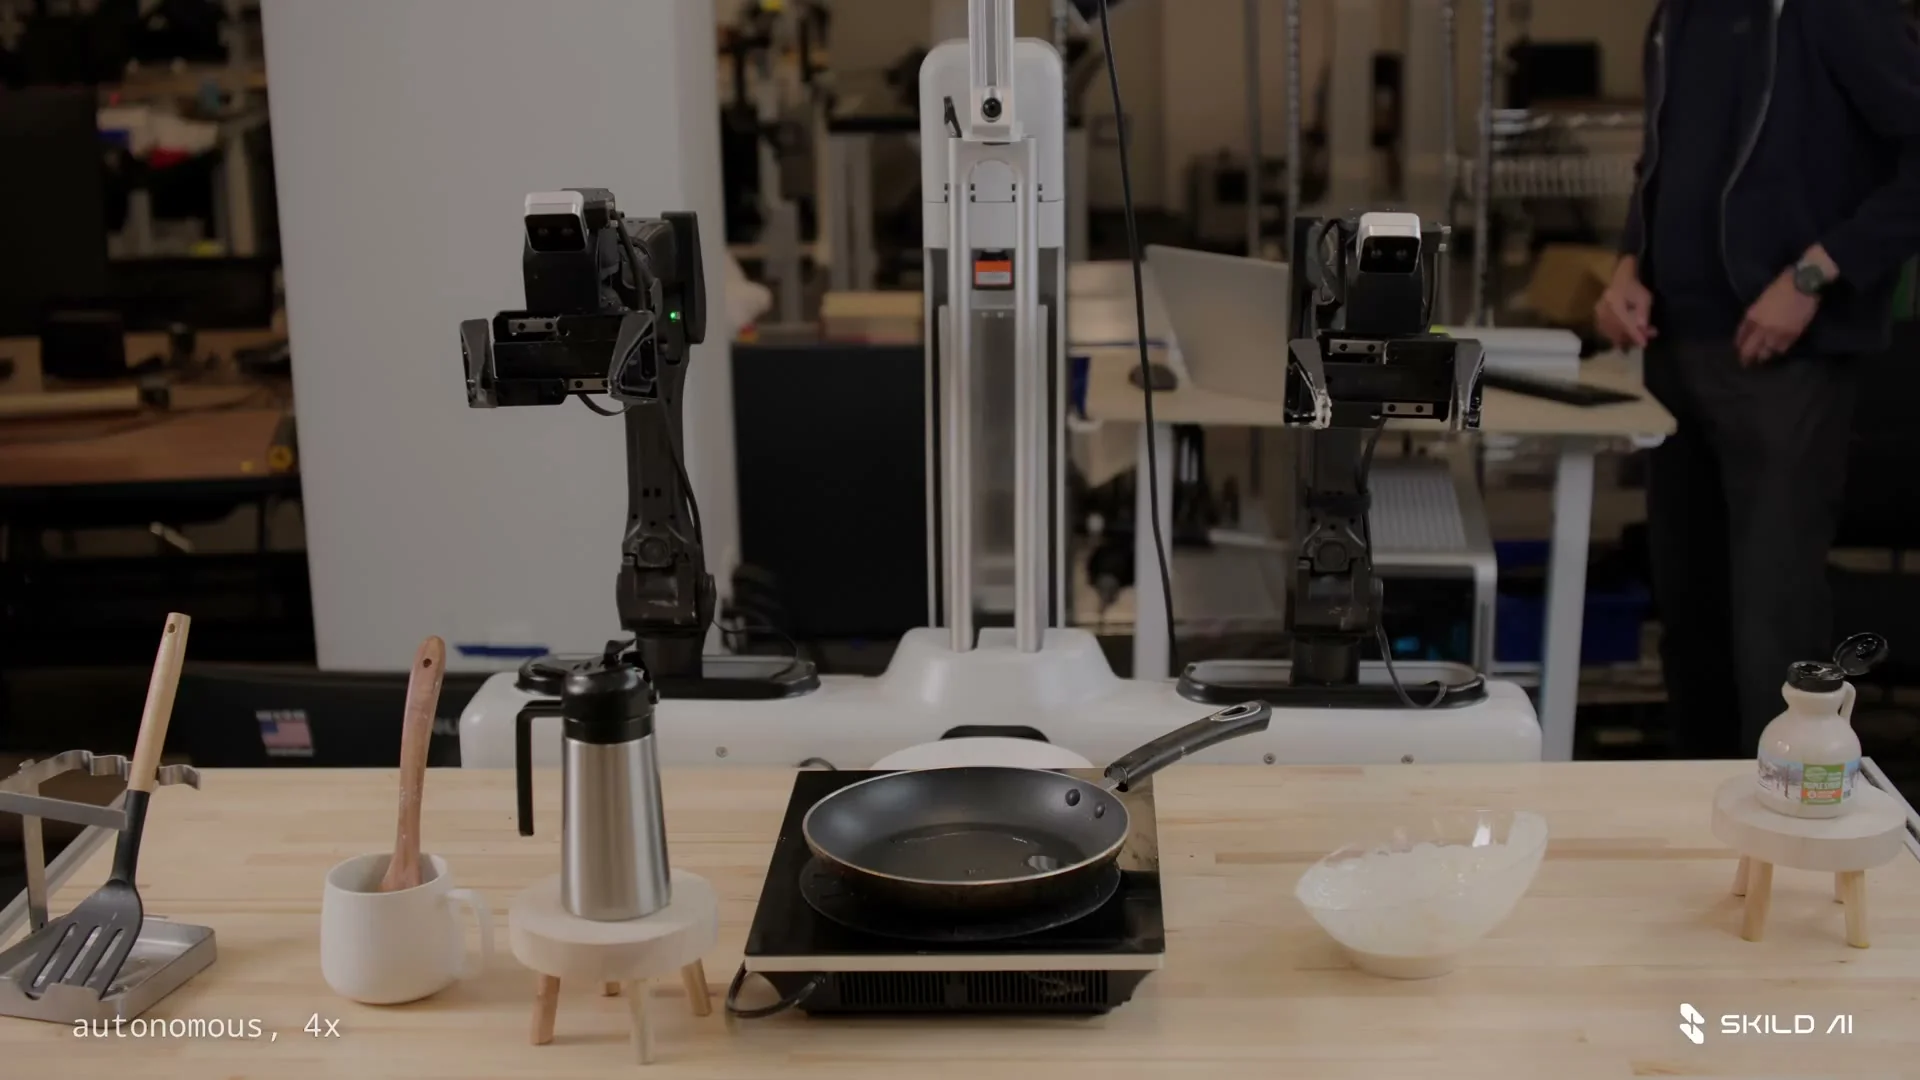
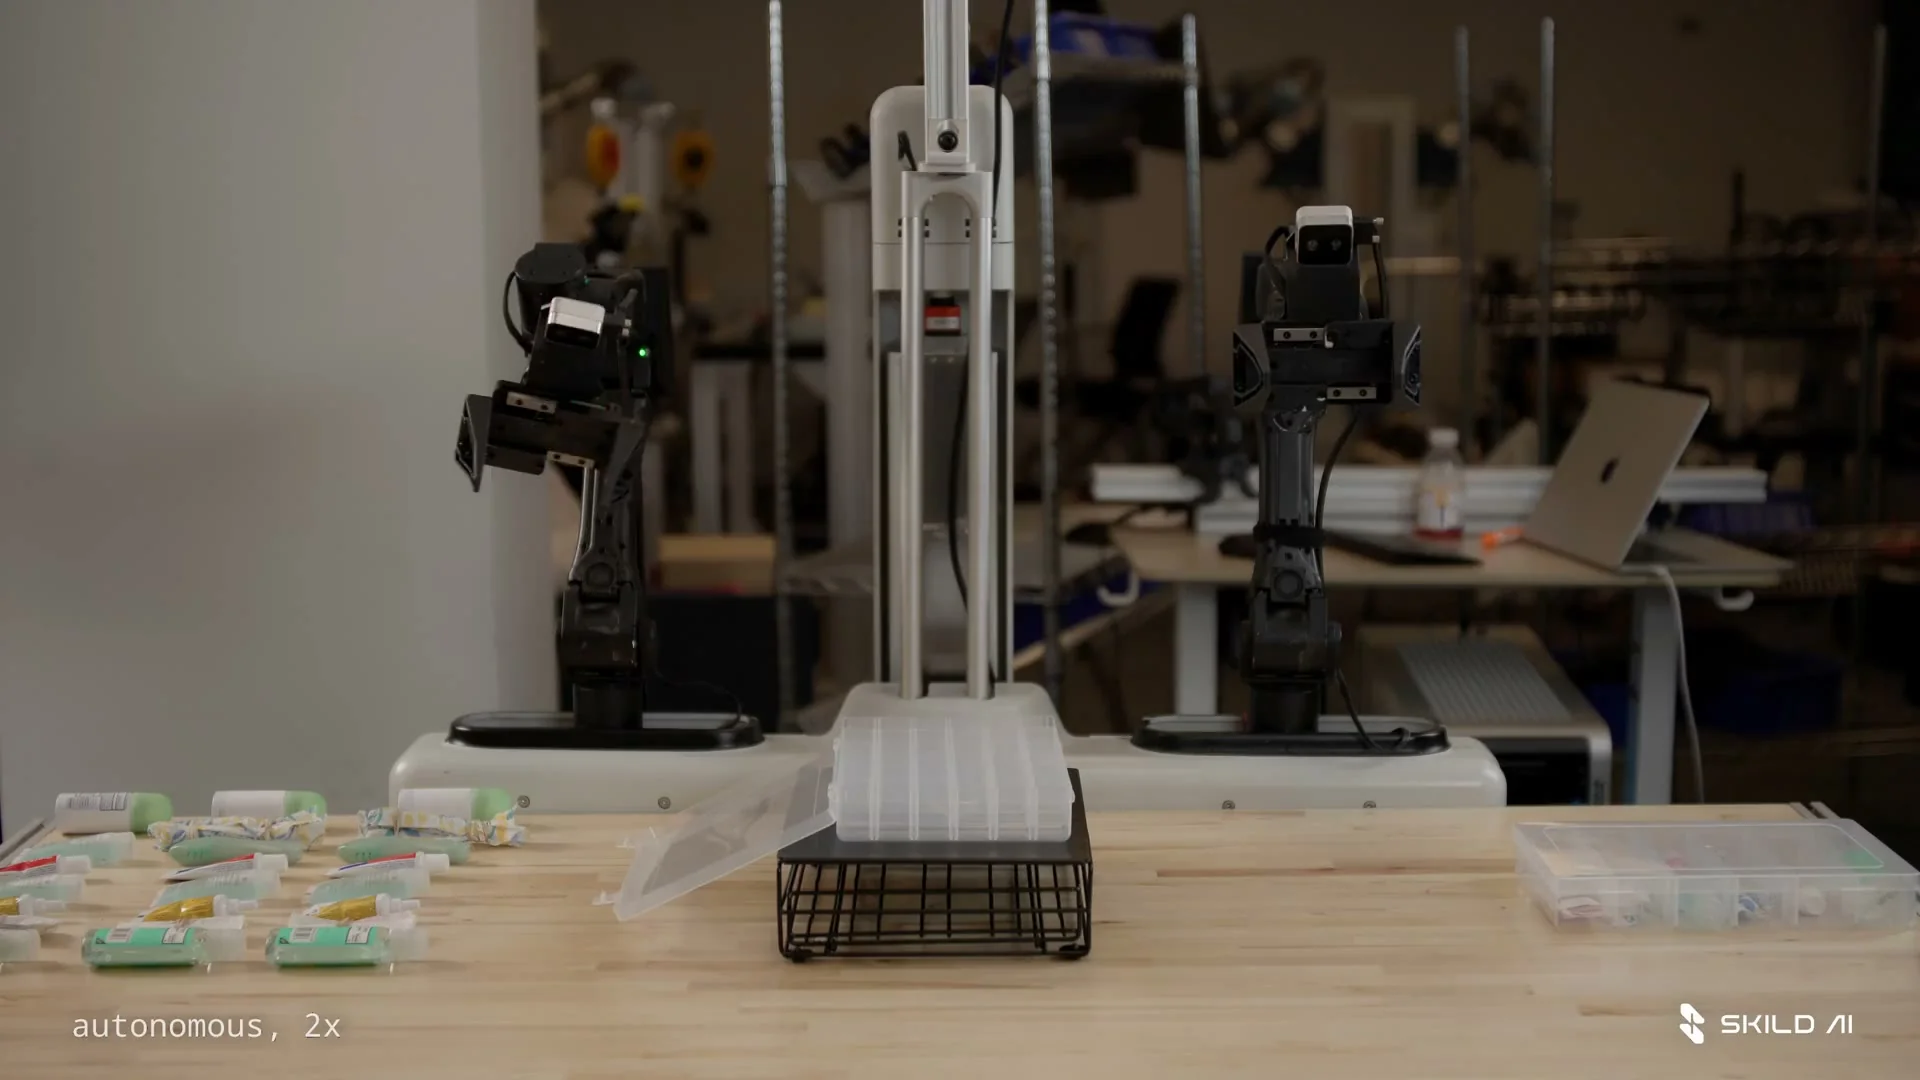
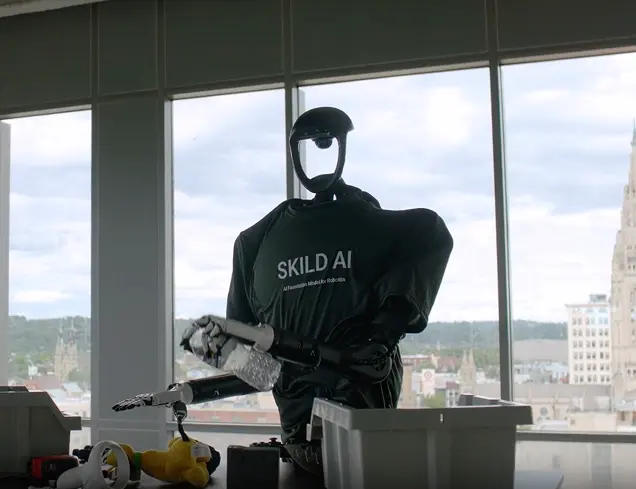
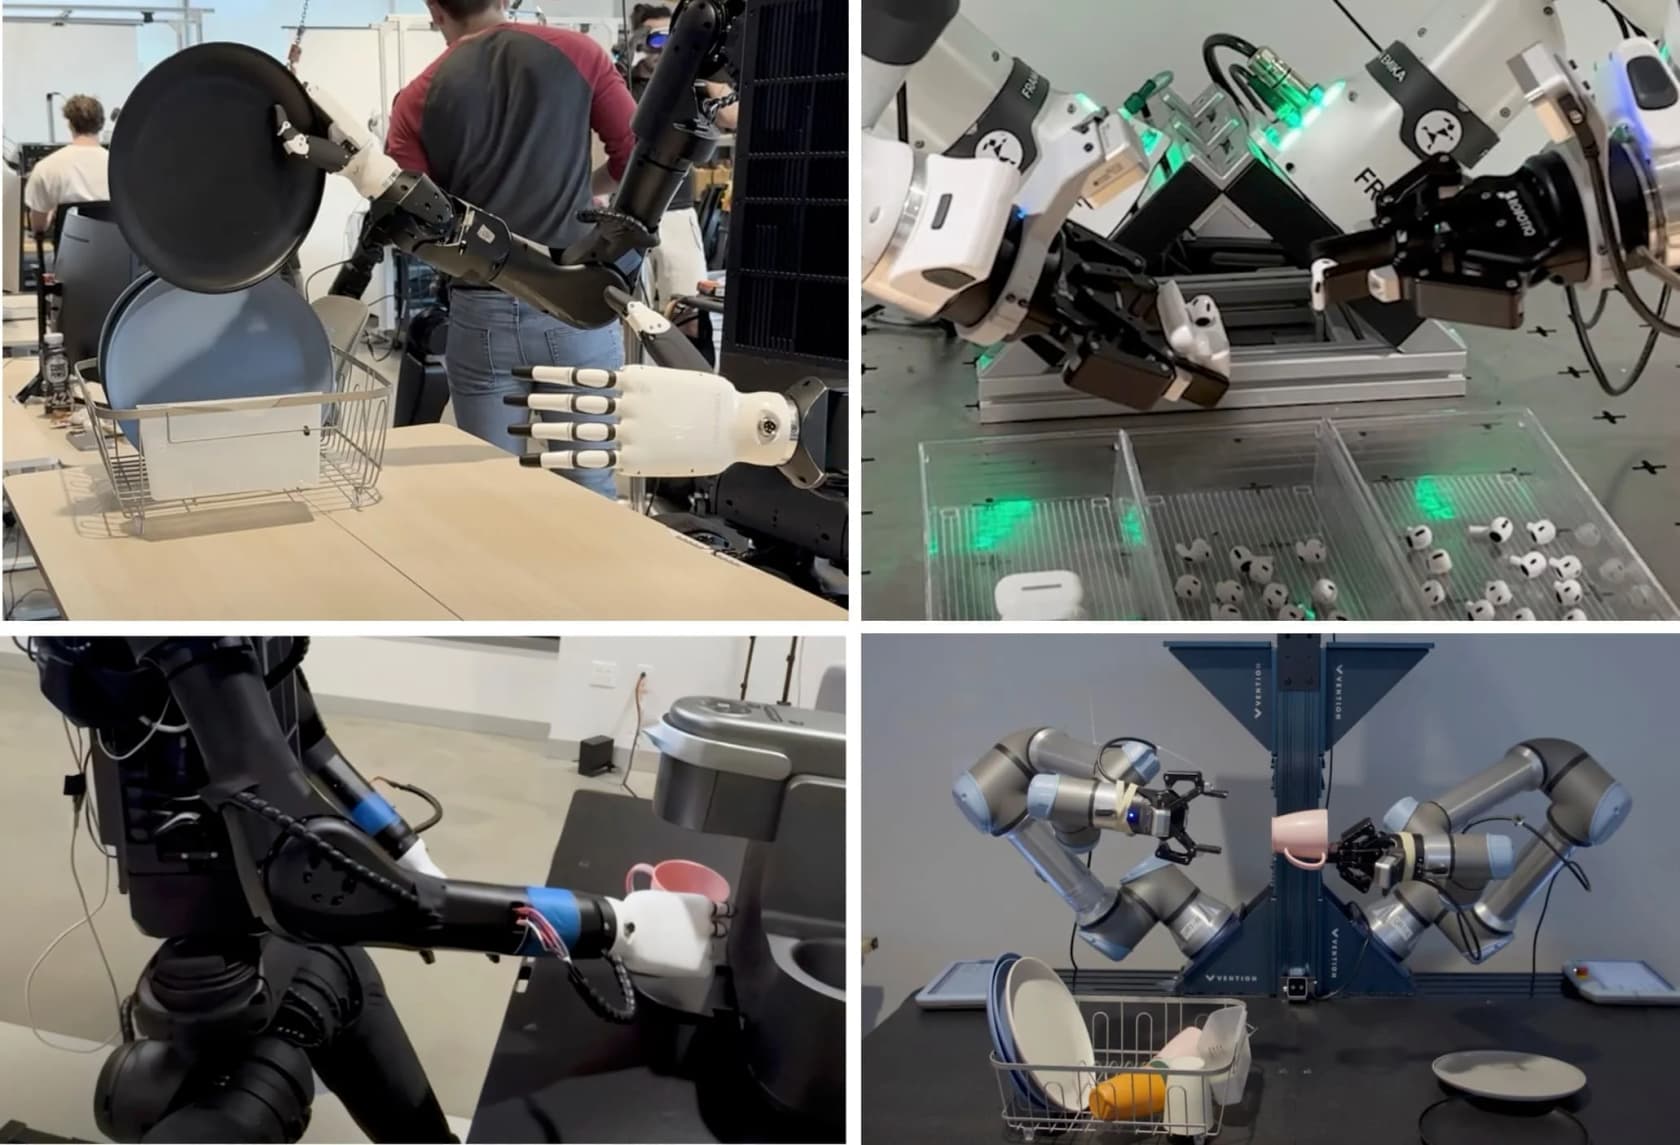
Las demostraciones principales son cuatro tareas para las que S1 nunca fue entrenado: plantar en maceta, cocinar panqueques, café de filtro y montaje de un kit. Cada una dura hasta diez minutos, abarca decenas de pasos y está guiada por un solo video.
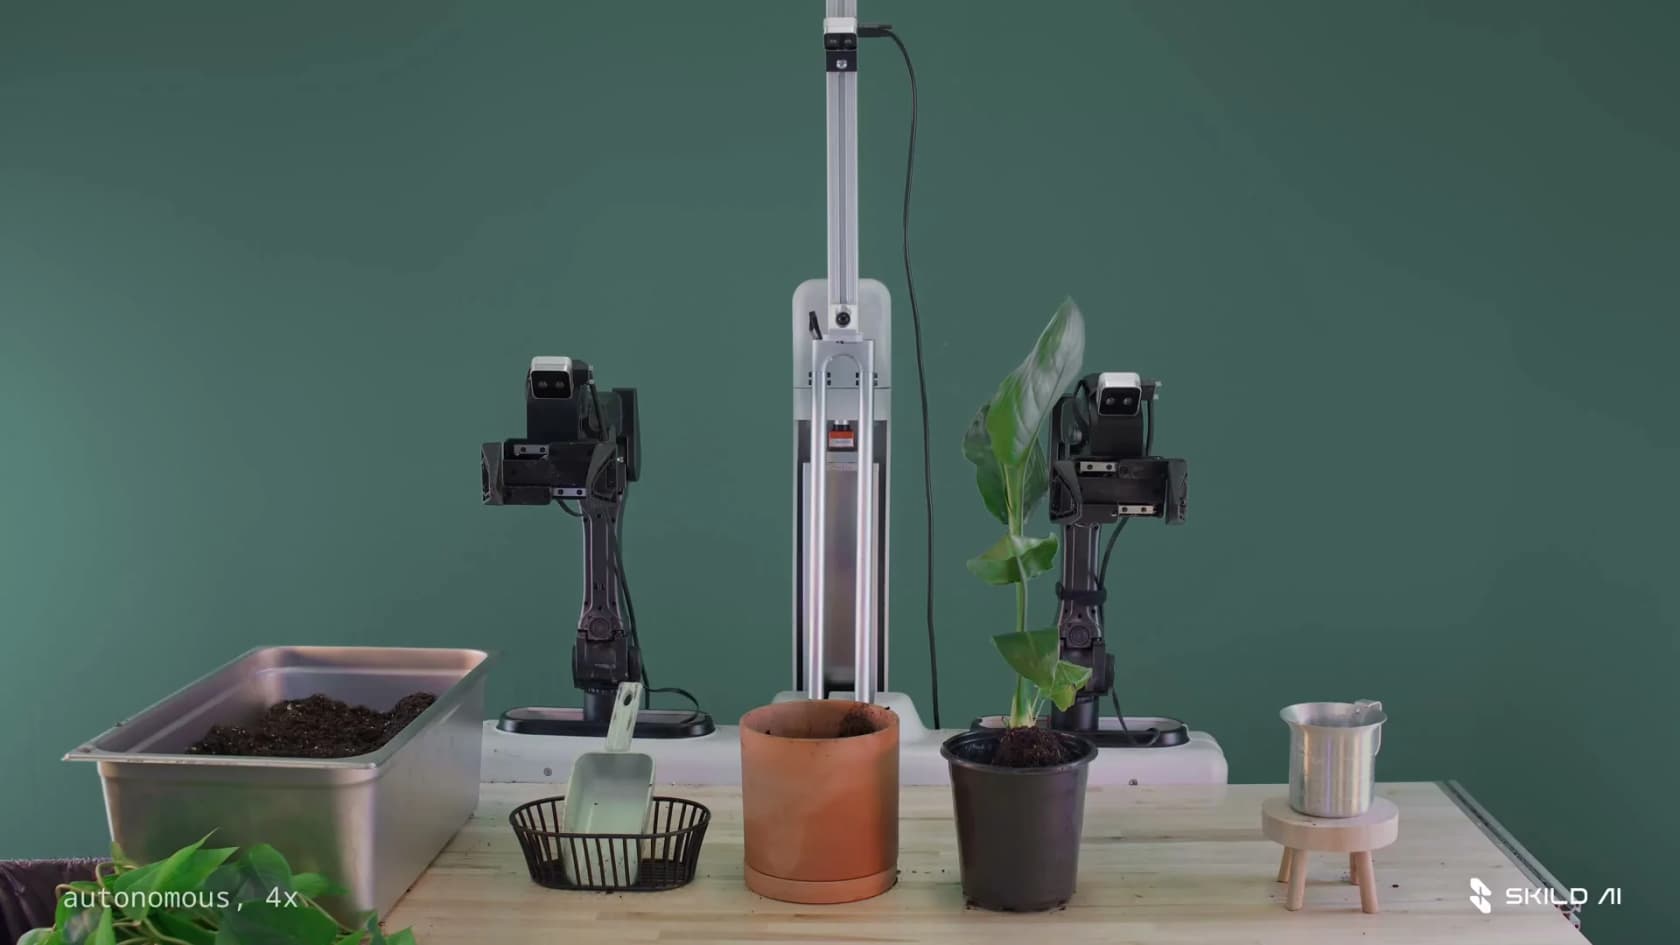
La prueba de la planta es la que se me quedó grabada, porque Skild publicó la cronología. Los materiales llegaron a la oficina a las 8:54 PM. A las 9:22 PM alguien había grabado un solo video humano de la tarea. A las 9:27 PM el robot estaba plantando la planta de forma autónoma. Son 11 minutos desde la demostración hasta un robot funcionando, en una tarea para la que nadie había construido un conjunto de datos. El flujo antiguo empieza con horas de teleoperación y un entrenamiento de ajuste fino antes de que el robot haga nada.
Skild también puso a prueba cuánto puede desviarse una escena de la demostración antes de que S1 falle. Aguanta bien cuando los objetos se desplazan 30 cm y 45 grados, o incluso se sustituyen por otros con el mismo uso, y solo se degrada con fuerza cuando la nueva disposición obliga a un plan realmente distinto (como hacer el trabajo con el brazo opuesto). La línea base guiada por lenguaje, en cambio, se desmoronaba hasta tres veces más rápido en cuanto se requería un movimiento nuevo.
Un cerebro, muchos cuerpos
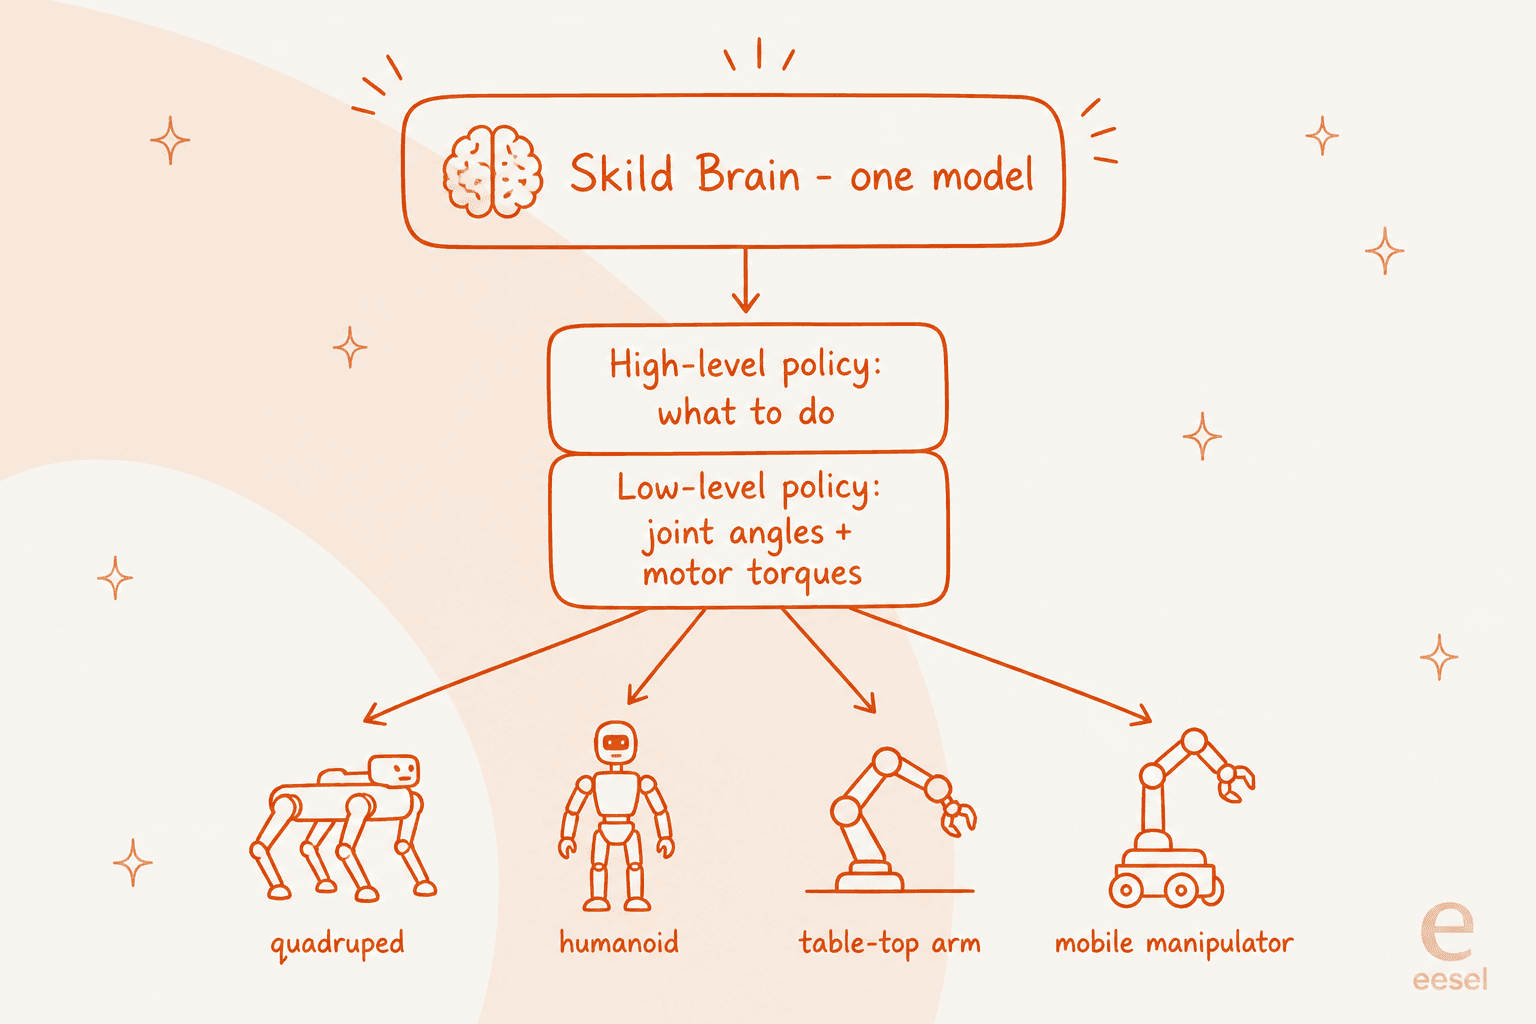
Las demostraciones de tareas anteriores usan todas una plataforma de manipulación de dos brazos, pero la apuesta mayor de Skild es que un único modelo debería controlar muchos tipos de robot. Skild lo llama "omni-bodied" e incluso incorpora video humano con el argumento de que "humans are also a form of robot".
La arquitectura es una pila de dos políticas. Una política de alto nivel, más lenta, decide qué hacer (coger esa taza, moverse aquí). Una política de bajo nivel, rápida, convierte esas decisiones en los ángulos de articulación y pares de motor reales que mueven el cuerpo. Entrena esa pila con muchas morfologías y, según Skild, obtienes dos cosas: más datos de los que aprender y una degradación gradual cuando el hardware cambia o falla.
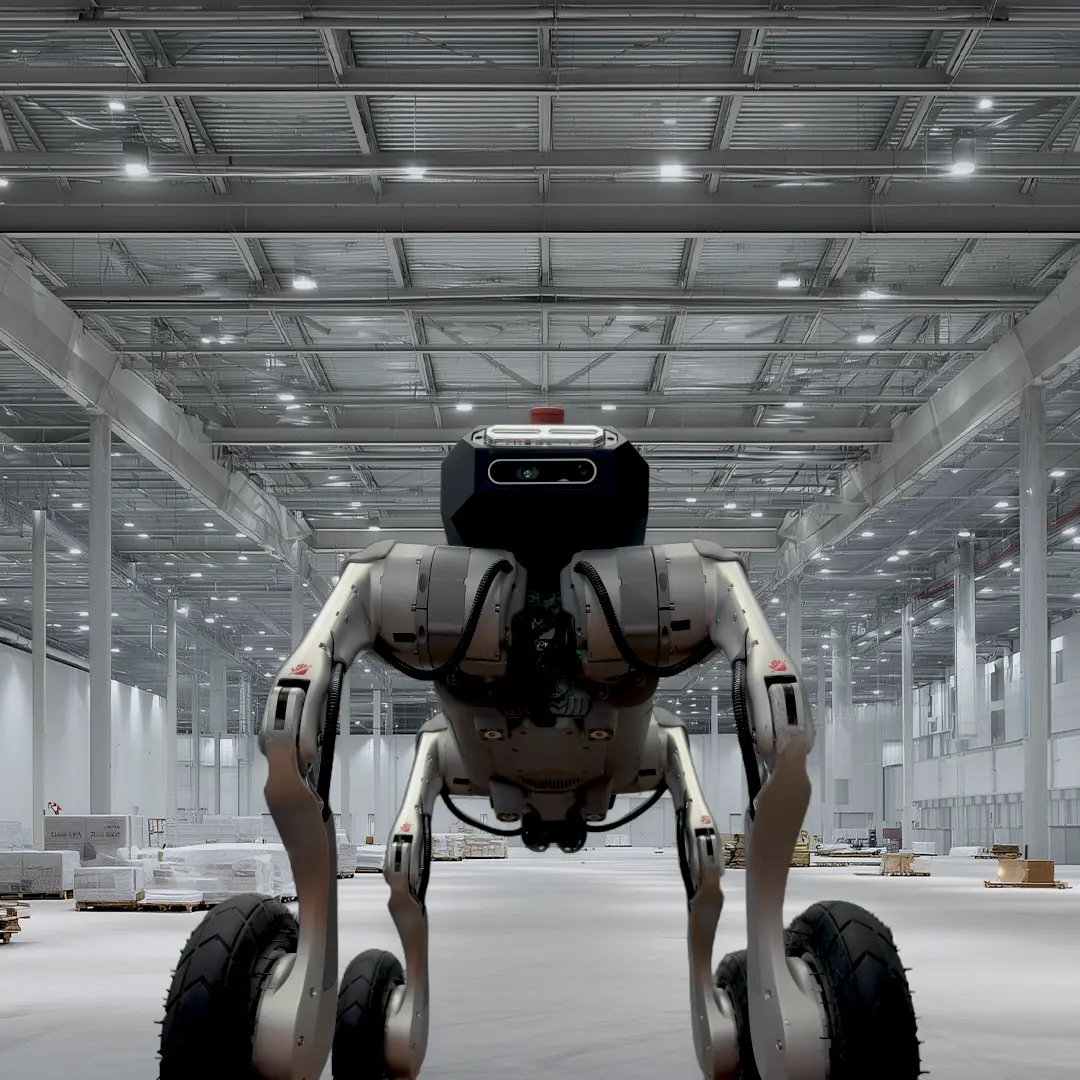
Según Skild, esa afirmación de robustez no es solo teoría. En su caso de estudio con NVIDIA, el cerebro se recupera de una rueda atascada en 2 a 3 segundos, maneja cargas de hasta 1,5 veces el peso de su cuerpo e incluso sigue funcionando tras perder una extremidad. El gancho comercial es el costo: Skild dice que el mismo modelo corre en hardware de 4.000 a 15.000 $ donde los sistemas personalizados de forma convencional cuestan 250.000 $ o más, lo que presenta como una reducción de 10 veces en el costo total de propiedad.
El problema de los datos que hay debajo
Todo laboratorio de robótica choca con la misma pared: los datos reales de robots son lentos y caros de recoger, y no hay ni de lejos suficientes. La postura de Skild es tajante. Sostiene que no hacen falta millones o miles de millones de ejemplos, sino billones, y que "even if the whole population of earth collects data it will take years to reach 100 trillion trajectories". La teleoperación real por sí sola nunca llegará ahí.
Por eso Skild se apoya en fuentes que escalan. Ninguna gana en todo, así que las combina:
| Fuente de datos | Se parece al robot | Variedad de tareas | Barata de escalar |
|---|---|---|---|
| Teleoperación de robot | Alta | Baja | Baja |
| Pinzas manuales UMI | Moderada | Moderada | Moderada |
| Video humano egocéntrico | Baja | Alta | Alta |
| Simulación | Moderada | Baja | Alta |
La receta: preentrenar el cerebro con simulación a gran escala más video humano de internet (ambos prácticamente infinitos) y luego postentrenar con datos reales específicos. Skild lo ejecuta sobre la plataforma de NVIDIA, usando Isaac Lab para escenarios de aprendizaje por refuerzo, Omniverse para la física y Cosmos para generar variedad sintética, lo que según dice comprime "a millennium of experience within days". También gasta mucho en limpiar esos datos: "for every dollar we spend on collecting data, we spend three on quality control."
Aquí también Skild lanza su codazo más afilado. Descarta a los rivales que "start with an existing [vision-language model] and sprinkle in less than 1% of real-world robot data" y llaman al resultado un modelo fundacional de robótica. Esos, dice Skild, son un "Potemkin village": tienen conocimiento semántico pero "lack the true substance of grounded actionable information". Si esa crítica es justa es justo lo que decidirá el próximo año de despliegues reales.
Quién está detrás y el dinero
Skild fue fundada en 2023 por Deepak Pathak, su CEO, y Abhinav Gupta, ambos profesores del Robotics Institute de Carnegie Mellon que, según Sequoia, antes "discussed starting a company for a decade". Su línea de investigación (escalar datos de robots, aprendizaje guiado por la curiosidad, sim-to-real a gran escala) es el verdadero cimiento del producto, un cambio agradable frente a un laboratorio que aparece de la nada.
La financiación muestra cuán en serio se toma el mercado la apuesta. En su última ronda de financiación, Skild acaba de levantar 1.400 millones de dólares, triplicando su valoración hasta más de 14.000 millones, en un acuerdo liderado por SoftBank con participación del brazo de capital riesgo de NVIDIA, Bezos Expeditions, Samsung, LG y Salesforce Ventures, entre otros. Eso eleva la financiación total a unos 1.830 millones. Skild también dijo a Crunchbase que pasó de aproximadamente cero a 30 millones de dólares de ingresos "in just a few months" en 2025. Como comparación en el mismo sector, el fabricante de humanoides Figure AI ha estado levantando capital con cifras igual de llamativas, así que S1 llega a un entorno de financiación de robótica que alcanzó 13.800 millones de dólares en 2025.
Qué dice el mundo de la robótica
La reacción se dividió rápido, y vale la pena escuchar a ambos lados. En el extremo entusiasta, voces respetadas de la IA lo calificaron de hito. El inmunólogo y prolífico comentarista de IA Derya Unutmaz lo dijo sin rodeos:
"This is super exciting advance in robotics AI! I believe S1 is the most impressive robot foundation model I had seen! ... In Skild's internal benchmarks, S1 achieved a 66% step-success rate on unseen tasks versus 9% for a language-prompted model, while one video demonstration provided roughly the benefit of 380 post-training examples!"
Los escépticos no desestiman el trabajo, señalan dónde suelen fallar históricamente las demos de robots. Una respuesta en ese mismo hilo captó bien el ánimo:
"'66% on internal benchmarks' is doing a suspicious amount of lifting. robotics demos always look like the future until lighting, grippers, clutter, and failure recovery show up. in-context prompting is cool; the physical world still charges interest."
Ambos tienen razón a la vez. El resultado en contexto es real y el método es sólido. Pero las cifras son todas de Skild, en los benchmarks de Skild, y un laboratorio controlado es un lugar indulgente. A favor de Skild, dice que S1 ya está "already at work with our commercial partners", así que debería llegar evidencia del mundo real. Hasta entonces, la lectura honesta es: prometedor, inusualmente bien fundamentado para un lanzamiento y sin demostrar fuera del laboratorio.
Dónde encaja eesel en un mundo de compañeros de equipo de IA
S1 es emocionante porque apunta a un futuro en el que el trabajo físico se automatiza como ya se automatiza el trabajo de software. Pero fíjate en el tiempo verbal: ese futuro todavía se está demostrando. Si tu problema es una cola de tickets de soporte o un atraso de contenido y no una planta por plantar, no tienes que esperar a un cerebro robótico. La idea de "aprender de tu propio contexto y luego hacer el trabajo", que hace interesante a S1, ya se entrega en software.
Esa es la forma de eesel: contratas compañeros de equipo de IA listos para trabajar en tareas concretas, y cada uno llega ya conociendo tu empresa. El compañero de equipo de IA para helpdesk se une a tu cola existente de Zendesk, Freshdesk o Gorgias, aprende de tus tickets pasados y de tu centro de ayuda, y redacta o envía respuestas. Incluso simula con tus tickets históricos antes de salir en vivo, que es nuestra versión de "pruébalo antes de confiar en él".

El otro compañero de equipo de la lista es el redactor de blog con IA, que investiga y redacta artículos largos (este tipo de artículo, de hecho). Donde S1 necesita una demostración en video, un compañero de eesel necesita tu base de conocimiento, y donde S1 es un resultado de laboratorio, estos están en marcha en minutos con prueba gratuita y sin llamada de ventas. Si quieres el futuro de los robots físicos, sigue a Skild y a sus rivales emergentes. Si quieres IA haciendo trabajo real en tu negocio esta tarde, puedes probar eesel gratis, sin llamada de ventas.
Preguntas frecuentes
¿Qué es S1 de Skild AI?
S1 de Skild AI es un modelo fundacional de robótica anunciado en agosto de 2026. En lugar de reentrenar un robot para cada trabajo nuevo, le muestras a S1 un solo video de la tarea y la ejecuta, con los mismos pesos del modelo congelados. Es el lanzamiento estrella del cerebro robótico de propósito general de Skild.
¿Cómo aprende Skild S1 una tarea nueva?
S1 usa aprendizaje en contexto: la tarea se especifica con una demostración en video (incluso un video humano cotidiano), que entra en la ventana de contexto del modelo sin ajuste fino. En tareas inéditas de horizonte largo, Skild reporta un 66 % de éxito por paso frente al 9 % de una línea base guiada por lenguaje. Hay más detalle en el análisis de Skild AI.
¿Puedo comprar o usar Skild AI S1 hoy?
No directamente. S1 es un anuncio de investigación y capacidades, no un producto que se pueda comprar con precios públicos ni una API, y Skild dice que ya funciona con socios comerciales. Si quieres IA que haga trabajo real ahora, mira estos ejemplos de agentes de IA.
¿Cuánta financiación tiene Skild AI?
En su última ronda, Skild AI levantó 1.400 millones de dólares, triplicando su valoración hasta unos 14.000 millones, en un acuerdo liderado por SoftBank, con lo que el total recaudado asciende a unos 1.830 millones. Fue fundada en 2023 por dos profesores de robótica de Carnegie Mellon.
¿Es Skild S1 el mismo tipo de IA que un chatbot de atención al cliente?
No. S1 es IA encarnada, un cerebro para robots físicos. Un agente de soporte como en agente de IA vs chatbot trabaja en software, resolviendo tickets y chats. Ambos aprenden de ejemplos, pero uno mueve un brazo robótico y el otro redacta una respuesta dentro de tu helpdesk.