

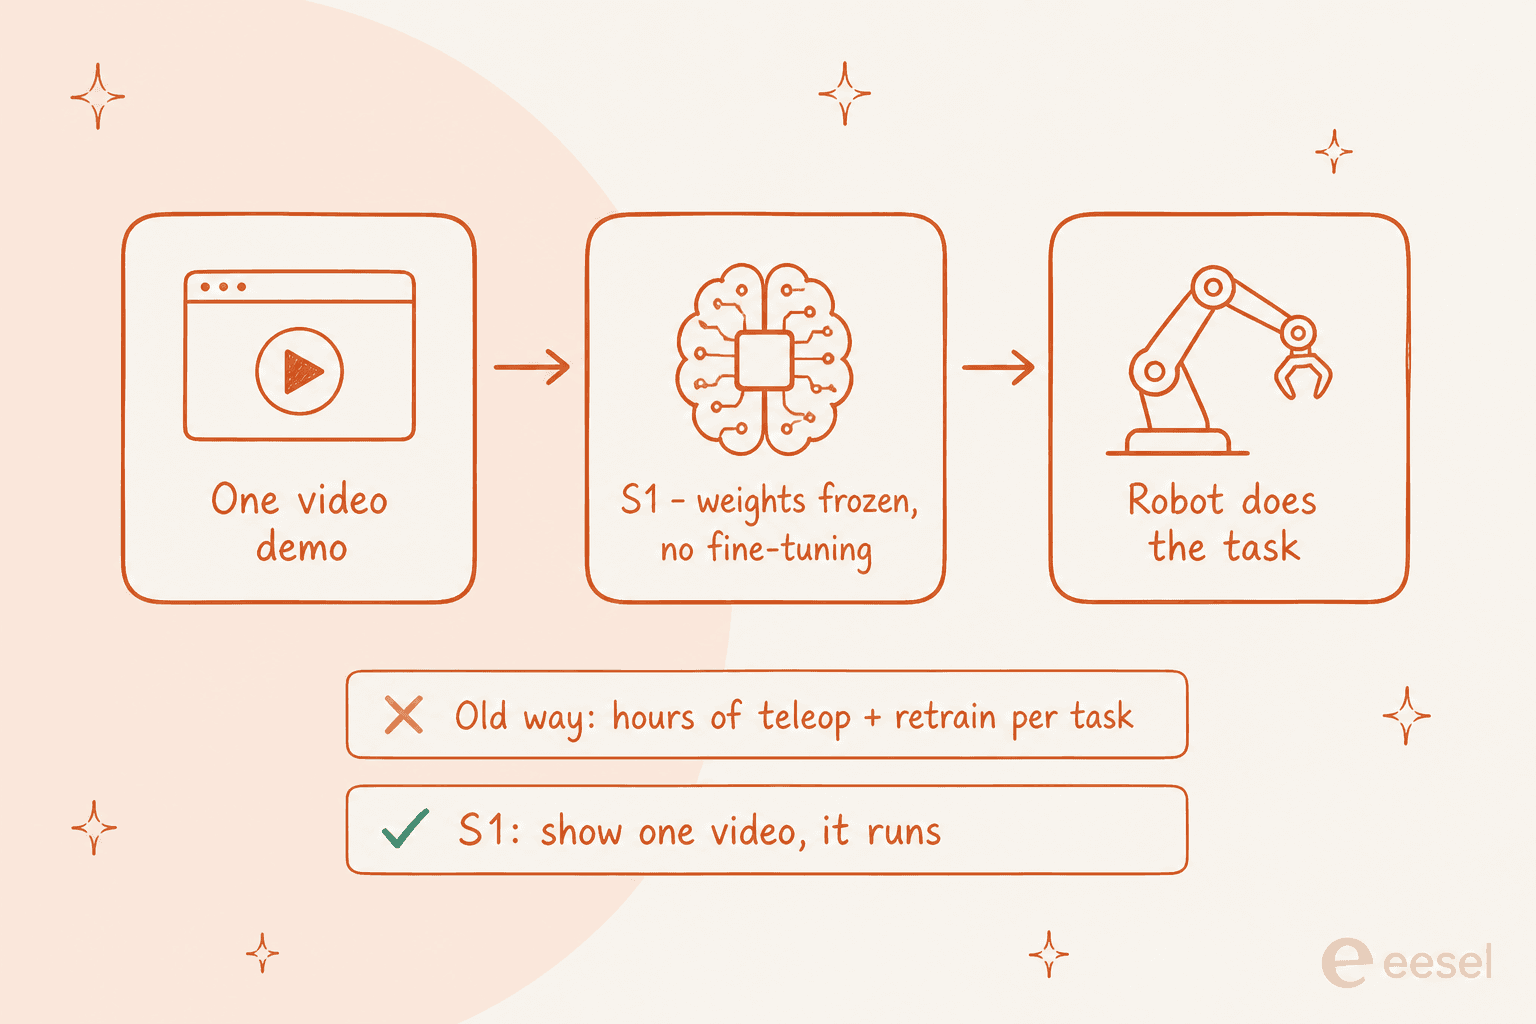
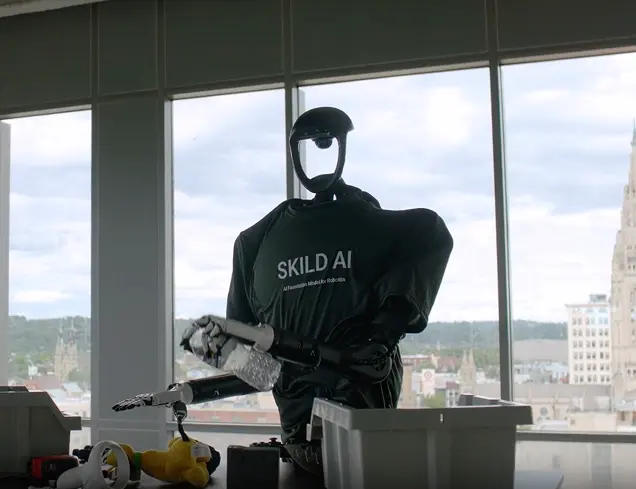
Skild AIs S1 ist ein Robotik-Foundation-Model, das eine völlig neue Aufgabe aus einer einzigen Videodemonstration lernt, ohne erneutes Training und ohne Fine-Tuning. Zeigen Sie ihm ein Video einer Aufgabe, die es nie gesehen hat, und es legt los, bei Aufgaben von bis zu zehn Minuten Länge. Das ist der ganze Pitch, und er ist ein echter Bruch damit, wie Roboter-Policies bisher gebaut werden.
Die Zahl, die man kennen sollte: Bei unbekannten Aufgaben mit langem Zeithorizont erreicht das In-Context-Learning von S1 66 % Schritt-Erfolg gegenüber 9 % bei einem sprachgesteuerten Modell, das mit denselben Daten trainiert wurde. Eine Video-Demo leistet dabei ungefähr so viel wie 380 von Hand gesammelte Teleoperations-Demos. Skild nennt das den „GPT-3-Moment“ der Robotik.
Der Haken: Alle bisherigen Zahlen stammen aus Skilds eigenen internen Benchmarks, und S1 ist kein Produkt, das man kaufen kann. Es ist eine Fähigkeits-Demo eines extrem gut finanzierten Labors (eine frische Runde über 1,4 Mrd. $ bei rund 14 Mrd. $ Bewertung). Es verdient Ernsthaftigkeit und die Beobachtung, ob es sich außerhalb des kontrollierten Labors bewährt. Wenn Sie KI brauchen, die heute echte Arbeit erledigt, dann liegt das weiterhin in der Software, und genau dort kommen die KI-Teammitglieder von eesel ins Spiel.
Was Skilds S1 eigentlich ist
Skild AI ist ein Robotik-Labor aus Pittsburgh, das ein „omni-bodied“ Roboter-Gehirn baut: ein Modell, das jeden Roboter für jede Aufgabe steuern soll. Der Slogan lautet wörtlich „Any robot. Any task. One brain.“ S1 ist die erste große Modellveröffentlichung unter diesem Banner, angekündigt Ende August 2026.
Hier ist der entscheidende Teil. Die meisten Roboter-Policies sind heute Spezialisten. Damit ein Roboter einen neuen Job übernimmt, sammeln Teams stundenlang aufgabenspezifische Daten und feintunen ein Modell darauf. S1 überspringt das. Sie geben ihm ein einzelnes Video der Aufgabe, dieses Video landet im Kontext des Modells, und der Roboter führt die Aufgabe mit exakt denselben Gewichten aus, die ausgeliefert wurden. In Skilds Worten: „no fine-tuning, no post-training. The same model weights produced every example shown in this blog.“
Das kommt Ihnen bekannt vor? Es ist derselbe Trick, den große Sprachmodelle vorgemacht haben. Ein moderner Chatbot wird nicht jedes Mal neu trainiert, wenn Sie ihm etwas Neues fragen; Sie beschreiben die Aufgabe im Prompt, und er findet sich zurecht. Skild argumentiert, die Robotik stecke „in der BERT-Ära“ fest, in der jede neue Fähigkeit noch einen eigenen Trainingslauf braucht, und S1 sei der Sprung zum Prompting. Ich baue beruflich KI-Agenten, und der Wechsel von „pro Aufgabe neu trainieren“ zu „einmal zeigen“ ist die wichtigste Idee der ganzen Ankündigung, deshalb lohnt es sich, bei der Funktionsweise genauer hinzusehen.
Die Zahl, die alle zitieren: 66 % gegenüber 9 %
Skild hat eine kontrollierte Studie durchgeführt, um seine These zu belegen. Es trainierte zwei Modelle mit identischen Daten, identischer Architektur und identischem Rechenaufwand, die sich nur darin unterschieden, wie die Aufgabe vorgegeben wurde: Das eine war ein In-Context-Learner, der per Video angeleitet wurde, das andere eine sprachgesteuerte Policy, die per Text angeleitet wurde. Dann skalierte es die Trainingsdaten von 1.000 auf 100.000 Stunden und maß den Erfolg bei Aufgaben mit langem Zeithorizont (je 4 bis 8 Minuten).
Bei Aufgaben, die die Modelle im Training gesehen hatten, schnitten beide im großen Maßstab gut ab: S1 erreichte 96 % gegenüber 89 % bei der sprachgesteuerten Version. Der dramatische Abstand zeigt sich bei unbekannten Aufgaben.
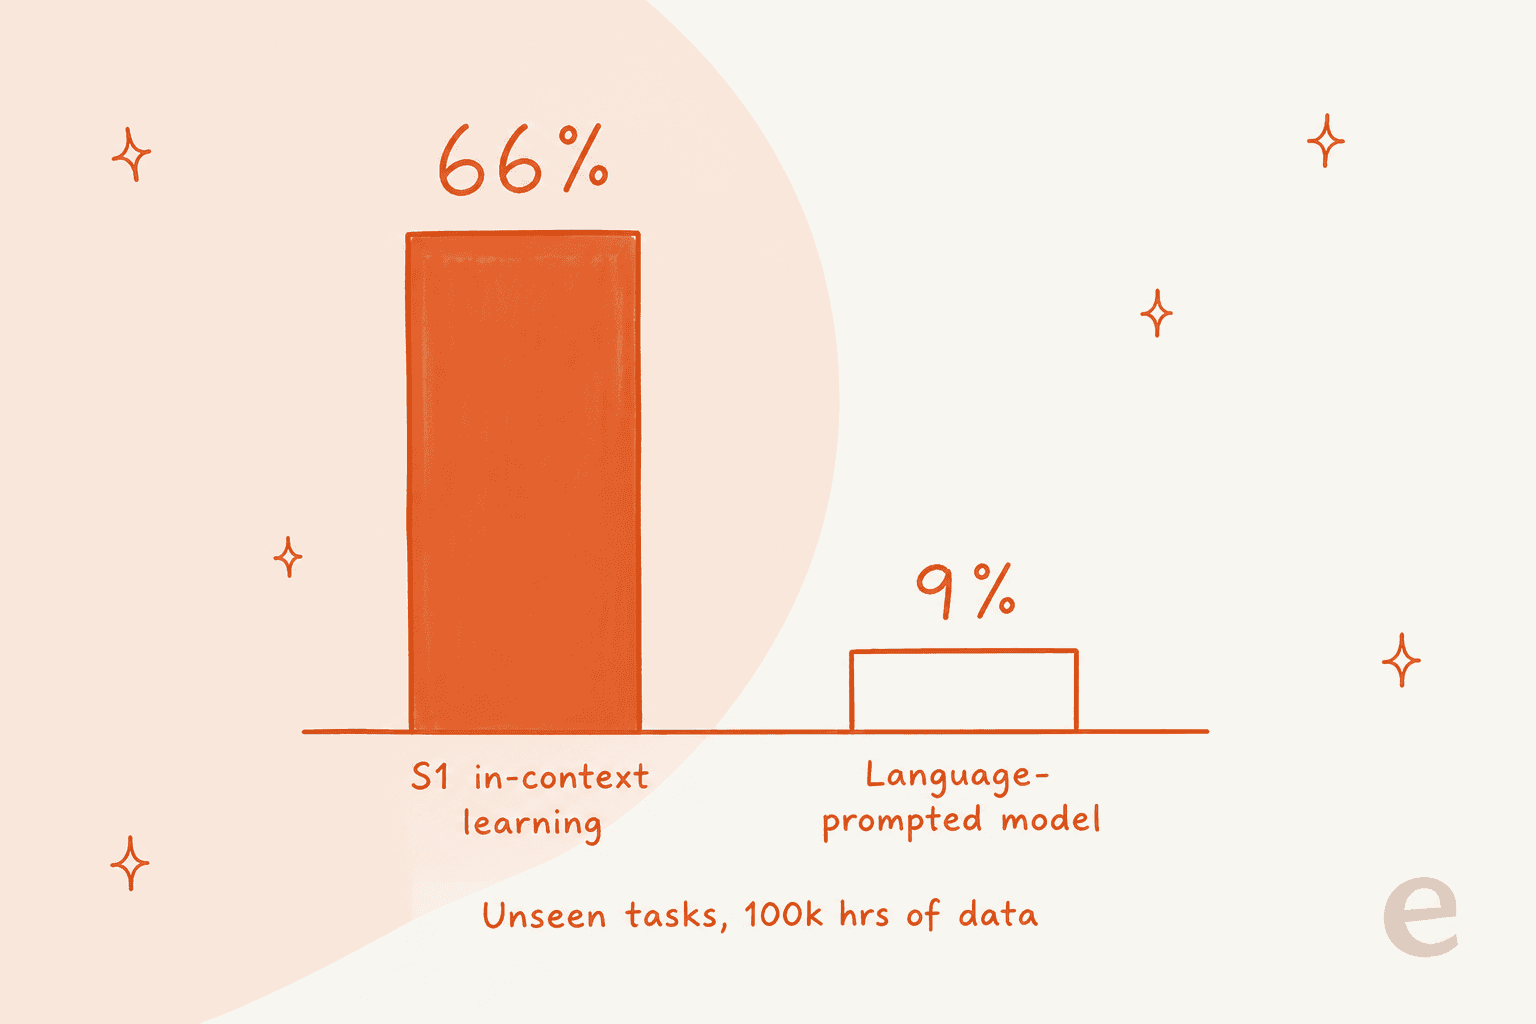
Bei 100.000 Stunden Daten schaffte das sprachgesteuerte Modell bei nie gesehenen Aufgaben nur 9 %, laut Skilds eigener Studie. Das In-Context-Learning von S1 erreichte 66 %, etwa siebenmal besser, und der Abstand wuchs mit den Daten. Skilds Erklärung leuchtet ein, wenn man kurz darüber nachdenkt: Sprache ist eine grobe Art, eine wirklich neue körperliche Fertigkeit zu beschreiben. „Wende den Pfannkuchen“ sagt einem Roboter nicht, wie sich die Bewegung anfühlt, ein Video zeigt sie direkt. Bei neuen Aufgaben trägt eine Demonstration Informationen, die ein Satz nicht transportieren kann.
Eine zweite Zahl trägt viel zum Argument bei. Skild fragte auch, wie viele von Hand gesammelte Demonstrationen ein feingetuntes Modell bräuchte, um zu erreichen, was S1 aus einem Video herausholt. Die Antwort: Eine einzelne In-Context-Demo ist etwa 380 Teleoperations-Demonstrationen wert, für deren Sammlung 50 bis 100 Stunden Teleoperation nötig waren. Das ist das Effizienzargument in einer Zeile.
Wie man S1 tatsächlich „anlernt“
Die Demonstration muss nicht vom Roboter selbst stammen. Sie kann ein egozentrisches Menschenvideo sein, jemand erledigt die Aufgabe einfach mit einer Kamera am Körper. S1 muss diese menschliche Demo auf seinen eigenen Körper und die Szene vor sich übertragen, was bedeutet, implizit die Absicht der Person, die relevanten Objekte und den Fortschritt der Aufgabe zu erschließen.
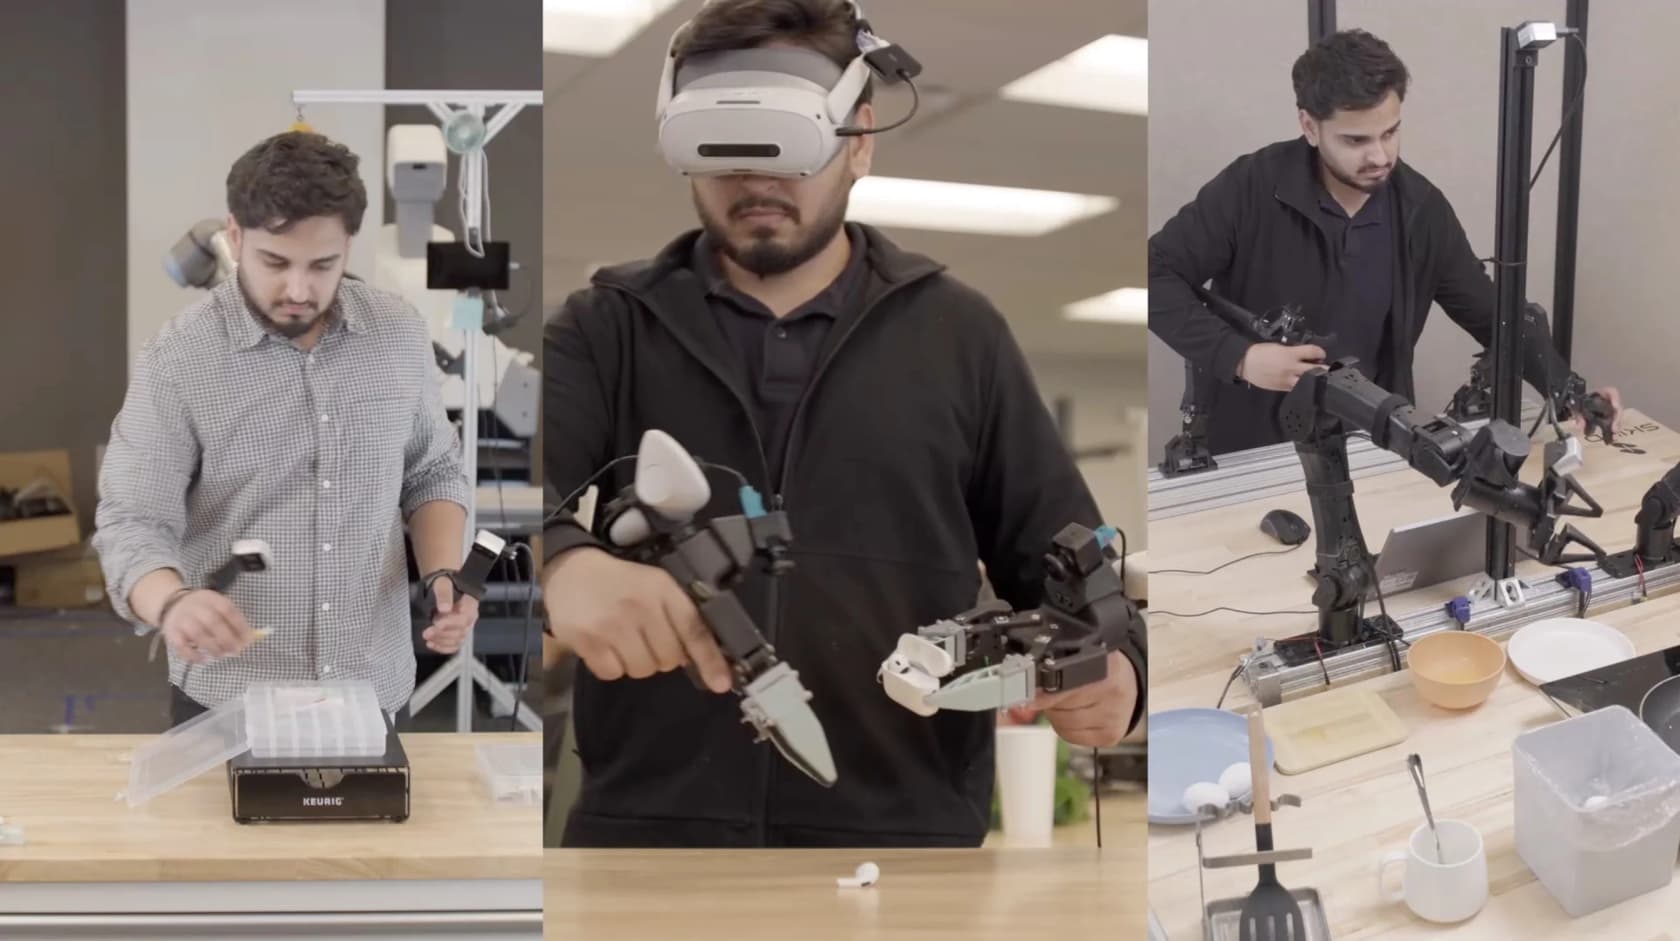
Im Kern ist das Meta-Learning. Das Pre-Training ist die „äußere Schleife“, die dem Modell beibringt, wie man aus einer Demonstration lernt; zur Laufzeit treibt das Video eine „innere Schleife“ an, die das Verhalten anpasst, ohne ein einziges Gewicht zu verändern. Dieser Mechanismus macht aus einer einmaligen Demo eine funktionierende Policy.
Das Verhalten, das aus diesem Training hervorgegangen ist, ist der wirklich interessante Teil, denn Skild sagt, dafür nie gezielt Daten gesammelt zu haben. S1 erholt sich von eigenen Fehlern und versucht es erneut, statt stur weiterzumachen. Es zeigt einen groben gesunden Menschenverstand: Wenn die Demo eine Pflanze mit einer Gießkanne gießt, auf dem Tisch aber nur eine Tasse steht, nimmt S1 die Tasse. Und es korrigiert fehlerhafte Demos und behandelt das Video als „a specification of the goal, not a trajectory to reproduce“. Ein Roboter, der ein schlampiges menschliches Beispiel verbessert, tut mehr als nachzuahmen.
Wie es in der Praxis aussieht
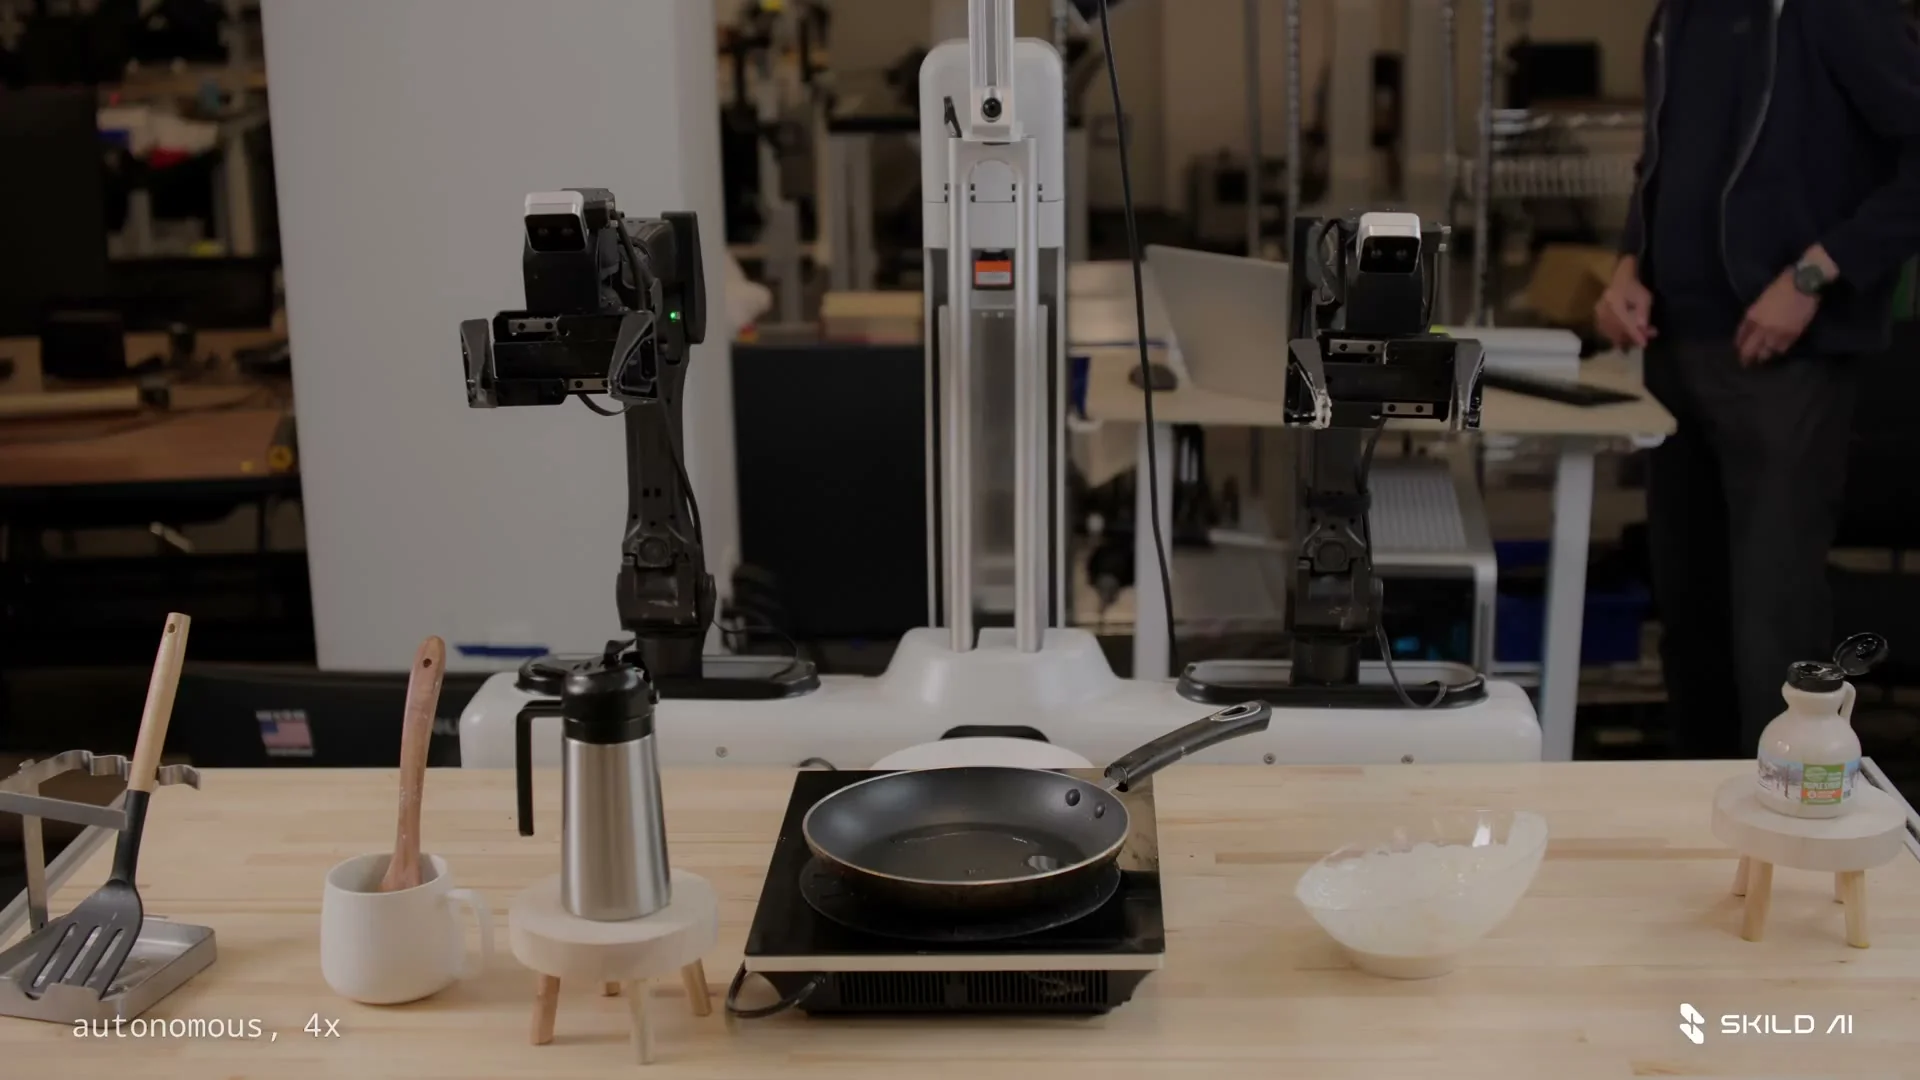
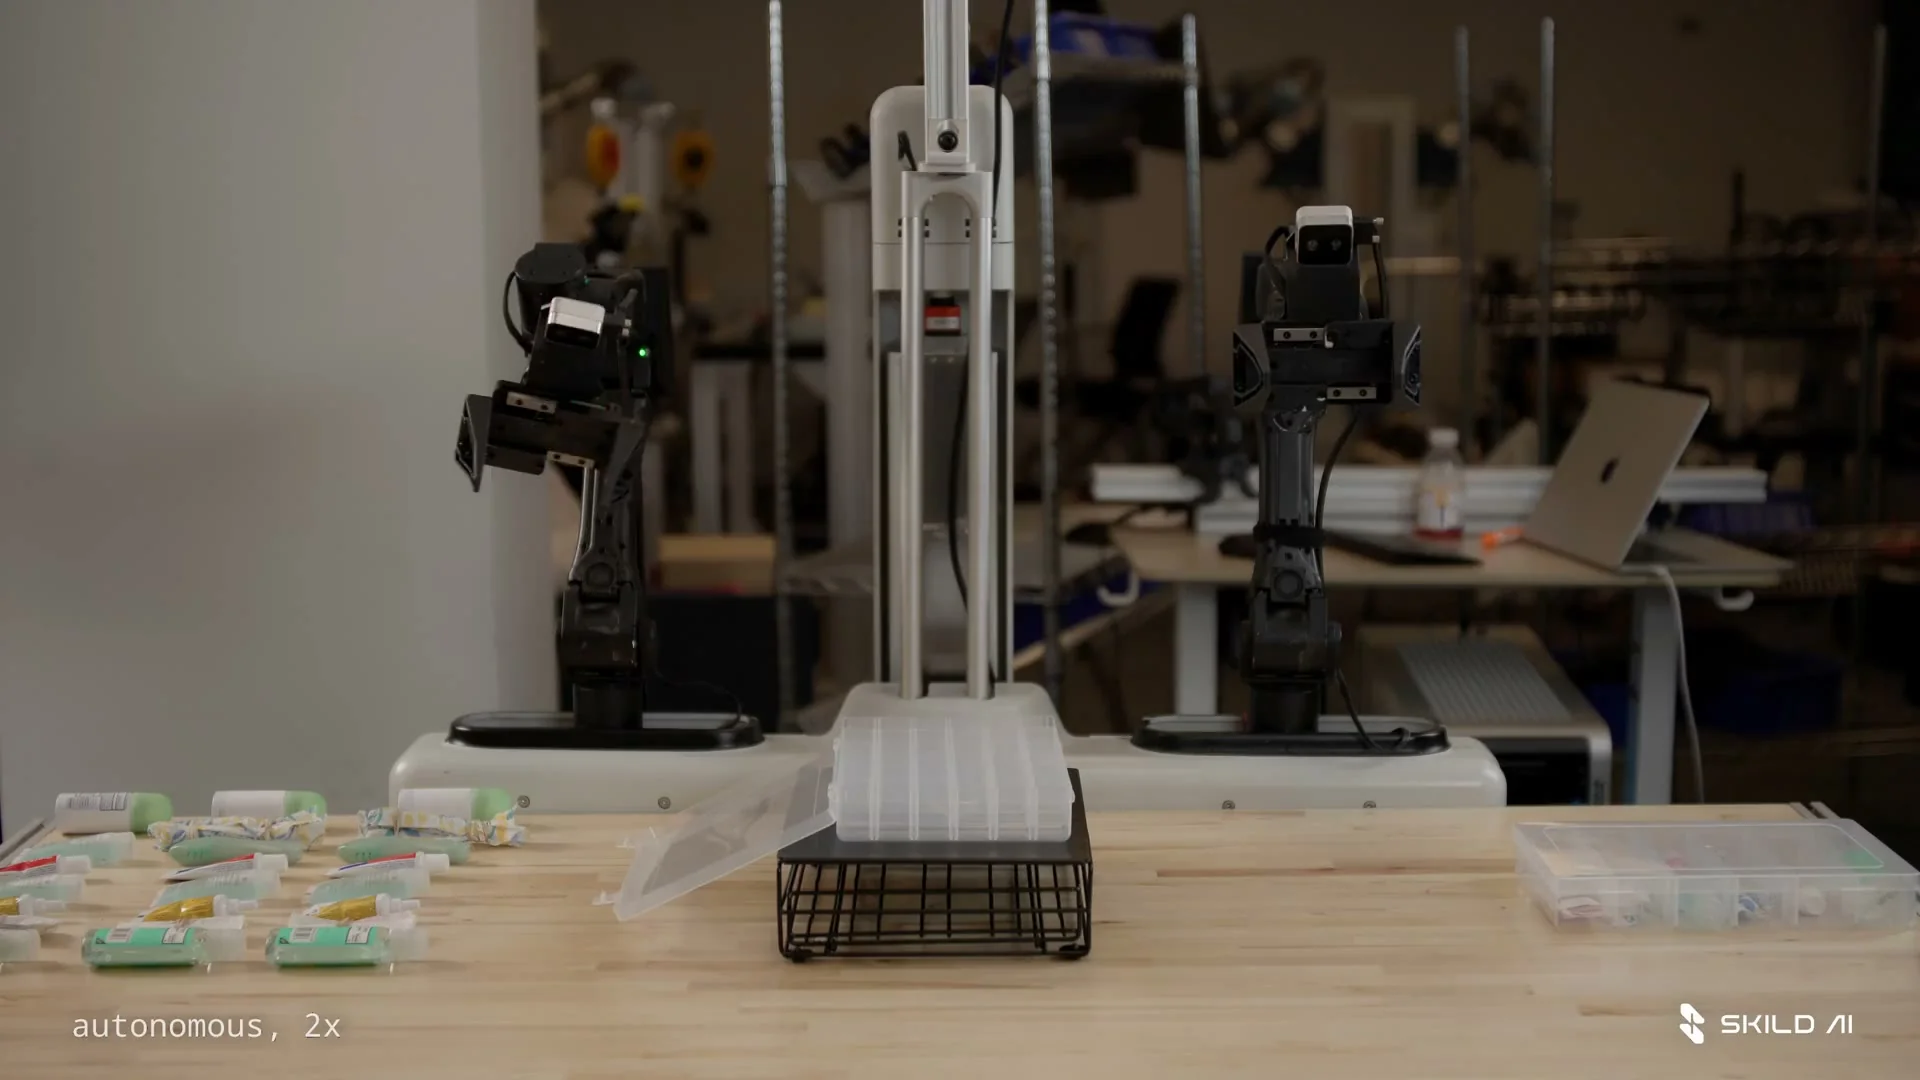
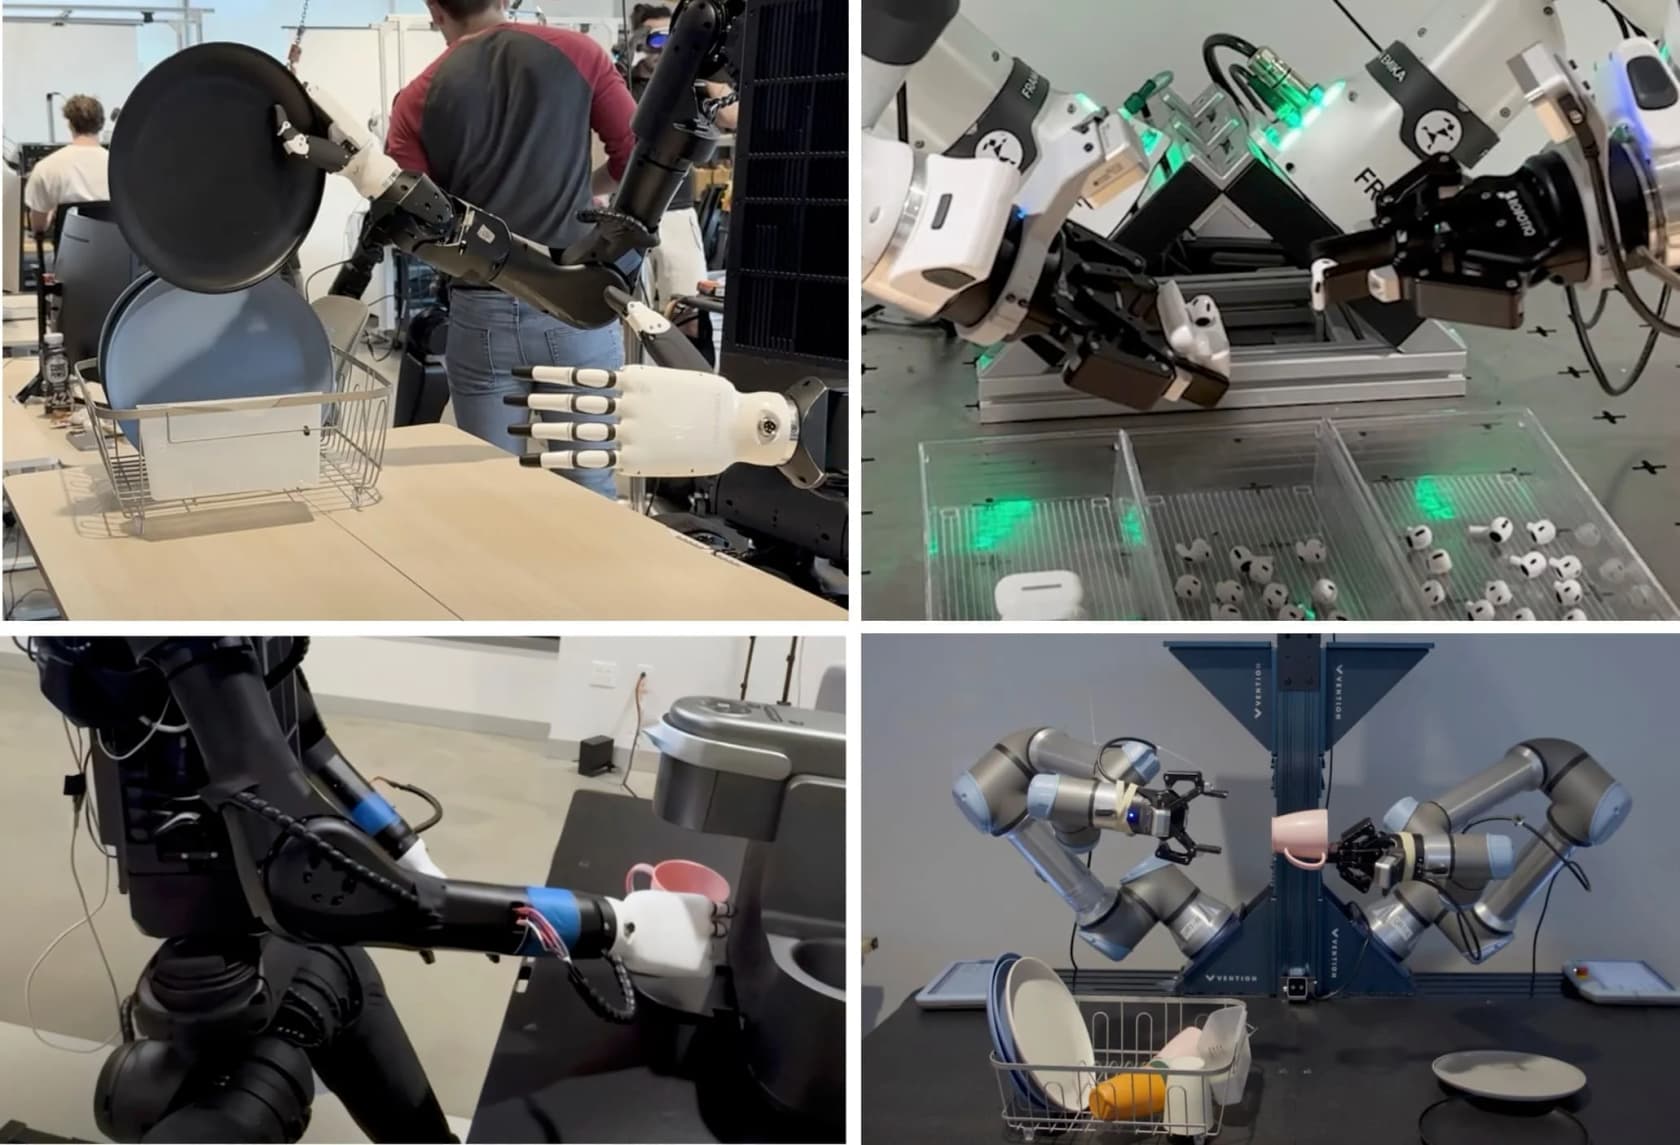
Die Haupt-Demos sind vier Aufgaben, für die S1 nie trainiert wurde: Pflanzen eintopfen, Pfannkuchen backen, Pour-over-Kaffee und Kit-Montage. Jede dauert bis zu zehn Minuten, umfasst Dutzende Schritte und wird von einem einzigen Video gesteuert.
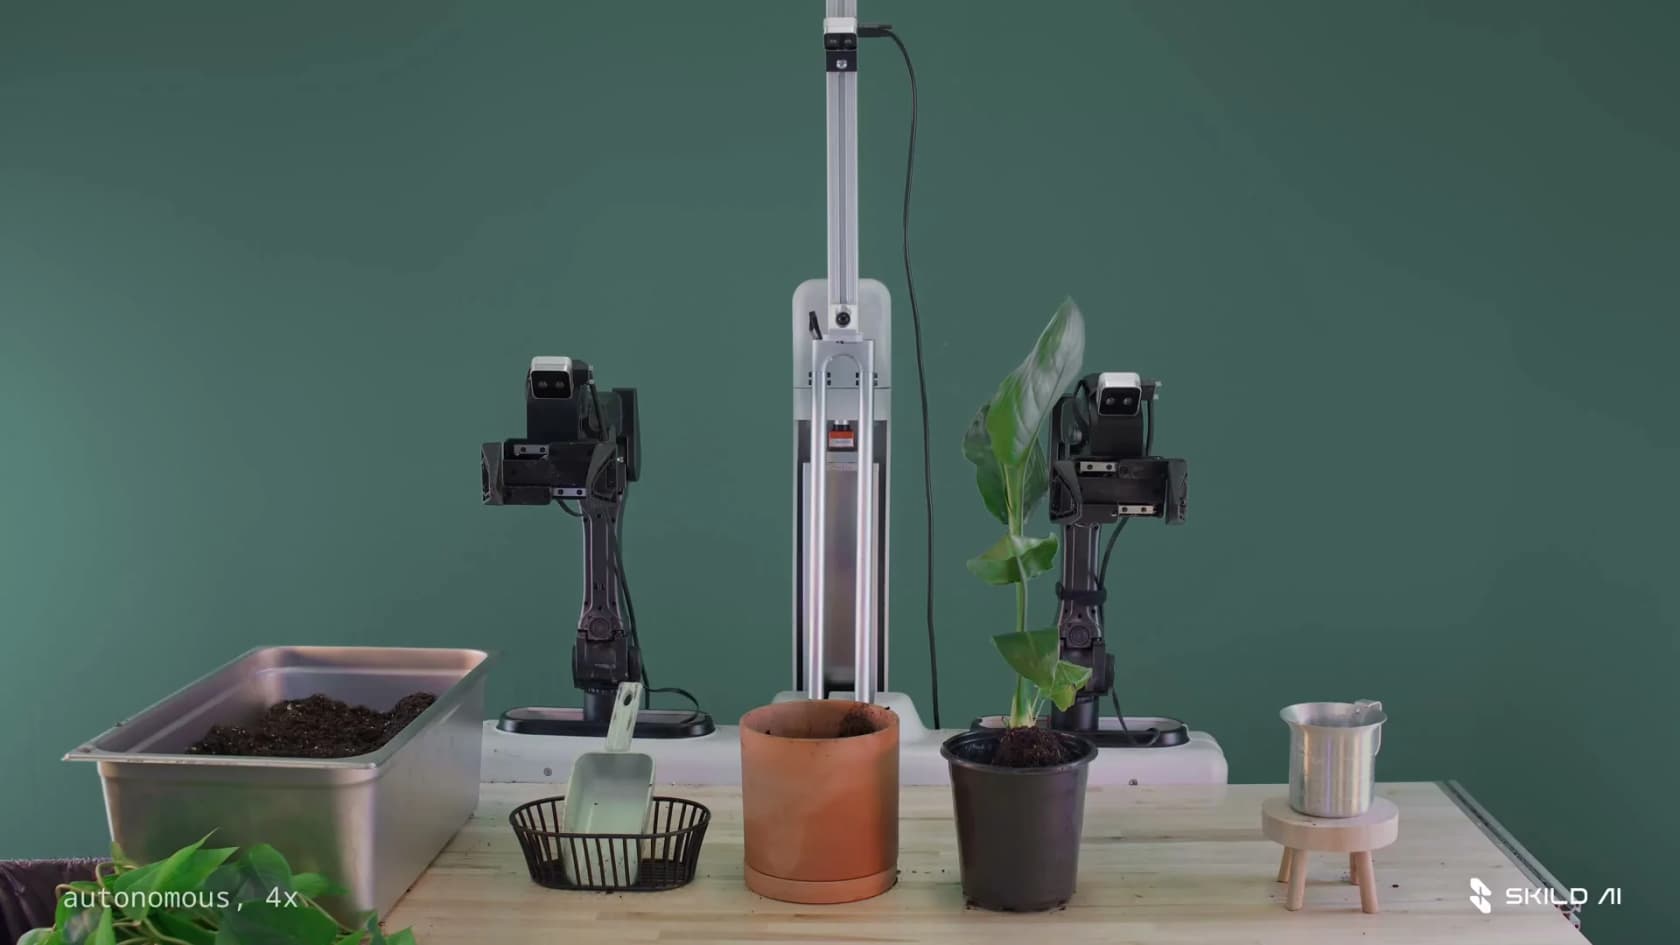
Der Pflanzen-Durchlauf ist der, der mir im Gedächtnis geblieben ist, weil Skild den Zeitverlauf veröffentlicht hat. Das Material kam um 20:54 Uhr im Büro an. Um 21:22 Uhr hatte jemand ein einzelnes Menschenvideo der Aufgabe aufgenommen. Um 21:27 Uhr topfte der Roboter die Pflanze autonom ein. Das sind 11 Minuten von der Demonstration bis zum funktionierenden Roboter, bei einer Aufgabe, für die niemand einen Datensatz aufgebaut hatte. Der alte Ablauf beginnt mit Stunden an Teleoperation und einem Fine-Tuning-Lauf, bevor der Roboter überhaupt etwas tut.
Skild hat auch getestet, wie weit eine Szene von der Demo abweichen kann, bevor S1 scheitert. Es hält gut durch, wenn Objekte um 30 cm und 45 Grad verschoben oder durch andere Objekte mit gleichem Verwendungszweck ersetzt werden, und wird nur dann deutlich schlechter, wenn das neue Layout einen wirklich anderen Plan erzwingt (etwa die Arbeit mit dem gegenüberliegenden Arm). Die sprachgesteuerte Baseline brach dagegen bis zu dreimal so schnell zusammen, sobald eine neuartige Bewegung nötig war.
Ein Gehirn, viele Körper
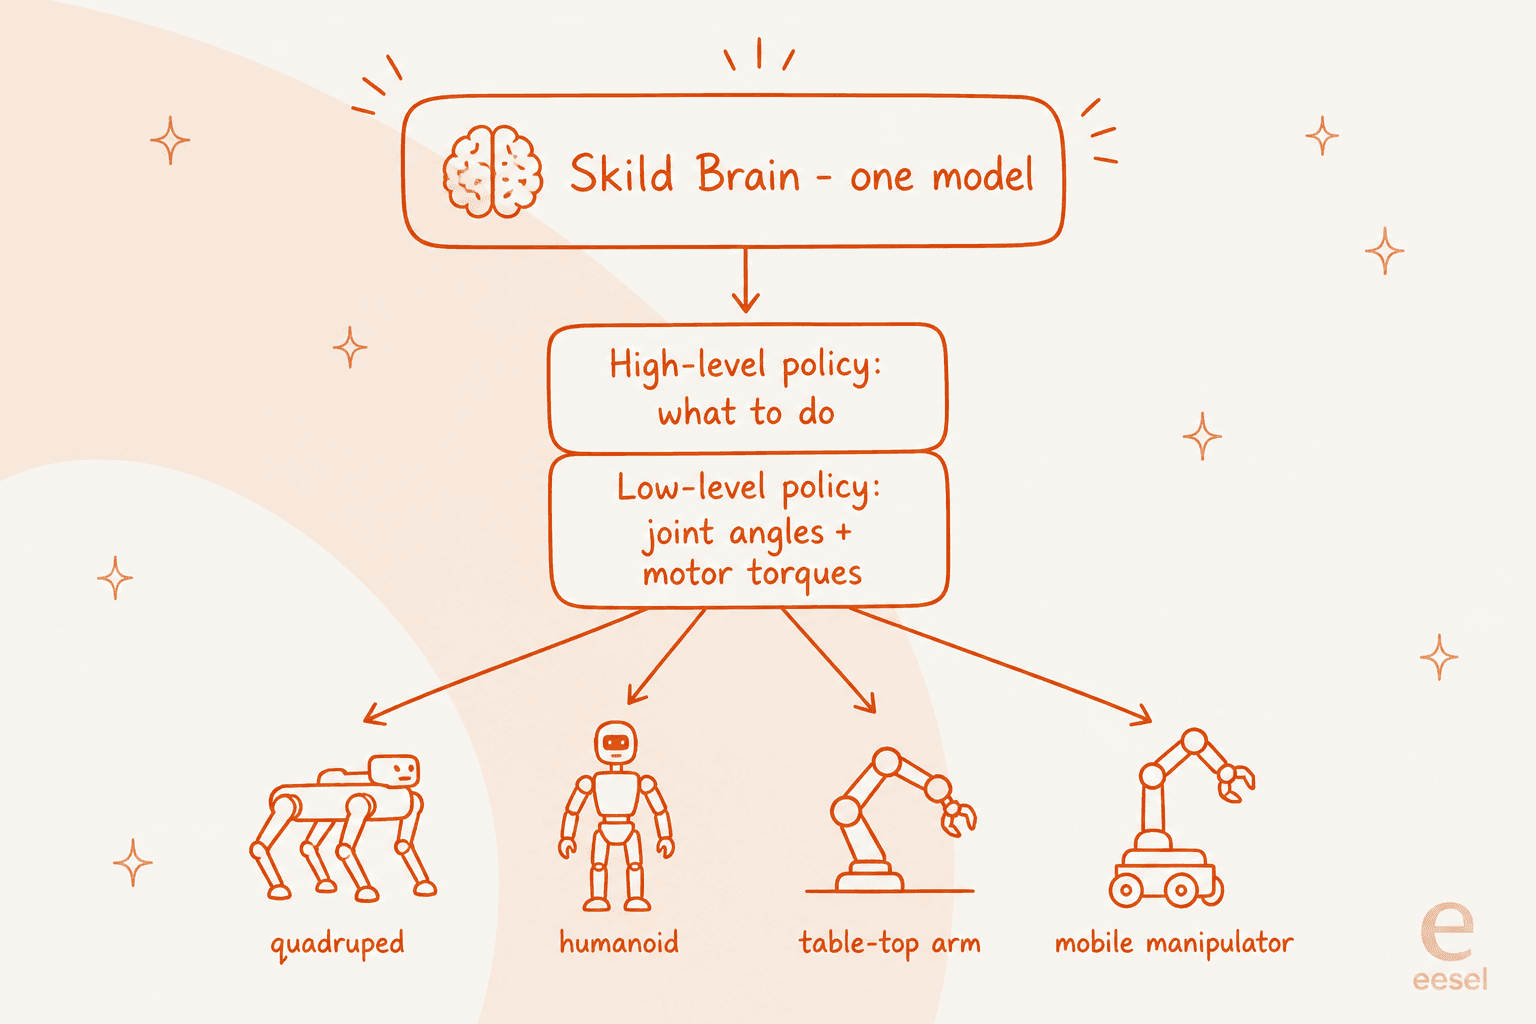
Die Aufgaben-Demos oben nutzen alle ein zweiarmiges Manipulations-Rig, aber die größere Wette von Skild ist, dass ein einziges Modell viele Arten von Robotern steuern sollte. Skild nennt das „omni-bodied“ und bezieht sogar Menschenvideos ein, mit dem Argument „humans are also a form of robot“.
Die Architektur ist ein Stapel aus zwei Policies. Eine langsamere, übergeordnete Policy entscheidet, was zu tun ist (die Tasse aufnehmen, hierher bewegen). Eine schnelle, untergeordnete Policy setzt diese Entscheidungen in die tatsächlichen Gelenkwinkel und Motormomente um, die den Körper bewegen. Trainiert man diesen Stapel über viele Morphologien hinweg, bekommt man laut Skild zweierlei: mehr Daten zum Lernen und einen sanften Leistungsabfall, wenn sich Hardware ändert oder ausfällt.
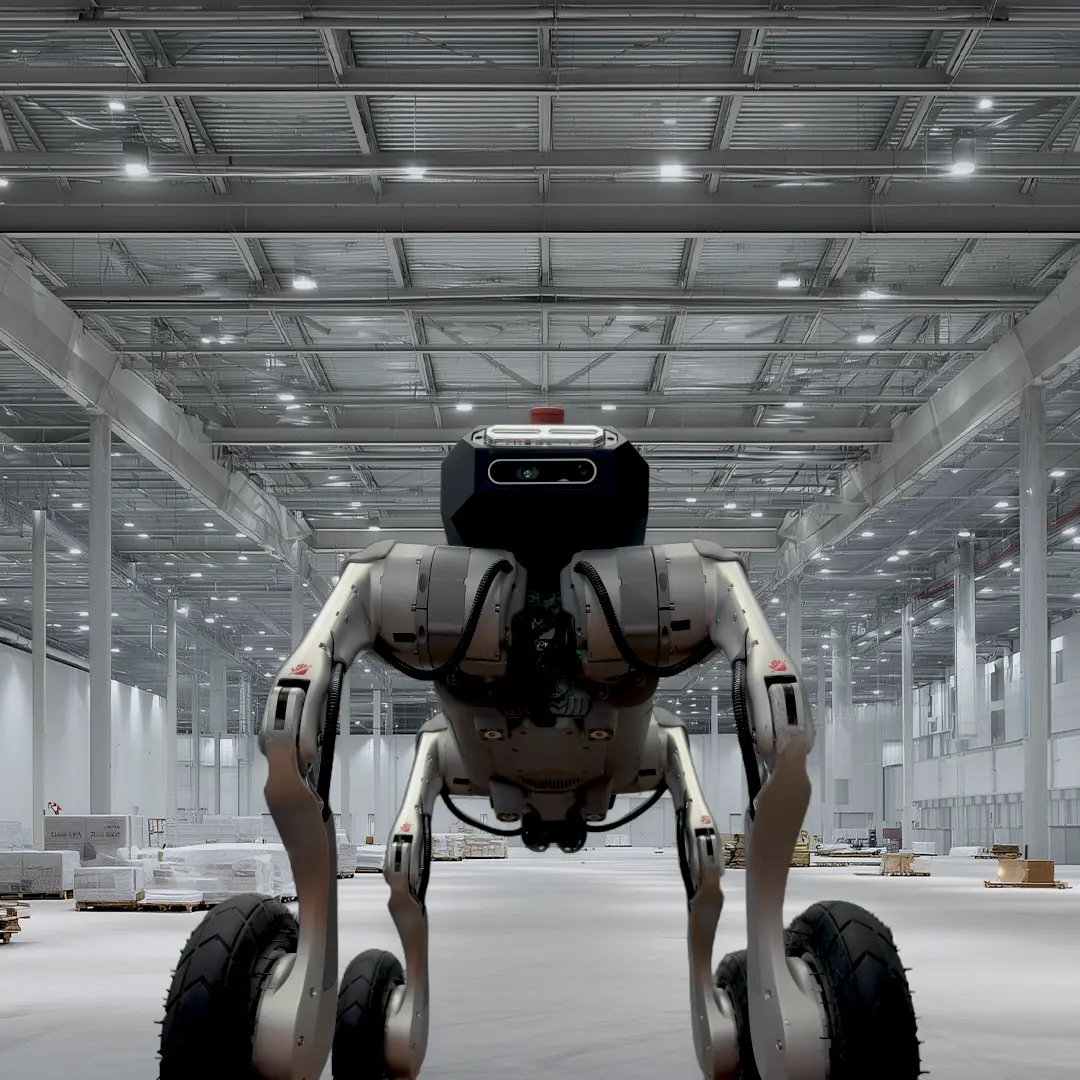
Diese Robustheitsbehauptung ist laut Skild nicht nur Theorie. In der NVIDIA-Fallstudie erholt sich das Gehirn in 2 bis 3 Sekunden von einem blockierten Rad, bewältigt Nutzlasten bis zum 1,5-Fachen des eigenen Körpergewichts und macht sogar nach dem Verlust eines Beins weiter. Der kommerzielle Haken dabei sind die Kosten: Skild sagt, dasselbe Modell laufe auf Hardware für 4.000 bis 15.000 $, wo konventionell angepasste Systeme ab 250.000 $ kosten, was es als zehnfache Senkung der Gesamtbetriebskosten darstellt.
Das Datenproblem dahinter
Jedes Robotik-Labor stößt an dieselbe Wand: Reale Roboterdaten sind langsam und teuer zu sammeln, und es gibt bei weitem nicht genug davon. Skilds Haltung ist unverblümt. Es argumentiert, man brauche nicht Millionen oder Milliarden Beispiele, sondern Billionen, und dass „even if the whole population of earth collects data it will take years to reach 100 trillion trajectories“. Echte Teleoperation allein wird dort nie ankommen.
Also setzt Skild auf Quellen, die skalieren. Keine einzelne gewinnt in allem, deshalb kombiniert es sie:
| Datenquelle | Ähnelt dem Roboter | Aufgabenvielfalt | Günstig skalierbar |
|---|---|---|---|
| Roboter-Teleoperation | Hoch | Niedrig | Niedrig |
| UMI-Handgreifer | Mittel | Mittel | Mittel |
| Egozentrisches Menschenvideo | Niedrig | Hoch | Hoch |
| Simulation | Mittel | Niedrig | Hoch |
Das Rezept: das Gehirn auf großskaliger Simulation plus Menschenvideos aus dem Internet vortrainieren (beides praktisch unendlich) und anschließend mit gezielten Realwelt-Daten nachtrainieren. Skild nutzt dafür NVIDIAs Stack: Isaac Lab für Reinforcement-Learning-Szenarien, Omniverse für die Physik und Cosmos für synthetische Vielfalt, was nach eigenen Angaben „a millennium of experience within days“ verdichtet. Es investiert auch stark in die Bereinigung dieser Daten: „for every dollar we spend on collecting data, we spend three on quality control.“
Hier teilt Skild auch seinen schärfsten Ellbogenstoß aus. Es lehnt Konkurrenten ab, die „start with an existing [vision-language model] and sprinkle in less than 1% of real-world robot data“ und das Ergebnis dann Robotik-Foundation-Model nennen. Das seien, so Skild, „Potemkin village“: Sie haben semantisches Wissen, aber „lack the true substance of grounded actionable information“. Ob diese Kritik fair ist, werden genau die kommenden Monate echter Einsätze entscheiden.
Wer dahintersteht und das Geld
Skild wurde 2023 von Deepak Pathak, seinem CEO, und Abhinav Gupta gegründet, beide Professoren am Robotics Institute der Carnegie Mellon University, die laut Sequoia zuvor „discussed starting a company for a decade“. Ihre Forschungslinie (Skalierung von Roboterdaten, neugiergetriebenes Lernen, großskaliger Sim-to-Real-Transfer) ist das eigentliche Fundament des Produkts, eine angenehme Abwechslung zu einem Labor, das aus dem Nichts auftaucht.
Die Finanzierung zeigt, wie ernst der Markt die Wette nimmt. In seiner jüngsten Finanzierungsrunde sammelte Skild gerade 1,4 Milliarden $ ein und verdreifachte seine Bewertung auf mehr als 14 Milliarden $, in einem Deal unter Führung von SoftBank, unter anderem mit Beteiligung von NVIDIAs Venture-Arm, Bezos Expeditions, Samsung, LG und Salesforce Ventures. Damit steigt die Gesamtfinanzierung auf etwa 1,83 Milliarden $. Skild sagte Crunchbase außerdem, 2025 sei der Umsatz „in just a few months“ von etwa null auf 30 Millionen $ gestiegen. Zum Vergleich im selben Feld: Der Humanoiden-Hersteller Figure AI sammelt Kapital zu eigenen schwindelerregenden Zahlen, S1 erscheint also in einem Robotik-Finanzierungsumfeld, das 2025 auf 13,8 Milliarden $ kam.
Was die Robotik-Welt dazu sagt
Die Reaktionen gingen schnell auseinander, und beide Seiten sind hörenswert. Auf der begeisterten Seite nannten respektierte KI-Stimmen es einen Meilenstein. Der Immunologe und produktive KI-Kommentator Derya Unutmaz formulierte es klar:
"This is super exciting advance in robotics AI! I believe S1 is the most impressive robot foundation model I had seen! ... In Skild's internal benchmarks, S1 achieved a 66% step-success rate on unseen tasks versus 9% for a language-prompted model, while one video demonstration provided roughly the benefit of 380 post-training examples!"
Die Skeptiker tun die Arbeit nicht ab, sie weisen darauf hin, wo Roboter-Demos historisch scheitern. Eine Antwort im selben Thread fing die Stimmung gut ein:
"'66% on internal benchmarks' is doing a suspicious amount of lifting. robotics demos always look like the future until lighting, grippers, clutter, and failure recovery show up. in-context prompting is cool; the physical world still charges interest."
Beide haben gleichzeitig recht. Das In-Context-Ergebnis ist real und die Methode solide. Die Zahlen stammen aber alle von Skild selbst, aus Skilds eigenen Benchmarks, und ein kontrolliertes Labor ist ein nachsichtiger Ort. Zu Skilds Gunsten: Es sagt, S1 sei „already at work with our commercial partners“, es sollten also reale Belege folgen. Bis dahin lautet die ehrliche Einschätzung: vielversprechend, für einen Launch ungewöhnlich gut fundiert und außerhalb des Labors unbewiesen.
Wo eesel in einer Welt mit KI-Teammitgliedern passt
S1 ist spannend, weil es auf eine Zukunft verweist, in der körperliche Arbeit so automatisiert wird, wie es Softwarearbeit schon ist. Aber beachten Sie die Zeitform: Diese Zukunft wird noch vorgeführt. Wenn Ihr Problem eine Warteschlange voller Support-Tickets oder ein Content-Rückstau ist statt einer Pflanze, die eingetopft werden muss, müssen Sie nicht auf ein Roboter-Gehirn warten. Die Idee „aus dem eigenen Kontext lernen, dann die Arbeit erledigen“, die S1 so interessant macht, wird in Software bereits ausgeliefert.
Genau das ist die Form von eesel: Sie stellen einsatzbereite KI-Teammitglieder für bestimmte Aufgaben ein, und jedes kommt bereits mit Wissen über Ihr Unternehmen. Das KI-Helpdesk-Teammitglied schließt sich Ihrer bestehenden Zendesk-, Freshdesk- oder Gorgias-Warteschlange an, lernt aus Ihren bisherigen Tickets und dem Help Center und entwirft oder sendet Antworten. Es simuliert sogar anhand Ihrer historischen Tickets, bevor es live geht, unsere Version von „erst testen, dann vertrauen“.

Das andere Teammitglied auf der Liste ist der KI-Blogautor, der Langform-Beiträge recherchiert und entwirft (genau diese Art von Beitrag übrigens). Wo S1 eine Videodemonstration braucht, braucht ein eesel-Teammitglied Ihre Wissensdatenbank, und wo S1 ein Laborergebnis ist, sind diese in Minuten live, mit kostenloser Testphase und ohne Verkaufsgespräch. Wenn Sie die Zukunft mit physischen Robotern wollen, beobachten Sie Skild und seine aufstrebenden Rivalen. Wenn Sie KI wollen, die heute Nachmittag echte Arbeit in Ihrem Unternehmen erledigt, können Sie eesel kostenlos testen, ganz ohne Verkaufsgespräch.
Häufig gestellte Fragen
Was ist Skild AIs S1?
Skild AIs S1 ist ein Robotik-Foundation-Model, das im August 2026 vorgestellt wurde. Statt einen Roboter für jeden neuen Job neu zu trainieren, zeigen Sie S1 ein einzelnes Video der Aufgabe und es führt sie aus, mit denselben eingefrorenen Modellgewichten. Es ist die Flaggschiff-Veröffentlichung von Skilds universellem Roboter-Gehirn.
Wie lernt Skild S1 eine neue Aufgabe?
S1 nutzt In-Context-Learning: Die Aufgabe wird durch eine Videodemonstration vorgegeben (sogar ein ganz alltägliches Menschenvideo), die ohne Fine-Tuning in das Kontextfenster des Modells wandert. Bei unbekannten Aufgaben mit langem Zeithorizont meldet Skild eine Schritt-Erfolgsrate von 66 % gegenüber 9 % bei einer per Sprache gesteuerten Baseline. Mehr Details gibt es im Skild-AI-Test.
Kann ich Skild AI S1 heute kaufen oder nutzen?
Nicht direkt. S1 ist eine Forschungs- und Fähigkeitsankündigung, kein kaufbares Produkt mit öffentlichen Preisen oder einer API, und Skild sagt, es laufe bereits bei kommerziellen Partnern. Wenn Sie KI wollen, die jetzt echte Arbeit erledigt, sehen Sie sich diese Beispiele für KI-Agenten an.
Wie viel Kapital hat Skild AI eingesammelt?
In seiner jüngsten Runde sammelte Skild AI 1,4 Milliarden $ ein und verdreifachte damit seine Bewertung auf rund 14 Milliarden $, in einem von SoftBank angeführten Deal. Insgesamt kommt das Unternehmen damit auf etwa 1,83 Milliarden $. Gegründet wurde es 2023 von zwei Robotik-Professoren der Carnegie Mellon University.
Ist Skild S1 dieselbe Art KI wie ein Kundenservice-Chatbot?
Nein. S1 ist verkörperte KI, ein Gehirn für physische Roboter. Ein Support-Agent wie in KI-Agent vs. Chatbot arbeitet in Software und löst Tickets und Chats. Beide lernen aus Beispielen, aber der eine bewegt einen Roboterarm und der andere entwirft eine Antwort in Ihrem Helpdesk.