

Microduck ist eine 25 cm große Open-Source-Roboterente für 399 $ vom Pollen-Robotics-Team von Hugging Face, der du per Reinforcement Learning das Laufen beibringst. Sie kam am 27. August 2026 auf den Markt, wird mit sieben trainierten Bewegungen geliefert (laufen, sitzen, kicken, greifen, Rollschuh fahren, wieder aufstehen) und führt ihre Verhaltens-Policies auf einem kleinen Chip an Bord aus. Vorbestellungen sind offen, die ersten Lieferungen sind vor Weihnachten 2026 angepeilt, und der Shop nennt für neue Bestellungen inzwischen 4 bis 6 Monate Vorlauf.
Die eigentliche Geschichte ist nicht die Ente, sondern die Pipeline. Jedes Verhalten ist eine Policy, die du in einem Physiksimulator auf deinem eigenen Rechner (oder in der Hugging-Face-Cloud) trainieren, auf den Roboter ausspielen und mit der Community teilen kannst. Der gesamte Software-Stack ist Open Source. Deshalb kostet ein laufender Zweibeiner, früher ein Forschungsspielzeug ab 13.000 $, weniger als ein Smartphone.
Lohnt sich die Vorbestellung? Wenn du Sim-to-Real-Robotik auf Hardware lernen willst, die wirklich läuft: ja, es ist der günstigste ehrliche Einstieg. Wenn du am ersten Tag einen Roboter willst, der im Haushalt etwas Nützliches tut: nein, und Pollen behauptet auch nichts anderes. Es ist eine Plattform für Bastler, kein Haushaltsgerät. Unten gehe ich die Specs, die Trainingsschleife, den Preis und die ehrlichen Grenzen durch.
Was Microduck eigentlich ist
Microduck ist ein 25 cm großer Zweibeiner, wiegt unter 800 g und passt in eine Hand. Er hat 15 Motoren, eine Frontkamera, einen kleinen Tiefensensor, zwei Bewegungssensoren und einen beweglichen Schnabel, mit dem er Dinge aufhebt. Es ist der zweite Roboter für Endkunden von Pollen Robotics, dem 2016 von ehemaligen Inria-Forschern gegründeten Team aus Bordeaux, das im April 2025 zu Hugging Face kam.
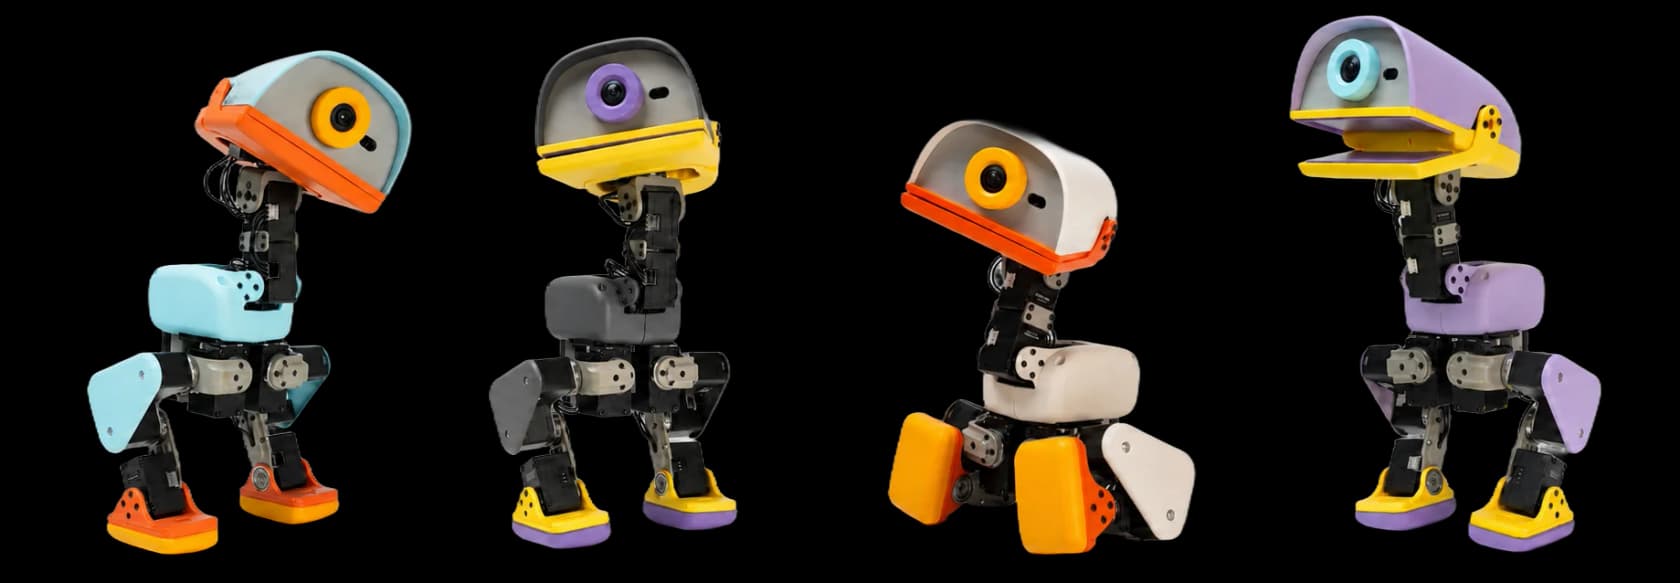
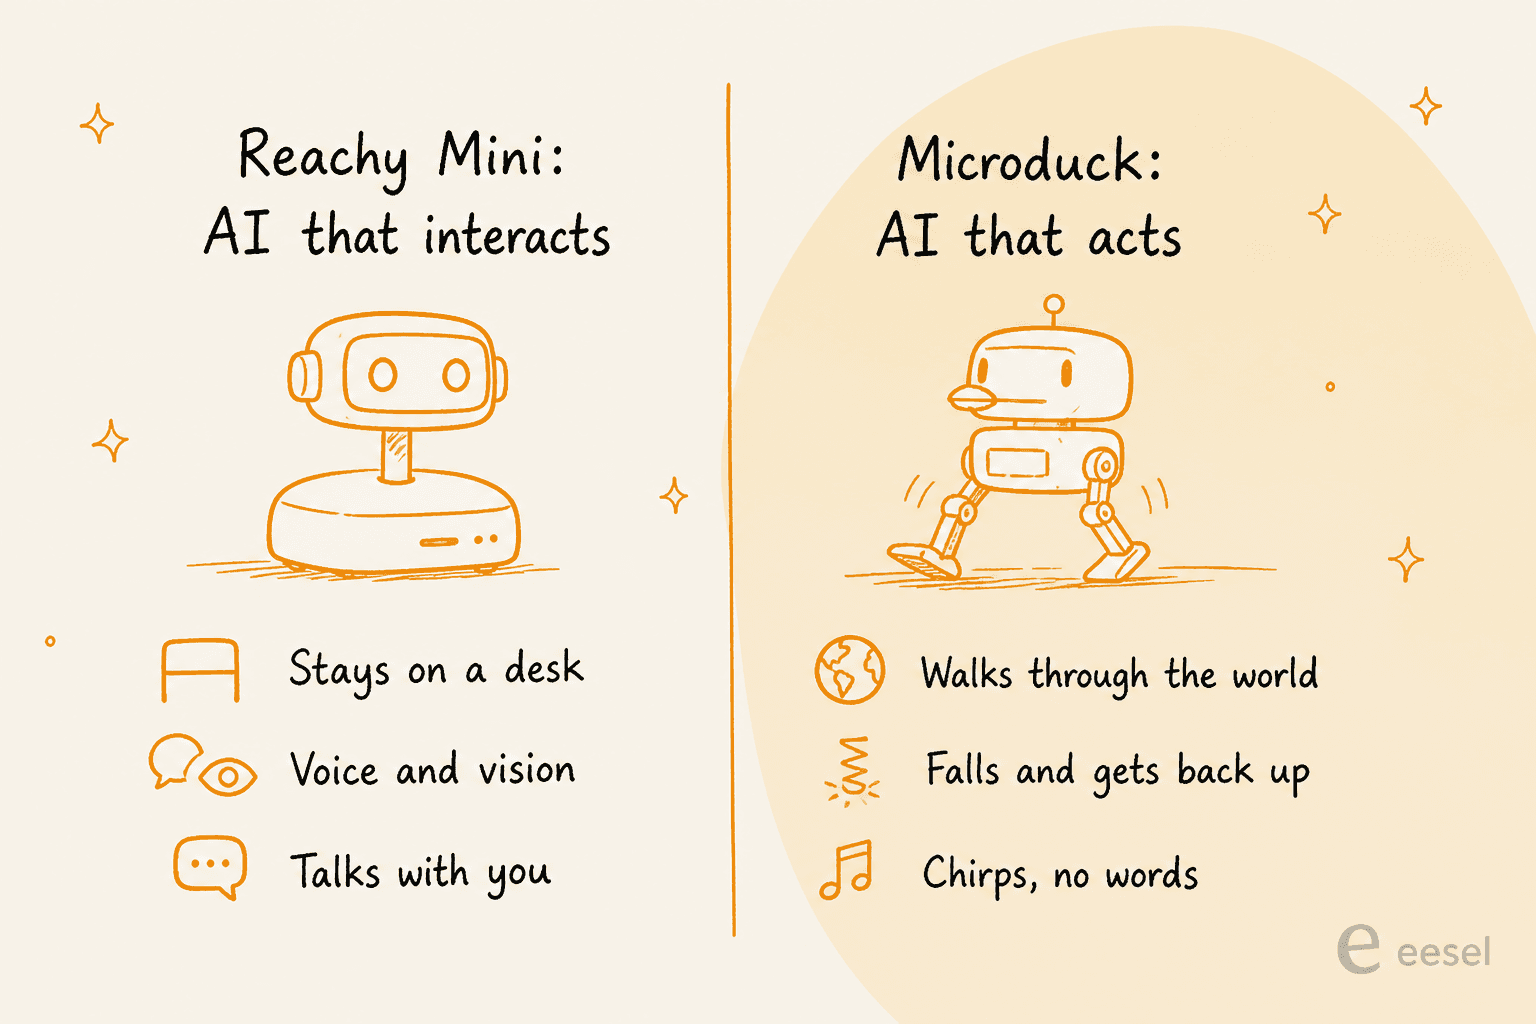
Die Idee des Launch-Teams, dargelegt im Launch-Beitrag, ist der Teil, den man im Kopf behalten sollte. Der letzte Roboter, Reachy Mini, ist ein Desktop-Begleiter, der an seinem Platz bleibt und mit dir redet, und er hat sich mehr als 10.000 Mal verkauft. Microduck stellt eine andere Frage: Wie sieht ein kleiner Roboter aus, dessen Aufgabe es ist, sich durch die Welt zu bewegen, statt auf dem Schreibtisch zu sitzen? Deshalb spricht er nicht in Worten. Er kommuniziert mit komischen kleinen Geräuschen, und jedes Exemplar erzeugt beim ersten Aufwachen seine eigene Stimme und behält sie ein Leben lang.
Die Specs, ohne Marketing
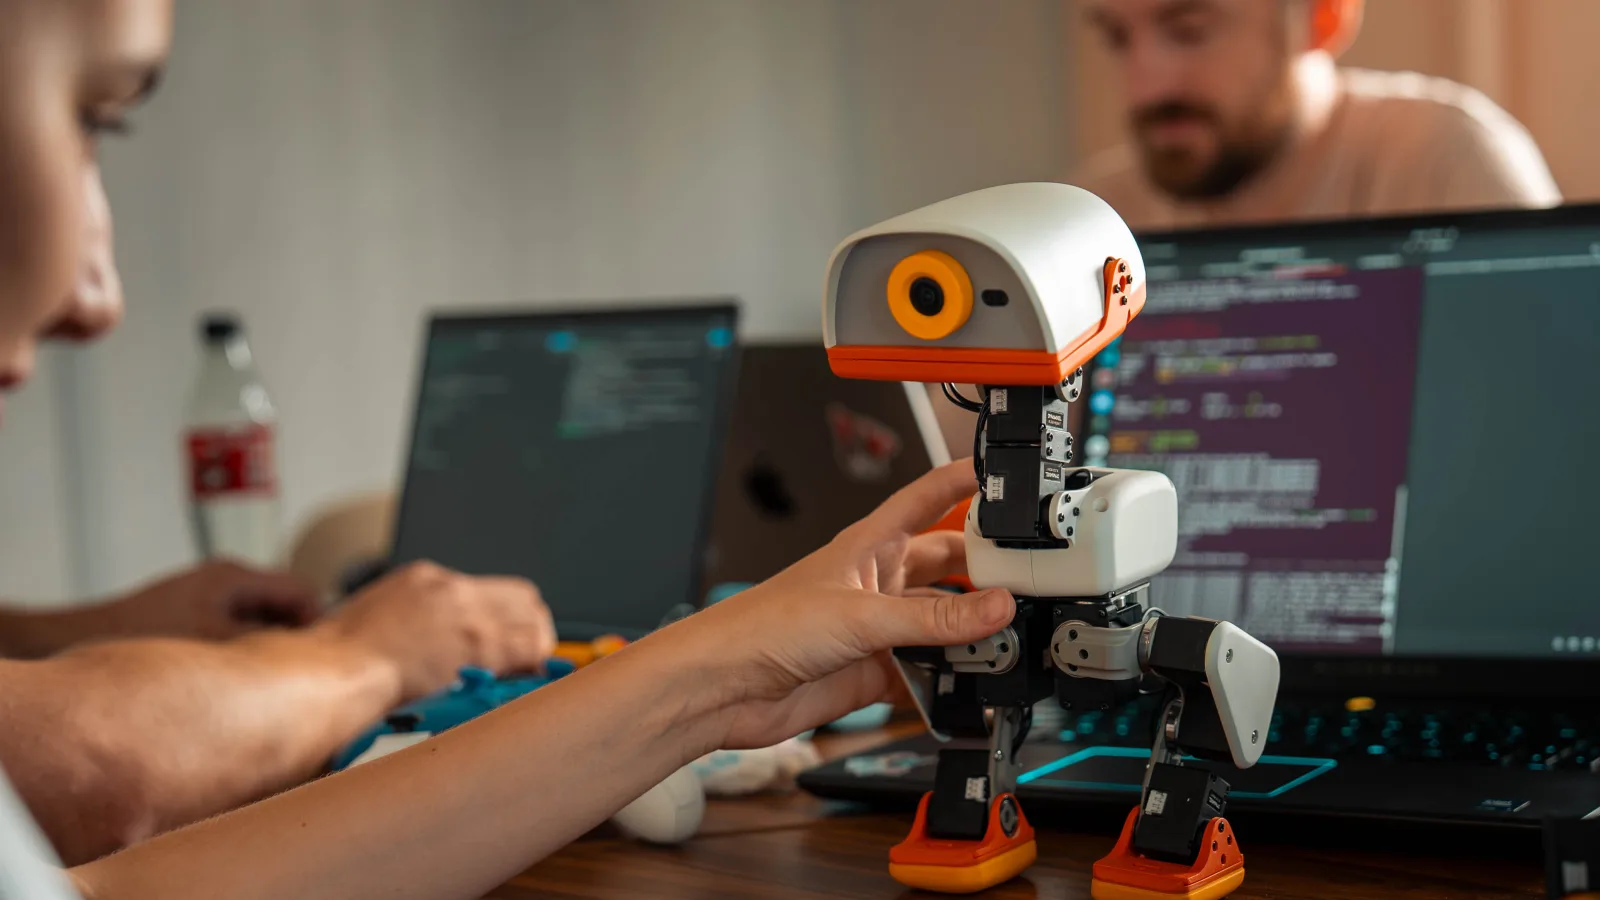
Für etwas so Kleines ist die Sensorliste dicht. Das Gehirn ist ein Rockchip RK3566 mit KI-Beschleuniger, dazu 1 GB RAM und 32 GB Speicher, und er führt die Verhaltens-Policy mit 50 Hz aus. Hier das komplette Datenblatt, alles aus Pollens Pressekit und Produktseite.
| Komponente | Spezifikation |
|---|---|
| Motoren | 15 Freiheitsgrade in Beinen, Kopf und Hals |
| Größe und Gewicht | 25 cm hoch, 14 cm breit, unter 800 g |
| Rechenleistung | Rockchip RK3566 mit KI-Beschleuniger |
| Speicher | 1 GB RAM, 32 GB Speicher |
| Sicht | Frontkamera mit Anzeige im Stil einer REC-Leuchte |
| Tiefe | 8x8-Time-of-Flight-LiDAR-Matrix |
| Bewegungssensorik | Zwei IMUs, eine im Körper und eine im Kopf |
| Greifen | Beweglicher Greifschnabel |
| Audio | Mikrofone und Lautsprecher, pro Roboter erzeugte Stimme |
| Funk | WLAN und Bluetooth, dazu zwei NFC-Antennen |
| Akku | Wechselbarer NP-F550, 2600 mAh, etwa 1 Stunde |
| Trainierte Bewegungen in der Box | 7 |
Zwei ehrliche Einschränkungen. Der Akku ist eine Standard-Kamerazelle NP-F550 und hält etwa eine Stunde, plane also bei langen Trainingssitzungen einen Wechsel ein (genau dafür gibt es das Charger Pack). Und Pollen kennzeichnet mehrere Werte, darunter Kameraauflösung, LiDAR-Reichweite und Funkversionen, als noch nicht final. Behandle das Datenblatt also als vorläufig, bis die ersten Geräte ausgeliefert sind.
Interaktion versus Handlung: warum eine Ente und warum jetzt
Am besten versteht man Microduck im Vergleich zu seinem Geschwister. Reachy Mini ist eine Plattform für KI, die interagiert. Microduck startet, wie das Team es formuliert, von der anderen Seite der physischen KI: der Handlung.
Warum klein? Weil Bewegen lernen chaotisch ist. Wie Pollen es ausdrückt, muss ein Roboter Dinge ausprobieren, scheitern und es erneut versuchen. Bei einem Humanoiden in voller Größe ist jeder missglückte Versuch teuer, schwer zurückzusetzen oder gefährlich. Macht man den Roboter klein und leicht, endet ein fehlgeschlagenes Verhalten meist mit einem kleinen Roboter am Boden, nicht mit einem Großeinsatz. Er steht sogar selbst wieder auf, du musst ihn also nach jedem Sturz nicht von Hand zurücksetzen. Diese eine Designentscheidung, den Preis des Scheiterns niedrig zu halten, macht die ganze Lernschleife auch außerhalb eines Forschungslabors zugänglich.
Microduck reitet damit auf der Welle von 2026, die alle Physical AI nennen: eine motorische Fähigkeit in der Simulation lernen und die gelernte Policy dann auf echte Hardware übertragen. NVIDIA hat seine Robotik-Strategie genau darauf aufgebaut, und Hugging Face selbst beschreibt Simulation als Trainingsplatz für Physical AI. Microduck ist ein Einstieg in diese Pipeline für 399 $. Es ist derselbe Wandel von festen Regeln zu gelerntem Verhalten, der Software-Agenten verändert hat, wie ich ihn in KI-Agenten versus regelbasierte Chatbots untersucht habe, nur jetzt in Hardware, die du in der Hand hältst.
Wie du ihm etwas beibringst
Hier der Mechanismus, denn er ist der ganze Sinn. Jedes der sieben mitgelieferten Verhalten ist eine Policy, die du neu trainieren kannst, und die Schleife hat vier Schritte.
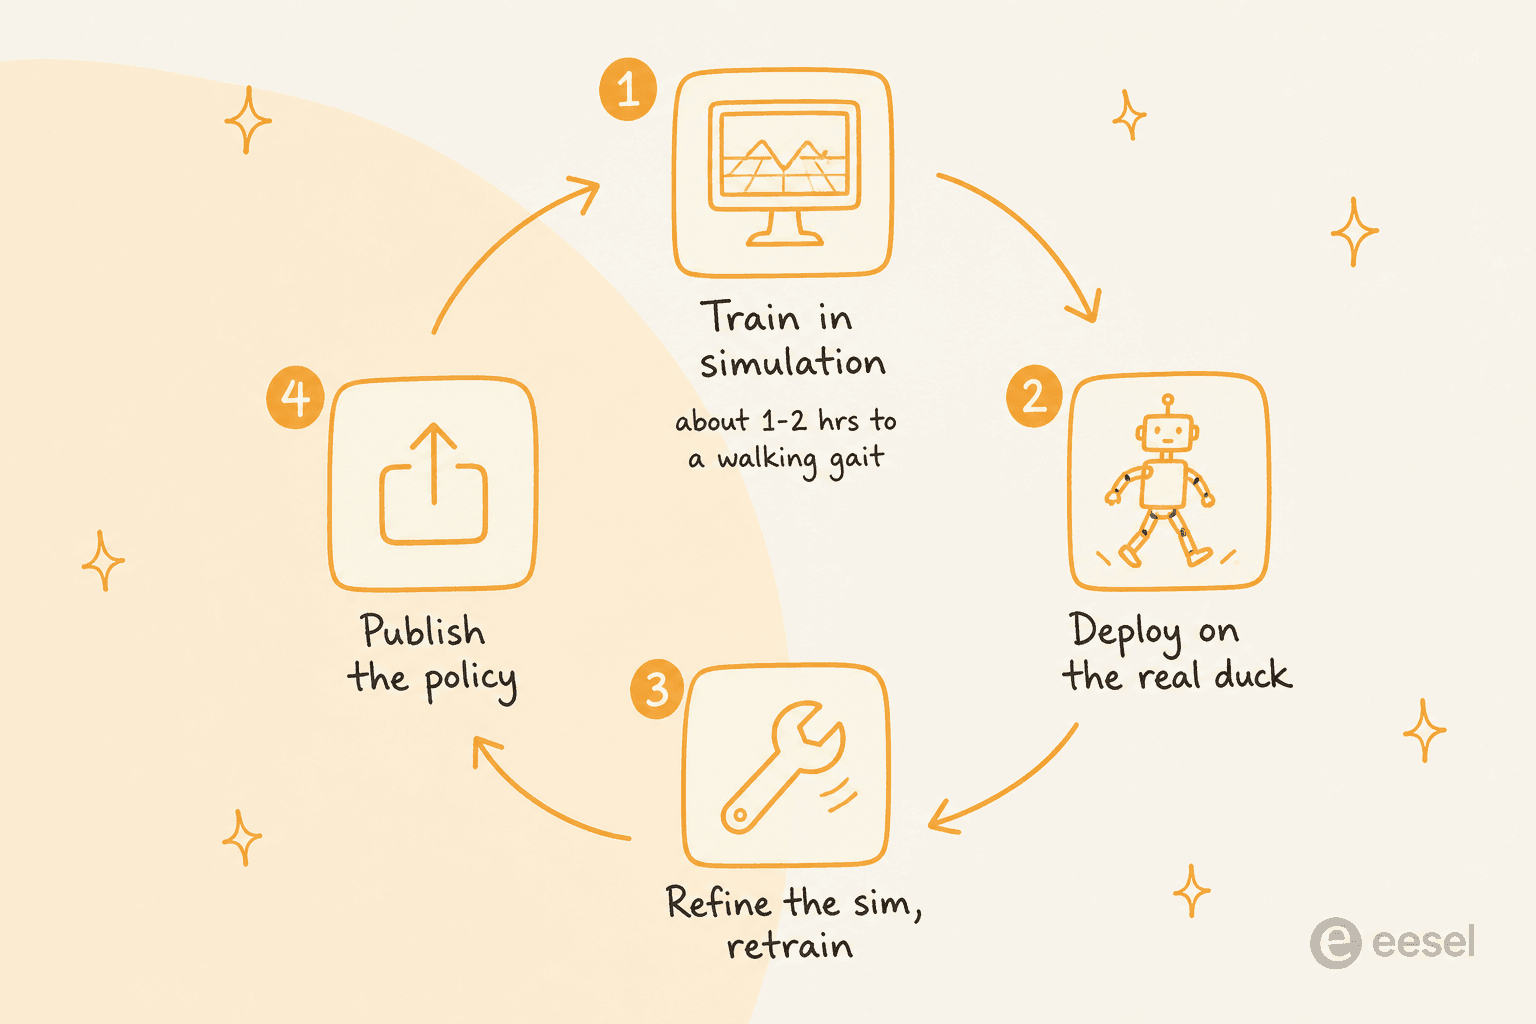
Du trainierst das Verhalten in einem Physiksimulator, spielst es auf den Roboter aus, verfeinerst die Simulation anhand dessen, was auf echter Hardware schiefging, und veröffentlichst die fertige Policy zur Wiederverwendung. Das Training läuft in MuJoCo, derselben Physik-Engine, auf der die meiste RL-Forschung in der Robotik läuft, mit PPO. Die wichtigste Zahl aus dem Trainings-Repo: Ein brauchbarer Gang ist in etwa 1 bis 2 Stunden bei 4.096 parallelen Umgebungen auf einer einzigen GPU trainiert.
Keine GPU? Mit einem zusätzlichen Flag läuft der Trainingsjob auf Hugging Face Jobs statt auf deinem Rechner, ein Hinweis darauf, dass dies ein Hugging-Face-Produkt ist und nicht bloß ein Roboter mit angehängtem Repo. Die gelernte Policy wird nach ONNX exportiert und von der Laufzeitumgebung auf dem Roboter geladen, die in Rust geschrieben ist und als eine Handvoll Daemons auf dem kleinen RK3566 läuft. Zur Laufzeit werden Lauf-, Erholungs- und Trick-Policies hinter einem gemeinsamen Beobachtungsvertrag im laufenden Betrieb getauscht, sodass jedes Verhalten jederzeit die Kontrolle über den Roboter übernehmen kann.
Der gesamte Stack ist Open Source und liegt in zwei Repos: pollen-robotics/microduck für die Robotersoftware und microduck_rl für die Trainingswerkzeuge. Es gibt sogar einen simulierten Zwilling, den du im Browser steuern kannst, bevor deine Hardware ankommt. Eine Einschränkung, die man klar benennen sollte, weil frühe Berichte sie verwischt haben: Das Open-Source-Versprechen gilt nur für die Software. Die mechanischen und elektronischen Konstruktionsdateien sind nicht offen, es ist also Open-Source-Software, nicht Open-Source-Hardware.
Was du für 399 $ bekommst
Der Basis-Roboter ist alles, was du am ersten Tag brauchst. Die Pakete sind Ersatzteile und Extras, keine hinter einer Paywall versteckten Funktionen.
| Artikel | Preis | Inhalt |
|---|---|---|
| Microduck | 399 $ | Roboter, Akku, USB-C-Kabel, Gamecontroller |
| Charger pack | 39 $ | Doppel-Ladegerät, 2 Ersatzakkus |
| Accessory pack | 39 $ | Laserpointer, Rollen, Ball, 10 NFC-Tags |
| Dev pack | 119 $ | 3 Ersatzmotoren, Kabel, 2 Akkus, Ladegerät, NFC-Tags, Hugging-Face-Guthaben, Werkzeug |
Eine realistische erste Bestellung für alle, die wirklich neue Verhalten trainieren wollen, ist der Roboter plus das Dev Pack, das bei etwa 518 $ vor Steuern und Versand landet und dir Ersatzmotoren (irgendwann schrottest du ein Zahnrad) und Cloud-Trainingsguthaben gibt. Der 399-$-Preis ist ein Einführungspreis, und es gibt ihn in vier Farben: Cream, Graphite, Lavender und Sky, darunter ist es derselbe Roboter.
Etwas, das du einplanen musst und das kein Geld ist: Zeit. Die Vorbestellungen starteten am 27. August 2026 mit Lieferungen vor Weihnachten angepeilt, aber die Nachfrage war so groß, dass der Shop jetzt 4 bis 6 Monate Vorlauf nennt und das Weihnachtsdatum nicht mehr verspricht. Wenn du heute bestellst, plane mit dem Frühling.
Wo Microduck im Vergleich zu allem anderen steht
Legt man den Preis auf eine Achse und die Beweglichkeit auf die andere, landet Microduck in einer Ecke, die sonst nichts besetzt.
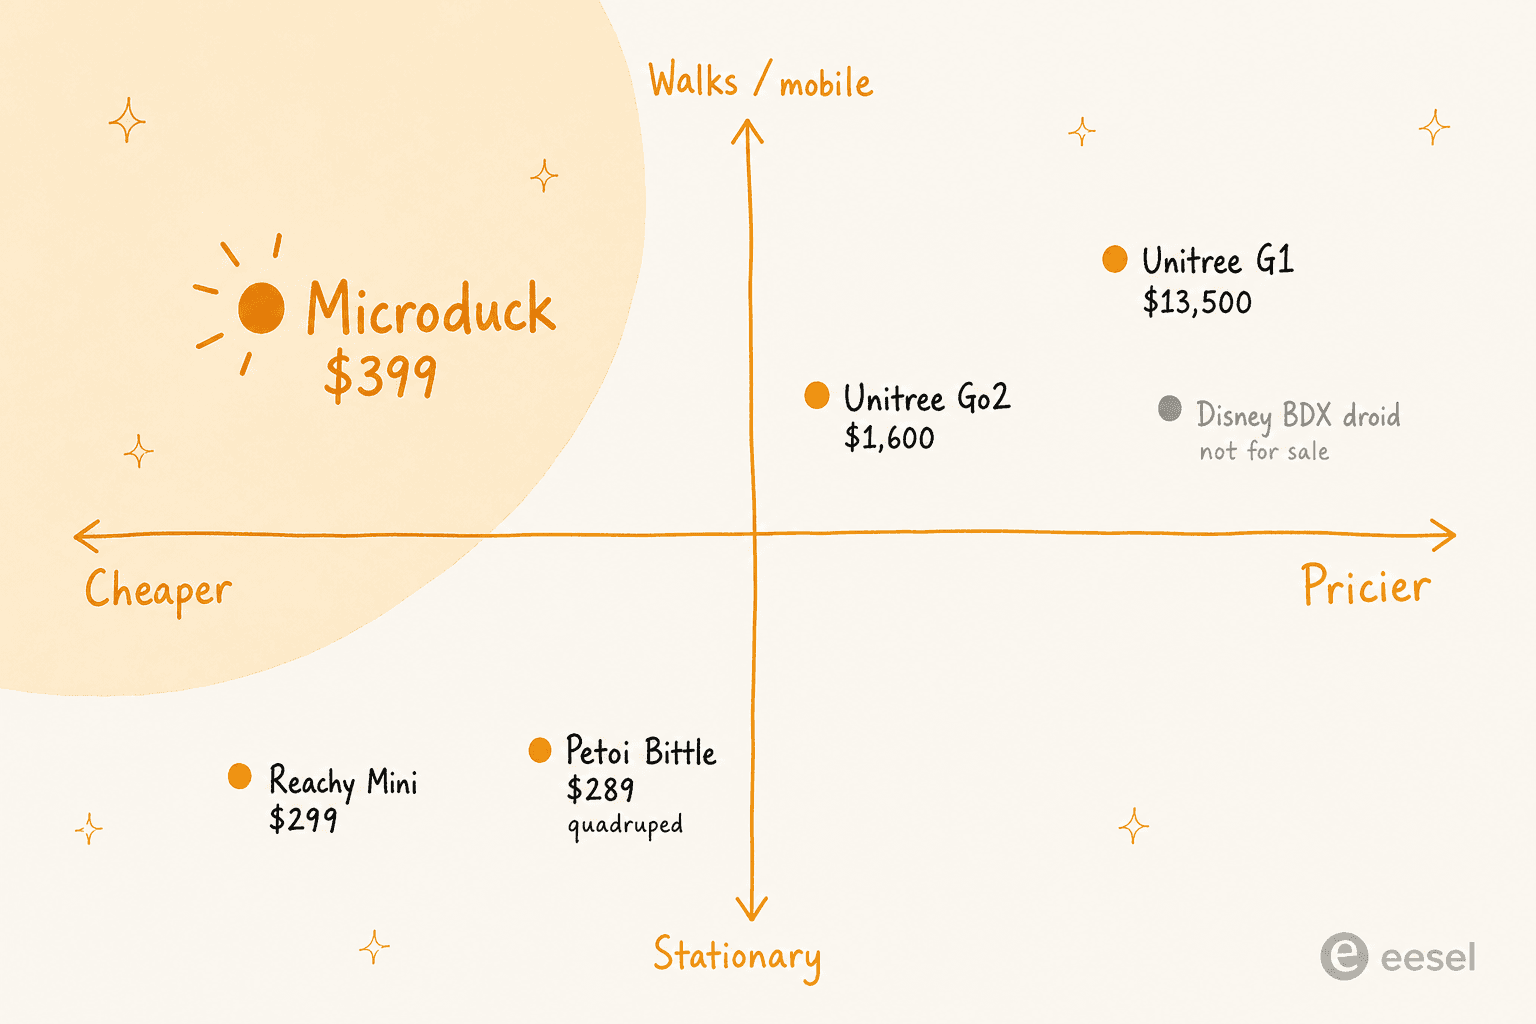
Die Position in einem Satz: der günstigste laufende Zweibeiner, den du tatsächlich vorbestellen und selbst trainieren kannst. Alles andere in der Diskussion um kleine Roboter ist entweder kein Zweibeiner, nicht käuflich oder um eine Größenordnung teurer.
| Roboter | Hersteller | Preis | Bauform | Käuflich? |
|---|---|---|---|---|
| Microduck | Pollen Robotics | 399 $ | Laufender Zweibeiner | Ja, Vorbestellung |
| Reachy Mini | Pollen Robotics | 299 $ / 449 $ | Desktop, stationär | Ja |
| Unitree G1 | Unitree | ca. 13.500 $ | Humanoid in voller Größe | Ja |
| Unitree Go2 | Unitree | ca. 1.600 $ | Vierbeiniger Hund | Ja |
| Disney BDX droid | Disney Research | Nicht im Verkauf | Ausdrucksstarker Zweibeiner | Nein, Prototyp |
| Petoi Bittle | Petoi | 289 $ | Vierbeiner-Bausatz | Ja |
Der Vergleich, nach dem alle greifen, ist der Disney-BDX-Droide, und er ist fair: derselbe Look eines geschrumpften Zweibeiners, dieselbe Idee, per RL in der Simulation zu trainieren. Der Unterschied: Einen BDX-Droiden kannst du nicht kaufen, einen Microduck kannst du vorbestellen. Am oberen Ende kostet ein Unitree G1 als Humanoid etwa das 34-Fache. Microduck konkurriert nicht bei Nutzlast oder Finish, sondern beim Zugang: Eine Studentin oder ein Hobbyist kann ihn mit der privaten Kreditkarte bezahlen.
Was die Leute tatsächlich sagen
Der Launch stieß auf echte Begeisterung und echte Zweifel, und die Aufteilung ist klar. Der Hacker-News-Thread kam in etwa zwei Tagen auf 763 Punkte und 246 Kommentare, das ist echte Aufmerksamkeit von Entwicklern, nicht nur Presseecho.
Das stärkste Plus ist, dass Simulator und RL-Schleife ohne Kampf funktionieren, was Praktiker dem Ringen mit schwereren Forschungs-Toolchains gegenüberstellen:
"Having tried (and failed) to use Issac to do the same thing, the fact that their simulator actually works out of the box, 'batteries included', is a big deal for home hobbyists."

Der schärfste Zweifel ist einer, den Pollen vermutlich einräumen würde: Ein armloser Zweibeiner für 399 $ ist eine Plattform zum Lernen, kein Roboter, der Hausarbeit erledigt. Ein Kommentator sagte es im Vergleich zu einem ausgereiften Konsumentenspielzeug so:
"I would describe the Microduck as more of a toy than Beni. Autonomous cameraman is a real application... I think you'll struggle to get Microduck to do anything genuinely useful."
Beide Einschätzungen stimmen, und sie widersprechen sich nicht wirklich. Microduck ist eine Lernplattform für Physical AI, und in dieser Hinsicht ist er ein hervorragendes Preis-Leistungs-Verhältnis. Bewertet man ihn als Haushaltsgerät, wird er enttäuschen. Auf X fiel die Einordnung deutlicher und, finde ich, zutreffend aus: Wie ein Post es formulierte, ist es im Grunde ein physisches KI-Spielzeug für 399 $, und Robotik wird lächerlich zugänglich.
Lohnt sich die Vorbestellung?
Mein Eindruck nach Durchsicht der Doku, der Repos und des Launch-Threads: Kauf ihn, wenn du Reinforcement-Learning-Robotik lernen oder betreiben willst, und zwar auf etwas, das läuft, und wenn du damit leben kannst, dass der Spaß in der Trainingsschleife liegt und nicht im Auspacken eines fertigen Produkts. Der Open-Source-Stack ist echt, das Sim-to-Real-Rezept ist dokumentiert, und nichts anderes in dieser Preisklasse steht auf zwei Beinen.
Lass ihn aus, wenn du dir einen hilfreichen kleinen Haushaltsroboter vorstellst. Er hat eine Stunde Akku, einen Schnabel statt Händen und 1 GB RAM. Er ist eine Werkbank, kein Butler. Und rechne die Wartezeit ein: Eine Lieferung im Frühling ist der realistische Fall, nicht Weihnachten.
Das Tiefere, das Microduck richtig macht, ist allerdings das Teilen. Hugging Face hat „ein Modell herunterladen, das jemand anderes trainiert hat“ zur Gewohnheit gemacht, und Microduck überträgt das auf physische Verhalten: Ein Gang oder eine Erholungs-Policy, die jemand abstimmt, kann veröffentlicht und wiederverwendet werden. Wenn diese Bibliothek wächst, wird die günstige kleine Ente deutlich fähiger, als ihr Datenblatt vermuten lässt.
Probier eesel aus
Microduck und eesel stehen an entgegengesetzten Enden derselben Idee, und der Kontrast ist nützlich. Ein Microduck ist Infrastruktur, die du von Grund auf trainierst: Du besitzt die Hardware, schreibst die Policies und bringst ihm jede Fähigkeit selbst bei. Das macht Spaß bei einem Robotikprojekt, hat aber die falsche Form für ein Geschäftsproblem.
eesel ist die andere Wette. Statt eines Roboters, den du trainierst, ist es ein KI-Teammitglied, das schon für eine Aufgabe trainiert erscheint, und derzeit gibt es ein Teammitglied für den Support im Helpdesk und einen KI-Blog-Autor. Du verbindest es mit den Apps, die du schon nutzt, und es erledigt vom ersten Tag an echte Arbeit, ganz ohne Reinforcement-Learning-Schleife.
Wenn dich der Moment der Physical AI neugierig gemacht hat, wie „ein Agent, der handelt“ in Software aussieht (die Art, die ich in unseren Beispielen für KI-Agenten auseinandernehme), dann ist das die eesel-Version: das Teammitglied einstellen, das Training überspringen, die Ergebnisse behalten. Du kannst es kostenlos testen.