

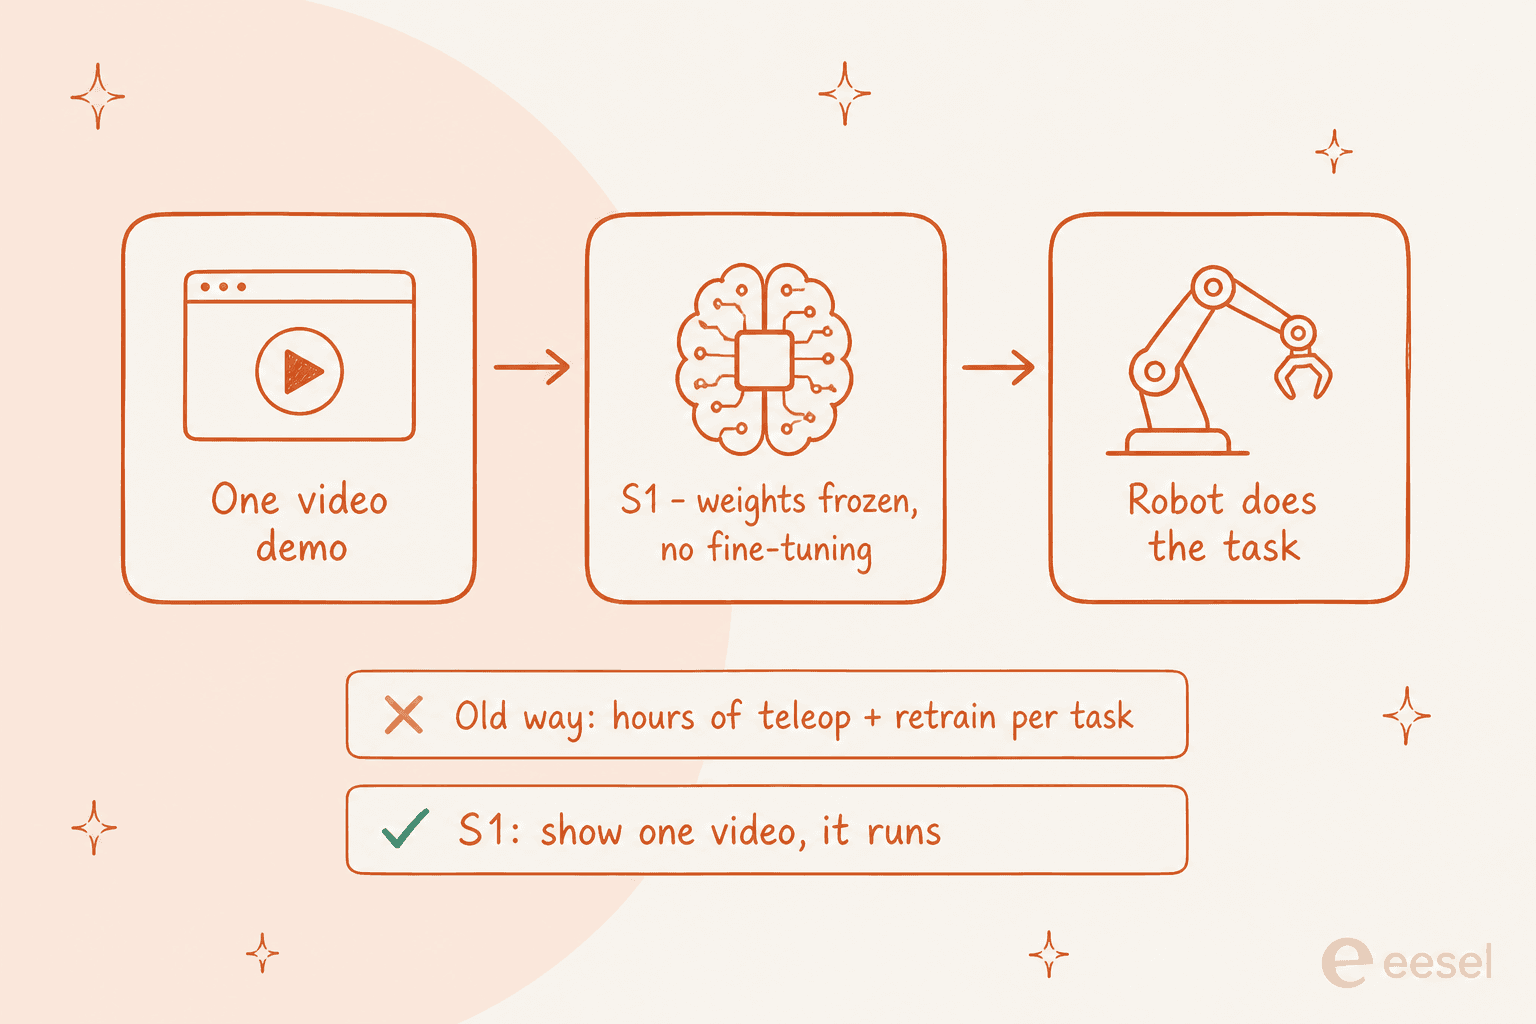
O S1 da Skild AI é um modelo fundacional de robótica que aprende uma tarefa totalmente nova a partir de uma única demonstração em vídeo, sem retreinamento e sem ajuste fino. Mostre a ele um vídeo de uma tarefa que nunca viu e ele a executa, em tarefas de até dez minutos de duração. Essa é a proposta inteira, e é uma ruptura genuína com a forma como as políticas de robôs foram construídas até agora.
O número a saber: em tarefas inéditas de horizonte longo, o aprendizado em contexto do S1 chega a 66% de sucesso por etapa contra 9% de um modelo guiado por linguagem treinado com os mesmos dados, e uma demonstração em vídeo equivale a cerca de 380 demonstrações de teleoperação coletadas à mão. A Skild chama isso de o "momento GPT-3" da robótica.
O porém: todos os números até agora vêm dos benchmarks internos da Skild, e o S1 não é um produto que você possa comprar. É uma demonstração de capacidade de um laboratório muito bem financiado (uma nova rodada de US$ 1,4 bi com avaliação de cerca de US$ 14 bi). Vale levar a sério e vale observar se ele se sustenta fora de um laboratório controlado. Se você precisa de IA que faça trabalho real hoje, isso ainda está no software, que é onde entram os colegas de equipe de IA da eesel.
O que o S1 da Skild realmente é
A Skild AI é um laboratório de robótica de Pittsburgh que constrói o que chama de cérebro de robô "omni-bodied": um único modelo pensado para controlar qualquer robô em qualquer tarefa. O slogan é literalmente "Any robot. Any task. One brain." O S1 é o primeiro grande modelo lançado sob essa bandeira, anunciado no fim de agosto de 2026.
Esta é a parte que importa. A maioria das políticas de robôs hoje é especialista. Para um robô fazer um trabalho novo, as equipes coletam horas de dados específicos da tarefa e depois ajustam um modelo com eles. O S1 pula isso. Você dá a ele um único vídeo da tarefa, esse vídeo entra no contexto do modelo e o robô executa a tarefa com exatamente os mesmos pesos que foram entregues. Nas palavras da Skild: "no fine-tuning, no post-training. The same model weights produced every example shown in this blog."
Se isso soa familiar, é o mesmo truque que os grandes modelos de linguagem fizeram. Um chatbot moderno não é retreinado toda vez que você pergunta algo novo; você descreve a tarefa no prompt e ele se vira. A Skild argumenta que a robótica estava "presa na era BERT", em que cada nova habilidade ainda precisa do seu próprio treinamento, e que o S1 é o salto para o prompting. Eu construo agentes de IA para viver, e a mudança de "retreinar por tarefa" para "mostrar uma vez" é a ideia mais importante de todo o anúncio, então vale a pena entender como funciona.
O número que todo mundo cita: 66% contra 9%
A Skild fez um estudo controlado para defender sua tese. Treinou dois modelos com dados, arquitetura e computação idênticos, diferindo apenas em como a tarefa era especificada: um aprendiz em contexto guiado por vídeo, o outro uma política condicionada por linguagem guiada por texto. Depois escalou os dados de treinamento de 1.000 para 100.000 horas e mediu o sucesso em tarefas de horizonte longo (de 4 a 8 minutos cada).
Em tarefas que os modelos tinham visto no treinamento, ambos foram bem em escala: o S1 chegou a 96% contra 89% da versão guiada por linguagem. A diferença dramática aparece em tarefas inéditas.
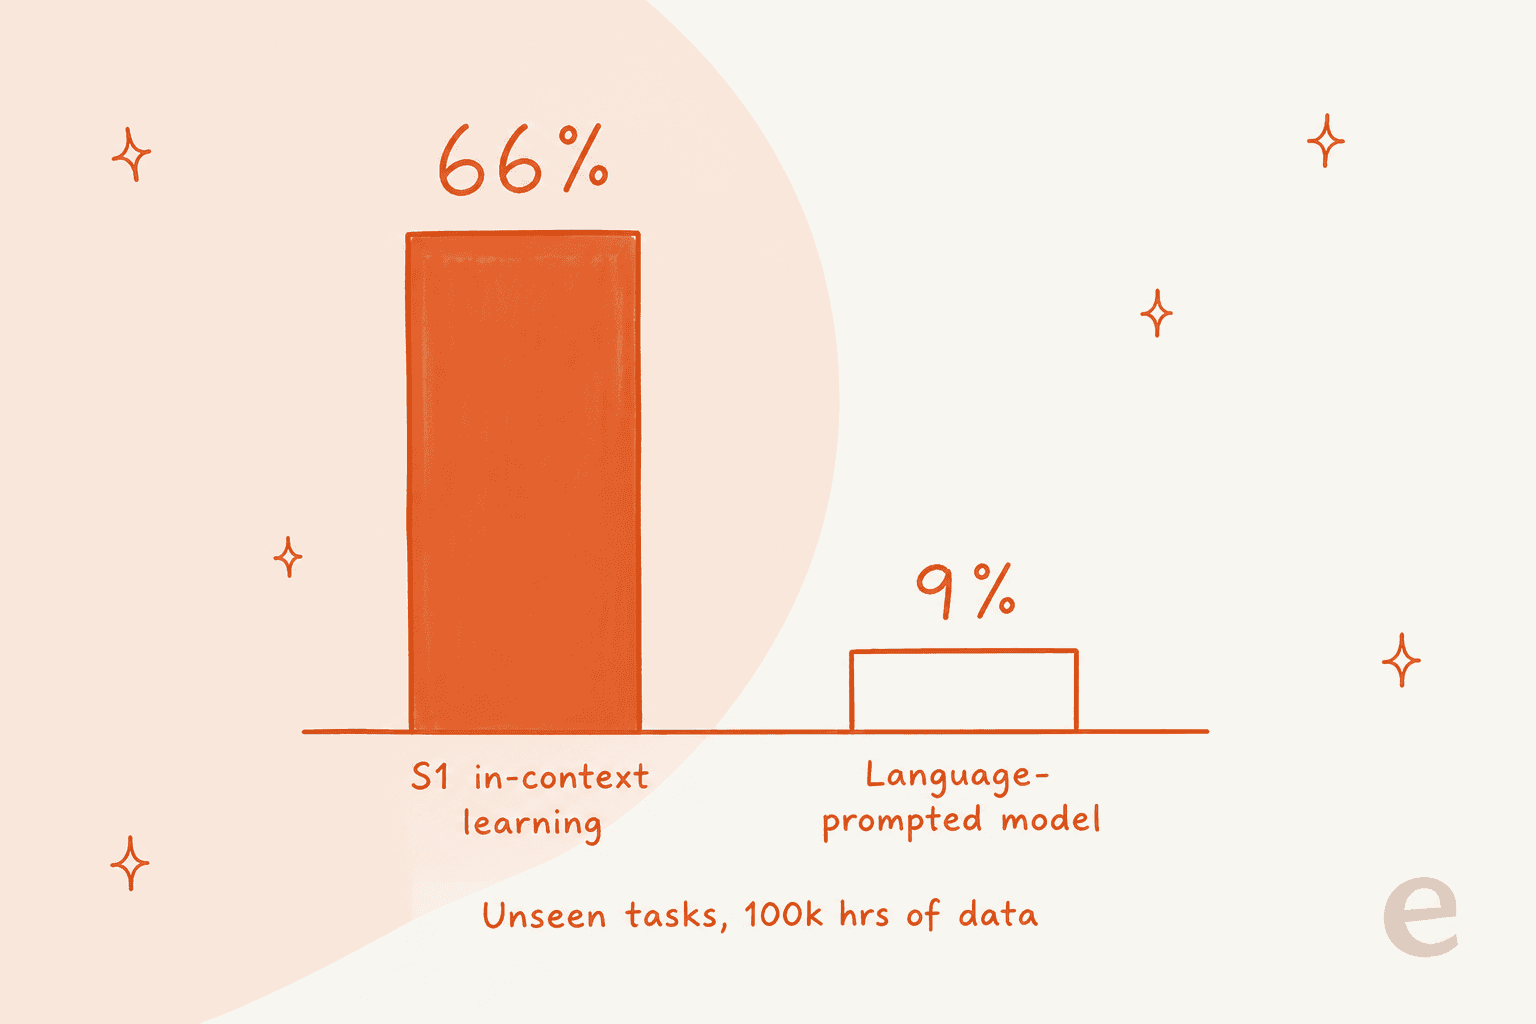
Com 100.000 horas de dados, o modelo guiado por linguagem conseguiu apenas 9% em tarefas que nunca tinha visto, segundo o próprio estudo da Skild. O aprendizado em contexto do S1 chegou a 66%, cerca de sete vezes melhor, e a diferença aumentou com os dados. A explicação da Skild é intuitiva quando você para para pensar: a linguagem é uma forma grosseira de descrever uma habilidade física realmente nova. "Vire a panqueca" não diz a um robô como é o movimento, mas um vídeo mostra diretamente. Em tarefas novas, uma demonstração carrega informação que uma frase não consegue.
Há uma segunda estatística que pesa bastante. A Skild também perguntou quantas demonstrações coletadas à mão um modelo ajustado precisaria para igualar o que o S1 obtém de um vídeo. A resposta: uma única demonstração em contexto vale cerca de 380 demonstrações de teleoperação, que levaram de 50 a 100 horas de teleoperação para serem coletadas. É o argumento de eficiência em uma linha.
Como você realmente "ensina" o S1
A demonstração não precisa vir do próprio robô. Pode ser um vídeo humano egocêntrico, alguém simplesmente fazendo a tarefa com uma câmera no corpo. O S1 precisa traduzir essa demonstração humana para o seu próprio corpo e para a cena à sua frente, o que significa deduzir implicitamente a intenção da pessoa, quais objetos importam e quanto da tarefa já foi feito.
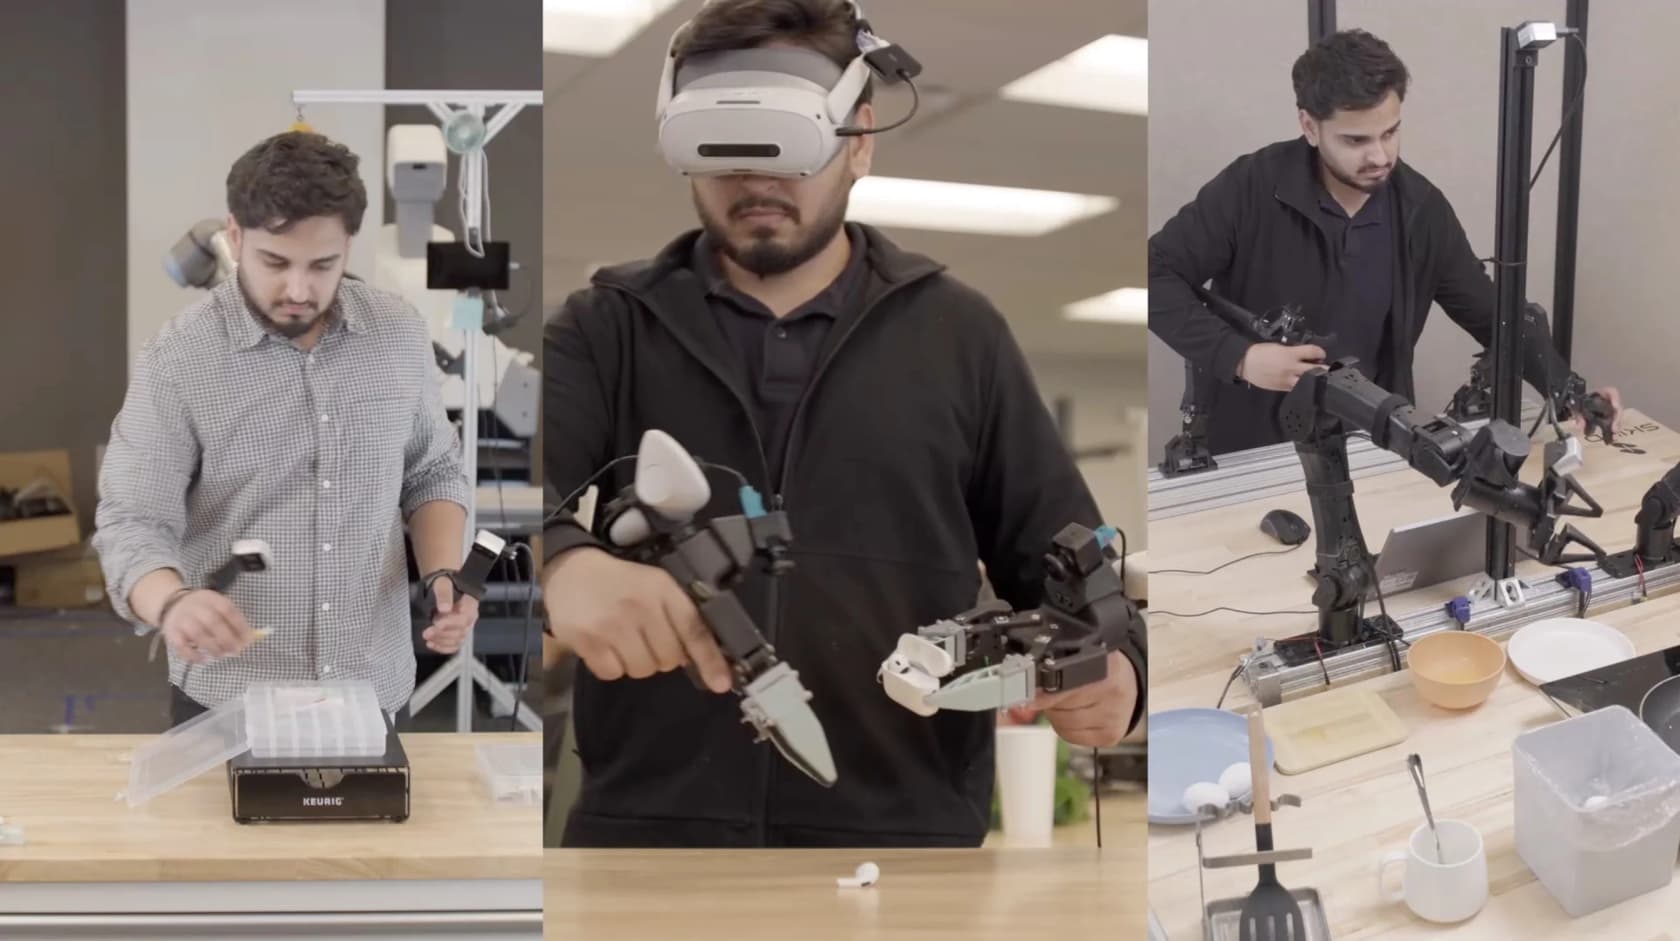
Por baixo dos panos, isso é meta-aprendizado. O pré-treinamento é o "laço externo" que ensina o modelo a aprender com uma demonstração; em tempo de execução, o vídeo aciona um "laço interno" que adapta o comportamento sem tocar em um único peso. Esse mecanismo é o que transforma uma demonstração pontual em uma política funcional.
O comportamento que emergiu desse treinamento é a parte realmente interessante, porque a Skild diz que nunca coletou dados especificamente para isso. O S1 se recupera dos próprios erros e tenta de novo em vez de seguir em frente às cegas. Mostra um senso comum básico: se a demonstração rega uma planta com um regador mas só há uma xícara na mesa, o S1 usa a xícara. E corrige demonstrações falhas, tratando o vídeo como "a specification of the goal, not a trajectory to reproduce". Um robô que melhora um exemplo humano desleixado está fazendo mais do que imitar.
Como isso fica na prática
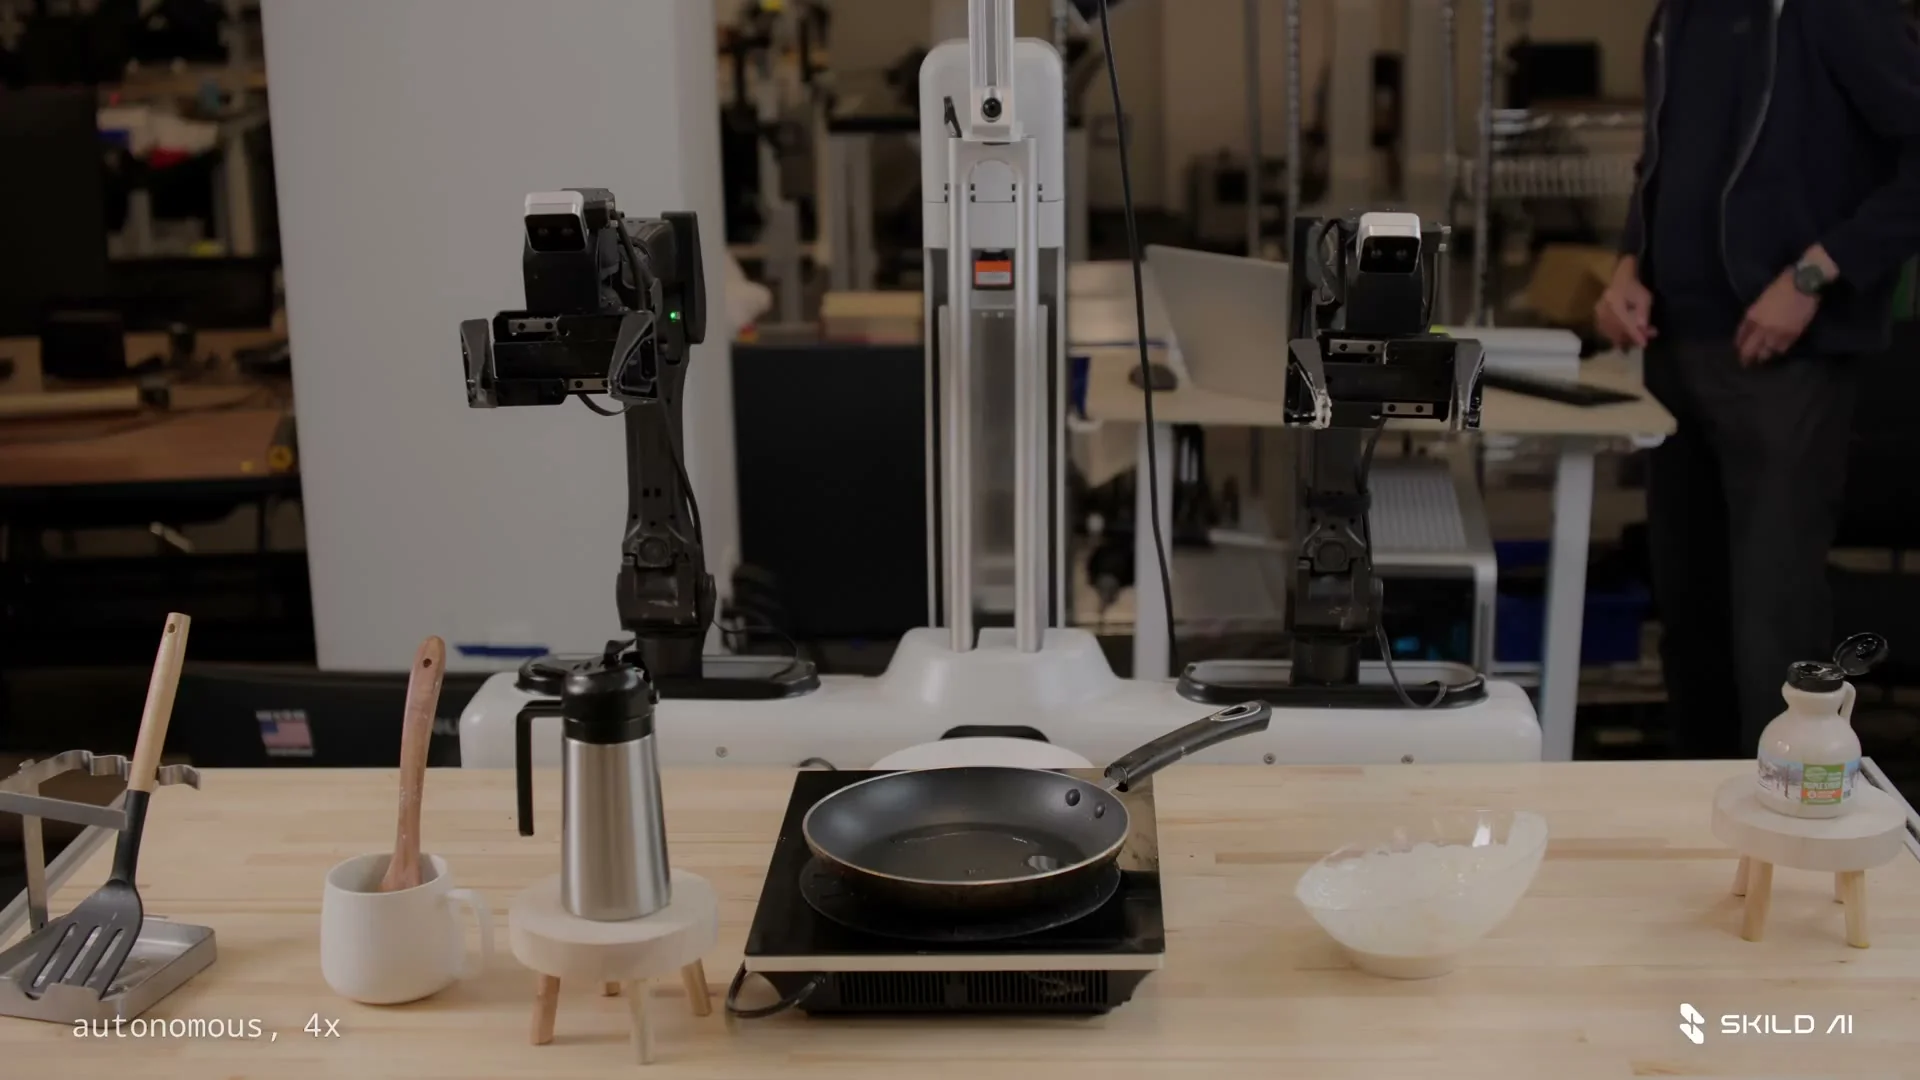
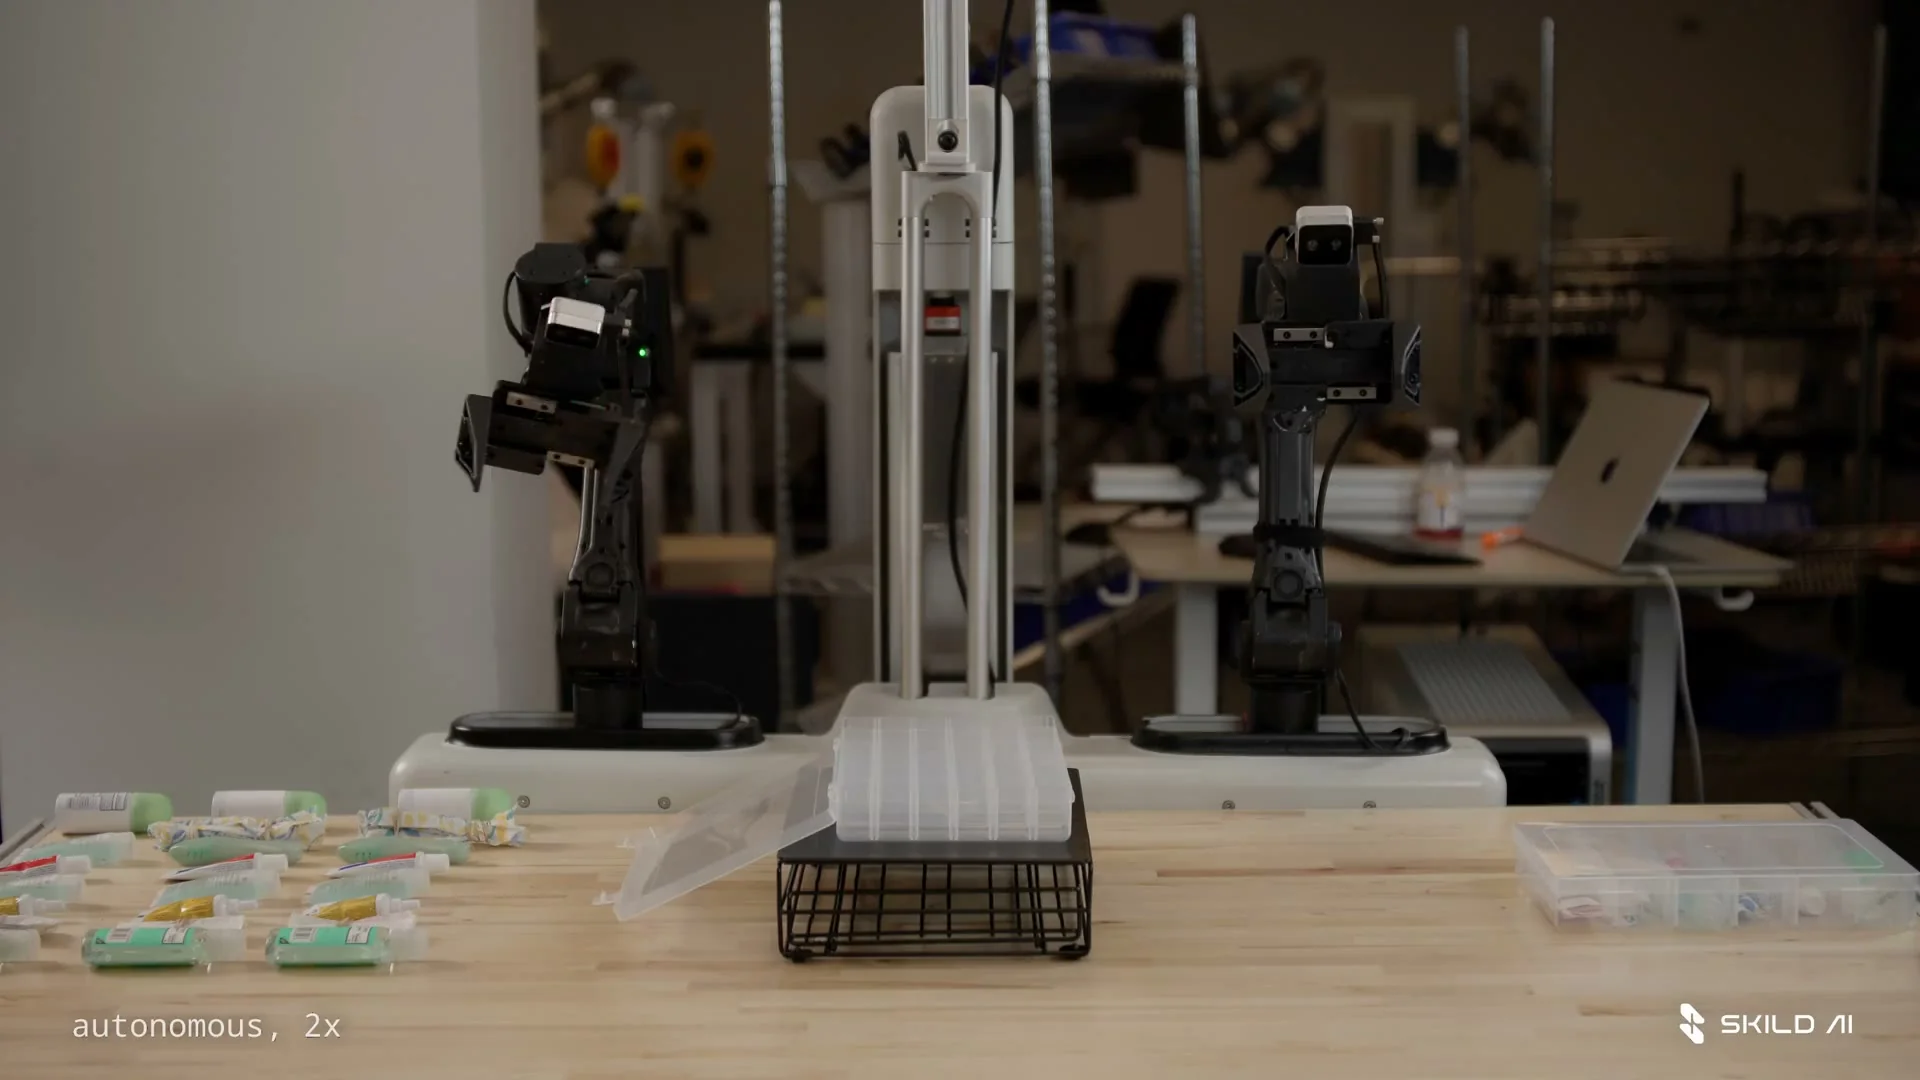
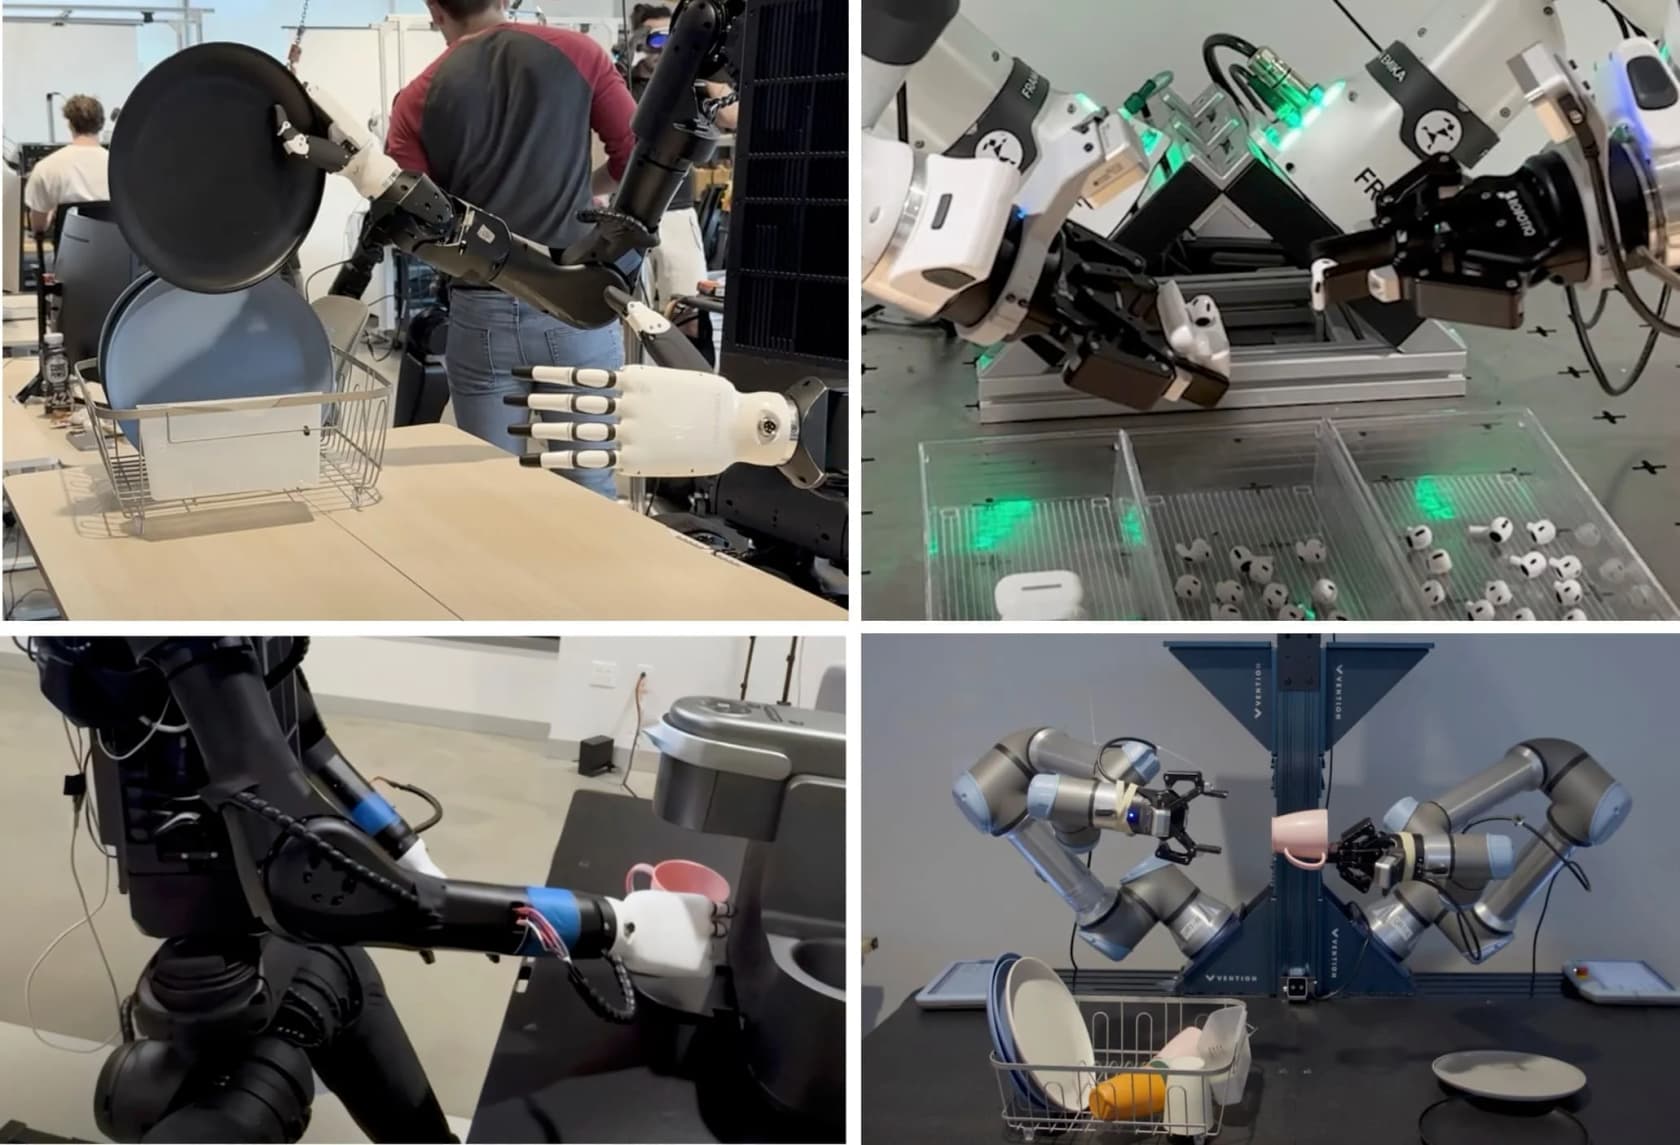
As demos principais são quatro tarefas para as quais o S1 nunca foi treinado: plantar em vaso, fazer panqueca, café coado e montagem de um kit. Cada uma dura até dez minutos, tem dezenas de etapas e é guiada por um único vídeo.
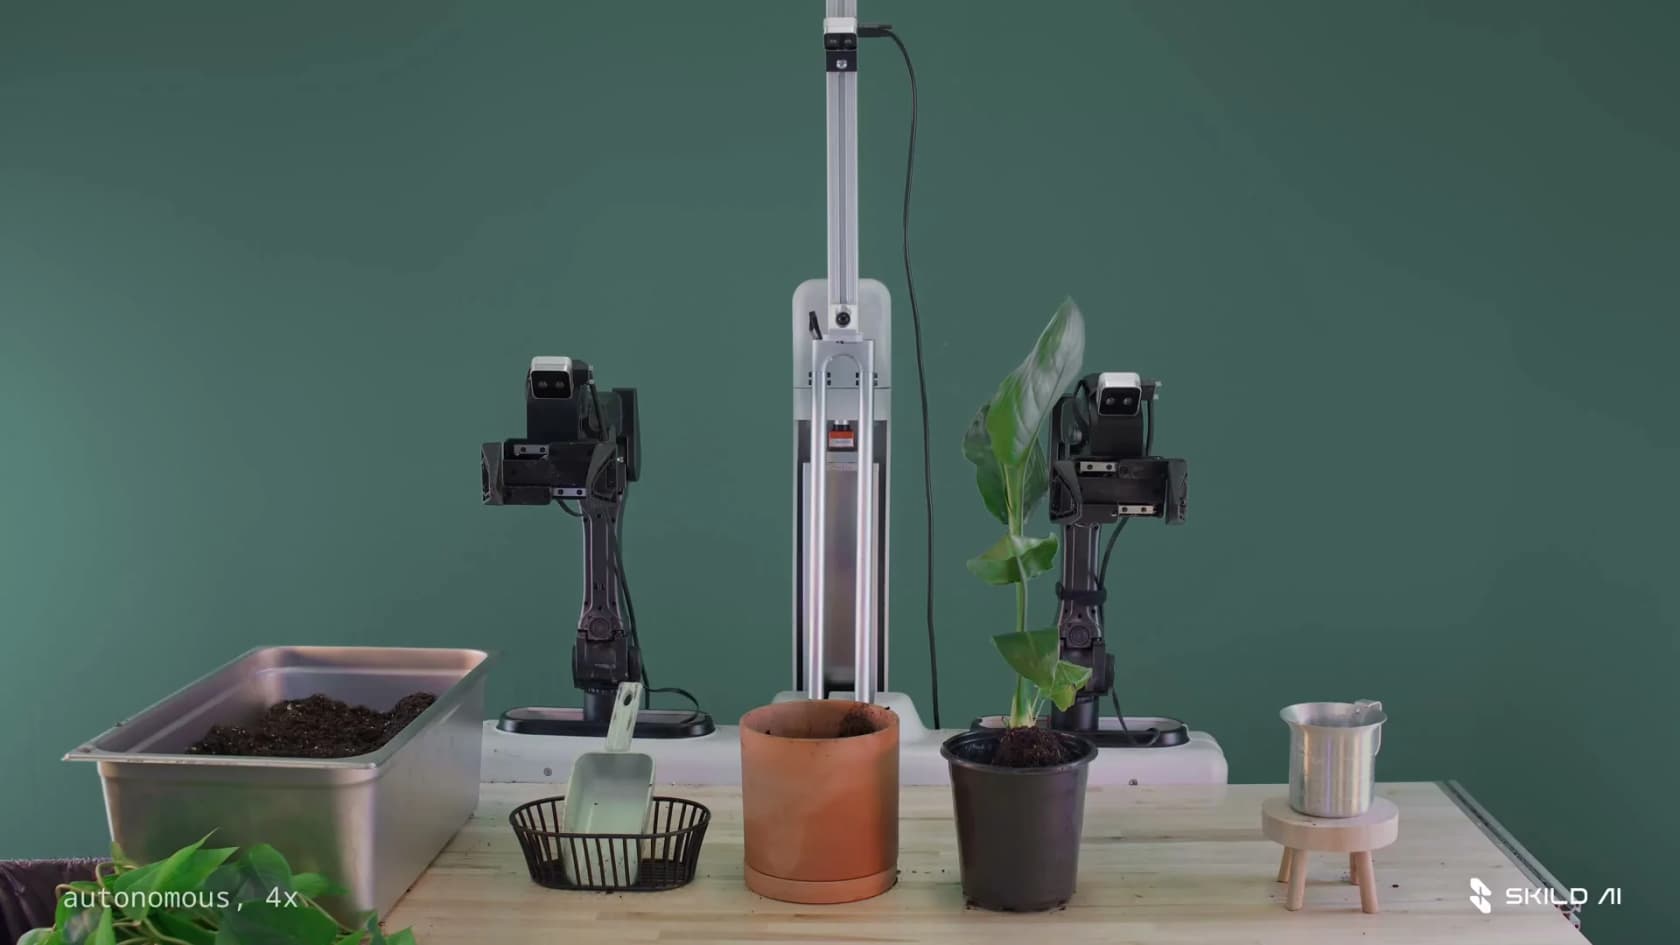
O teste da planta é o que ficou na minha cabeça, porque a Skild publicou a linha do tempo. Os materiais chegaram ao escritório às 8:54 PM. Às 9:22 PM alguém tinha gravado um único vídeo humano da tarefa. Às 9:27 PM o robô estava plantando de forma autônoma. São 11 minutos da demonstração até um robô funcionando, em uma tarefa para a qual ninguém havia montado um conjunto de dados. O fluxo antigo começa com horas de teleoperação e uma rodada de ajuste fino antes que o robô faça qualquer coisa.
A Skild também testou até onde uma cena pode se afastar da demonstração antes que o S1 falhe. Ele aguenta bem quando os objetos são deslocados 30 cm e 45 graus, ou até trocados por objetos diferentes com o mesmo uso, e só piora bruscamente quando o novo arranjo exige um plano realmente diferente (como fazer o trabalho com o braço oposto). A linha de base guiada por linguagem, em contraste, desmoronava até três vezes mais rápido quando um movimento novo era necessário.
Um cérebro, muitos corpos
As demos de tarefas acima usam todas uma plataforma de manipulação de dois braços, mas a aposta maior da Skild é que um único modelo deve controlar muitos tipos de robô. A Skild chama isso de "omni-bodied" e até incorpora vídeo humano, com o argumento de que "humans are also a form of robot".
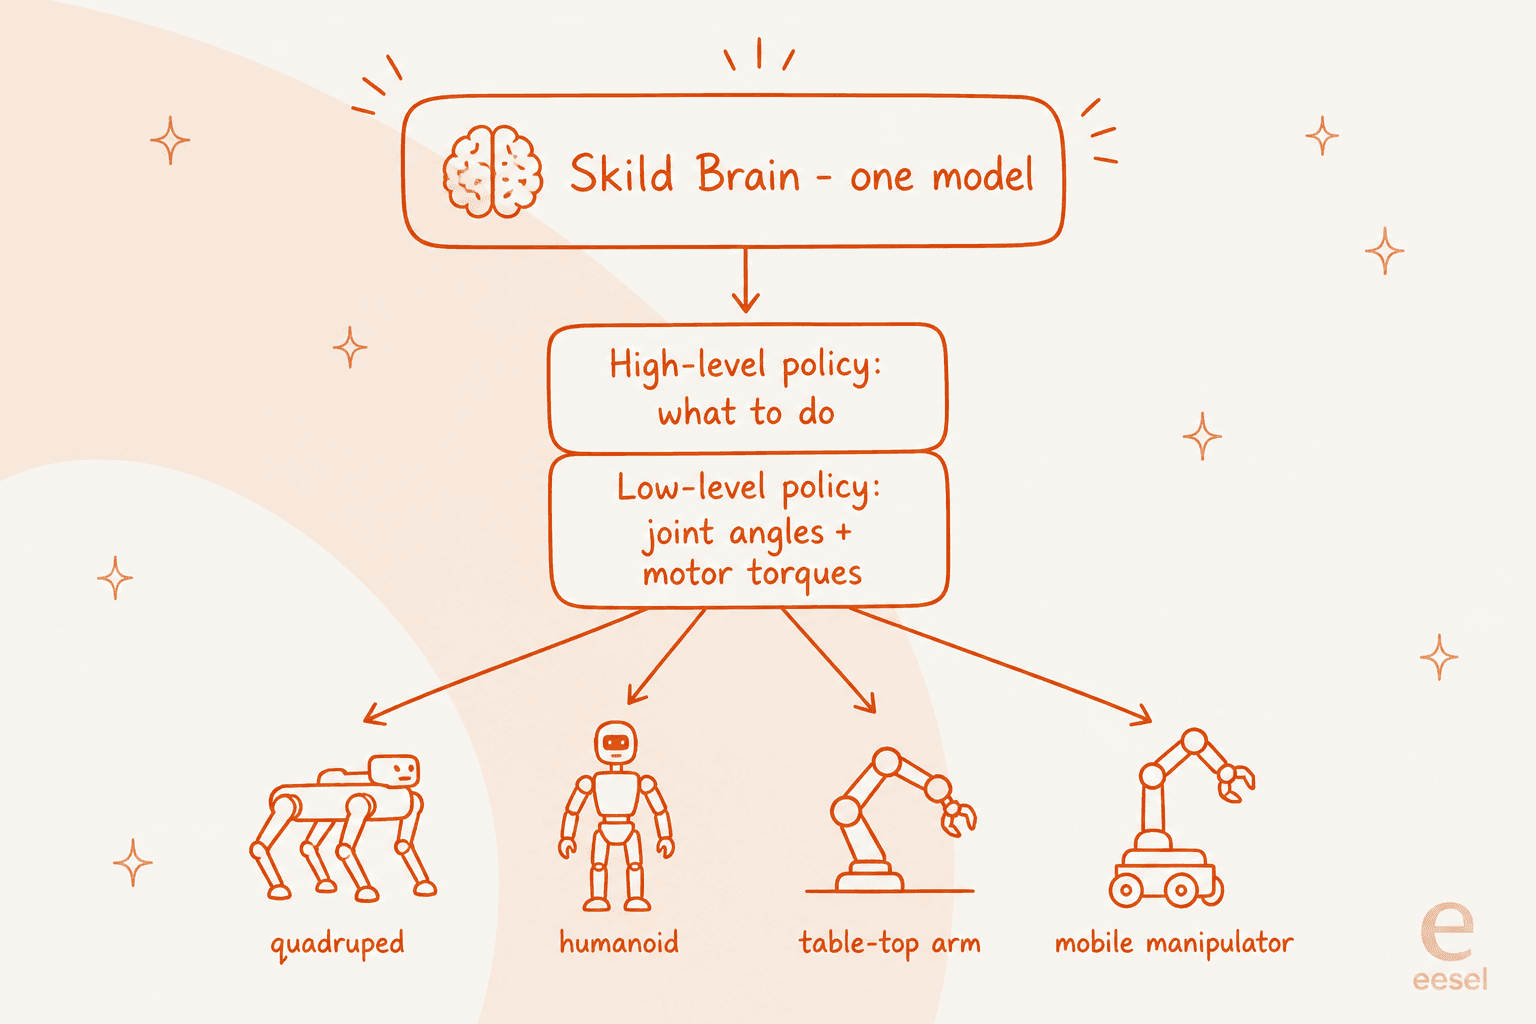
A arquitetura é uma pilha de duas políticas. Uma política de alto nível, mais lenta, decide o que fazer (pegar aquela xícara, mover para cá). Uma política de baixo nível, rápida, transforma essas decisões nos ângulos de junta e torques de motor reais que movem o corpo. Treine essa pilha em muitas morfologias e, argumenta a Skild, você obtém duas coisas: mais dados para aprender e degradação gradual quando o hardware muda ou falha.
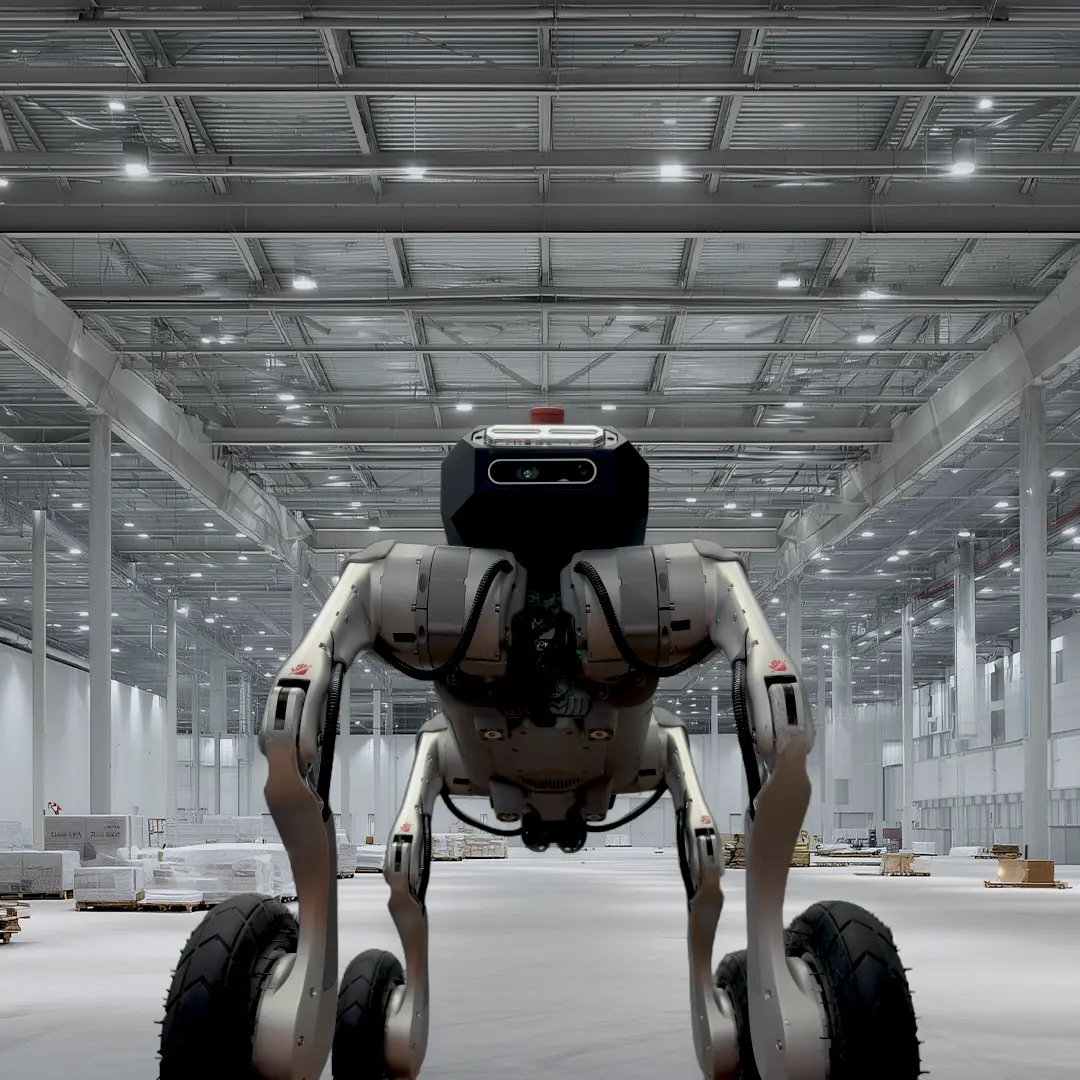
Segundo a Skild, essa afirmação de robustez não é só teoria. No estudo de caso com a NVIDIA, o cérebro se recupera de uma roda travada em 2 a 3 segundos, lida com cargas de até 1,5 vez o peso do próprio corpo e continua funcionando mesmo depois de perder um membro. O gancho comercial é o custo: a Skild diz que o mesmo modelo roda em hardware de US$ 4.000 a US$ 15.000, onde sistemas personalizados de forma convencional custam US$ 250.000 ou mais, o que ela apresenta como uma redução de 10 vezes no custo total de propriedade.
O problema dos dados por baixo de tudo
Todo laboratório de robótica bate na mesma parede: dados reais de robôs são lentos e caros de coletar, e não existem nem de longe o bastante. A postura da Skild é direta. Ela argumenta que não são necessários milhões ou bilhões de exemplos, mas trilhões, e que "even if the whole population of earth collects data it will take years to reach 100 trillion trajectories". Só a teleoperação real nunca chegará lá.
Então a Skild se apoia em fontes que escalam. Nenhuma vence em tudo, por isso ela as combina:
| Fonte de dados | Parece com o robô | Variedade de tarefas | Barata de escalar |
|---|---|---|---|
| Teleoperação de robô | Alta | Baixa | Baixa |
| Garras manuais UMI | Moderada | Moderada | Moderada |
| Vídeo humano egocêntrico | Baixa | Alta | Alta |
| Simulação | Moderada | Baixa | Alta |
A receita: pré-treinar o cérebro com simulação em larga escala mais vídeo humano da internet (ambos efetivamente infinitos) e depois pós-treinar com dados reais direcionados. A Skild roda isso na pilha da NVIDIA, usando Isaac Lab para cenários de aprendizado por reforço, Omniverse para a física e Cosmos para gerar variedade sintética, o que ela diz comprimir "a millennium of experience within days". Ela também gasta muito para limpar esses dados: "for every dollar we spend on collecting data, we spend three on quality control."
Aqui também a Skild dá sua cotovelada mais afiada. Ela descarta rivais que "start with an existing [vision-language model] and sprinkle in less than 1% of real-world robot data" e chamam o resultado de modelo fundacional de robótica. Esses, diz a Skild, são uma "Potemkin village": têm conhecimento semântico mas "lack the true substance of grounded actionable information". Se essa crítica é justa é exatamente o que o próximo ano de implantações reais vai decidir.
Quem está por trás e o dinheiro
A Skild foi fundada em 2023 por Deepak Pathak, seu CEO, e Abhinav Gupta, ambos professores do Robotics Institute da Carnegie Mellon que, segundo a Sequoia, antes "discussed starting a company for a decade". A linhagem de pesquisa deles (escalar dados de robôs, aprendizado guiado por curiosidade, sim-to-real em larga escala) é a base real do produto, o que é uma mudança bem-vinda frente a um laboratório que surge do nada.
O financiamento mostra o quão a sério o mercado leva a aposta. Em sua última rodada de financiamento, a Skild acaba de levantar US$ 1,4 bilhão, triplicando sua avaliação para mais de US$ 14 bilhões, em um negócio liderado pelo SoftBank com participação do braço de venture da NVIDIA, Bezos Expeditions, Samsung, LG e Salesforce Ventures, entre outros. Isso leva o financiamento total a cerca de US$ 1,83 bilhão. A Skild também disse à Crunchbase que foi de aproximadamente zero a US$ 30 milhões em receita "in just a few months" em 2025. Para comparação no mesmo setor, a fabricante de humanoides Figure AI vem captando com números igualmente impressionantes, então o S1 chega a um ambiente de financiamento de robótica que atingiu US$ 13,8 bilhões em 2025.
O que o mundo da robótica está dizendo
A reação se dividiu rápido, e vale ouvir os dois lados. No extremo otimista, vozes respeitadas da IA o chamaram de marco. O imunologista e prolífico comentarista de IA Derya Unutmaz foi direto:
"This is super exciting advance in robotics AI! I believe S1 is the most impressive robot foundation model I had seen! ... In Skild's internal benchmarks, S1 achieved a 66% step-success rate on unseen tasks versus 9% for a language-prompted model, while one video demonstration provided roughly the benefit of 380 post-training examples!"
Os céticos não descartam o trabalho, apontam onde as demos de robôs historicamente falham. Uma resposta no mesmo tópico captou bem o clima:
"'66% on internal benchmarks' is doing a suspicious amount of lifting. robotics demos always look like the future until lighting, grippers, clutter, and failure recovery show up. in-context prompting is cool; the physical world still charges interest."
Os dois estão certos ao mesmo tempo. O resultado em contexto é real e o método é sólido. Mas os números são todos da própria Skild, nos benchmarks da Skild, e um laboratório controlado é um lugar indulgente. A favor da Skild, ela diz que o S1 já está "already at work with our commercial partners", então evidências do mundo real devem vir. Até lá, a leitura honesta é: promissor, incomumente bem fundamentado para um lançamento e não comprovado fora do laboratório.
Onde a eesel se encaixa em um mundo de colegas de equipe de IA
O S1 é empolgante porque aponta para um futuro em que o trabalho físico é automatizado como o trabalho de software já é. Mas repare no tempo verbal: esse futuro ainda está sendo demonstrado. Se o seu problema é uma fila de tickets de suporte ou um acúmulo de conteúdo, e não uma planta para plantar, você não precisa esperar por um cérebro de robô. A ideia de "aprender com o seu próprio contexto e depois fazer o trabalho", que torna o S1 interessante, já está sendo entregue em software.
Esse é o formato da eesel: você contrata colegas de equipe de IA prontos para trabalhar em tarefas específicas, e cada um chega já conhecendo a sua empresa. O colega de equipe de IA para helpdesk entra na sua fila existente do Zendesk, Freshdesk ou Gorgias, aprende com seus tickets passados e sua central de ajuda e redige ou envia respostas. Ele até simula com seus tickets históricos antes de entrar no ar, que é a nossa versão de "teste antes de confiar".

O outro colega de equipe da lista é o redator de blog com IA, que pesquisa e redige textos longos (este tipo de post, aliás). Onde o S1 precisa de uma demonstração em vídeo, um colega da eesel precisa da sua base de conhecimento, e onde o S1 é um resultado de laboratório, estes entram no ar em minutos com teste gratuito e sem ligação de vendas. Se você quer o futuro dos robôs físicos, acompanhe a Skild e seus rivais emergentes. Se você quer IA fazendo trabalho real no seu negócio esta tarde, pode testar a eesel de graça, sem ligação de vendas.
Perguntas frequentes
O que é o S1 da Skild AI?
O S1 da Skild AI é um modelo fundacional de robótica anunciado em agosto de 2026. Em vez de retreinar um robô para cada novo trabalho, você mostra ao S1 um único vídeo da tarefa e ele a executa, com os mesmos pesos de modelo congelados. É o lançamento principal do cérebro de robô de uso geral da Skild.
Como o Skild S1 aprende uma tarefa nova?
O S1 usa aprendizado em contexto: a tarefa é especificada por uma demonstração em vídeo (até mesmo um vídeo humano do dia a dia), que entra na janela de contexto do modelo sem ajuste fino. Em tarefas inéditas de horizonte longo, a Skild relata 66% de sucesso por etapa contra 9% de uma linha de base guiada por linguagem. Há mais detalhes na análise da Skild AI.
Posso comprar ou usar o Skild AI S1 hoje?
Não diretamente. O S1 é um anúncio de pesquisa e de capacidades, não um produto à venda com preços públicos ou uma API, e a Skild diz que ele já roda com parceiros comerciais. Se você quer IA que faça trabalho real agora, veja estes exemplos de agentes de IA.
Quanto financiamento a Skild AI tem?
Em sua última rodada, a Skild AI levantou US$ 1,4 bilhão, triplicando sua avaliação para cerca de US$ 14 bilhões, em um negócio liderado pelo SoftBank, elevando o total captado para aproximadamente US$ 1,83 bilhão. Foi fundada em 2023 por dois professores de robótica da Carnegie Mellon.
O Skild S1 é o mesmo tipo de IA que um chatbot de atendimento ao cliente?
Não. O S1 é IA incorporada, um cérebro para robôs físicos. Um agente de suporte como em agente de IA vs chatbot trabalha em software, resolvendo tickets e chats. Os dois aprendem com exemplos, mas um move um braço robótico e o outro redige uma resposta dentro do seu helpdesk.